Voici le corrigé du contrôle de maths spé sur le thème : différentielle et règle de la chaîne.
Ce corrigé rédige chaque preuve au niveau attendu en MP. Pour montrer qu’une application est différentiable, on exhibe une application linéaire candidate puis on contrôle le reste en o(‖H‖) ; c’est la méthode suivie pour le carré et pour l’inverse d’une matrice.
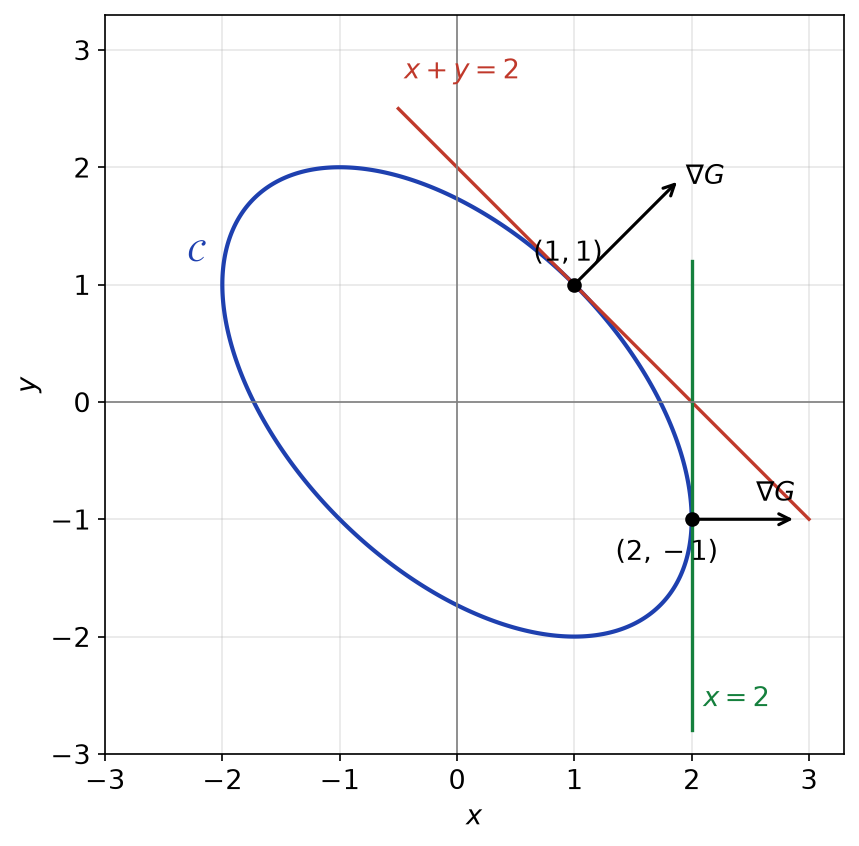
La différentielle du déterminant s’obtient par les cofacteurs, ce qui donne directement son gradient. En coordonnées polaires, la règle de la chaîne transforme une équation aux dérivées partielles en une simple dérivée nulle. Le problème démontre la constance des fonctions de différentielle nulle par un argument de borne supérieure, et une figure montre les tangentes à une ellipse avec leurs gradients. Un barème détaillé suit chaque exercice.
L’énoncé se trouve sur la page contrôle de maths spé : différentielle et règle de la chaîne.
| Exercice | Points |
| Exercice 1 : Question de cours | 4 points |
| Exercice 2 : Différentielles d’applications matricielles | 5 points |
| Exercice 3 : Gradients | 3 points |
| Exercice 4 : Règle de la chaîne en coordonnées polaires | 3 points |
| Exercice 5 : Problème : fonctions constantes et espace tangent | 5 points |
| Total | 20 points |
Exercice 1 : Question de cours (4 points)
-
Définition. L’application \(f\) est différentiable en \(a\) s’il existe une application linéaire \(L \in \mathcal{L}(E, F)\) telle que \(f(a + h) = f(a) + L(h) + o(\|h\|)\) quand \(h \to 0\). Cette application \(L\) est alors unique : on la note \(df(a)\).
Dérivée selon un vecteur. Soit \(v \in E\) non nul. Pour \(t \neq 0\) assez petit, \(a + tv \in U\), car \(U\) est ouvert. On écrit alors
\[\frac{f(a + tv) – f(a)}{t} = df(a)(v) + \frac{o(\|tv\|)}{t} \xrightarrow[t \to 0]{ df(a)(v),\]
car \(\|\dfrac{o(\|tv\|)}{t}\| = \|v\| \times \dfrac{\|o(\|tv\|)\|}{\|tv\|} \to 0\). Donc \(D_v f(a)\) existe et vaut \(df(a)(v)\) ; le cas \(v = 0\) est immédiat.
Dérivées partielles. Si \(E = \mathbb{R}^n\) de base canonique \((e_1, \ldots, e_n)\), alors \(\dfrac{\partial f}{\partial x_j}(a) = D_{e_j} f(a) = df(a)(e_j)\). Par linéarité, pour \(h = \sum h_j e_j\), on obtient \(df(a)(h) = \sum_{j=1}^n h_j \dfrac{\partial f}{\partial x_j}(a)\).
-
Continuité. Pour \((x, y) \neq (0, 0)\), on a \(x^2 \leq\, x^2 + y^2\), donc \(|f(x, y)| \leq\, |y|\), qui tend vers \(0\). La fonction \(f\) est continue en \((0, 0)\).
Dérivées selon un vecteur. Soit \(v = (p, q) \neq (0, 0)\) et \(t \neq 0\). Alors \(\dfrac{f(tv) – f(0, 0)}{t} = \dfrac{t^3 p^2 q}{t \times t^2 (p^2 + q^2)} = \dfrac{p^2 q}{p^2 + q^2}\). Ce quotient ne dépend pas de \(t\) : \(D_v f(0, 0)\) existe et vaut \(\dfrac{p^2 q}{p^2 + q^2}\).
Non-différentiabilité. Supposons \(f\) différentiable en \((0, 0)\). Alors, d’après a, \(v \mapsto D_v f(0, 0)\) serait linéaire. Or \(\dfrac{\partial f}{\partial x}(0, 0) = D_{(1, 0)} f(0, 0) = 0\) et \(\dfrac{\partial f}{\partial y}(0, 0) = D_{(0, 1)} f(0, 0) = 0\). On aurait donc \(df(0, 0) = 0\), ce qui est contredit par \(D_{(1, 1)} f(0, 0) = \dfrac{1}{2} \neq 0\). Ainsi \(f\) n’est pas différentiable en \((0, 0)\).
Barème : a) 0,5 point pour la définition, 1 point pour la dérivée selon un vecteur, 0,5 point pour la formule avec les dérivées partielles ; b) 0,5 point pour la continuité, 0,75 point pour les dérivées directionnelles, 0,75 point pour la non-différentiabilité.
Exercice 2 : Différentielles d’applications matricielles (5 points)
-
Pour \(M, H \in \mathcal{M}_n(\mathbb{R})\), on a \((M + H)^2 = M^2 + MH + HM + H^2\). L’application \(H \mapsto MH + HM\) est linéaire. De plus, \(\|H^2\| \leq\, \|H\|^2\), donc \(H^2 = o(\|H\|)\). Ainsi \(f\) est différentiable en tout \(M\), avec \(df(M)(H) = MH + HM\). Attention : ce n’est pas \(2MH\) en général, car \(M\) et \(H\) ne commutent pas.
-
D’après la formule \(\det M = \sum_{\sigma \in \mathfrak{S}_n} \varepsilon(\sigma) \prod_{j=1}^n m_{\sigma(j) j}\), le déterminant est une fonction polynomiale des \(n^2\) coefficients. Ses dérivées partielles existent et sont polynomiales, donc continues. Par conséquent, \(\det\) est de classe \(\mathcal{C}^1\).
Le développement selon la ligne \(i\) s’écrit \(\det M = \sum_{k=1}^n m_{ik} C_{ik}\), où le cofacteur \(C_{ik}\) ne dépend pas des coefficients de la ligne \(i\). Donc \(\dfrac{\partial \det}{\partial m_{ij}}(M) = C_{ij}\). D’après l’exercice 1,
\[d\det(M)(H) = \sum_{i, j} C_{ij} h_{ij} = \operatorname{tr}({^t\operatorname{Com}(M)\, H),\]
car le coefficient diagonal \((j, j)\) de \({^t\operatorname{Com}(M) H\) vaut \(\sum_i C_{ij} h_{ij}\). En particulier, \(\operatorname{Com}(I_n) = I_n\), d’où \(d\det(I_n)(H) = \operatorname{tr}(H)\). Si \(M\) est inversible, \({^t\operatorname{Com}(M) = \det(M)\, M^{-1}\), d’où \(d\det(M)(H) = \det(M) \operatorname{tr}(M^{-1} H)\).
-
On a \(GL_n(\mathbb{R}) = \det^{-1}(\mathbb{R}^*)\), image réciproque de l’ouvert \(\mathbb{R}^*\) par l’application continue \(\det\). C’est donc un ouvert. Ainsi \(M + H\) est inversible pour \(H\) assez petite.
Posons \(X = (M + H)^{-1}\). On a \(M^{-1} – X = M^{-1}(M + H) X – M^{-1} M X = M^{-1} H X\), donc \(X = M^{-1} – M^{-1} H X\). En remplaçant \(X\) par cette expression dans le dernier terme, on obtient
\[X = M^{-1} – M^{-1} H (M^{-1} – M^{-1} H X) = M^{-1} – M^{-1} H M^{-1} + M^{-1} H M^{-1} H X.\]
Le reste \(R(H) = M^{-1} H M^{-1} H (M + H)^{-1}\) vérifie \(\|R(H)\| \leq\, \|M^{-1}\|^2\, \|H\|^2\, \|(M + H)^{-1}\|\). Or l’inversion est continue sur \(GL_n(\mathbb{R})\), puisque \(M^{-1} = \dfrac{1}{\det M}\, {^t\operatorname{Com}(M)\) est une fraction rationnelle des coefficients. Donc \(\|(M + H)^{-1}\|\) reste borné au voisinage de \(0\), et \(R(H) = o(\|H\|)\).
Enfin, \(H \mapsto -M^{-1} H M^{-1}\) est linéaire. Donc \(\operatorname{inv}\) est différentiable en \(M\), et \(d\operatorname{inv}(M)(H) = -M^{-1} H M^{-1}\).
Erreur fréquente : écrire \(d\operatorname{inv}(M)(H) = -M^{-2} H\) par analogie avec la dérivée de \(\frac{1}{x}\) ; le produit matriciel n’est pas commutatif.
Barème : a) 1 point ; b) 0,5 point pour la classe C1, 0,5 point pour la dérivée partielle, 0,5 point pour la trace, 0,5 point pour les deux cas particuliers ; c) 0,5 point pour l’ouverture, 0,5 point pour l’égalité, 1 point pour le contrôle du reste et la conclusion.
Exercice 3 : Gradients (3 points)
-
On a \(\varphi = \operatorname{tr} \circ f\), où \(\operatorname{tr}\) est linéaire. D’après l’exercice 2, \(d\varphi(M)(H) = \operatorname{tr}(MH + HM) = 2\operatorname{tr}(MH)\). Or \(\operatorname{tr}(MH) = \operatorname{tr}({^t({^t M) H) = \langle {^t M, H \rangle\). Donc \(\nabla \varphi(M) = 2\, {^t M\).
-
D’après l’exercice 2, \(d\det(M)(H) = \operatorname{tr}({^t\operatorname{Com}(M) H) = \langle \operatorname{Com}(M), H \rangle\). Donc \(\nabla \det(M) = \operatorname{Com}(M)\) ; pour \(M\) inversible, c’est \(\det(M)\, {^t(M^{-1})\).
-
Soit \(q(x) = \langle x, x \rangle\). Comme \(q(x + h) = q(x) + 2\langle x, h \rangle + \|h\|^2\), on a \(dq(x)(h) = 2\langle x, h \rangle\). Sur \(\mathbb{R}^n \setminus \{0\}\), \(q\) est à valeurs dans \(]0, +\infty[\), où la racine carrée est dérivable. Par la règle de la chaîne,
\[dN(x)(h) = \frac{1}{2\sqrt{q(x)}} \times 2\langle x, h \rangle = \langle \frac{x}{\|x\|}, h \rangle.\]
Donc \(\nabla N(x) = \dfrac{x}{\|x\|}\), le vecteur unitaire qui dirige \(x\).
Barème : a) 0,5 point pour la différentielle, 0,5 point pour l’identification du gradient ; b) 1 point ; c) 0,5 point pour dq, 0,5 point pour la règle de la chaîne et le gradient.
Exercice 4 : Règle de la chaîne en coordonnées polaires (3 points)
-
La fonction \(g = f \circ \Phi\) est de classe \(\mathcal{C}^1\) sur \(V\), comme composée. Par la règle de la chaîne, les dérivées de \(f\) étant prises en \(\Phi(r, \theta)\), on a
\[\frac{\partial g}{\partial r} = \cos\theta\, \frac{\partial f}{\partial x} + \sin\theta\, \frac{\partial f}{\partial y}, \qquad \frac{\partial g}{\partial \theta} = -r\sin\theta\, \frac{\partial f}{\partial x} + r\cos\theta\, \frac{\partial f}{\partial y}.\]
-
En multipliant la première égalité par \(r\), on obtient \(r \dfrac{\partial g}{\partial r} = r\cos\theta\, \dfrac{\partial f}{\partial x} + r\sin\theta\, \dfrac{\partial f}{\partial y}\). Comme \(x = r\cos\theta\) et \(y = r\sin\theta\), cela vaut \(x \dfrac{\partial f}{\partial x} + y \dfrac{\partial f}{\partial y}\).
-
Comme \(\Phi\) est une bijection de \(V\) sur \(U\), \(f\) est solution si et seulement si \(r \dfrac{\partial g}{\partial r} = 0\) sur \(V\). Puisque \(r > 0\), cela équivaut à \(\dfrac{\partial g}{\partial r} = 0\) sur \(V\).
Pour \(\theta\) fixé, \(r \mapsto g(r, \theta)\) a alors une dérivée nulle sur l’intervalle \(]0, +\infty[\) : elle est constante. Donc \(g(r, \theta) = h(\theta)\), avec \(h(\theta) = g(1, \theta)\) de classe \(\mathcal{C}^1\). Par conséquent, \(f(x, y) = h(\arctan\dfrac{y}{x}) = \psi(\dfrac{y}{x})\), avec \(\psi = h \circ \arctan\) de classe \(\mathcal{C}^1\) sur \(\mathbb{R}\).
Réciproquement, si \(f(x, y) = \psi(\dfrac{y}{x})\) avec \(\psi\) de classe \(\mathcal{C}^1\), alors \(\dfrac{\partial f}{\partial x} = -\dfrac{y}{x^2}\psi^{\prime}(\dfrac{y}{x})\) et \(\dfrac{\partial f}{\partial y} = \dfrac{1}{x}\psi^{\prime}(\dfrac{y}{x})\). Ainsi \(x \dfrac{\partial f}{\partial x} + y \dfrac{\partial f}{\partial y} = -\dfrac{y}{x}\psi^{\prime} + \dfrac{y}{x}\psi^{\prime} = 0\).
Les solutions sont les fonctions \((x, y) \mapsto \psi(\dfrac{y}{x})\), avec \(\psi\) de classe \(\mathcal{C}^1\) sur \(\mathbb{R}\) : ce sont les fonctions constantes sur chaque demi-droite issue de l’origine.
Barème : a) 0,5 point par dérivée partielle ; b) 0,5 point ; c) 0,5 point pour la réduction à la dérivée en r, 0,5 point pour l’intégration, 0,5 point pour la forme finale et la réciproque.
Exercice 5 : Problème : fonctions constantes et espace tangent (5 points)
Fonctions de différentielle nulle
-
L’arc \(\alpha : t \mapsto a + t(b – a)\) est dérivable, de dérivée \(b – a\), et prend ses valeurs dans \([a, b] \subset U\). Par la règle de la chaîne (dérivée le long d’un arc), \(\varphi = f \circ \alpha\) est dérivable sur \([0, 1]\) et \(\varphi^{\prime}(t) = df(a + t(b – a))(b – a)\).
Soit \(B\) une boule ouverte incluse dans \(U\), sur laquelle \(df = 0\). Une boule est convexe : pour \(a, b \in B\), le segment \([a, b]\) est inclus dans \(B\). Alors \(\varphi^{\prime} = 0\) sur \([0, 1]\), donc \(\varphi\) est constante et \(f(b) = \varphi(1) = \varphi(0) = f(a)\). Ainsi \(f\) est constante sur \(B\).
-
Posons \(T = \{t \in [0, 1] : f(\gamma(t)) = f(a)\}\). Cet ensemble contient \(0\) ; il est fermé, car \(f \circ \gamma\) est continue (\(f\) différentiable est continue). Donc \(s = \sup T\) appartient à \(T\).
Comme \(U\) est ouvert, il existe \(r > 0\) tel que \(B(\gamma(s), r) \subset U\). D’après a, \(f\) est constante sur cette boule, égale à \(f(\gamma(s)) = f(a)\). Par continuité de \(\gamma\) en \(s\), il existe \(\delta > 0\) tel que \(\gamma(t) \in B(\gamma(s), r)\) pour tout \(t \in [0, 1]\) vérifiant \(|t – s| \leq\, \delta\). Tous ces \(t\) sont donc dans \(T\).
Si l’on avait \(s < 1\), le réel \(\min(s + \delta, 1)\) serait un élément de \(T\) strictement supérieur à \(s\) : c’est absurde. Donc \(s = 1\) et \(1 \in T\). Ainsi \(f(x) = f(\gamma(1)) = f(a)\) : \(f\) est constante sur \(U\).
-
Soit \(U = \{(x, y) \in \mathbb{R}^2 : x \neq 0\}\), réunion de deux demi-plans ouverts, et \(f(x, y) = 1\) si \(x > 0\), \(f(x, y) = -1\) si \(x < 0\). La fonction \(f\) est constante au voisinage de chaque point, donc \(df = 0\) sur \(U\). Pourtant \(f\) n’est pas constante : \(U\) n’est pas connexe par arcs.
Tangentes et plan tangent
-
Posons \(G(x, y) = x^2 + xy + y^2 – 3\). On a \(G(1, 1) = 1 + 1 + 1 – 3 = 0\) et \(G(2, -1) = 4 – 2 + 1 – 3 = 0\) : les deux points sont sur \(\mathcal{C}\). De plus, \(\nabla G(x, y) = (2x + y, x + 2y)\).
En \((1, 1)\), \(\nabla G = (3, 3) \neq 0\). La tangente est \((1, 1) + \ker dG(1, 1)\), soit \(3(x – 1) + 3(y – 1) = 0\). Tangente en \((1, 1)\) : \(x + y = 2\).
En \((2, -1)\), \(\nabla G = (3, 0) \neq 0\). La tangente a pour équation \(3(x – 2) = 0\). Tangente en \((2, -1)\) : la droite verticale \(x = 2\).

-
Posons \(K(x, y, z) = x^2 + y^2 – z^2 – 1\). On a \(K(1, 1, 1) = 0\) et \(\nabla K(1, 1, 1) = (2, 2, -2) \neq 0\). Le plan tangent est \((1, 1, 1) + \ker dK(1, 1, 1)\) : \(2(x – 1) + 2(y – 1) – 2(z – 1) = 0\). Plan tangent : \(x + y – z = 1\).
Barème : a) 0,5 point pour φ prime, 0,5 point pour la constance sur une boule (convexité) ; b) 0,5 point pour s dans T, 0,5 point pour la boule autour de γ(s), 0,5 point pour la contradiction ; c) 0,5 point ; d) 0,25 point pour l’appartenance, 0,75 point pour les deux tangentes ; e) 1 point.
Revenir à l’énoncé du contrôle
Après le corrigé du contrôle : différentielle et règle de la chaîne
Pour consolider ce que le corrigé vous a appris, relisez le cours « Calcul différentiel » en maths spé puis entraînez-vous avec les exercices corrigés calcul différentiel.
Retrouvez tous les contrôles de maths spé classés par chapitre, ou choisissez un autre niveau sur la page contrôles de maths du CP au post-bac.