Ce chapitre installe le cadre des espaces probabilisés spé. En première année, l’univers était fini. Désormais, il peut être infini, par exemple pour un jeu de pile ou face qui ne s’arrête jamais. Il faut donc savoir compter l’infini : c’est le rôle des ensembles dénombrables, comme \(\mathbb{N}^2\), \(\mathbb{Z}\) ou \(\mathbb{Q}\), par opposition à \(\mathbb{R}\).
Ensuite, vous définirez une tribu et une probabilité σ-additive. De là découlent la continuité monotone, la sous-additivité et la notion d’événement presque sûr. Enfin, les probabilités conditionnelles s’étendent aux systèmes quasi-complets d’événements, avec les formules des probabilités totales et de Bayes, puis l’indépendance d’une famille infinie.
Ce cadre minimal sert immédiatement aux chapitres suivants : variables aléatoires discrètes, espérance, lois géométrique et de Poisson, fonctions génératrices. Il revient aussi très souvent à l’oral des concours.
Pour vous entraîner ensuite, travaillez les exercices de maths spé sur espaces probabilisés.
I. Ensembles dénombrables
En première année, toutes les expériences aléatoires avaient un nombre fini d’issues. Cependant, beaucoup de situations naturelles sortent de ce cadre : le rang du premier pile, le nombre de clients d’une file d’attente, une suite infinie de lancers. Avant de probabiliser, il faut donc classer les ensembles infinis. La bonne notion est la dénombrabilité.
1. Définitions
Un ensemble \(E\) est dénombrable s’il existe une bijection de \(\mathbb{N}\) sur \(E\). Il est au plus dénombrable s’il est fini ou dénombrable.
Autrement dit, un ensemble dénombrable est un ensemble dont on peut numéroter les éléments \(x_0, x_1, x_2, \ldots\) sans oubli ni répétition. Par exemple, l’ensemble \(2\mathbb{N}\) des entiers pairs est dénombrable, grâce à la bijection \(n \mapsto 2n\). De même, \(\mathbb{N}^*\) est dénombrable via \(n \mapsto n+1\).
Toute partie infinie de \(\mathbb{N}\) est dénombrable. Par conséquent, toute partie d’un ensemble au plus dénombrable est au plus dénombrable.
Soit \(A\) une partie infinie de \(\mathbb{N}\). On définit \(\varphi(0) = \min A\), puis, par récurrence, \(\varphi(n+1) = \min \{a \in A : a > \varphi(n)\}\). Cet ensemble est non vide car \(A\) est infinie. Ainsi \(\varphi\) est strictement croissante, donc injective. De plus, \(\varphi(n) \geq\, n\) par récurrence. Soit alors \(a \in A\). L’ensemble \(\{n : \varphi(n) \geq\, a\}\) contient \(a\), donc il possède un plus petit élément \(m\). On vérifie que \(\varphi(m) = a\). Si \(m = 0\), c’est clair car \(\varphi(0) = \min A \leq\, a\). Si \(m \geq\, 1\), on a \(\varphi(m-1) < a \leq\, \varphi(m)\) ; en cas d’inégalité stricte, \(a\) serait un élément de \(A\) strictement compris entre \(\varphi(m-1)\) et \(\varphi(m)\), ce qui contredirait la définition de \(\varphi(m)\). Donc \(\varphi\) est une bijection de \(\mathbb{N}\) sur \(A\).
Pour un ensemble \(E\) non vide, les assertions suivantes sont équivalentes :
(i) \(E\) est au plus dénombrable ; (ii) il existe une injection de \(E\) dans \(\mathbb{N}\) ; (iii) il existe une surjection de \(\mathbb{N}\) sur \(E\).
En pratique, on utilise surtout le sens (ii) ou (iii) vers (i). En effet, une injection \(E \to \mathbb{N}\) met \(E\) en bijection avec une partie de \(\mathbb{N}\). De même, une surjection \(s : \mathbb{N} \to E\) fournit une injection \(x \mapsto \min s^{-1}(\{x\})\) de \(E\) dans \(\mathbb{N}\).
2. Produits et réunions
Le résultat fondamental est la dénombrabilité de \(\mathbb{N}^2\). On parcourt les couples diagonale par diagonale, comme le montre la figure ci-dessous. Le couple \((p, q)\) se trouve sur la diagonale \(p + q = s\), qui contient \(s + 1\) points. Les diagonales précédentes contiennent en tout \(1 + 2 + \cdots + s = \frac{s(s+1)}{2}\) points.
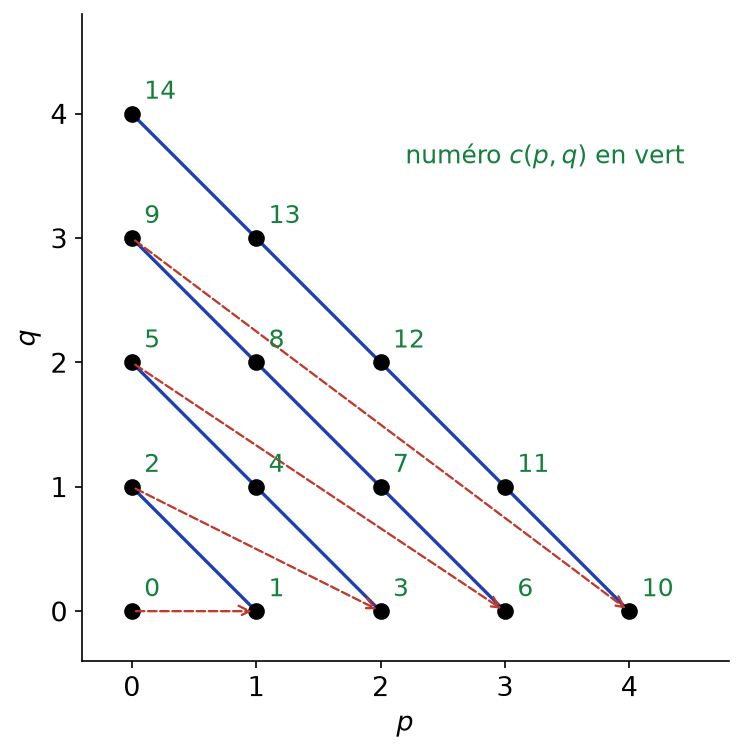
L’application \(c : \mathbb{N}^2 \to \mathbb{N}\) définie par \[c(p, q) = \frac{(p+q)(p+q+1)}{2} + q\] est une bijection. Par conséquent, \(\mathbb{N}^2\) est dénombrable, et plus généralement \(\mathbb{N}^p\) est dénombrable pour tout entier \(p \geq\, 1\).
Notons \(T_s = \frac{s(s+1)}{2}\). Pour \(p + q = s\), on a \(T_s \leq\, c(p,q) \leq\, T_s + s = T_{s+1} – 1\). Les intervalles \([T_s, T_{s+1}-1]\) forment une partition de \(\mathbb{N}\). Donc, étant donné \(m \in \mathbb{N}\), il existe un unique \(s\) tel que \(T_s \leq\, m < T_{s+1}\), puis un unique \(q = m – T_s \in [0, s]\), et enfin \(p = s – q\). Ainsi \(c\) est bijective. Pour \(\mathbb{N}^p\), on raisonne par récurrence : \(\mathbb{N}^{p+1} = \mathbb{N}^p \times \mathbb{N}\) est en bijection avec \(\mathbb{N} \times \mathbb{N}\), donc avec \(\mathbb{N}\).
Un produit fini d’ensembles dénombrables est dénombrable. Une réunion au plus dénombrable d’ensembles au plus dénombrables est au plus dénombrable. En particulier, \(\mathbb{Z}\) et \(\mathbb{Q}\) sont dénombrables.
Soit \((E_i)_{i \in I}\) avec \(I\) au plus dénombrable et chaque \(E_i\) non vide et au plus dénombrable. On choisit des surjections \(\sigma : \mathbb{N} \to I\) et \(s_i : \mathbb{N} \to E_i\). Alors \((n, k) \mapsto s_{\sigma(n)}(k)\) est une surjection de \(\mathbb{N}^2\) sur la réunion, qui est donc au plus dénombrable. Ensuite, \(\mathbb{Z} = \mathbb{N} \cup (-\mathbb{N})\) est infini et au plus dénombrable. Enfin, \((a, b) \mapsto a/b\) est une surjection de \(\mathbb{Z} \times \mathbb{N}^*\) sur \(\mathbb{Q}\), et \(\mathbb{Q}\) est infini.
Pour montrer qu’un ensemble \(E\) est dénombrable :
- exhiber une injection de \(E\) dans un ensemble déjà connu comme dénombrable (\(\mathbb{N}^p\), \(\mathbb{Q}\)…) ;
- ou une surjection d’un tel ensemble sur \(E\) ;
- ou écrire \(E\) comme réunion dénombrable d’ensembles finis ou dénombrables.
Il reste alors à vérifier que \(E\) est infini.
L’ensemble des parties finies de \(\mathbb{N}\) est dénombrable. En effet, c’est la réunion, pour \(n \in \mathbb{N}\), des ensembles \(\mathcal{P}(\{0, \ldots, n\})\), qui sont finis. De plus, il est infini, car il contient tous les singletons.
3. L’ensemble des réels n’est pas dénombrable
Tous les ensembles infinis ne sont pas dénombrables. L’outil principal est l’argument diagonal. On l’applique d’abord à l’ensemble \(\{0,1\}^{\mathbb{N}}\) des suites de 0 et de 1, qui modélisera plus loin le pile ou face infini.
L’ensemble \(\{0,1\}^{\mathbb{N}}\) n’est pas dénombrable. L’ensemble \(\mathbb{R}\) n’est pas dénombrable.
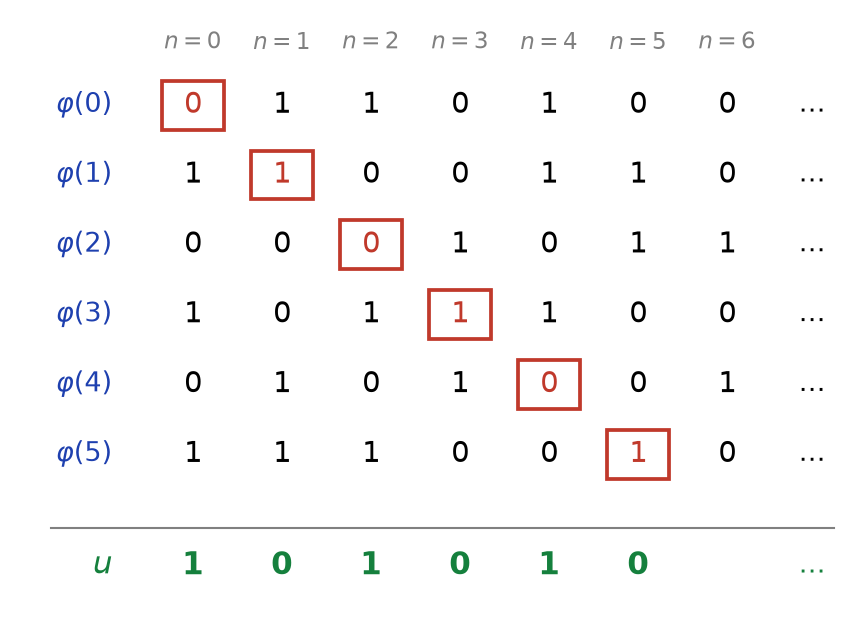
Soit \(\varphi : \mathbb{N} \to \{0,1\}^{\mathbb{N}}\) une application quelconque. On note \(\varphi(n)_k\) le terme d’indice \(k\) de la suite \(\varphi(n)\). On pose \(u_n = 1 – \varphi(n)_n\). Alors, pour tout \(n\), la suite \(u\) diffère de \(\varphi(n)\) au rang \(n\). Donc \(u\) n’est pas atteinte et \(\varphi\) n’est pas surjective. Ensuite, l’application \(u \mapsto \sum_{n \geq\, 0} \frac{2u_n}{3^{n+1}}\) est injective de \(\{0,1\}^{\mathbb{N}}\) dans \(\mathbb{R}\) (voir l’exercice 4). Si \(\mathbb{R}\) était dénombrable, \(\{0,1\}^{\mathbb{N}}\) le serait aussi.
La figure ci-dessous illustre la construction. On lit la diagonale du tableau, puis on change chaque chiffre : la suite \(u\) obtenue ne figure sur aucune ligne.
Le même argument montre qu’il n’existe aucune surjection d’un ensemble \(E\) sur \(\mathcal{P}(E)\). En particulier, \(\mathcal{P}(\mathbb{N})\) n’est pas dénombrable. Ce résultat est hors programme, mais il se traite en exercice.
II. Tribus et espaces probabilisables
Sur un univers fini, tout sous-ensemble est un événement. Sur un univers infini non dénombrable, ce choix pose des difficultés techniques. On retient donc seulement une famille de parties, stable par les opérations dont on a besoin. C’est la notion de tribu.
Soit \(\Omega\) un ensemble. Une tribu sur \(\Omega\) est une partie \(\mathcal{A}\) de \(\mathcal{P}(\Omega)\) telle que :
- \(\Omega \in \mathcal{A}\) ;
- pour tout \(A \in \mathcal{A}\), le complémentaire \(\overline{A}\) appartient à \(\mathcal{A}\) ;
- pour toute suite \((A_n)_{n \in \mathbb{N}}\) d’éléments de \(\mathcal{A}\), la réunion \(\bigcup_{n} A_n\) appartient à \(\mathcal{A}\).
Le couple \((\Omega, \mathcal{A})\) est un espace probabilisable. Les éléments de \(\mathcal{A}\) sont les événements.
Une tribu contient \(\emptyset\). Elle est stable par réunion finie, par intersection finie ou dénombrable et par différence.
D’abord, \(\emptyset = \overline{\Omega}\). Ensuite, pour une réunion finie \(A_0 \cup \cdots \cup A_p\), on complète la suite par \(A_n = \emptyset\) pour \(n > p\). Pour l’intersection, on utilise la loi de De Morgan : \(\bigcap_n A_n = \overline{\bigcup_n \overline{A_n}}\). Enfin, \(A \setminus B = A \cap \overline{B}\).
Sur tout ensemble \(\Omega\), \(\{\emptyset, \Omega\}\) et \(\mathcal{P}(\Omega)\) sont des tribus. Si \(A \subset \Omega\), alors \(\{\emptyset, A, \overline{A}, \Omega\}\) est une tribu : c’est la plus petite tribu contenant \(A\). Lorsque \(\Omega\) est au plus dénombrable, on munit toujours \(\Omega\) de la tribu \(\mathcal{P}(\Omega)\).
Le vocabulaire des événements reste celui de première année. Ainsi, \(A \cap B\) se lit « \(A\) et \(B\) », \(\overline{A}\) est l’événement contraire, et deux événements sont incompatibles si leur intersection est vide. De plus, \(\bigcup_n A_n\) signifie « l’un au moins des \(A_n\) est réalisé » et \(\bigcap_n A_n\) signifie « tous les \(A_n\) sont réalisés ».
III. Probabilités et espaces probabilisés
1. Définition et premières propriétés
Une probabilité sur \((\Omega, \mathcal{A})\) est une application \(P : \mathcal{A} \to [0, 1]\) telle que \(P(\Omega) = 1\) et, pour toute suite \((A_n)\) d’événements deux à deux incompatibles, \[P\Big(\bigcup_{n=0}^{+\infty} A_n\Big) = \sum_{n=0}^{+\infty} P(A_n).\] Cette propriété s’appelle la σ-additivité. Le triplet \((\Omega, \mathcal{A}, P)\) est un espace probabilisé.
La série du membre de droite converge, puisque ses sommes partielles sont majorées par 1. De plus, sa somme ne dépend pas de l’ordre des termes, car ils sont positifs.
Pour tous événements \(A\) et \(B\) :
- \(P(\emptyset) = 0\) et \(P(A \cup B) = P(A) + P(B)\) si \(A \cap B = \emptyset\) ;
- \(P(\overline{A}) = 1 – P(A)\) ;
- si \(A \subset B\), alors \(P(B \setminus A) = P(B) – P(A)\) et \(P(A) \leq\, P(B)\) ;
- \(P(A \cup B) = P(A) + P(B) – P(A \cap B)\).
La suite constante égale à \(\emptyset\) est formée d’événements incompatibles. Donc \(P(\emptyset) = \sum P(\emptyset)\), ce qui impose \(P(\emptyset) = 0\). Ensuite, on applique la σ-additivité à la suite \(A, B, \emptyset, \emptyset, \ldots\) pour obtenir l’additivité finie. Les autres points s’en déduisent comme en première année.
2. Distributions de probabilités discrètes
Sur un univers au plus dénombrable, une probabilité est entièrement déterminée par les probabilités des singletons. C’est le cas le plus fréquent en pratique.
Une distribution de probabilités discrète sur un ensemble \(E\) est une famille \((p_x)_{x \in E}\) de réels positifs, sommable, de somme 1. Son support est l’ensemble \(\{x \in E : p_x \neq 0\}\) ; il est au plus dénombrable.
Soit \(\Omega\) un ensemble au plus dénombrable et \((p_\omega)_{\omega \in \Omega}\) une distribution de probabilités discrète sur \(\Omega\). Il existe une unique probabilité \(P\) sur \((\Omega, \mathcal{P}(\Omega))\) telle que \(P(\{\omega\}) = p_\omega\) pour tout \(\omega\). Elle est donnée par \[P(A) = \sum_{\omega \in A} p_\omega.\]
Si \(P\) convient, la σ-additivité appliquée à la réunion dénombrable de singletons \(A = \bigcup_{\omega \in A} \{\omega\}\) donne la formule : d’où l’unicité. Réciproquement, cette formule définit bien une application à valeurs dans \([0,1]\), avec \(P(\Omega) = 1\). La σ-additivité découle du théorème de sommation par paquets pour les familles positives.
Pour \(p \in \,]0,1[\) et \(q = 1-p\), la famille \((q^{n-1}p)_{n \geq\, 1}\) est une distribution de probabilités sur \(\mathbb{N}^*\), car \(\sum_{n \geq\, 1} q^{n-1}p = \frac{p}{1-q} = 1\). C’est la loi géométrique. De même, pour \(\lambda > 0\), la famille \(\big(e^{-\lambda} \frac{\lambda^n}{n!}\big)_{n \in \mathbb{N}}\) est une distribution sur \(\mathbb{N}\) : c’est la loi de Poisson.
Il n’existe pas de probabilité uniforme sur \(\mathbb{N}\). En effet, si \(P(\{n\}) = c\) pour tout \(n\), la série \(\sum c\) converge vers 1, ce qui est impossible : elle vaut 0 si \(c = 0\) et diverge sinon.
IV. Continuité monotone et événements presque sûrs
1. Continuité croissante et décroissante
La σ-additivité permet de passer à la limite dans les probabilités. C’est l’outil central du chapitre, car il transforme un événement infini en limite d’événements finis.
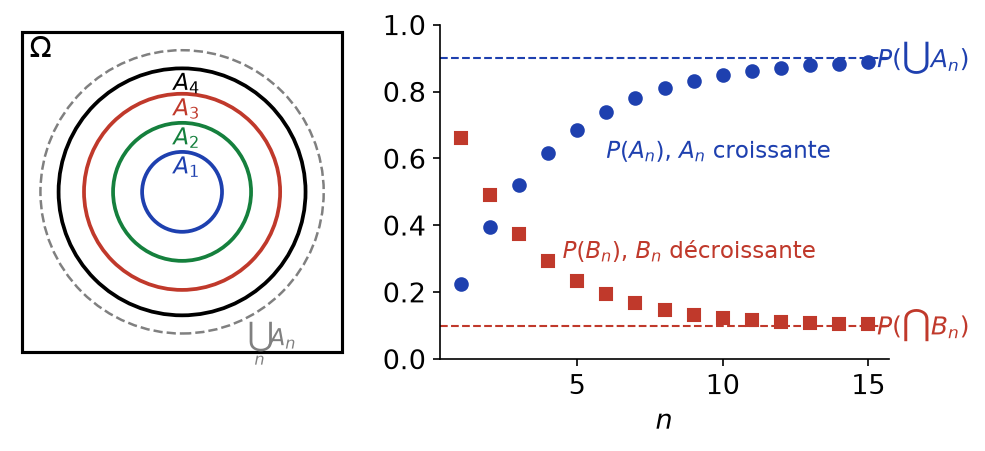
Continuité croissante. Si \((A_n)\) est une suite croissante d’événements (\(A_n \subset A_{n+1}\)), alors \(P(A_n)\) tend vers \(P\big(\bigcup_n A_n\big)\).
Continuité décroissante. Si \((B_n)\) est une suite décroissante d’événements (\(B_{n+1} \subset B_n\)), alors \(P(B_n)\) tend vers \(P\big(\bigcap_n B_n\big)\).
On pose \(C_0 = A_0\) et \(C_n = A_n \setminus A_{n-1}\) pour \(n \geq\, 1\). Les \(C_n\) sont deux à deux incompatibles, \(A_n = C_0 \cup \cdots \cup C_n\) et \(\bigcup_n A_n = \bigcup_n C_n\). Donc, par σ-additivité, \[P\Big(\bigcup_n A_n\Big) = \sum_{k=0}^{+\infty} P(C_k) = \lim_{n \to +\infty} \sum_{k=0}^{n} P(C_k) = \lim_{n \to +\infty} P(A_n).\] Pour une suite décroissante, les complémentaires \(\overline{B_n}\) forment une suite croissante. On conclut par passage au complémentaire.
La figure ci-dessous représente une suite croissante d’événements emboîtés. À droite, les probabilités \(P(A_n)\) croissent vers \(P(\bigcup A_n)\), tandis que \(P(B_n)\) décroît vers \(P(\bigcap B_n)\).
Pour toute suite \((A_n)\) d’événements, sans hypothèse de monotonie : \[P\Big(\bigcup_{n=0}^{+\infty} A_n\Big) = \lim_{n \to +\infty} P\Big(\bigcup_{k=0}^{n} A_k\Big), \qquad P\Big(\bigcap_{n=0}^{+\infty} A_n\Big) = \lim_{n \to +\infty} P\Big(\bigcap_{k=0}^{n} A_k\Big).\]
Pour calculer la probabilité d’une réunion ou d’une intersection infinie :
- introduire les événements finis \(\bigcup_{k \leq\, n} A_k\) ou \(\bigcap_{k \leq\, n} A_k\), qui sont monotones ;
- calculer leur probabilité, souvent par indépendance ou par un produit de probabilités conditionnelles ;
- passer à la limite en citant la continuité croissante ou décroissante.
On lance indéfiniment un dé équilibré, les lancers étant indépendants. Soit \(B_n\) : « aucun six lors des \(n\) premiers lancers ». La suite \((B_n)\) est décroissante et \(P(B_n) = (5/6)^n\). Par continuité décroissante, l’événement « ne jamais obtenir six » a pour probabilité \(\lim (5/6)^n = 0\).
2. Sous-additivité
Pour toute suite \((A_n)\) d’événements, \[P\Big(\bigcup_{n=0}^{+\infty} A_n\Big) \leq\, \sum_{n=0}^{+\infty} P(A_n),\] le membre de droite pouvant valoir \(+\infty\).
Pour une réunion finie, la formule \(P(A \cup B) \leq\, P(A) + P(B)\) et une récurrence donnent \(P\big(\bigcup_{k \leq\, n} A_k\big) \leq\, \sum_{k \leq\, n} P(A_k) \leq\, \sum_{k=0}^{+\infty} P(A_k)\). On passe ensuite à la limite grâce au corollaire précédent.
3. Événements négligeables et presque sûrs
Un événement \(A\) est négligeable si \(P(A) = 0\). Il est presque sûr si \(P(A) = 1\). Une propriété est vraie presque sûrement si l’ensemble des issues où elle est vraie contient un événement presque sûr.
Une réunion au plus dénombrable d’événements négligeables est négligeable. Une intersection au plus dénombrable d’événements presque sûrs est presque sûre.
Par sous-additivité, \(P\big(\bigcup N_n\big) \leq\, \sum P(N_n) = 0\). La seconde affirmation s’obtient par passage au complémentaire.
Un événement négligeable n’est pas forcément vide, et un événement presque sûr n’est pas forcément égal à \(\Omega\). Dans le pile ou face infini, la suite « face à chaque lancer » est une issue possible, mais de probabilité nulle.
Pour montrer qu’un événement \(A\) est presque sûr :
- soit on écrit \(\overline{A}\) comme intersection décroissante d’événements dont la probabilité tend vers 0 ;
- soit on écrit \(\overline{A}\) comme réunion dénombrable d’événements négligeables ;
- soit on écrit \(A\) comme intersection dénombrable d’événements presque sûrs.
V. Probabilités conditionnelles
1. Définition et formule des probabilités composées
Soit \(B\) un événement tel que \(P(B) > 0\). Pour tout événement \(A\), on pose \[P(A \mid B) = P_B(A) = \frac{P(A \cap B)}{P(B)}.\] L’application \(P_B\) est une probabilité sur \((\Omega, \mathcal{A})\), appelée probabilité conditionnelle sachant \(B\).
En effet, \(P_B(\Omega) = 1\), et la σ-additivité de \(P_B\) découle de celle de \(P\), puisque les événements \(A_n \cap B\) restent incompatibles.
Formule des probabilités composées. Si \(P(A_1 \cap \cdots \cap A_{n-1}) > 0\), alors \[P(A_1 \cap \cdots \cap A_n) = P(A_1)\, P(A_2 \mid A_1) \cdots P(A_n \mid A_1 \cap \cdots \cap A_{n-1}).\]
2. Systèmes quasi-complets et probabilités totales
Une famille au plus dénombrable \((A_n)_{n \in I}\) d’événements est un système complet si les \(A_n\) sont deux à deux incompatibles et de réunion \(\Omega\). C’est un système quasi-complet si les \(A_n\) sont deux à deux incompatibles et si \(\sum_{n \in I} P(A_n) = 1\), autrement dit si leur réunion est presque sûre.
La figure ci-dessous représente un système quasi-complet : les bandes \(A_n\) recouvrent tout l’univers sauf une partie négligeable. L’événement \(B\) est découpé en morceaux \(B \cap A_n\).
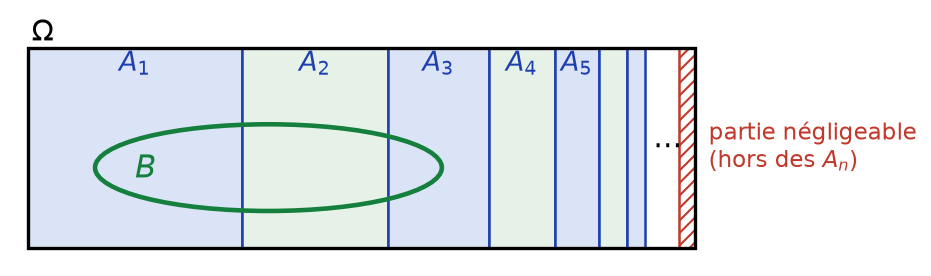
Formule des probabilités totales. Soit \((A_n)_{n \in I}\) un système quasi-complet d’événements. Pour tout événement \(B\), la série \(\sum P(B \cap A_n)\) converge et \[P(B) = \sum_{n \in I} P(B \cap A_n) = \sum_{n \in I} P(B \mid A_n)\, P(A_n),\] avec la convention \(P(B \mid A_n) P(A_n) = 0\) lorsque \(P(A_n) = 0\).
Soit \(N = \overline{\bigcup_n A_n}\). Par σ-additivité, \(P(\bigcup A_n) = \sum P(A_n) = 1\), donc \(P(N) = 0\). Or \(B\) est la réunion disjointe de \(B \cap N\) et des \(B \cap A_n\). Comme \(0 \leq\, P(B \cap N) \leq\, P(N) = 0\), la σ-additivité donne \(P(B) = \sum_n P(B \cap A_n)\).
Formule de Bayes. Avec les mêmes hypothèses, si \(P(B) > 0\) et \(P(A_k) > 0\), \[P(A_k \mid B) = \frac{P(B \mid A_k)\, P(A_k)}{\sum_{n \in I} P(B \mid A_n)\, P(A_n)}.\]
Pour appliquer la formule des probabilités totales, on cherche une information qui, si on la connaissait, rendrait le calcul facile : l’urne choisie, le rang du premier succès, le résultat du premier lancer. Les événements correspondants forment le système quasi-complet. On vérifie qu’ils sont incompatibles et que la somme de leurs probabilités vaut 1.
On choisit l’urne \(U_n\) avec probabilité \(2^{-n}\) (\(n \geq\, 1\)) ; l’urne \(U_n\) contient \(n\) boules dont une seule est blanche. Les événements « on choisit \(U_n\) » forment un système complet. La probabilité de tirer une boule blanche vaut donc \[\sum_{n=1}^{+\infty} \frac{1}{n} \cdot \frac{1}{2^n} = -\ln\Big(1 – \frac{1}{2}\Big) = \ln 2.\]
VI. Indépendance
Deux événements \(A\) et \(B\) sont indépendants si \(P(A \cap B) = P(A) P(B)\). Une famille \((A_i)_{i \in I}\) quelconque d’événements est mutuellement indépendante si, pour toute partie finie \(J\) de \(I\), \[P\Big(\bigcap_{i \in J} A_i\Big) = \prod_{i \in J} P(A_i).\]
L’indépendance mutuelle entraîne l’indépendance deux à deux, mais la réciproque est fausse. Avec deux dés, les événements « premier dé pair », « second dé pair » et « somme paire » sont deux à deux indépendants sans être mutuellement indépendants (exercice 17).
Si la famille \((A_i)_{i \in I}\) est mutuellement indépendante, toute famille obtenue en remplaçant certains \(A_i\) par leur complémentaire l’est encore.
Il suffit de remplacer un seul événement, puis de répéter. Soit \(J\) finie, \(k \in J\) et \(C = \bigcap_{i \in J \setminus \{k\}} A_i\). Alors \(P(\overline{A_k} \cap C) = P(C) – P(A_k \cap C)\). Par hypothèse, cette quantité vaut \(\prod_{i \neq k} P(A_i) – P(A_k) \prod_{i \neq k} P(A_i) = P(\overline{A_k}) \prod_{i \neq k} P(A_i)\).
Si \((A_n)_{n \in \mathbb{N}}\) est une suite d’événements mutuellement indépendants, alors \[P\Big(\bigcap_{n=0}^{+\infty} A_n\Big) = \lim_{n \to +\infty} \prod_{k=0}^{n} P(A_k).\]
Cette formule combine l’indépendance, qui traite les intersections finies, et la continuité décroissante, qui permet de passer à l’infini. Ainsi, elle sert dès qu’il faut calculer la probabilité qu’aucun événement d’une suite ne se produise.
VII. Le jeu de pile ou face infini
1. Le modèle
On lance indéfiniment une pièce qui donne pile avec probabilité \(p \in \,]0,1[\). On pose \(q = 1 – p\). L’univers naturel est \(\Omega = \{0, 1\}^{\mathbb{N}^*}\), où 1 code pile. D’après la partie I, cet univers n’est pas dénombrable. On admet le résultat suivant, conformément au programme.
Il existe une tribu \(\mathcal{A}\) sur \(\Omega\) et une probabilité \(P\) sur \((\Omega, \mathcal{A})\) telles que les événements \(P_n\) : « le \(n\)-ième lancer donne pile » appartiennent à \(\mathcal{A}\), soient mutuellement indépendants et vérifient \(P(P_n) = p\) pour tout \(n \geq\, 1\).
Dans les exercices, on ne revient jamais à la construction. On utilise seulement ces propriétés, notamment l’indépendance des lancers. Plus généralement, on admet l’existence d’un espace probabilisé modélisant une suite d’épreuves indépendantes.
2. Le rang du premier pile
Soit \(T_n = \overline{P_1} \cap \cdots \cap \overline{P_{n-1}} \cap P_n\) l’événement « le premier pile apparaît au lancer \(n\) ». Par indépendance, \(P(T_n) = q^{n-1}p\). La figure ci-dessous montre cette distribution géométrique pour deux valeurs de \(p\).
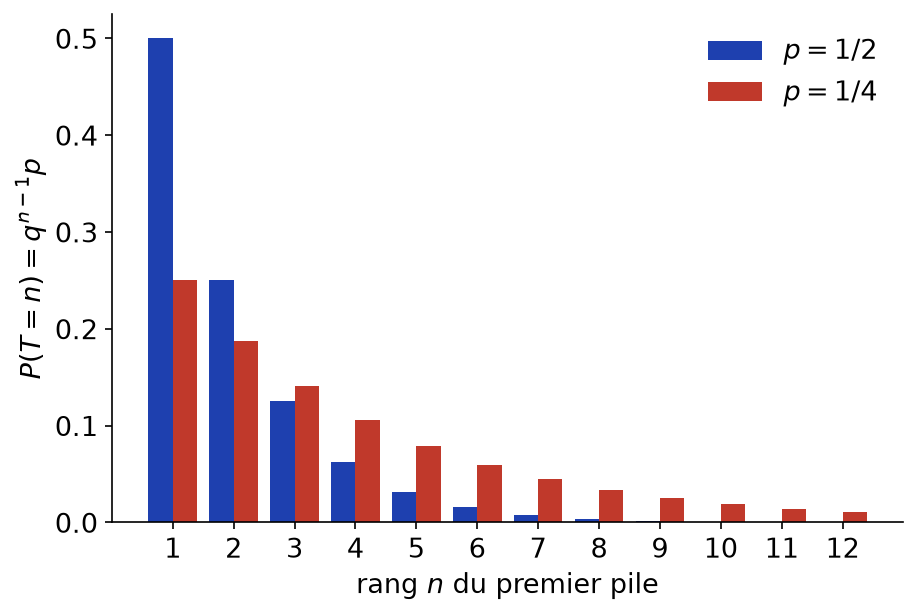
L’événement \(F\) : « on n’obtient jamais pile » est l’intersection décroissante des \(\overline{P_1} \cap \cdots \cap \overline{P_n}\), de probabilité \(q^n\). Par continuité décroissante, \(P(F) = 0\). Ainsi, pile finit presque sûrement par apparaître. Par conséquent, les \((T_n)_{n \geq\, 1}\) forment un système quasi-complet, mais pas un système complet : la suite « toujours face » n’appartient à aucun \(T_n\).
Toute issue \(\omega\) est négligeable : \(\{\omega\}\) est contenue dans l’événement « les \(n\) premiers lancers coïncident avec ceux de \(\omega\) », de probabilité au plus \(\max(p, q)^n\), qui tend vers 0. On retrouve ainsi que \(\Omega\) n’est pas dénombrable, sinon \(P(\Omega) = \sum_\omega P(\{\omega\}) = 0\).
Ce qu’il faut retenir
- Un ensemble est dénombrable s’il est en bijection avec \(\mathbb{N}\) ; il est au plus dénombrable s’il s’injecte dans \(\mathbb{N}\).
- \(\mathbb{N}^p\), \(\mathbb{Z}\), \(\mathbb{Q}\) et toute réunion dénombrable d’ensembles au plus dénombrables sont au plus dénombrables ; \(\mathbb{R}\) et \(\{0,1\}^{\mathbb{N}}\) ne le sont pas.
- Une tribu contient \(\Omega\) et est stable par complémentaire et réunion dénombrable.
- Une probabilité est σ-additive ; sur un univers dénombrable, elle est donnée par une distribution \((p_\omega)\) de somme 1.
- Continuité croissante et décroissante : on passe à la limite dans \(P(A_n)\) pour une suite monotone.
- Sous-additivité : \(P(\bigcup A_n) \leq\, \sum P(A_n)\) ; une réunion dénombrable d’événements négligeables est négligeable.
- Formule des probabilités totales et de Bayes avec un système quasi-complet, en vérifiant que la somme des probabilités vaut 1.
- L’indépendance mutuelle porte sur toutes les sous-familles finies et se conserve en passant aux complémentaires.
- Dans le pile ou face infini, pile apparaît presque sûrement et chaque issue est négligeable.
Questions fréquentes sur espaces probabilisés
Quelle différence entre dénombrable et au plus dénombrable ?
Un ensemble est dénombrable s’il est en bijection avec \(\mathbb{N}\). Il est au plus dénombrable s’il est fini ou dénombrable, ce qui équivaut à l’existence d’une injection dans \(\mathbb{N}\). Ainsi \(\{1, 2, 3\}\) est au plus dénombrable sans être dénombrable.
Pourquoi ne prend-on pas toujours la tribu de toutes les parties ?
Sur un univers dénombrable, on la prend et tout se passe bien. En revanche, pour le pile ou face infini, l’univers \(\{0,1\}^{\mathbb{N}}\) n’est pas dénombrable et on ne sait pas définir une probabilité raisonnable sur toutes ses parties. On se contente alors d’une tribu plus petite, dont l’existence est admise au programme.
Un événement de probabilité nulle est-il impossible ?
Non. Dans le pile ou face infini, chaque suite particulière de résultats a une probabilité nulle, et pourtant l’une d’elles se réalise. On dit qu’un tel événement est négligeable ; son contraire est presque sûr.
Comment utiliser la continuité monotone en pratique ?
On écrit l’événement cherché comme réunion croissante ou intersection décroissante d’événements \(A_n\) dont on sait calculer la probabilité. Ensuite, on passe à la limite : \(P(A_n)\) tend vers la probabilité cherchée. C’est la méthode standard pour montrer qu’un événement est presque sûr.
Pour aller plus loin en maths spé
- Les énoncés : exercices de maths spé sur espaces probabilisés
- Chapitre précédent : Intégrales à paramètre
- Chapitre suivant : Variables aléatoires discrètes et lois usuelles
- Le même thème en L2 : espaces probabilisés, cours de maths en L2
- Tester vos connaissances : QCM de maths spé par chapitre
- Le sommaire : tous les chapitres de maths spé et les chapitres de maths sup