Voici le corrigé du contrôle de maths spé sur le thème : éléments propres et polynôme caractéristique.
Ce corrigé rédige chaque question comme on l’attend d’un étudiant de spé. La preuve de cours procède par récurrence sur le nombre de valeurs propres. Les coefficients du polynôme caractéristique se lisent sur la formule du déterminant développé.
Pour la matrice à paramètre, la discussion distingue quatre cas selon la valeur de m, avec les sous-espaces propres calculés pour m = 1. Le calcul par blocs évite tout développement pénible d’un déterminant 4 × 4. Le problème final établit l’égalité des polynômes caractéristiques de AB et BA par similitude, puis montre sur un exemple que les sous-espaces propres peuvent différer. Chaque exercice se termine par un barème détaillé.
L’énoncé se trouve sur la page contrôle de maths spé : éléments propres et polynôme caractéristique.
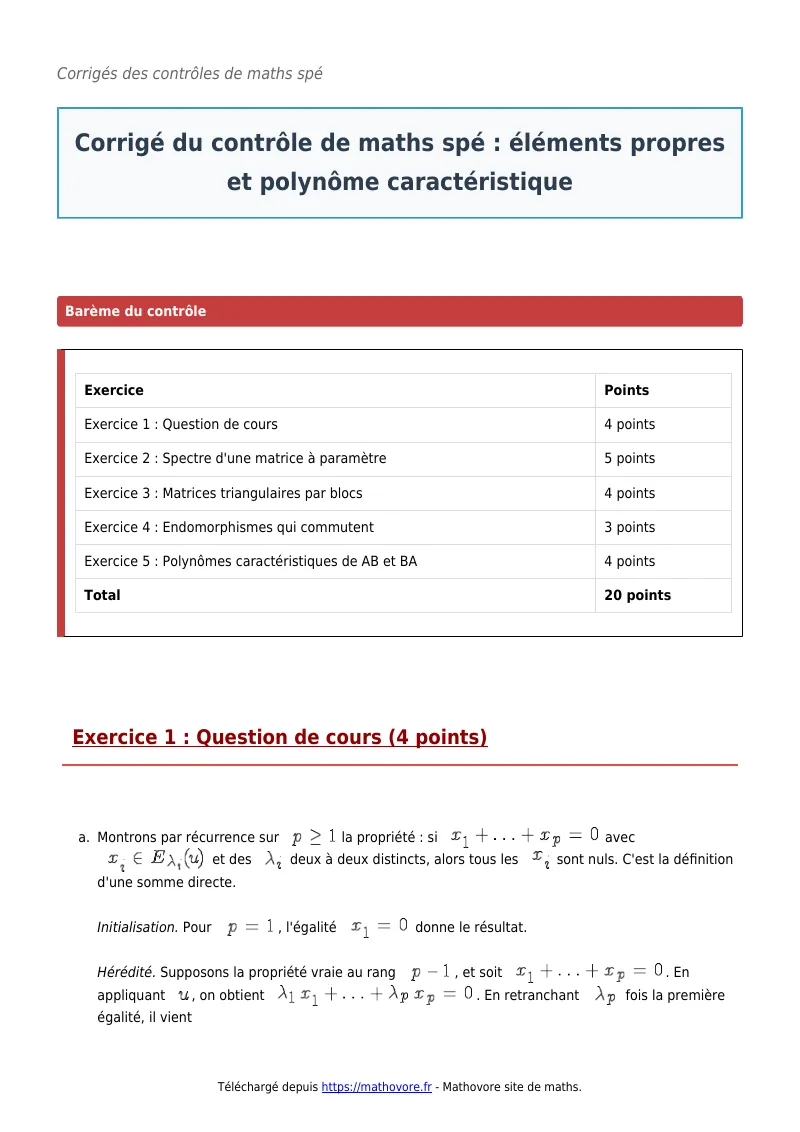
| Exercice | Points |
| Exercice 1 : Question de cours | 4 points |
| Exercice 2 : Spectre d’une matrice à paramètre | 5 points |
| Exercice 3 : Matrices triangulaires par blocs | 4 points |
| Exercice 4 : Endomorphismes qui commutent | 3 points |
| Exercice 5 : Polynômes caractéristiques de AB et BA | 4 points |
| Total | 20 points |
Exercice 1 : Question de cours (4 points)
- Montrons par récurrence sur \(p \geq\, 1\) la propriété : si \(x_1 + \cdots + x_p = 0\) avec \(x_i \in E_{\lambda_i}(u)\) et des \(\lambda_i\) deux à deux distincts, alors tous les \(x_i\) sont nuls. C’est la définition d’une somme directe.
Initialisation. Pour \(p = 1\), l’égalité \(x_1 = 0\) donne le résultat.
Hérédité. Supposons la propriété vraie au rang \(p – 1\), et soit \(x_1 + \cdots + x_p = 0\). En appliquant \(u\), on obtient \(\lambda_1 x_1 + \cdots + \lambda_p x_p = 0\). En retranchant \(\lambda_p\) fois la première égalité, il vient
\[(\lambda_1 – \lambda_p)x_1 + \cdots + (\lambda_{p-1} – \lambda_p)x_{p-1} = 0.\]
Chaque vecteur \((\lambda_i – \lambda_p)x_i\) appartient à \(E_{\lambda_i}(u)\). L’hypothèse de récurrence donne donc \((\lambda_i – \lambda_p)x_i = 0\) pour \(i \leq\, p – 1\). Comme \(\lambda_i \neq \lambda_p\), on obtient \(x_i = 0\) pour \(i \leq\, p – 1\), puis \(x_p = 0\).
La somme des sous-espaces propres associés à des valeurs propres distinctes est directe. - Par la formule du déterminant, en notant \(\delta_{ij}\) le symbole de Kronecker,
\[\chi_A = \sum_{\sigma \in \mathfrak{S}_n} \varepsilon(\sigma) \prod_{j=1}^{n} (X\delta_{\sigma(j)j} – a_{\sigma(j)j}).\]
Si \(\sigma \neq \operatorname{id}\), alors \(\sigma\) déplace au moins deux indices : le produit correspondant contient au plus \(n – 2\) facteurs de degré 1 et il est de degré au plus \(n – 2\). Le terme associé à l’identité vaut \(\prod_{j=1}^{n}(X – a_{jj}) = X^n – (a_{11} + \cdots + a_{nn})X^{n-1} + R\), avec \(\deg R \leq\, n – 2\).
Ainsi \(\chi_A\) est unitaire, de degré \(n\), et son coefficient de \(X^{n-1}\) est \(-\operatorname{tr}(A)\). Enfin, le coefficient constant vaut \(\chi_A(0) = \det(-A) = (-1)^n\det(A)\) par \(n\)-linéarité. Donc \(\chi_A = X^n – \operatorname{tr}(A)X^{n-1} + \cdots + (-1)^n\det(A)\).
Barème : a) 2 points : 0,5 pour la mise en place de la récurrence, 1 pour l’application de \(u\) et la soustraction, 0,5 pour la conclusion ; b) 2 points : 1 pour la majoration du degré des termes \(\sigma \neq \operatorname{id}\), 0,5 pour le coefficient de \(X^{n-1}\), 0,5 pour le coefficient constant.
Exercice 2 : Spectre d’une matrice à paramètre (5 points)
- On développe selon la deuxième ligne :
\[\chi_{A_m} = \begin{vmatrix} X – 1 0 -m \\ 0 X – 2 0 \\ -1 0 X – 1 \end{vmatrix} = (X – 2)\begin{vmatrix} X – 1 -m \\ -1 X – 1 \end{vmatrix}.\]
Ainsi \(\chi_{A_m} = (X – 2)((X – 1)^2 – m)\). Vérification : la trace vaut 4 et le coefficient de \(X^2\) dans \((X-2)(X^2 – 2X + 1 – m)\) vaut bien \(-4\). - Les valeurs propres réelles sont 2 et les racines réelles de \((X – 1)^2 = m\).
Si \(m < 0\) : \(\operatorname{Sp}_{\mathbb{R}}(A_m) = \{2\}\), valeur propre simple.
Si \(m = 0\) : \(\operatorname{Sp}_{\mathbb{R}}(A_0) = \{1, 2\}\), 1 double et 2 simple.
Si \(m > 0\), les racines sont \(1 – \sqrt{m}\) et \(1 + \sqrt{m}\). On a \(1 – \sqrt{m} < 1 < 2\), et \(1 + \sqrt{m} = 2\) si et seulement si \(m = 1\).
Pour \(m > 0\) et \(m \neq 1\) : \(\operatorname{Sp}_{\mathbb{R}}(A_m) = \{1 – \sqrt{m}, 1 + \sqrt{m}, 2\}\), trois valeurs propres simples.
Pour \(m = 1\) : \(\operatorname{Sp}_{\mathbb{R}}(A_1) = \{0, 2\}\), 0 simple et 2 double. - Pour \(m = 1\), on résout \(A_1 X = 0\) puis \((A_1 – 2I_3)X = 0\) avec \(X = (x, y, z)\).
\(E_0\) : le système \(x + z = 0\), \(2y = 0\) donne \(y = 0\) et \(z = -x\). Donc \(E_0(A_1) = \operatorname{Vect}((1, 0, -1))\).
\(E_2\) : \(A_1 – 2I_3 = \begin{pmatrix} -1 0 1 \\ 0 0 0 \\ 1 0 -1 \end{pmatrix}\), d’où la seule équation \(x = z\), avec \(y\) quelconque. Donc \(E_2(A_1) = \operatorname{Vect}((1, 0, 1), (0, 1, 0))\), de dimension 2. - Pour \(m = -4\), \((X – 1)^2 + 4 = 0\) équivaut à \(X – 1 = \pm 2i\). Donc \(\operatorname{Sp}_{\mathbb{C}}(A_{-4}) = \{2, 1 + 2i, 1 – 2i\}\).
Pour \(\lambda = 1 + 2i\), le système \((A_{-4} – \lambda I_3)X = 0\) s’écrit \(-2ix – 4z = 0\), \((1 – 2i)y = 0\), \(x – 2iz = 0\). On obtient \(y = 0\) et \(x = 2iz\) ; la première équation est alors vérifiée, car \(-2i \times 2iz – 4z = 4z – 4z = 0\). Le vecteur \((2i, 0, 1)\) est un vecteur propre associé à \(1 + 2i\).
Barème : a) 1 point ; b) 1,5 point : 0,5 pour \(m < 0\) et \(m = 0\), 0,5 pour \(m > 0\), 0,5 pour le cas particulier \(m = 1\) ; c) 1,5 point : 0,5 pour \(E_0\), 1 pour \(E_2\) ; d) 1 point : 0,5 pour le spectre, 0,5 pour le vecteur propre.
Erreur fréquente : oublier le cas \(m = 1\), où la valeur propre \(1 + \sqrt{m}\) se confond avec 2.
Exercice 3 : Matrices triangulaires par blocs (4 points)
- On a \(XI_{p+q} – M = \begin{pmatrix} XI_p – A -B \\ 0 XI_q – D \end{pmatrix}\). Pour tout scalaire \(x\), la formule admise donne \(\chi_M(x) = \chi_A(x)\,\chi_D(x)\). Deux polynômes qui coïncident en une infinité de points sont égaux. Donc \(\chi_M = \chi_A\,\chi_D\).
- Soit \((e_1, \ldots, e_p)\) une base de \(F\), complétée en une base \(\mathcal{B}\) de \(E\). Comme \(F\) est stable par \(u\), les images \(u(e_1), \ldots, u(e_p)\) appartiennent à \(F\). La matrice de \(u\) dans \(\mathcal{B}\) est donc triangulaire par blocs, \(\begin{pmatrix} A B \\ 0 D \end{pmatrix}\), où \(A\) est la matrice de \(u_F\). D’après a), \(\chi_u = \chi_{u_F}\,\chi_D\). Ainsi \(\chi_{u_F}\) divise \(\chi_u\).
- La matrice \(M\) est triangulaire par blocs avec \(A = \begin{pmatrix} 1 2 \\ 3 2 \end{pmatrix}\) et \(D = \begin{pmatrix} 2 1 \\ 1 2 \end{pmatrix}\). Pour une matrice de taille 2, \(\chi = X^2 – \operatorname{tr} \times X + \det\).
D’une part, \(\chi_A = X^2 – 3X + (2 – 6) = X^2 – 3X – 4 = (X – 4)(X + 1)\).
D’autre part, \(\chi_D = X^2 – 4X + 3 = (X – 1)(X – 3)\).
Donc \(\chi_M = (X + 1)(X – 1)(X – 3)(X – 4)\) et \(\operatorname{Sp}(M) = \{-1, 1, 3, 4\}\). - On cherche un vecteur de la forme \((x, y, 0, 0)\), qui appartient au sous-espace stable \(\operatorname{Vect}(e_1, e_2)\). Il suffit que \((x, y)\) soit vecteur propre de \(A\) pour 4. Le système \((A – 4I_2)(x, y) = 0\) s’écrit \(-3x + 2y = 0\), d’où \((x, y) = (2, 3)\). Vérification : \(M(2, 3, 0, 0) = (2 + 6, 6 + 6, 0, 0) = (8, 12, 0, 0) = 4(2, 3, 0, 0)\). Le vecteur \((2, 3, 0, 0)\) est vecteur propre de \(M\) pour la valeur propre 4.
Barème : a) 0,5 point ; b) 1 point : 0,5 pour la base adaptée, 0,5 pour la conclusion ; c) 1,5 point : 0,5 pour chaque polynôme de taille 2, 0,5 pour le spectre ; d) 1 point.
Exercice 4 : Endomorphismes qui commutent (3 points)
- Si \(x \in \ker u\), alors \(u(v(x)) = v(u(x)) = v(0) = 0\), donc \(v(x) \in \ker u\). Si \(y = u(x) \in \operatorname{Im} u\), alors \(v(y) = u(v(x)) \in \operatorname{Im} u\). Enfin, \(u – \lambda\,\mathrm{id}\) commute avec \(v\), et \(E_\lambda(u) = \ker(u – \lambda\,\mathrm{id})\). Le premier point, appliqué à \(u – \lambda\,\mathrm{id}\), montre alors que \(\ker u\), \(\operatorname{Im} u\) et \(E_\lambda(u)\) sont stables par \(v\).
- Les \(n\) sous-espaces propres de \(u\) sont de dimension au moins 1 et en somme directe dans \(E\), de dimension \(n\). Chacun est donc une droite. Soit \(x\) un vecteur propre de \(u\) pour \(\lambda\) : alors \(E_\lambda(u) = \mathbb{K}x\). Cette droite est stable par \(v\) d’après a), donc \(v(x) = \mu x\) pour un certain \(\mu \in \mathbb{K}\). Comme \(x \neq 0\), \(x\) est un vecteur propre de \(v\).
- La matrice \(D\) a trois valeurs propres distinctes, de vecteurs propres \(e_1\), \(e_2\), \(e_3\). Si \(B\) commute avec \(D\), alors chaque \(e_j\) est vecteur propre de \(B\) d’après b) : \(Be_j = \mu_j e_j\), et \(B\) est diagonale. Réciproquement, deux matrices diagonales commutent. Les matrices qui commutent avec \(D\) sont exactement les matrices diagonales.
Barème : a) 1 point : 0,5 pour le noyau et l’image, 0,5 pour les sous-espaces propres ; b) 1 point : 0,5 pour les droites propres, 0,5 pour la conclusion ; c) 1 point : 0,5 pour chaque inclusion.
Exercice 5 : Polynômes caractéristiques de AB et BA (4 points)
- On a \(A(BA)A^{-1} = AB(AA^{-1}) = AB\). Ainsi \(AB\) et \(BA\) sont semblables. Or deux matrices semblables ont le même polynôme caractéristique, car
\[\det(XI_n – PCP^{-1}) = \det(P(XI_n – C)P^{-1}) = \det(XI_n – C).\]
Donc \(\chi_{AB} = \chi_{BA}\) lorsque \(A\) est inversible. - Soit \(\lambda \neq 0\) une valeur propre de \(AB\), et \(x \neq 0\) tel que \(ABx = \lambda x\). Alors \(Bx \neq 0\), car sinon \(\lambda x = 0\), ce qui est exclu. De plus, \(BA(Bx) = B(ABx) = \lambda Bx\). Donc \(\lambda\) est valeur propre de \(BA\), de vecteur propre \(Bx\). Par symétrie des rôles, \(AB\) et \(BA\) ont les mêmes valeurs propres non nulles.
- 0 est valeur propre de \(AB\) si et seulement si \(\det(AB) = 0\). Or \(\det(AB) = \det A \det B = \det(BA)\). Donc 0 est valeur propre de \(AB\) si et seulement si 0 est valeur propre de \(BA\).
- Un calcul direct donne \(AB = \begin{pmatrix} 0 1 \\ 0 0 \end{pmatrix}\) et \(BA = \begin{pmatrix} 0 0 \\ 0 0 \end{pmatrix}\). Les deux ont pour polynôme caractéristique \(X^2\). Cependant, \(E_0(AB) = \ker(AB) = \operatorname{Vect}(e_1)\) est de dimension 1, alors que \(E_0(BA) = \mathbb{K}^2\) est de dimension 2. \(AB\) et \(BA\) ne sont pas semblables : la seule matrice semblable à la matrice nulle est la matrice nulle elle-même.
- D’après l’exercice 1 b), la trace est l’opposé du coefficient de \(X^{n-1}\) du polynôme caractéristique. L’égalité \(\chi_{AB} = \chi_{BA}\) donne donc \(\operatorname{tr}(AB) = \operatorname{tr}(BA)\).
Barème : a) 1 point : 0,5 pour la similitude, 0,5 pour l’invariance du polynôme caractéristique ; b) 1 point : 0,5 pour \(Bx \neq 0\), 0,5 pour la conclusion ; c) 0,5 point ; d) 1 point : 0,5 pour les calculs, 0,5 pour la non-similitude ; e) 0,5 point.
Revenir à l’énoncé du contrôle
Après le corrigé du contrôle : éléments propres et polynôme caractéristique
Pour consolider ce que le corrigé vous a appris, relisez le cours « Éléments propres » en maths spé puis entraînez-vous avec les exercices corrigés éléments propres.
Retrouvez tous les contrôles de maths spé classés par chapitre, ou choisissez un autre niveau sur la page contrôles de maths du CP au post-bac.