Voici le corrigé du contrôle de maths de L1 sur le thème : systèmes linéaires, pivot de Gauss et inverse.
Cette correction rédigée détaille chaque opération élémentaire du partiel sur les systèmes linéaires. La discussion du système à paramètre est menée cas par cas, avec l’ensemble des solutions décrit à chaque fois, et le calcul des puissances s’appuie sur une matrice nilpotente qui commute avec l’identité.
Pour l’inverse, le tableau de Gauss-Jordan est écrit ligne à ligne, puis le résultat est vérifié par un produit. Le problème sur les matrices triangulaires est entièrement démontré, jusqu’à la propriété de la transposée. Un barème détaillé clôt chaque exercice pour vous aider à évaluer votre copie.
L’énoncé se trouve sur la page contrôle de maths l1 : systèmes linéaires, pivot de gauss et inverse.
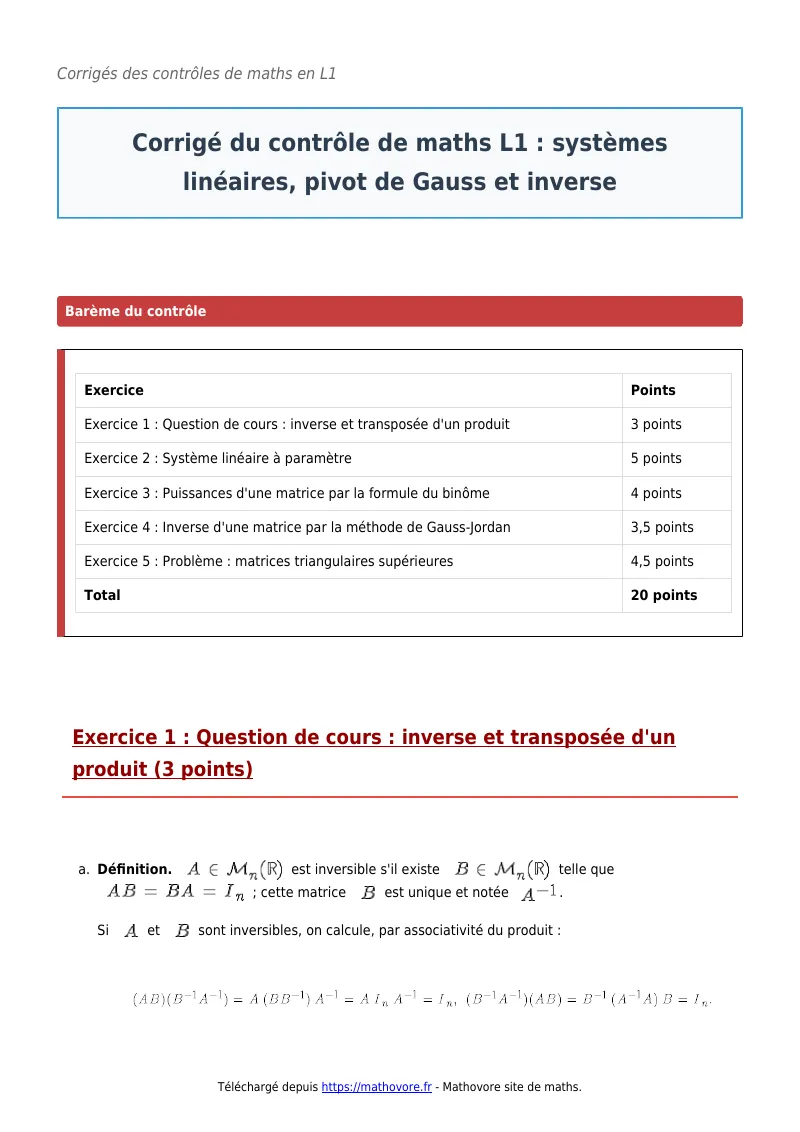
| Exercice | Points |
| Exercice 1 : Question de cours : inverse et transposée d’un produit | 3 points |
| Exercice 2 : Système linéaire à paramètre | 5 points |
| Exercice 3 : Puissances d’une matrice par la formule du binôme | 4 points |
| Exercice 4 : Inverse d’une matrice par la méthode de Gauss-Jordan | 3,5 points |
| Exercice 5 : Problème : matrices triangulaires supérieures | 4,5 points |
| Total | 20 points |
Exercice 1 : Question de cours : inverse et transposée d’un produit (3 points)
- Définition. \(A \in \mathcal{M}_n(\mathbb{R})\) est inversible s’il existe \(B \in \mathcal{M}_n(\mathbb{R})\) telle que \(AB = BA = I_n\) ; cette matrice \(B\) est unique et notée \(A^{-1}\).
Si \(A\) et \(B\) sont inversibles, on calcule, par associativité du produit :
\[(AB)(B^{-1}A^{-1}) = A\,(BB^{-1})\,A^{-1} = A\,I_n\,A^{-1} = I_n, \qquad (B^{-1}A^{-1})(AB) = B^{-1}\,(A^{-1}A)\,B = I_n.\]
Donc \(AB\) est inversible et \((AB)^{-1} = B^{-1}A^{-1}\).
- Notons \(A = (a_{ik})\) et \(B = (b_{kj})\). La matrice \((AB)^{T}\) est de taille \(q \times n\). Pour \(1 \leq\, i \leq\, q\) et \(1 \leq\, j \leq\, n\), son coefficient d’indice \((i, j)\) est le coefficient \((j, i)\) de \(AB\) :
\[[(AB)^{T}]_{ij} = (AB)_{ji} = \sum_{k=1}^{p} a_{jk}\,b_{ki} = \sum_{k=1}^{p} [B^{T}]_{ik} [A^{T}]_{kj} = [B^{T}A^{T}]_{ij}.\]Les deux matrices ont même taille et mêmes coefficients : \((AB)^{T} = B^{T}A^{T}\).
Barème : a) 1,5 point (0,5 pour la définition, 1 pour les deux produits) ; b) 1,5 point (0,5 pour les tailles et les notations, 1 pour le calcul du coefficient).
Exercice 2 : Système linéaire à paramètre (5 points)
- On garde \(L_1\) comme ligne pivot (coefficient 1 devant \(x\)) et on effectue \(L_2 arrow L_2 – L_1\) et \(L_3 arrow L_3 – m\,L_1\) :
\[\{ \begin{array}{rcl} x + y + m\,z = 1 \\ (m-1)\,y + (1-m)\,z = 0 \\ (1-m)\,y + (1-m^2)\,z = 1 – m \end{array} .\]Puis \(L_3 arrow L_3 + L_2\). Le coefficient de \(y\) devient \((1-m) + (m-1) = 0\), celui de \(z\) devient \(1 – m^2 + 1 – m = 2 – m – m^2 = (1-m)(m+2)\). Ces opérations sont inversibles, donc \((S_m)\) équivaut au système triangulaire :
\[\{ \begin{array}{rcl} x + y + m\,z = 1 \\ (m-1)\,(y – z) = 0 \\ (1-m)(m+2)\,z = 1 – m \end{array} .\]
- Si \(m \neq 1\) et \(m \neq -2\), les pivots \(1\), \(m – 1\) et \((1-m)(m+2)\) sont non nuls : le système est de Cramer. La dernière ligne donne \(z = \dfrac{1-m}{(1-m)(m+2)} = \dfrac{1}{m+2}\). La deuxième donne \(y = z = \dfrac{1}{m+2}\). La première donne \(x = 1 – \dfrac{1 + m}{m+2} = \dfrac{1}{m+2}\).
Contrôle dans la première équation : \(\dfrac{1 + 1 + m}{m+2} = 1\). L’unique solution est \((\dfrac{1}{m+2}, \dfrac{1}{m+2}, \dfrac{1}{m+2})\).
- Pour \(m = 1\), les lignes 2 et 3 du système triangulaire s’écrivent \(0 = 0\) : il reste la seule équation \(x + y + z = 1\). L’ensemble des solutions de \((S_1)\) est \(\{(1 – y – z,\, y,\, z) \mid (y, z) \in \mathbb{R}^2\}\), un plan de \(\mathbb{R}^3\).
Pour \(m = -2\), la dernière ligne devient \(0 \times z = 3\), ce qui est impossible. \((S_{-2})\) n’a aucune solution. On le retrouve en additionnant les trois équations : \((m+2)(x + y + z) = 3\) donne \(0 = 3\).
Erreur fréquente : diviser par \(m – 1\) ou par \(m + 2\) sans avoir écarté les cas où ces nombres sont nuls.
Barème : a) 2 points (1 point par étape d’élimination correctement justifiée) ; b) 1,5 point (0,5 pour le caractère de Cramer, 1 pour la solution) ; c) 1,5 point (0,75 par cas).
Exercice 3 : Puissances d’une matrice par la formule du binôme (4 points)
- \[N = \begin{pmatrix} 0 1 0 \\ 0 0 1 \\ 0 0 0 \end{pmatrix}, \qquad N^2 = \begin{pmatrix} 0 0 1 \\ 0 0 0 \\ 0 0 0 \end{pmatrix}, \qquad N^3 = N^2 N = 0.\]
\(N\) est nilpotente d’indice 3, et donc \(N^k = 0\) pour tout \(k \geq\, 3\).
- Les matrices \(2I_3\) et \(N\) commutent, car \(2I_3\) commute avec toute matrice. La formule du binôme s’applique donc. Pour \(n \geq\, 2\), seuls les termes \(k = 0, 1, 2\) sont non nuls :
\[A^n = \sum_{k=0}^{n} \binom\,{n}{k} 2^{n-k} N^k = 2^n I_3 + n\,2^{n-1} N + \dfrac{n(n-1)}{2}\,2^{n-2} N^2.\]Comme \(\dfrac{n(n-1)}{2}\,2^{n-2} = n(n-1)\,2^{n-3}\), on obtient :
\[A^n = \begin{pmatrix} 2^n n\,2^{n-1} n(n-1)\,2^{n-3} \\ 0 2^n n\,2^{n-1} \\ 0 0 2^n \end{pmatrix}.\]
C’est l’expression de \(A^n\) pour tout \(n \geq\, 2\) (elle reste d’ailleurs vraie pour \(n = 0\) et \(n = 1\)).
- Directement :
\[A^2 = \begin{pmatrix} 2 1 0 \\ 0 2 1 \\ 0 0 2 \end{pmatrix}\begin{pmatrix} 2 1 0 \\ 0 2 1 \\ 0 0 2 \end{pmatrix} = \begin{pmatrix} 4 4 1 \\ 0 4 4 \\ 0 0 4 \end{pmatrix}.\]La formule donne \(2^2 = 4\), \(2 \times 2^1 = 4\) et \(2 \times 1 \times 2^{-1} = 1\). Les deux calculs concordent.
Erreur fréquente : appliquer le binôme sans vérifier la commutation, ou écrire \(N^2 = 0\).
Barème : a) 1 point ; b) 2,5 points (0,5 pour la commutation, 1 pour le développement tronqué, 1 pour la matrice explicite) ; c) 0,5 point.
Exercice 4 : Inverse d’une matrice par la méthode de Gauss-Jordan (3,5 points)
- On part de la matrice augmentée et on effectue les opérations indiquées :
\[(\begin{array}{ccc|ccc} 1 2 3 1 0 0 \\ 0 1 4 0 1 0 \\ 5 6 0 0 0 1 \end{array}) \xrightarrow{L_3 arrow L_3 – 5L_1} (\begin{array}{ccc|ccc} 1 2 3 1 0 0 \\ 0 1 4 0 1 0 \\ 0 -4 -15 -5 0 1 \end{array})\]
\[\xrightarrow{L_3 arrow L_3 + 4L_2} (\begin{array}{ccc|ccc} 1 2 3 1 0 0 \\ 0 1 4 0 1 0 \\ 0 0 1 -5 4 1 \end{array})\]Les trois pivots valent 1 : la matrice est de rang 3, donc \(M\) est inversible. On remonte :
\[\xrightarrow[L_1 arrow L_1 – 3L_3]{L_2 arrow L_2 – 4L_3} (\begin{array}{ccc|ccc} 1 2 0 16 -12 -3 \\ 0 1 0 20 -15 -4 \\ 0 0 1 -5 4 1 \end{array}) \xrightarrow{L_1 arrow L_1 – 2L_2} (\begin{array}{ccc|ccc} 1 0 0 -24 18 5 \\ 0 1 0 20 -15 -4 \\ 0 0 1 -5 4 1 \end{array})\]
\[M^{-1} = \begin{pmatrix} -24 18 5 \\ 20 -15 -4 \\ -5 4 1 \end{pmatrix}.\]Vérification de \(M\,M^{-1} = I_3\) : la première ligne de \(M\) donne \(-24 + 40 – 15 = 1\), \(18 – 30 + 12 = 0\), \(5 – 8 + 3 = 0\) ; la deuxième \(20 – 20 = 0\), \(-15 + 16 = 1\), \(-4 + 4 = 0\) ; la troisième \(-120 + 120 = 0\), \(90 – 90 = 0\), \(25 – 24 = 1\). L’inverse est correct.
- Le système s’écrit \(MX = \begin{pmatrix} 1 \\ 2 \\ 3 \end{pmatrix}\), donc \(X = M^{-1}\begin{pmatrix} 1 \\ 2 \\ 3 \end{pmatrix}\) :
\[x = -24 + 36 + 15 = 27, \qquad y = 20 – 30 – 12 = -22, \qquad z = -5 + 8 + 3 = 6.\]Contrôle : \(27 – 44 + 18 = 1\), \(-22 + 24 = 2\), \(135 – 132 = 3\). L’unique solution est \((27, -22, 6)\).
Barème : a) 2,5 points (1,5 pour les opérations, 0,5 pour la justification de l’inversibilité, 0,5 pour l’inverse vérifié) ; b) 1 point.
Exercice 5 : Problème : matrices triangulaires supérieures (4,5 points)
- Soient \(i > j\). Par définition du produit, \((ST)_{ij} = \sum_{k=1}^{n} s_{ik}\,t_{kj}\). Pour chaque \(k\) : si \(k < i\), alors \(s_{ik} = 0\) ; sinon \(k \geq\, i > j\), donc \(t_{kj} = 0\). Tous les termes sont nuls et \((ST)_{ij} = 0\) : \(ST \in \mathcal{T}_n\).
Pour \(i = j\), le même argument annule tous les termes sauf celui où \(k = i\) : \((ST)_{ii} = s_{ii}\,t_{ii}\).
- Le système \(TX = Y\) s’écrit, ligne \(i\) : \(t_{ii}\,x_i + \sum_{k > i} t_{ik}\,x_k = y_i\). La dernière ligne donne \(x_n = \dfrac{y_n}{t_{nn}}\), défini de façon unique car \(t_{nn} \neq 0\). Si \(x_{i+1}, \ldots, x_n\) sont déterminés de façon unique, la ligne \(i\) donne de façon unique
\[x_i = \dfrac{1}{t_{ii}}(y_i – \sum_{k=i+1}^{n} t_{ik}\,x_k).\]Par récurrence descendante, le système admet une unique solution. Notons \(C_j\) la solution de \(TX = E_j\), où \(E_j\) est la \(j\)-ième colonne de \(I_n\), et \(B\) la matrice de colonnes \(C_1, \ldots, C_n\). Alors \(TB = I_n\). Pour une matrice carrée, l’existence d’un inverse à droite suffit (théorème du cours, conséquence de la méthode du pivot). Donc \(T\) est inversible et \(T^{-1} = B\).
- La \(j\)-ième colonne de \(T^{-1}\) est la solution \(X\) de \(TX = E_j\). Pour \(i > j\), la \(i\)-ième coordonnée de \(E_j\) est nulle. En reprenant la remontée de b) : \(x_n = 0\) si \(n > j\), puis, de proche en proche, \(x_i = \dfrac{1}{t_{ii}}(0 – \sum_{k > i} t_{ik} \times 0) = 0\) pour tout \(i > j\). Les coefficients de \(T^{-1}\) situés sous la diagonale sont nuls : \(T^{-1} \in \mathcal{T}_n\).
- Pour tout \(j\), le coefficient diagonal \((A^{T}A)_{jj} = \sum_{i=1}^{n} a_{ij}^2\) est nul. Une somme de carrés de réels est nulle si et seulement si chaque carré l’est, donc \(a_{ij} = 0\) pour tout \(i\). Ainsi \(A = 0\).
Barème : a) 1,5 point (1 pour la nullité sous la diagonale, 0,5 pour la diagonale) ; b) 1,5 point (1 pour l’existence et l’unicité par remontée, 0,5 pour l’inversibilité) ; c) 1 point ; d) 0,5 point.
Revenir à l’énoncé du contrôle
Après le corrigé du contrôle : systèmes linéaires, pivot de Gauss et inverse
Pour consolider ce que le corrigé vous a appris, relisez le cours « Systèmes linéaires et matrices » en L1 puis entraînez-vous avec les exercices corrigés systèmes linéaires et matrices.
Retrouvez tous les contrôles de maths de L1 classés par chapitre, ou choisissez un autre niveau sur la page contrôles de maths du CP au post-bac.