Voici le corrigé du contrôle de maths de L3 sur le thème : espaces de Hilbert, projection et Parseval.
Cette correction rédige chaque question comme on l’attend en licence. Tout repose sur l’inégalité variationnelle qui caractérise la projection sur un convexe fermé. Elle donne d’abord le théorème de Riesz, puis la projection sur les fonctions positives. Ensuite, les équations normales fournissent le meilleur polynôme de degré 1 et la distance cherchée.
Le calcul des coefficients de Fourier se fait par intégrations par parties. Puis l’égalité de Parseval donne la somme demandée. Enfin, une équation différentielle fournit la transformée de la gaussienne. Le barème détaillé suit chaque exercice.
L’énoncé se trouve sur la page contrôle de maths l3 : espaces de hilbert, projection et parseval.
| Exercice | Points |
| Exercice 1 : Question de cours : projection et théorème de Riesz | 4 points |
| Exercice 2 : Projection sur le cône des fonctions positives | 3,5 points |
| Exercice 3 : Distance à un sous-espace de polynômes | 3,5 points |
| Exercice 4 : Égalité de Parseval et somme des 1/n⁴ | 4 points |
| Exercice 5 : Problème : transformée de Fourier sur la droite réelle | 5 points |
| Total | 20 points |
Exercice 1 : Question de cours : projection et théorème de Riesz (4 points)
-
Théorème de projection. Soit \(C\) un convexe fermé non vide de l’espace de Hilbert \(H\). Pour tout \(x \in H\), il existe un unique \(p \in C\) tel que \(\|x – p\| = \displaystyle\inf_{y \in C}\|x – y\|\). On le note \(P_C(x)\). De plus, \(p\) est caractérisé par :
\[p \in C \quad \text{et} \quad \forall y \in C, \ \operatorname{Re}\langle x – p, y – p\rangle \leq\, 0.\]
-
Sens direct. Soit \(p = P_C(x)\) et \(y \in C\). Pour \(t \in \,]0, 1]\), le point \(p + t(y – p)\) est dans \(C\), car \(C\) est convexe. Par minimalité de \(p\) :
\[\|x – p – t(y-p)\|^2 \geq\, \|x – p\|^2, \quad \text{soit} \quad -2t\operatorname{Re}\langle x – p, y – p\rangle + t^2\|y – p\|^2 \geq\, 0.\]
On divise par \(t > 0\), puis on fait tendre \(t\) vers \(0\). On obtient \(\operatorname{Re}\langle x – p, y – p\rangle \leq\, 0\).
Réciproque. Supposons l’inégalité vraie pour tout \(y \in C\). Pour \(y \in C\), on écrit \(x – y = (x – p) – (y – p)\), d’où :
\[\|x – y\|^2 = \|x – p\|^2 – 2\operatorname{Re}\langle x – p, y – p\rangle + \|y – p\|^2 \geq\, \|x – p\|^2.\]
Donc \(p\) réalise la distance de \(x\) à \(C\), et \(p = P_C(x)\).
-
Théorème de Riesz. Pour toute forme linéaire continue \(\varphi\) sur \(H\), il existe un unique \(a \in H\) tel que \(\varphi(x) = \langle x, a\rangle\) pour tout \(x \in H\).
Existence. Si \(\varphi = 0\), on prend \(a = 0\). Sinon, \(F = \ker\varphi\) est un sous-espace fermé (car \(\varphi\) est continue) et distinct de \(H\). Soit \(x_0 \notin F\) et \(p = P_F(x_0)\). On pose \(z = x_0 – p\), qui est non nul.
Pour \(w \in F\), le vecteur \(y = p + w\) est dans \(F\). La question b) donne \(\operatorname{Re}\langle z, w\rangle \leq\, 0\). En remplaçant \(w\) par \(-w\) puis par \(iw\), on obtient \(\langle z, w\rangle = 0\). Ainsi \(z \in F^{\perp}\).
Soit \(x \in H\). Le vecteur \(x – \dfrac{\varphi(x)}{\varphi(z)}z\) appartient à \(F\), donc il est orthogonal à \(z\). Par conséquent \(\langle x, z\rangle = \dfrac{\varphi(x)}{\varphi(z)}\|z\|^2\). On pose alors \(a = \dfrac{\overline{\varphi(z)}}{\|z\|^2}z\) : on obtient bien \(\langle x, a\rangle = \dfrac{\varphi(z)}{\|z\|^2}\langle x, z\rangle = \varphi(x)\).
Unicité. Si \(a\) et \(a^{\prime}\) conviennent, alors \(\langle x, a – a^{\prime}\rangle = 0\) pour tout \(x\). Avec \(x = a – a^{\prime}\), on obtient \(a = a^{\prime}\).
Barème : a) 0,5 point pour existence et unicité, 0,5 point pour la caractérisation ; b) 1 point pour le sens direct, 0,5 point pour la réciproque ; c) 0,5 point pour l’énoncé, 0,5 point pour \(z \in F^{\perp}\), 0,5 point pour la construction de \(a\) et l’unicité.
Exercice 2 : Projection sur le cône des fonctions positives (3,5 points)
-
La fonction nulle est dans \(C\), donc \(C\) est non vide. Soient \(f, g \in C\) et \(\lambda \in [0,1]\). Alors \(\lambda f + (1 – \lambda)g \geq\, 0\) presque partout. Donc \(C\) est convexe.
Soit \((f_n)\) une suite de \(C\) qui converge vers \(f\) dans \(L^2\). D’après le théorème de Riesz-Fischer, une sous-suite \((f_{n_k})\) converge vers \(f\) presque partout. Or chaque \(f_{n_k}\) est positive presque partout, et une réunion dénombrable d’ensembles négligeables est négligeable. Par passage à la limite, \(f \geq\, 0\) presque partout. Donc \(C\) est fermé.
-
D’abord, \(0 \leq\, f^{+} \leq\, |f|\), donc \(f^{+} \in L^2\) et \(f^{+} \in C\). Ensuite, \(f – f^{+} = -f^{-}\). De plus, \(f^{+}f^{-} = 0\) partout, car l’une des deux fonctions est nulle en chaque point. Pour tout \(g \in C\) :
\[\langle f – f^{+}, g – f^{+}\rangle = -\int_0^1 f^{-}g + \int_0^1 f^{-}f^{+} = -\int_0^1 f^{-}g \leq\, 0,\]
car \(f^{-} \geq\, 0\) et \(g \geq\, 0\) presque partout. Par la caractérisation de l’exercice 1, \(P_C(f) = f^{+}\).
-
La distance vaut \(\|f – f^{+}\| = \|f^{-}\|\). Ici \(f^{-}(x) = 1 – 2x\) sur \([0, \tfrac{1}{2}]\) et \(0\) ailleurs. Avec \(u = 1 – 2x\) :
\[\|f^{-}\|^2 = \int_0^{1/2}(1 – 2x)^2\,\mathrm{d}x = \dfrac{1}{2}\int_0^1 u^2\,\mathrm{d}u = \dfrac{1}{6}.\]
Donc la distance de \(f\) à \(C\) vaut \(\dfrac{1}{\sqrt{6}}\).
Barème : a) 0,5 point pour la convexité, 1 point pour la fermeture (sous-suite presque partout exigée) ; b) 0,5 point pour \(f^{+} \in C\), 1 point pour l’inégalité ; c) 0,5 point.
Exercice 3 : Distance à un sous-espace de polynômes (3,5 points)
-
Le sous-espace \(E\) est de dimension finie 2. Il est donc complet, donc fermé dans \(H\). C’est aussi un convexe non vide. Le théorème de projection s’applique : \(p\) existe et est unique.
-
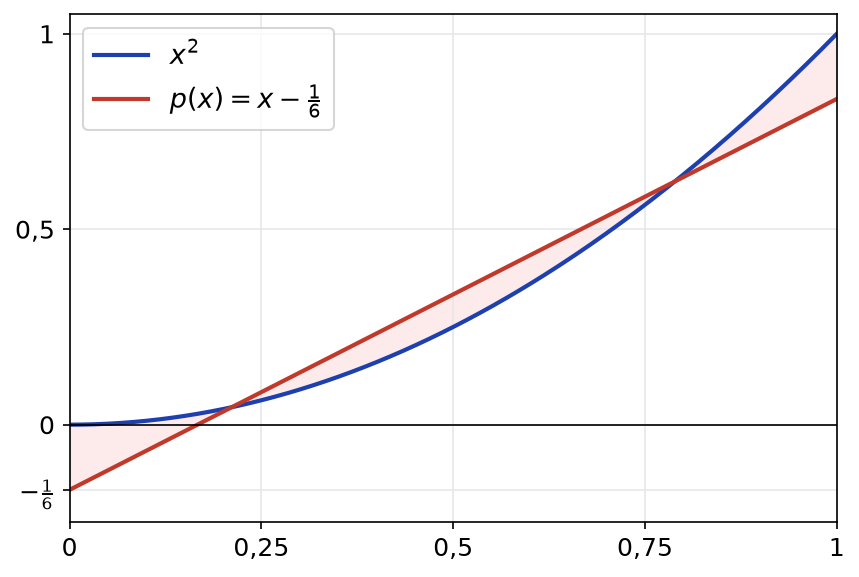
Le projeté \(p\) est caractérisé par \(p \in E\) et \(x^2 – p \perp E\). Il suffit de tester sur la base \((1, x)\). Avec \(p(x) = a + bx\), on a \(\int_0^1 x^2\,\mathrm{d}x = \frac{1}{3}\) et \(\int_0^1 x^3\,\mathrm{d}x = \frac{1}{4}\). On obtient ainsi :
\[\langle x^2 – p, 1\rangle = 0 \iff a + \dfrac{b}{2} = \dfrac{1}{3}, \qquad \langle x^2 – p, x\rangle = 0 \iff \dfrac{a}{2} + \dfrac{b}{3} = \dfrac{1}{4}.\]
La seconde équation, multipliée par 2, donne \(a + \dfrac{2b}{3} = \dfrac{1}{2}\). On lui retranche la première : \(\dfrac{b}{6} = \dfrac{1}{6}\), donc \(b = 1\). Puis \(a = \dfrac{1}{3} – \dfrac{1}{2} = -\dfrac{1}{6}\). Ainsi \(p(x) = x – \dfrac{1}{6}\).

-
Le minimum cherché vaut \(\|x^2 – p\|^2\). Comme \(x^2 – p\) est orthogonal à \(p \in E\), on a \(\|x^2 – p\|^2 = \langle x^2 – p, x^2\rangle\). Donc :
\[\|x^2 – p\|^2 = \int_0^1 x^4\,\mathrm{d}x – \int_0^1 x^3\,\mathrm{d}x + \dfrac{1}{6}\int_0^1 x^2\,\mathrm{d}x = \dfrac{1}{5} – \dfrac{1}{4} + \dfrac{1}{18} = \dfrac{36 – 45 + 10}{180} = \dfrac{1}{180}.\]
Le minimum vaut \(\dfrac{1}{180}\), atteint pour \(a = -\dfrac{1}{6}\) et \(b = 1\). La distance de \(x^2\) à \(E\) vaut donc \(\dfrac{1}{\sqrt{180}} = \dfrac{1}{6\sqrt{5}}\).
-
D’abord \(\|1\|^2 = 1\), donc \(e_0 = 1\). Ensuite, \(x – \langle x, e_0\rangle e_0 = x – \dfrac{1}{2}\), de norme au carré \(\displaystyle\int_0^1 (x – \tfrac{1}{2})^2\mathrm{d}x = \dfrac{1}{12}\). Donc \(e_1(x) = \sqrt{12}(x – \tfrac{1}{2}) = \sqrt{3}\,(2x – 1)\).
Alors \(\langle x^2, e_0\rangle = \dfrac{1}{3}\) et \(\langle x^2, e_1\rangle = \sqrt{3}(\dfrac{2}{4} – \dfrac{1}{3}) = \dfrac{\sqrt{3}}{6}\). On retrouve \(p = \dfrac{1}{3} + \dfrac{\sqrt{3}}{6} \times \sqrt{3}\,(2x – 1) = x – \dfrac{1}{6}\).
Barème : a) 0,5 point ; b) 0,5 point pour les équations normales, 1 point pour la résolution ; c) 1 point ; d) 0,5 point.
Exercice 4 : Égalité de Parseval et somme des 1/n⁴ (4 points)
-
Égalité de Parseval. Si \((e_n)_{n \in \mathbb{Z}}\) est une base hilbertienne de \(H\), alors pour tout \(f \in H\), la famille \((|\langle f, e_n\rangle|^2)\) est sommable et :
\[\|f\|^2 = \sum_{n \in \mathbb{Z}} |\langle f, e_n\rangle|^2.\]
De plus, \(f = \sum_{n} \langle f, e_n\rangle e_n\), la série convergeant dans \(H\).
-
D’abord, \(c_0(f) = \dfrac{1}{2\pi}\displaystyle\int_0^{2\pi}(t – \pi)^2\,\mathrm{d}t = \dfrac{1}{2\pi}[\dfrac{(t-\pi)^3}{3}]_0^{2\pi} = \dfrac{1}{2\pi} \times \dfrac{2\pi^3}{3}\), donc \(c_0(f) = \dfrac{\pi^2}{3}\).
Soit \(n \neq 0\). On pose \(u = t – \pi\). Comme \(e^{-in\pi} = (-1)^n\) et que \(u^2\sin(nu)\) est impaire :
\[c_n(f) = \dfrac{(-1)^n}{2\pi}\int_{-\pi}^{\pi} u^2 e^{-inu}\,\mathrm{d}u = \dfrac{(-1)^n}{2\pi}\int_{-\pi}^{\pi} u^2\cos(nu)\,\mathrm{d}u.\]
Une première intégration par parties donne, car \(\sin(\pm n\pi) = 0\) :
\[\int_{-\pi}^{\pi} u^2\cos(nu)\,\mathrm{d}u = -\dfrac{2}{n}\int_{-\pi}^{\pi} u\sin(nu)\,\mathrm{d}u.\]
Une seconde intégration par parties donne ensuite :
\[\int_{-\pi}^{\pi} u\sin(nu)\,\mathrm{d}u = [-\dfrac{u\cos(nu)}{n}]_{-\pi}^{\pi} + \dfrac{1}{n}\int_{-\pi}^{\pi}\cos(nu)\,\mathrm{d}u = -\dfrac{2\pi(-1)^n}{n}.\]
Ainsi \(\displaystyle\int_{-\pi}^{\pi} u^2\cos(nu)\,\mathrm{d}u = \dfrac{4\pi(-1)^n}{n^2}\). Par conséquent, \(c_n(f) = \dfrac{(-1)^n}{2\pi} \times \dfrac{4\pi(-1)^n}{n^2} = \dfrac{2}{n^2}\).
-
D’une part, \(\|f\|^2 = \dfrac{1}{2\pi}\displaystyle\int_0^{2\pi}(t – \pi)^4\,\mathrm{d}t = \dfrac{1}{2\pi} \times \dfrac{2\pi^5}{5} = \dfrac{\pi^4}{5}\). D’autre part, l’égalité de Parseval donne :
\[\dfrac{\pi^4}{5} = (\dfrac{\pi^2}{3})^2 + \sum_{n \neq 0}\dfrac{4}{n^4} = \dfrac{\pi^4}{9} + 8\sum_{n=1}^{+\infty}\dfrac{1}{n^4}.\]
Donc \(8\displaystyle\sum_{n=1}^{+\infty}\dfrac{1}{n^4} = \dfrac{\pi^4}{5} – \dfrac{\pi^4}{9} = \dfrac{4\pi^4}{45}\). Ainsi \(\displaystyle\sum_{n=1}^{+\infty}\dfrac{1}{n^4} = \dfrac{\pi^4}{90}\).
On remarque que seule la convergence dans \(L^2\) sert ici : aucune convergence ponctuelle de la série de Fourier n’est utilisée.
Erreur fréquente : oublier que les indices \(n\) et \(-n\) donnent le même terme. La somme sur \(n \neq 0\) vaut deux fois la somme sur \(n \geq\, 1\).
Barème : a) 1 point ; b) 0,5 point pour \(c_0\), 1 point pour \(c_n\) (intégrations par parties justifiées) ; c) 0,5 point pour \(\|f\|^2\), 1 point pour Parseval et le résultat.
Exercice 5 : Problème : transformée de Fourier sur la droite réelle (5 points)
-
La fonction \(f\) est continue et intégrable sur \(\mathbb{R}\). On coupe l’intégrale en \(0\). Comme \(\operatorname{Re}(1 \pm i\xi) = 1 > 0\) :
\[\hat{f}(\xi) = \int_0^{+\infty} e^{-x(1 + i\xi)}\,\mathrm{d}x + \int_0^{+\infty} e^{-x(1 – i\xi)}\,\mathrm{d}x = \dfrac{1}{1 + i\xi} + \dfrac{1}{1 – i\xi}.\]
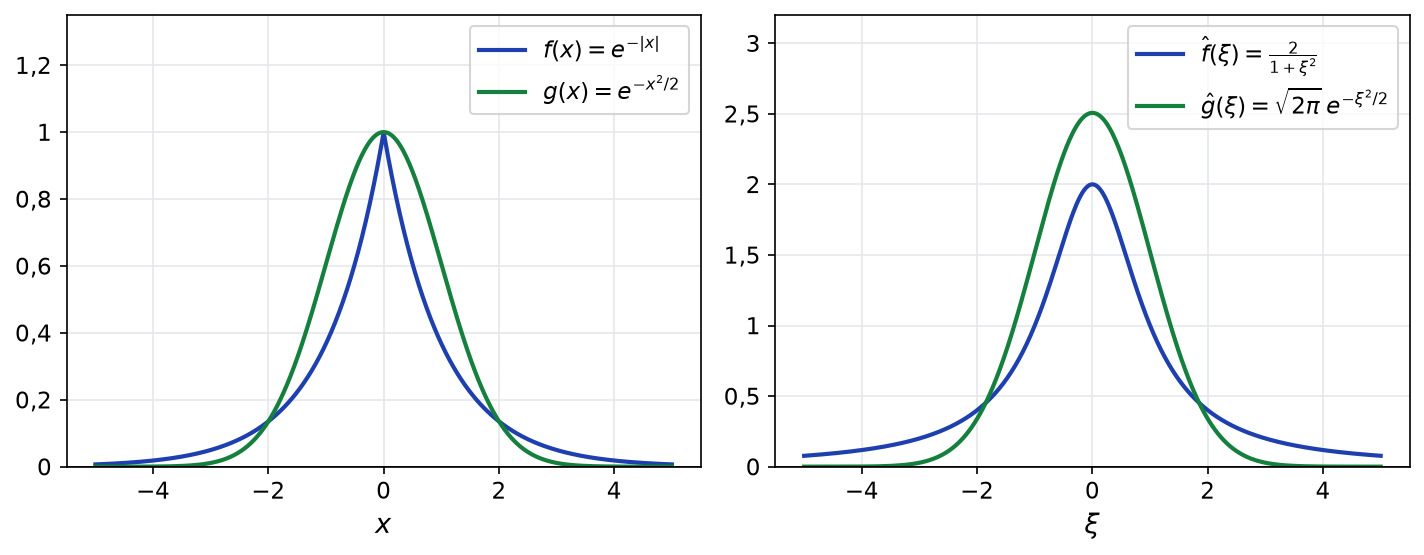
Donc \(\hat{f}(\xi) = \dfrac{2}{1 + \xi^2}\).
-
Dérivation sous l’intégrale. On pose \(k(x, \xi) = e^{-x^2/2}e^{-ix\xi}\). Pour tout \(x\), \(\xi \mapsto k(x,\xi)\) est de classe \(C^1\), et \(|\partial_{\xi}k(x,\xi)| = |x|e^{-x^2/2}\). Cette fonction est intégrable sur \(\mathbb{R}\) et ne dépend pas de \(\xi\). Par le théorème de dérivation sous le signe intégrale, \(\hat{g}\) est de classe \(C^1\) et :
\[\hat{g}^{\prime}(\xi) = i\int_{\mathbb{R}} (-x\,e^{-x^2/2})e^{-ix\xi}\,\mathrm{d}x.\]
On intègre par parties, avec \(-x\,e^{-x^2/2} = (e^{-x^2/2})^{\prime}\). Le crochet est nul, car \(e^{-x^2/2} \to 0\) en \(\pm\infty\). Ainsi :
\[\int_{\mathbb{R}} (-x\,e^{-x^2/2})e^{-ix\xi}\,\mathrm{d}x = -\int_{\mathbb{R}} e^{-x^2/2}(-i\xi)e^{-ix\xi}\,\mathrm{d}x = i\xi\,\hat{g}(\xi).\]
Donc \(\hat{g}^{\prime}(\xi) = i \times i\xi\,\hat{g}(\xi) = -\xi\,\hat{g}(\xi)\). Par conséquent, \((\hat{g}(\xi)e^{\xi^2/2})^{\prime} = 0\) sur \(\mathbb{R}\), qui est un intervalle. Enfin, \(\hat{g}(0) = \sqrt{2\pi}\). Donc \(\hat{g}(\xi) = \sqrt{2\pi}\,e^{-\xi^2/2}\).

-
La fonction \(f\) est dans \(L^1 \cap L^2\). De plus, \(\displaystyle\int_{\mathbb{R}} e^{-2|x|}\,\mathrm{d}x = 2 \times \dfrac{1}{2} = 1\). Le théorème de Plancherel donne donc :
\[\int_{\mathbb{R}} \dfrac{4}{(1+\xi^2)^2}\,\mathrm{d}\xi = 2\pi \times 1.\]
Donc \(\displaystyle\int_{\mathbb{R}} \dfrac{\mathrm{d}\xi}{(1+\xi^2)^2} = \dfrac{\pi}{2}\).
-
Théorème d’inversion. Si \(h \in L^1(\mathbb{R})\) et \(\hat{h} \in L^1(\mathbb{R})\), alors \(h(x) = \dfrac{1}{2\pi}\displaystyle\int_{\mathbb{R}}\hat{h}(\xi)e^{ix\xi}\,\mathrm{d}\xi\) pour presque tout \(x\). L’égalité a lieu en tout point où \(h\) est continue.
Ici \(f\) est intégrable et continue sur \(\mathbb{R}\). De plus, \(\hat{f}(\xi) = \dfrac{2}{1+\xi^2}\) est intégrable. Donc, pour tout réel \(x\) :
\[e^{-|x|} = \dfrac{1}{2\pi}\int_{\mathbb{R}}\dfrac{2}{1+\xi^2}e^{ix\xi}\,\mathrm{d}\xi.\]
La partie imaginaire de l’intégrale est nulle, car \(\xi \mapsto \dfrac{\sin(x\xi)}{1+\xi^2}\) est impaire. Donc \(\displaystyle\int_{\mathbb{R}}\dfrac{\cos(x\xi)}{1+\xi^2}\,\mathrm{d}\xi = \pi e^{-|x|}\).
Barème : a) 1 point ; b) 1 point pour la dérivation sous l’intégrale avec domination, 0,5 point pour l’intégration par parties, 0,5 point pour la résolution ; c) 1 point ; d) 0,5 point pour l’énoncé et les hypothèses, 0,5 point pour le résultat.
Revenir à l’énoncé du contrôle
Après le corrigé du contrôle : espaces de Hilbert, projection et Parseval
Pour consolider ce que le corrigé vous a appris, relisez le cours « Espaces de Hilbert » en L3 puis entraînez-vous avec les exercices corrigés espaces de hilbert.
Retrouvez tous les contrôles de maths de L3 classés par chapitre, ou choisissez un autre niveau sur la page contrôles de maths du CP au post-bac.