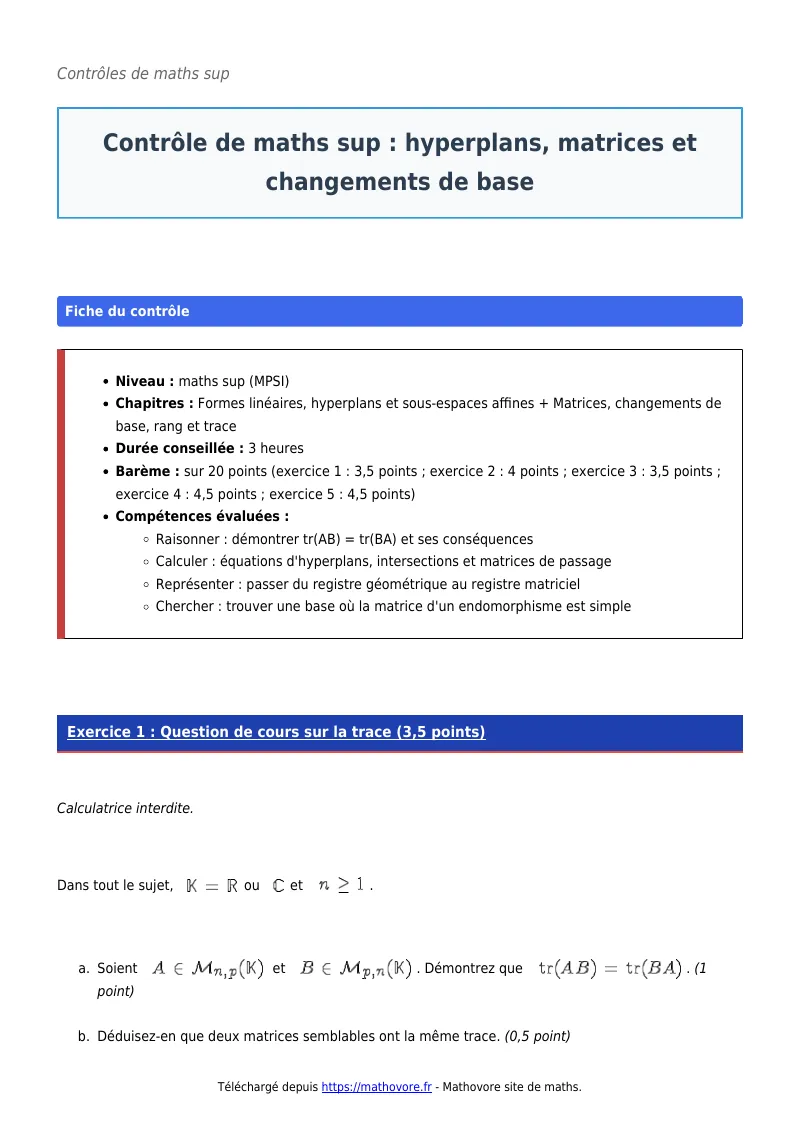
Ce contrôle de maths sup porte sur le thème suivant : hyperplans, matrices et changements de base.
Ce devoir de synthèse de trois heures réunit deux chapitres du second semestre : les formes linéaires et les hyperplans, avec les sous-espaces affines, puis les matrices d’applications linéaires et les changements de base.
Vous montrerez d’abord pourquoi la trace est un invariant de similitude, puis vous écrirez des équations d’hyperplans et résoudrez des équations de la forme u(x) = a. Ensuite, un changement de base vous donnera les puissances d’une matrice. Le problème final classe les matrices de rang 1 à similitude près. Les déterminants ne sont pas utilisés : raisonnez avec le rang, les bases adaptées et la trace.
- Niveau : maths sup (MPSI)
- Chapitres : Formes linéaires, hyperplans et sous-espaces affines + Matrices, changements de base, rang et trace
- Durée conseillée : 3 heures
- Barème : sur 20 points (exercice 1 : 3,5 points ; exercice 2 : 4 points ; exercice 3 : 3,5 points ; exercice 4 : 4,5 points ; exercice 5 : 4,5 points)
- Compétences évaluées :
- Raisonner : démontrer tr(AB) = tr(BA) et ses conséquences
- Calculer : équations d’hyperplans, intersections et matrices de passage
- Représenter : passer du registre géométrique au registre matriciel
- Chercher : trouver une base où la matrice d’un endomorphisme est simple
Exercice 1 : Question de cours sur la trace (3,5 points)
Calculatrice interdite.
Dans tout le sujet, \(\mathbb{K} = \mathbb{R}\) ou \(\mathbb{C}\) et \(n \geq\, 1\).
- Soient \(A \in \mathcal{M}_{n,p}(\mathbb{K})\) et \(B \in \mathcal{M}_{p,n}(\mathbb{K})\). Démontrez que \(\operatorname{tr}(AB) = \operatorname{tr}(BA)\). (1 point)
- Déduisez-en que deux matrices semblables ont la même trace. (0,5 point)
- Montrez qu’il n’existe pas de matrices \(A, B \in \mathcal{M}_n(\mathbb{K})\) telles que \(AB – BA = I_n\). (1 point)
- Soit \(p\) un projecteur d’un \(\mathbb{K}\)-espace vectoriel \(E\) de dimension finie. Montrez que \(\operatorname{tr} p = \operatorname{rg} p\). (1 point)
Exercice 2 : Formes linéaires et hyperplans de R4 (4 points)
Dans \(E = \mathbb{R}^4\), on considère les formes linéaires \(\varphi(x, y, z, t) = x + y + z + t\) et \(\psi(x, y, z, t) = x – y + 2z\), puis \(H_1 = \operatorname{Ker} \varphi\) et \(H_2 = \operatorname{Ker} \psi\).
- Justifiez que \(H_1\) est un hyperplan de \(E\) et donnez-en une base. (1 point)
- Montrez que la droite \(\operatorname{Vect}((1, 0, 0, 0))\) est un supplémentaire de \(H_1\). (0,5 point)
- Déterminez une base de \(F = H_1 \cap H_2\) et sa dimension. (1,5 point)
- Soient \(\alpha\) et \(\beta\) deux formes linéaires non nulles sur un espace vectoriel \(E\) de dimension finie, telles que \(\operatorname{Ker} \alpha = \operatorname{Ker} \beta\). Montrez qu’il existe un réel \(\lambda\) tel que \(\beta = \lambda \alpha\). (1 point)
Exercice 3 : Équations linéaires et sous-espaces affines (3,5 points)
- Dans \(\mathbb{R}^3\), on considère les plans affines \(\mathcal{P}_1 : x + y + z = 2\) et \(\mathcal{P}_2 : x – y + 2z = 1\). Montrez que \(\mathcal{P}_1 \cap \mathcal{P}_2\) est une droite affine dont vous donnerez un point et un vecteur directeur. (1,5 point)
- Soit \(u : \mathbb{R}_3[X] \to \mathbb{R}_3[X]\) définie par \(u(P) = P – P^{\prime}\). Montrez que \(u\) est un automorphisme, puis résolvez l’équation \(u(P) = X^3\). (1 point)
- Décrivez l’ensemble \(\mathcal{S}\) des \(P \in \mathbb{R}_3[X]\) tels que \(P^{\prime\prime} = 6X\) comme un sous-espace affine : donnez un point, la direction et la dimension. (1 point)
Exercice 4 : Changement de base et puissances d’une matrice (4,5 points)
Soit \(f\) l’endomorphisme de \(\mathbb{R}^3\) dont la matrice dans la base canonique \(\mathcal{B} = (e_1, e_2, e_3)\) est
\[A = \begin{pmatrix} 2 1 1 \\ 1 2 1 \\ 1 1 2 \end{pmatrix}.\]
On pose \(\varepsilon_1 = (1, 1, 1)\), \(\varepsilon_2 = (1, -1, 0)\) et \(\varepsilon_3 = (0, 1, -1)\).
- Montrez que \(\mathcal{B}^{\prime} = (\varepsilon_1, \varepsilon_2, \varepsilon_3)\) est une base de \(\mathbb{R}^3\) et écrivez la matrice de passage \(P\) de \(\mathcal{B}\) à \(\mathcal{B}^{\prime}\). (0,5 point)
- Calculez \(f(\varepsilon_1)\), \(f(\varepsilon_2)\), \(f(\varepsilon_3)\), puis la matrice \(D\) de \(f\) dans \(\mathcal{B}^{\prime}\). (1 point)
- Calculez \(P^{-1}\) en résolvant un système linéaire. (1 point)
- Justifiez que \(A = PDP^{-1}\), puis montrez que, pour tout entier \(k \geq\, 0\), \(A^k = I_3 + \dfrac{4^k – 1}{3} J\), où \(J\) est la matrice dont tous les coefficients valent 1. (1 point)
- Vérifiez que \(\operatorname{tr} A = \operatorname{tr} D\), puis déterminez le rang de \(A – I_3\). (0,5 point)
- Soit \(q\) le projecteur sur \(\operatorname{Vect}(\varepsilon_1)\) parallèlement à \(\operatorname{Vect}(\varepsilon_2, \varepsilon_3)\). Montrez que sa matrice dans \(\mathcal{B}\) est \(\dfrac{1}{3} J\) et vérifiez le résultat de l’exercice 1 d). (0,5 point)
Exercice 5 : Matrices de rang 1 et similitude (4,5 points)
Soit \(n \geq\, 2\) et \(A \in \mathcal{M}_n(\mathbb{K})\) de rang 1. On note \(J_1\) la matrice de \(\mathcal{M}_n(\mathbb{K})\) dont le seul coefficient non nul est le coefficient \((1, 1)\), égal à 1, et \(E_{12}\) celle dont le seul coefficient non nul est le coefficient \((1, 2)\), égal à 1.
- En utilisant le fait que \(A\) est équivalente à \(J_1\), montrez qu’il existe deux matrices colonnes non nulles \(X, Y \in \mathcal{M}_{n,1}(\mathbb{K})\) telles que \(A = X Y^{\top}\). (1 point)
- Montrez que \(Y^{\top} X = \operatorname{tr} A\) (en identifiant une matrice de taille \(1 \times 1\) à un scalaire), puis que \(A^2 = (\operatorname{tr} A)\, A\). (1 point)
- On suppose \(\operatorname{tr} A \neq 0\). Montrez que \(\dfrac{1}{\operatorname{tr} A} A\) est la matrice d’un projecteur, puis que \(A\) est semblable à \((\operatorname{tr} A)\, J_1\). (1,5 point)
- On suppose \(\operatorname{tr} A = 0\). Montrez que \(A\) est semblable à \(E_{12}\). Concluez : deux matrices de rang 1 de \(\mathcal{M}_n(\mathbb{K})\) sont semblables si et seulement si elles ont la même trace. (1 point)

Réviser avant le contrôle : hyperplans, matrices et changements de base
Avant de faire ce contrôle, relisez le cours « Hyperplans et sous-espaces affines » en maths sup et « Matrices et applications linéaires » en maths sup puis entraînez-vous avec les exercices corrigés hyperplans et sous-espaces affines, matrices et applications linéaires.
Retrouvez tous les contrôles de maths sup classés par chapitre, ou choisissez un autre niveau sur la page contrôles de maths du CP au post-bac.