Ces exercices hyperplans sup entraînent toutes les méthodes du chapitre, de l’application directe au problème de concours. Les premiers portent sur les formes linéaires, les formes coordonnées et l’équation d’un hyperplan dans une base. Viennent ensuite les systèmes d’équations d’un sous-espace, le rang d’une famille de formes et les intersections de sous-espaces affines.
Une série d’exercices relie enfin l’équation u(x) = a aux systèmes linéaires, aux équations différentielles, aux suites récurrentes et à l’interpolation. Les deux derniers énoncés, plus théoriques, préparent aux colles et aux concours.
Cherchez chaque exercice au brouillon avant de consulter le corrigé. Faites un schéma dès que la situation est géométrique : il suggère souvent la bonne décomposition.
Avant de commencer, relisez le cours de maths sup sur hyperplans et sous-espaces affines.
Exercice 1 : Reconnaître des formes linéaires
Dire, en justifiant, si chacune des applications suivantes est une forme linéaire sur l’espace indiqué.
- \(\varphi_1 : \mathbb{R}^3 \to \mathbb{R}\), \((x, y, z) \mapsto 2x – y + 3z\).
- \(\varphi_2 : \mathbb{R}^2 \to \mathbb{R}\), \((x, y) \mapsto xy\).
- \(\varphi_3 : \mathbb{R}_n[X] \to \mathbb{R}\), \(P \mapsto P(1) + P^{\prime}(0)\).
- \(\varphi_4 : \mathcal{C}([0,1], \mathbb{R}) \to \mathbb{R}\), \(f \mapsto \int_0^1 t f(t)\,\mathrm{d}t\).
- \(\varphi_5 : \mathcal{M}_n(\mathbb{R}) \to \mathbb{R}\), \(M \mapsto \operatorname{tr}(M)\).
- \(\varphi_6 : \mathbb{R}^2 \to \mathbb{R}\), \((x, y) \mapsto x + y + 1\).
Exercice 2 : Formes coordonnées d’une base de l’espace
Dans \(\mathbb{R}^3\), on considère \(e_1 = (1, 0, 0)\), \(e_2 = (1, 1, 0)\) et \(e_3 = (1, 1, 1)\).
- Montrer que \(\mathcal{B} = (e_1, e_2, e_3)\) est une base de \(\mathbb{R}^3\).
- Déterminer les formes coordonnées \(e_1^{*}\), \(e_2^{*}\), \(e_3^{*}\) relatives à \(\mathcal{B}\).
- Écrire la forme \(\varphi : (x, y, z) \mapsto x + 2y + 3z\) comme combinaison linéaire de \(e_1^{*}, e_2^{*}, e_3^{*}\).
- Donner une équation, dans les coordonnées relatives à \(\mathcal{B}\), de l’hyperplan \(\ker \varphi\).
Exercice 3 : Équation d’un plan vectoriel
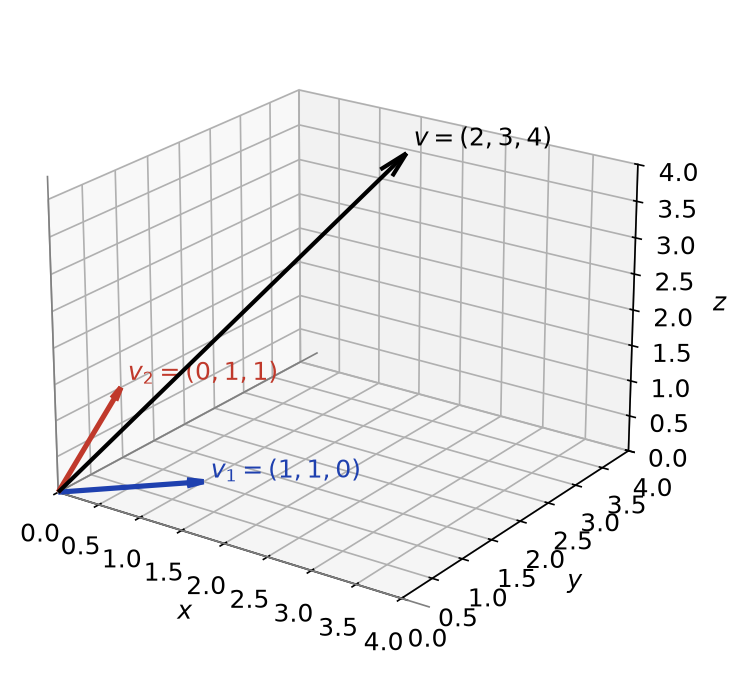
On pose \(v_1 = (1, 1, 0)\), \(v_2 = (0, 1, 1)\), \(H = \mathrm{Vect}(v_1, v_2)\) et \(u = (1, 0, 0)\). La figure ci-dessous représente les vecteurs \(v_1\), \(v_2\) et \(v = (2, 3, 4)\).
- Justifier que \(H\) est un hyperplan de \(\mathbb{R}^3\) et en donner une équation.
- Montrer que \(\mathbb{R}^3 = H \oplus \mathbb{R} u\).
- Décomposer \(v = (2, 3, 4)\) sous la forme \(h + \lambda u\) avec \(h \in H\) et \(\lambda \in \mathbb{R}\).
- Plus généralement, donner l’expression de la projection sur \(H\) parallèlement à \(\mathbb{R} u\).
Exercice 4 : Base d’un hyperplan de dimension trois
Soit \(H = \{(x_1, x_2, x_3, x_4) \in \mathbb{R}^4 : x_1 + x_2 – x_3 + 2x_4 = 0\}\).
- Justifier que \(H\) est un hyperplan et préciser sa dimension.
- Déterminer une base de \(H\).
- Donner une droite supplémentaire de \(H\) et la décomposition de \(x = (1, 1, 1, 1)\) selon cette somme directe.
Exercice 5 : Translations et sous-espaces affines
Soit \(E\) un espace vectoriel. Pour \(u \in E\), on note \(t_u : x \mapsto x + u\).
- Montrer que \(t_u \circ t_v = t_{u+v}\) et en déduire que \(t_u\) est bijective.
- Montrer que \(t_u\) est linéaire si et seulement si \(u = 0\).
- Soit \(\mathcal{A} = a + F\) un sous-espace affine. Montrer que \(t_u(\mathcal{A})\) est un sous-espace affine de même direction.
- Montrer que \(t_u(\mathcal{A}) = \mathcal{A}\) si et seulement si \(u \in F\).
Exercice 6 : Reconnaître des sous-espaces affines
Dire si les parties suivantes de \(\mathbb{R}^3\) sont des sous-espaces affines. Le cas échéant, donner un point et la direction.
- \(\mathcal{A} = \{(x, y, z) : x + y + z = 1\}\).
- \(\mathcal{B} = \{(x, y, z) : x^2 + y = 0\}\).
- \(\mathcal{C} = \{(1 + t, 2 – t, 3t) : t \in \mathbb{R}\}\).
- \(\mathcal{D} = \{(x, y, z) : x + y = 1 \text{ et } x – y = 3\}\).
Exercice 7 : Deux équations d’un même hyperplan
- Dans \(\mathbb{R}^3\), déterminer les réels \(a\) et \(b\) pour lesquels les plans \(H_1 : x + 2y – z = 0\) et \(H_2 : 3x + ay + bz = 0\) sont égaux.
- Dans \(\mathbb{R}_2[X]\), on pose \(\varphi(P) = P(1)\) et \(\psi(P) = P(0) + P^{\prime}(0) + \dfrac{1}{2} P^{\prime\prime}(0)\). Montrer que \(\ker \varphi = \ker \psi\) sans calculer ces noyaux.
- Soient \(\varphi, \psi\) deux formes linéaires sur \(E\) telles que \(\ker \varphi \subset \ker \psi\), avec \(\varphi \neq 0\). Montrer qu’il existe \(\lambda \in \mathbb{K}\) tel que \(\psi = \lambda \varphi\).
Exercice 8 : Hyperplans de polynômes
On travaille dans \(E = \mathbb{R}_3[X]\). On pose \(H = \{P \in E : P(1) = 0\}\) et \(G = \{P \in E : \int_0^1 P(t)\,\mathrm{d}t = 0\}\).
- Montrer que \(H\) et \(G\) sont des hyperplans de \(E\).
- Écrire l’équation de \(H\) dans la base canonique \((1, X, X^2, X^3)\), puis dans la base \((1, X – 1, (X – 1)^2, (X – 1)^3)\).
- Montrer que \(H \neq G\) et en déduire \(\dim (H \cap G)\).
- Déterminer une base de \(H \cap G\).
Exercice 9 : Système d’équations d’un sous-espace
Dans \(\mathbb{R}^4\), on pose \(F = \mathrm{Vect}((1, 0, 1, 1), (0, 1, 1, -1))\) et
\[G = \{x \in \mathbb{R}^4 : x_1 + x_2 + x_3 + x_4 = 0 \ \text{et} \ x_1 – x_2 + x_3 – x_4 = 0\}.\]
- Déterminer un système de deux équations cartésiennes de \(F\).
- Déterminer une base de \(G\) et sa dimension.
- Déterminer \(F \cap G\). Que peut-on dire de \(F\) et \(G\) ?
Exercice 10 : Rang d’une famille de formes linéaires
Sur \(\mathbb{R}^4\), on considère les formes linéaires
\[\varphi_1 = x_1 + x_2 + x_3 + x_4, \quad \varphi_2 = x_1 – x_2 + 2x_3, \quad \varphi_3 = 2x_1 + 3x_3 + x_4.\]
- Déterminer le rang de la famille \((\varphi_1, \varphi_2, \varphi_3)\).
- En déduire la dimension de \(F = \ker \varphi_1 \cap \ker \varphi_2 \cap \ker \varphi_3\).
- Déterminer une base de \(F\).
Exercice 11 : Intersection de droites affines de l’espace
Dans \(\mathbb{R}^3\), on considère les droites affines
\[\mathcal{D}_1 = (1, 0, 2) + \mathbb{R}(1, 1, 0), \quad \mathcal{D}_2 = (2, 3, 0) + \mathbb{R}(0, 1, -1), \quad \mathcal{D}_3 = \mathbb{R}(1, 1, 1).\]
- Déterminer \(\mathcal{D}_1 \cap \mathcal{D}_2\).
- Déterminer \(\mathcal{D}_1 \cap \mathcal{D}_3\).
- Montrer que \(\mathcal{D}_1\) et \(\mathcal{D}_3\) ne sont contenues dans aucun plan affine commun.
- Donner un système de deux équations cartésiennes de \(\mathcal{D}_1\).
Exercice 12 : Intersection de plans affines selon un paramètre
Dans \(\mathbb{R}^3\), soient \(\mathcal{P}_1 : x + y + z = 3\), \(\mathcal{P}_2 : x – y + z = 1\) et, pour \(a \in \mathbb{R}\), \(\mathcal{P}_3 : x + 2y + z = a\).
- Déterminer \(\mathcal{D} = \mathcal{P}_1 \cap \mathcal{P}_2\) : un point et une direction.
- Montrer que les formes \((x, y, z) \mapsto x + y + z\), \(x – y + z\) et \(x + 2y + z\) sont liées.
- Déterminer \(\mathcal{P}_1 \cap \mathcal{P}_2 \cap \mathcal{P}_3\) selon la valeur de \(a\).
Exercice 13 : Système linéaire vu comme u(x) = a
Soit \(u\) l’endomorphisme de \(\mathbb{R}^3\) de matrice canonique
\[A = \begin{pmatrix} 1 1 1 \\ 1 2 3 \\ 2 3 4 \end{pmatrix}.\]
- Déterminer \(\ker u\) et le rang de \(u\).
- Montrer que \(\operatorname{Im} u\) est un hyperplan de \(\mathbb{R}^3\) et en donner une équation.
- Résoudre \(u(x) = (1, 2, 3)\) et décrire géométriquement l’ensemble des solutions.
- L’équation \(u(x) = (1, 0, 0)\) a-t-elle des solutions ?
Exercice 14 : Équations différentielles et cadre affine
- On considère \(u : \mathcal{C}^1(\mathbb{R}) \to \mathcal{C}^0(\mathbb{R})\), \(y \mapsto y^{\prime} + y\). Justifier que \(u\) est linéaire, déterminer son noyau, puis résoudre \(u(y) = \exp\).
- On considère \(v : \mathcal{C}^2(\mathbb{R}) \to \mathcal{C}^0(\mathbb{R})\), \(y \mapsto y^{\prime\prime} – 3y^{\prime} + 2y\). Déterminer \(\ker v\) et sa dimension.
- Chercher une solution particulière de \(y^{\prime\prime} – 3y^{\prime} + 2y = 2x\) sous la forme \(x \mapsto \alpha x + \beta\). En déduire l’ensemble des solutions et sa structure.
- Déterminer la solution vérifiant \(y(0) = 0\) et \(y^{\prime}(0) = 0\).
Exercice 15 : Suites récurrentes et cadre affine
- Déterminer les suites réelles vérifiant \(u_{n+1} = 2u_n + 3\) pour tout \(n\), en cherchant d’abord une suite constante solution. Décrire la structure de l’ensemble obtenu.
- On note \(\mathcal{S}\) l’ensemble des suites réelles vérifiant \(u_{n+2} = 5u_{n+1} – 6u_n + 2\) pour tout \(n \in \mathbb{N}\). Montrer que \(\mathcal{S}\) est un plan affine de \(\mathbb{R}^{\mathbb{N}}\) et en préciser la direction.
- Déterminer l’élément de \(\mathcal{S}\) tel que \(u_0 = 0\) et \(u_1 = 1\). Vérifier le résultat sur \(u_2\).
Exercice 16 : Interpolation et équation affine
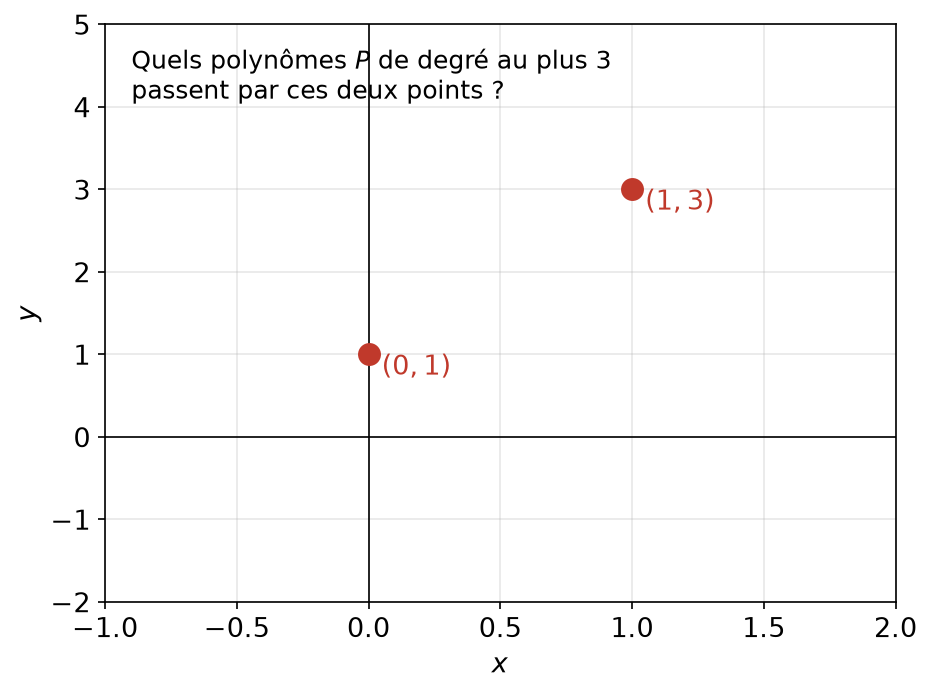
Soit \(\theta : \mathbb{R}_3[X] \to \mathbb{R}^2\), \(P \mapsto (P(0), P(1))\). On cherche les polynômes de degré au plus \(3\) dont la courbe passe par les deux points de la figure ci-dessous.
- Montrer que \(\theta\) est linéaire et surjective.
- Déterminer \(\ker \theta\) et sa dimension.
- Résoudre \(\theta(P) = (1, 3)\).
- Parmi ces solutions, déterminer celles qui vérifient de plus \(P^{\prime}(0) = 0\).
Exercice 17 : Hyperplans en dimension finie
Soit \(E\) un espace vectoriel de dimension \(n \geq\, 2\).
- Soit \(x \in E\) non nul. Montrer qu’il existe \(\varphi \in E^{*}\) telle que \(\varphi(x) = 1\).
- En déduire que l’intersection de tous les hyperplans de \(E\) est \(\{0\}\).
- Soient \(H\) et \(H^{\prime}\) deux hyperplans distincts. Montrer que \(H + H^{\prime} = E\) et que \(\dim(H \cap H^{\prime}) = n – 2\).
- Soit \(F\) un sous-espace de \(E\) et \(x \notin F\). Montrer qu’il existe un hyperplan contenant \(F\) mais pas \(x\).
Exercice 18 : Formes linéaires sur les matrices
Soit \(n \geq\, 2\). Pour \(A \in \mathcal{M}_n(\mathbb{K})\), on note \(\varphi_A : M \mapsto \operatorname{tr}(AM)\).
- Montrer que \(\varphi_A\) est une forme linéaire sur \(\mathcal{M}_n(\mathbb{K})\), puis calculer \(\varphi_A(E_{i,j})\), où \(E_{i,j}\) est la matrice élémentaire.
- Montrer que \(\Phi : A \mapsto \varphi_A\) est un isomorphisme de \(\mathcal{M}_n(\mathbb{K})\) sur son dual.
- On note \(N\) la matrice de permutation telle que \(N_{i,i+1} = 1\) pour \(1 \leq\, i \leq\, n-1\), \(N_{n,1} = 1\), et les autres coefficients nuls. Montrer que \(N\) est inversible et que \(\operatorname{tr}(J_r N) = 0\) pour \(J_r = \begin{pmatrix} I_r 0 \\ 0 0 \end{pmatrix}\).
- En déduire que tout hyperplan de \(\mathcal{M}_n(\mathbb{K})\) contient une matrice inversible.
Exercice 19 : Problème, barycentres et intersections affines
Soit \(E\) un \(\mathbb{R}\)-espace vectoriel. Une partie \(\mathcal{A}\) non vide de \(E\) est dite stable par barycentres si pour tous \(a, b \in \mathcal{A}\) et tout \(\lambda \in \mathbb{R}\), le point \((1 – \lambda) a + \lambda b\) appartient à \(\mathcal{A}\).
Partie A.
- Montrer qu’un sous-espace affine est stable par barycentres.
- Réciproquement, soit \(\mathcal{A}\) non vide et stable par barycentres, \(a_0 \in \mathcal{A}\) et \(F = \{x – a_0 : x \in \mathcal{A}\}\). Montrer que \(F\) est stable par multiplication par un réel.
- En utilisant le milieu de deux points, montrer que \(F\) est stable par somme. Conclure que \(\mathcal{A}\) est un sous-espace affine.
Partie B. Soient \(u \in \mathcal{L}(E, E^{\prime})\), où \(E^{\prime}\) est un autre espace vectoriel.
- Montrer que l’image par \(u\) d’un sous-espace affine \(a + F\) est le sous-espace affine \(u(a) + u(F)\).
- Montrer que, pour \(b \in E^{\prime}\), l’image réciproque \(u^{-1}(\{b\})\) est vide ou un sous-espace affine, et retrouver ainsi la structure des solutions de \(u(x) = b\).
Partie C. On suppose \(\dim E = 3\).
- Montrer que deux plans affines de directions distinctes se coupent selon une droite affine.
- Montrer qu’un plan affine \(a + P\) et une droite affine \(b + \mathbb{R} w\) avec \(w \notin P\) se coupent en un unique point.
- Application : déterminer l’intersection du plan \(x + y – z = 2\) et de la droite \((1, 0, 0) + \mathbb{R}(1, 2, 1)\).
Le corrigé des exercices
Chaque exercice est corrigé en détail, question par question, sur la page suivante.

Pour aller plus loin en maths sup
- Le cours : hyperplans et sous-espaces affines, cours de maths sup
- À maîtriser avant : Applications linéaires et théorème du rang
- Chapitre précédent : Applications linéaires et théorème du rang
- Chapitre suivant : Matrices, changements de base, rang et trace
- Tester vos connaissances : QCM de maths sup par chapitre
- Le sommaire : tous les chapitres de maths sup et les chapitres de maths spé