Ce chapitre ouvre le calcul différentiel en dimension deux. Placé en fin de second semestre, il s’appuie sur la dérivation d’une variable et sur le produit scalaire. Le cours de fonctions de deux variables sup commence par les ouverts du plan et la continuité, puis montre comment lire une surface grâce à ses lignes de niveau.
Vous y apprendrez ensuite à calculer des dérivées partielles, à écrire un développement limité à l’ordre 1 et l’équation d’un plan tangent. Le gradient donne la direction de plus forte croissance, et la règle de la chaîne permet les changements de variables, en particulier en coordonnées polaires. Enfin, vous verrez pourquoi tout extremum local sur un ouvert est un point critique.
Ces outils serviront en spé, où le calcul différentiel sera repris dans un cadre général, mais aussi en physique et en optimisation.
Pour vous entraîner ensuite, travaillez les exercices de maths sup sur fonctions de deux variables.
I. Fonctions de deux variables : ouverts et continuité
Dans tout le chapitre, on travaille dans le plan \(\mathbb{R}^2\). Une fonction de deux variables associe à un point \((x, y)\) d’une partie \(U\) de \(\mathbb{R}^2\) un nombre réel \(f(x, y)\). Pour parler de limite, il faut d’abord mesurer la distance entre deux points. On utilise ici la norme euclidienne.
La norme euclidienne de \(u = (x, y)\) est \(\|u\| = \sqrt{x^2 + y^2}\). La distance entre \(a\) et \(b\) vaut \(\|b – a\|\). Pour \(a \in \mathbb{R}^2\) et \(r > 0\), la boule ouverte de centre \(a\) et de rayon \(r\) est
\[B(a, r) = \{ u \in \mathbb{R}^2 \,:\, \|u – a\| < r \}.\]
Une partie \(U\) de \(\mathbb{R}^2\) est un ouvert si, pour tout \(a \in U\), il existe \(r > 0\) tel que \(B(a, r) \subset U\).
Autrement dit, un ouvert contient, autour de chacun de ses points, un petit disque entier. Ainsi, on peut s’éloigner un peu de \(a\) dans toutes les directions sans sortir de \(U\). C’est exactement ce qu’il faut pour dériver dans toutes les directions.
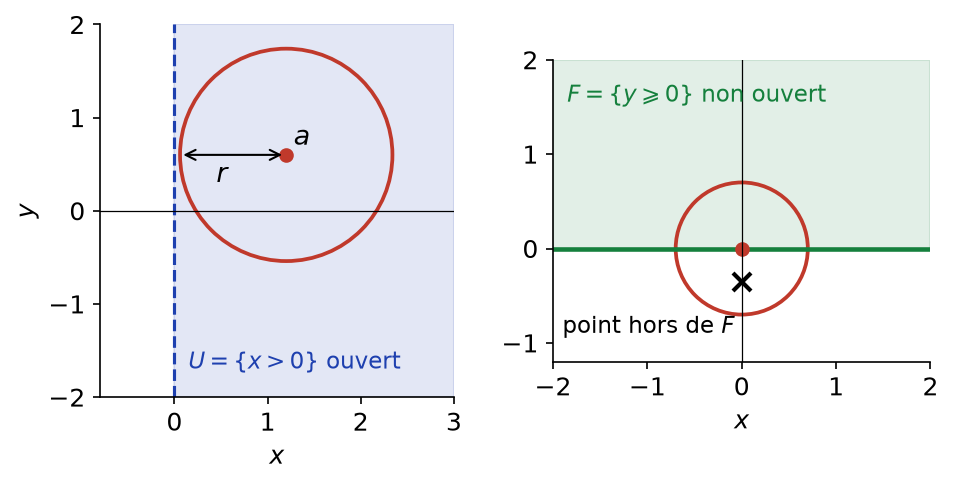
Le demi-plan \(U = \{(x, y) : x > 0\}\) est ouvert. En effet, si \(a = (a_1, a_2) \in U\), on pose \(r = a_1\). Pour \((x, y) \in B(a, r)\), on a \(|x – a_1| \leq\, \|(x, y) – a\| < a_1\), donc \(x > 0\). En revanche, le demi-plan fermé \(F = \{(x, y) : y \geq\, 0\}\) n’est pas ouvert : toute boule centrée en \((0, 0)\) contient un point \((0, -\varepsilon)\) qui n’est pas dans \(F\).
La figure ci-dessous illustre ces deux situations. À gauche, une boule entière tient dans \(U\) ; à droite, aucune boule centrée à l’origine ne tient dans \(F\).
Les boules ouvertes, le plan tout entier, \(\mathbb{R}^2\) privé d’un point et les produits \(I \times J\) d’intervalles ouverts sont des ouverts. De plus, une réunion quelconque d’ouverts est un ouvert.
Soit \(f : U \to \mathbb{R}\) et \(a \in U\). On dit que \(f\) est continue en \(a\) si
\[\forall \varepsilon > 0, \ \exists \delta > 0, \ \forall u \in U, \quad \|u – a\| < \delta \Rightarrow |f(u) – f(a)| < \varepsilon.\]
La fonction \(f\) est continue sur \(U\) si elle est continue en tout point de \(U\).
Les théorèmes usuels s’étendent sans peine. Les projections \((x, y) \mapsto x\) et \((x, y) \mapsto y\) sont continues. Par conséquent, les sommes, produits, quotients à dénominateur non nul et composées par des fonctions continues d’une variable sont continus. Par exemple, \((x, y) \mapsto \mathrm{e}^{xy} \cos(x + y^2)\) est continue sur \(\mathbb{R}^2\).
Pour étudier la continuité en \((0, 0)\) d’une fonction définie par un quotient :
1. Pour prouver la continuité, on majore \(|f(x, y) – f(0, 0)|\) par une quantité qui tend vers \(0\), par exemple \(|x|\), \(|y|\) ou \(\sqrt{x^2 + y^2}\). On utilise souvent \(|x| \leq\, \|(x, y)\|\) et \(|xy| \leq\, \frac{1}{2}(x^2 + y^2)\).
2. Pour prouver la discontinuité, on trouve deux chemins qui tendent vers \((0, 0)\) le long desquels \(f\) a des limites différentes.
Soit \(f(x, y) = \dfrac{xy}{x^2 + y^2}\) si \((x, y) \neq (0, 0)\) et \(f(0, 0) = 0\). Sur la droite \(y = mx\), on obtient \(f(x, mx) = \dfrac{m}{1 + m^2}\), qui dépend de \(m\). Donc \(f\) n’est pas continue en \((0, 0)\). En revanche, \(g(x, y) = \dfrac{x^2 y}{x^2 + y^2}\) vérifie \(|g(x, y)| \leq\, |y|\), donc \(g\) se prolonge par continuité en posant \(g(0, 0) = 0\).
Tester toutes les droites passant par l’origine ne suffit pas. Par exemple, \(\dfrac{xy^2}{x^2 + y^4}\) tend vers \(0\) le long de chaque droite, mais vaut \(\frac{1}{2}\) sur la parabole \(x = y^2\).
II. Représentation graphique d’une fonction de deux variables
Une fonction d’une variable se représente par une courbe. Pour deux variables, il faut une dimension de plus.
Le graphe de \(f : U \to \mathbb{R}\) est la surface \(S = \{(x, y, f(x, y)) : (x, y) \in U\}\) de l’espace, d’équation \(z = f(x, y)\). Pour \(c \in \mathbb{R}\), la ligne de niveau \(c\) de \(f\) est l’ensemble \(\{(x, y) \in U : f(x, y) = c\}\).
Une ligne de niveau s’obtient en coupant la surface par le plan horizontal \(z = c\), puis en projetant la section sur le plan \((xOy)\). C’est le principe des courbes de niveau d’une carte topographique. Ainsi, des lignes de niveau serrées signalent une pente forte.
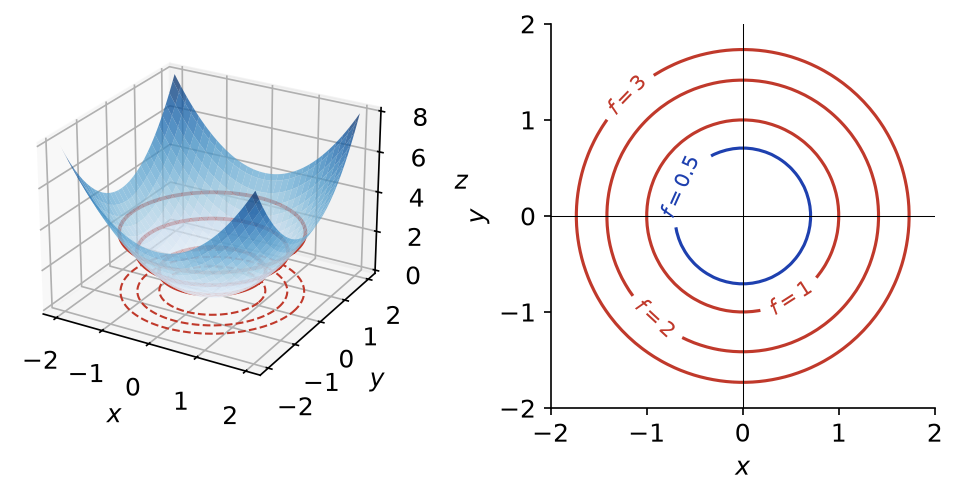
Pour \(f(x, y) = x^2 + y^2\), la surface est un paraboloïde de révolution. La ligne de niveau \(c\) est vide si \(c < 0\), réduite à l’origine si \(c = 0\), et c’est le cercle de centre \(O\) et de rayon \(\sqrt{c}\) si \(c > 0\).
Comme le montre la figure ci-dessous, les cercles de niveau s’écartent de moins en moins : en effet, le rayon \(\sqrt{c}\) croît de plus en plus lentement, car la pente du paraboloïde augmente quand on s’éloigne de l’origine.
On étudie aussi les sections verticales. Par exemple, la section par le plan \(y = b\) est la courbe de la fonction partielle \(x \mapsto f(x, b)\). Cette idée conduit directement aux dérivées partielles.
III. Dérivées partielles et fonctions de classe C1
1. Dérivées partielles en un point
Dans cette partie, \(U\) est un ouvert de \(\mathbb{R}^2\), \(f : U \to \mathbb{R}\) et \(a = (a_1, a_2) \in U\). Comme \(U\) est ouvert, la fonction \(t \mapsto f(a_1 + t, a_2)\) est définie sur un intervalle ouvert contenant \(0\).
La dérivée partielle de \(f\) par rapport à \(x\) en \(a\) est, si elle existe,
\[\frac{\partial f}{\partial x}(a) = \lim_{t \to 0} \frac{f(a_1 + t, a_2) – f(a_1, a_2)}{t}.\]
On définit de même \(\dfrac{\partial f}{\partial y}(a) = \lim\limits_{t \to 0} \dfrac{f(a_1, a_2 + t) – f(a_1, a_2)}{t}\).
En pratique, on dérive par rapport à \(x\) en traitant \(y\) comme une constante. Par exemple, pour \(f(x, y) = x^3 y + \sin(xy)\), on trouve \(\dfrac{\partial f}{\partial x} = 3x^2 y + y \cos(xy)\) et \(\dfrac{\partial f}{\partial y} = x^3 + x \cos(xy)\).
L’existence des dérivées partielles en un point n’entraîne pas la continuité en ce point. La fonction \(f\) de la partie I, égale à \(\frac{xy}{x^2 + y^2}\) hors de l’origine, vérifie \(f(t, 0) = f(0, t) = 0\). Ses deux dérivées partielles en \((0, 0)\) existent et valent \(0\), et pourtant \(f\) n’est pas continue en \((0, 0)\).
2. Dérivée selon un vecteur
Soit \(v \in \mathbb{R}^2\) non nul. La dérivée de \(f\) en \(a\) selon le vecteur \(v\) est, si elle existe,
\[D_v f(a) = \lim_{t \to 0} \frac{f(a + tv) – f(a)}{t}.\]
Les dérivées partielles sont donc les dérivées selon les vecteurs de la base canonique \(e_1 = (1, 0)\) et \(e_2 = (0, 1)\). Géométriquement, \(D_v f(a)\) est la pente de la surface quand on part de \(a\) dans la direction \(v\).
3. Fonctions de classe C1 et développement limité
La fonction \(f\) est de classe \(C^1\) sur l’ouvert \(U\) si ses deux dérivées partielles existent en tout point de \(U\) et sont continues sur \(U\).
Les opérations usuelles conservent le caractère \(C^1\). Par conséquent, les polynômes en \(x\) et \(y\), et plus généralement toutes les expressions construites avec les fonctions usuelles, sont de classe \(C^1\) là où elles sont définies et où les fonctions d’une variable utilisées sont dérivables.
Si \(f\) est de classe \(C^1\) sur l’ouvert \(U\) et \(a \in U\), alors \(f\) admet un développement limité à l’ordre 1 en \(a\) : quand \((h, k) \to (0, 0)\),
\[f(a_1 + h, a_2 + k) = f(a) + h \frac{\partial f}{\partial x}(a) + k \frac{\partial f}{\partial y}(a) + o\big(\|(h, k)\|\big).\]
En particulier, \(f\) est continue sur \(U\).
Soit \(r > 0\) tel que \(B(a, r) \subset U\), et \(\|(h, k)\| < r\). On décompose l’accroissement en deux étapes :
\[f(a_1 + h, a_2 + k) – f(a) = \big[f(a_1 + h, a_2 + k) – f(a_1, a_2 + k)\big] + \big[f(a_1, a_2 + k) – f(a_1, a_2)\big].\]
D’abord, le théorème des accroissements finis appliqué à \(t \mapsto f(a_1 + t, a_2 + k)\) donne un \(\theta \in ]0, 1[\) tel que le premier crochet vaille \(h \frac{\partial f}{\partial x}(a_1 + \theta h, a_2 + k)\). De même, le second crochet vaut \(k \frac{\partial f}{\partial y}(a_1, a_2 + \theta^{\prime} k)\). Ensuite, par continuité des dérivées partielles en \(a\), ces coefficients s’écrivent \(\frac{\partial f}{\partial x}(a) + \varepsilon_1\) et \(\frac{\partial f}{\partial y}(a) + \varepsilon_2\), avec \(\varepsilon_1, \varepsilon_2 \to 0\). Enfin, \(|h \varepsilon_1 + k \varepsilon_2| \leq\, \|(h, k)\| (|\varepsilon_1| + |\varepsilon_2|)\), ce qui est bien un \(o(\|(h, k)\|)\).
4. Plan tangent
Le développement limité dit qu’au voisinage de \(a\), la surface \(z = f(x, y)\) est très proche d’un plan. C’est la version à deux variables de la tangente.
Si \(f\) est de classe \(C^1\), le plan tangent à la surface \(z = f(x, y)\) au point \((a_1, a_2, f(a))\) a pour équation
\[z = f(a) + \frac{\partial f}{\partial x}(a)\,(x – a_1) + \frac{\partial f}{\partial y}(a)\,(y – a_2).\]
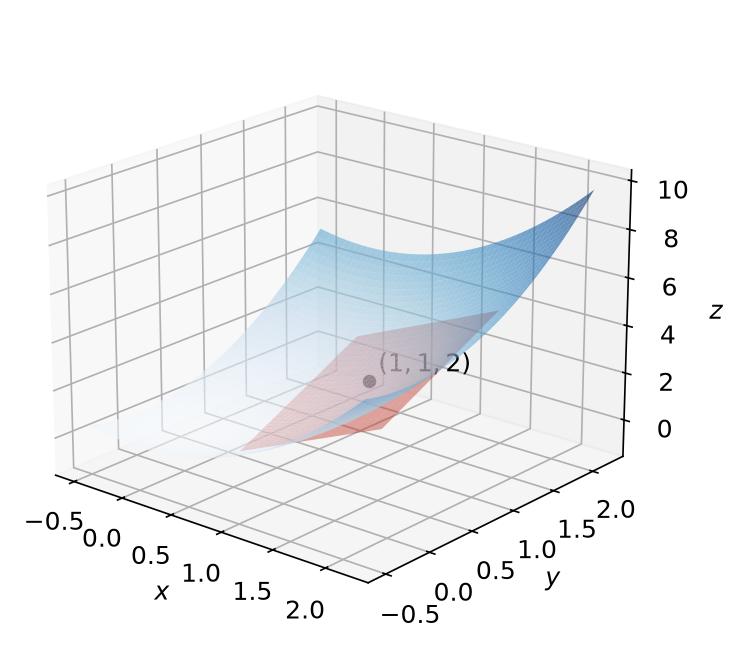
Pour \(f(x, y) = x^2 + y^2\) en \(a = (1, 1)\), on a \(f(a) = 2\) et les deux dérivées partielles valent \(2\). Le plan tangent a donc pour équation \(z = 2 + 2(x – 1) + 2(y – 1)\), c’est-à-dire \(z = 2x + 2y – 2\).
La figure suivante montre ce plan tangent. Il touche le paraboloïde au point \((1, 1, 2)\) et reste en dessous de lui, car \(f(x, y) – (2x + 2y – 2) = (x – 1)^2 + (y – 1)^2 \geq\, 0\).
IV. Gradient et direction de plus forte croissance
Si \(f\) est de classe \(C^1\) sur \(U\), le gradient de \(f\) en \(a\) est le vecteur
\[\nabla f(a) = ( \frac{\partial f}{\partial x}(a), \ \frac{\partial f}{\partial y}(a) ).\]
Le développement limité s’écrit alors \(f(a + u) = f(a) + \langle \nabla f(a), u \rangle + o(\|u\|)\).
Si \(f\) est de classe \(C^1\) sur \(U\), alors pour tout \(a \in U\) et tout vecteur \(v\) non nul, la dérivée selon \(v\) existe et
\[D_v f(a) = \langle \nabla f(a), v \rangle = v_1 \frac{\partial f}{\partial x}(a) + v_2 \frac{\partial f}{\partial y}(a).\]
On applique le développement limité avec \(u = tv\) : \(f(a + tv) – f(a) = t \langle \nabla f(a), v \rangle + o(t)\). On divise par \(t\), puis on fait tendre \(t\) vers \(0\).
Cette formule a une conséquence géométrique importante. Soit \(v\) un vecteur unitaire. D’après l’inégalité de Cauchy-Schwarz, \(|D_v f(a)| \leq\, \|\nabla f(a)\|\), avec égalité si et seulement si \(v\) est colinéaire au gradient.
Si \(\nabla f(a) \neq 0\), alors, parmi les vecteurs unitaires, \(D_v f(a)\) est maximale pour \(v = \dfrac{\nabla f(a)}{\|\nabla f(a)\|}\). Ainsi, le gradient indique la direction de plus forte croissance de \(f\), et sa norme donne le taux de croissance dans cette direction. De plus, la dérivée est nulle dans les directions orthogonales au gradient.
Les directions orthogonales au gradient sont celles où \(f\) ne varie pas au premier ordre. Ce sont donc les directions des lignes de niveau. Autrement dit, le gradient est orthogonal aux lignes de niveau, ce que l’on justifiera avec la règle de la chaîne.
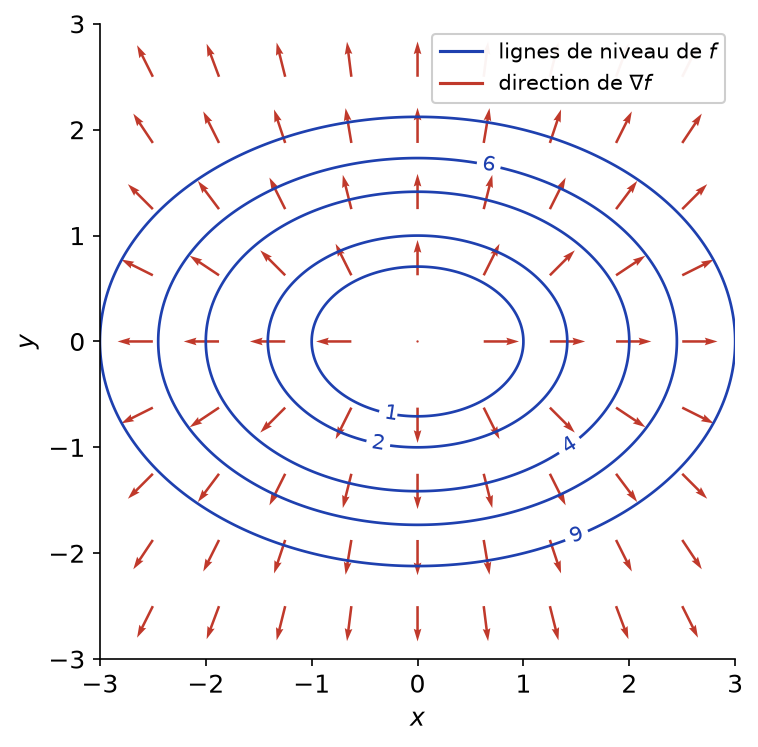
Pour \(f(x, y) = x^2 + 2y^2\), on a \(\nabla f(x, y) = (2x, 4y)\). En \(a = (1, 1)\), le gradient vaut \((2, 4)\) et sa norme vaut \(2\sqrt{5}\). Par conséquent, la pente maximale en \(a\) vaut \(2\sqrt{5}\). Elle est atteinte dans la direction \(\frac{1}{\sqrt{5}}(1, 2)\).
Sur la figure ci-dessous, les ellipses sont les lignes de niveau de \(f(x, y) = x^2 + 2y^2\). En chaque point, la flèche rouge indique la direction du gradient : elle coupe les ellipses à angle droit et pointe vers les valeurs croissantes.
V. Règle de la chaîne et changements de variables
1. Dérivation le long d’un arc
Soit \(f\) de classe \(C^1\) sur l’ouvert \(U\), et \(\gamma : t \mapsto (x(t), y(t))\) une fonction de classe \(C^1\) d’un intervalle \(I\) dans \(U\). Alors \(g = f \circ \gamma\) est de classe \(C^1\) sur \(I\) et, pour tout \(t \in I\),
\[g^{\prime}(t) = x^{\prime}(t) \frac{\partial f}{\partial x}\big(\gamma(t)\big) + y^{\prime}(t) \frac{\partial f}{\partial y}\big(\gamma(t)\big) = \big\langle \nabla f\big(\gamma(t)\big), \gamma^{\prime}(t) \big\rangle.\]
Fixons \(t \in I\) et notons \(u(s) = \gamma(t + s) – \gamma(t)\). Comme \(\gamma\) est dérivable, \(u(s) = s\gamma^{\prime}(t) + o(s)\), donc \(\|u(s)\| = O(s)\). Le développement limité de \(f\) en \(\gamma(t)\) donne alors \(g(t + s) – g(t) = \langle \nabla f(\gamma(t)), u(s) \rangle + o(s)\). Par conséquent, \(g(t + s) – g(t) = s \langle \nabla f(\gamma(t)), \gamma^{\prime}(t) \rangle + o(s)\). Enfin, l’expression obtenue pour \(g^{\prime}\) est continue par composition, donc \(g\) est \(C^1\).
Cette règle justifie l’orthogonalité annoncée. En effet, si \(\gamma\) parcourt une ligne de niveau, alors \(f \circ \gamma\) est constante. Sa dérivée est nulle, donc \(\langle \nabla f(\gamma(t)), \gamma^{\prime}(t) \rangle = 0\) : le gradient est orthogonal au vecteur tangent.
Soit \(f(x, y) = x^2 y\) et \(\gamma(t) = (\cos t, \sin t)\). La règle de la chaîne donne \(g^{\prime}(t) = -\sin t \cdot 2 \cos t \sin t + \cos t \cdot \cos^2 t = \cos t\,(\cos^2 t – 2\sin^2 t)\). On retrouve bien la dérivée de \(g(t) = \cos^2 t \sin t\).
2. Dérivées partielles d’une composée
On applique maintenant la règle précédente en figeant une variable. Soit \(\varphi\) et \(\psi\) de classe \(C^1\) sur un ouvert \(V\), à valeurs telles que \((\varphi(u, v), \psi(u, v)) \in U\). On pose \(g(u, v) = f\big(\varphi(u, v), \psi(u, v)\big)\).
La fonction \(g\) est de classe \(C^1\) sur \(V\) et
\[\frac{\partial g}{\partial u} = \frac{\partial \varphi}{\partial u} \, \frac{\partial f}{\partial x}(\varphi, \psi) + \frac{\partial \psi}{\partial u} \, \frac{\partial f}{\partial y}(\varphi, \psi), \qquad \frac{\partial g}{\partial v} = \frac{\partial \varphi}{\partial v} \, \frac{\partial f}{\partial x}(\varphi, \psi) + \frac{\partial \psi}{\partial v} \, \frac{\partial f}{\partial y}(\varphi, \psi).\]
En effet, pour \(v\) fixé, \(u \mapsto (\varphi(u, v), \psi(u, v))\) est un arc de classe \(C^1\), et on applique la règle de la chaîne.
3. Coordonnées polaires
Le changement de variables le plus utilisé est le passage en coordonnées polaires : \(x = r\cos\theta\) et \(y = r\sin\theta\). On pose \(g(r, \theta) = f(r\cos\theta, r\sin\theta)\).
Si \(f\) est de classe \(C^1\), alors, en notant \(f_x\) et \(f_y\) les dérivées partielles évaluées en \((r\cos\theta, r\sin\theta)\),
\[\frac{\partial g}{\partial r} = \cos\theta \, f_x + \sin\theta \, f_y, \qquad \frac{\partial g}{\partial \theta} = -r\sin\theta \, f_x + r\cos\theta \, f_y.\]
Pour résoudre une équation aux dérivées partielles par changement de variables :
1. On pose \(f(x, y) = g(u, v)\), où \((u, v)\) sont les nouvelles variables, et on vérifie que le changement est une bijection \(C^1\) de réciproque \(C^1\) entre les ouverts concernés.
2. On exprime les dérivées partielles de \(f\) à l’aide de celles de \(g\) grâce à la règle de la chaîne.
3. On substitue dans l’équation. On obtient souvent une équation simple, comme \(\frac{\partial g}{\partial v} = 0\).
4. On résout, puis on revient aux variables \(x\) et \(y\).
Cherchons les \(f\) de classe \(C^1\) sur \(\mathbb{R}^2\) telles que \(\frac{\partial f}{\partial x} = \frac{\partial f}{\partial y}\). On pose \(u = x + y\), \(v = x – y\). Ce changement est bijectif, de réciproque \(x = \frac{u + v}{2}\), \(y = \frac{u – v}{2}\). Avec \(f(x, y) = g(x + y, x – y)\), on obtient \(f_x = g_u + g_v\) et \(f_y = g_u – g_v\). L’équation devient donc \(g_v = 0\). Ainsi, \(g(u, v) = h(u)\) avec \(h\) de classe \(C^1\), et \(f(x, y) = h(x + y)\).
Dans cet exemple, on utilise un fait important. Si \(\frac{\partial g}{\partial v} = 0\) sur \(\mathbb{R}^2\), alors, pour \(u\) fixé, la fonction \(v \mapsto g(u, v)\) a une dérivée nulle sur l’intervalle \(\mathbb{R}\). Elle est donc constante, égale à \(g(u, 0)\).
VI. Extremums et points critiques
Soit \(f : U \to \mathbb{R}\) et \(a \in U\). On dit que \(f\) admet un maximum local en \(a\) s’il existe \(r > 0\) tel que \(f(u) \leq\, f(a)\) pour tout \(u \in U \cap B(a, r)\). Le maximum est global si \(f(u) \leq\, f(a)\) pour tout \(u \in U\). On définit de même les minimums. Un extremum est un maximum ou un minimum.
Si \(f\) est de classe \(C^1\) sur l’ouvert \(U\), un point critique de \(f\) est un point \(a \in U\) tel que \(\nabla f(a) = 0\), c’est-à-dire \(\frac{\partial f}{\partial x}(a) = \frac{\partial f}{\partial y}(a) = 0\).
Soit \(f\) de classe \(C^1\) sur un ouvert \(U\). Si \(f\) admet un extremum local en \(a \in U\), alors \(a\) est un point critique de \(f\).
Supposons que \(f\) admette un maximum local en \(a\). Comme \(U\) est ouvert, la fonction \(\varphi : t \mapsto f(a_1 + t, a_2)\) est définie sur un intervalle ouvert contenant \(0\). De plus, elle admet un maximum local en \(0\). Or elle est dérivable en \(0\), donc \(\varphi^{\prime}(0) = 0\), c’est-à-dire \(\frac{\partial f}{\partial x}(a) = 0\). On raisonne de même avec la seconde variable.
Le plan tangent en un extremum local est donc horizontal. Cependant, la réciproque est fausse, et l’hypothèse d’ouvert est indispensable.
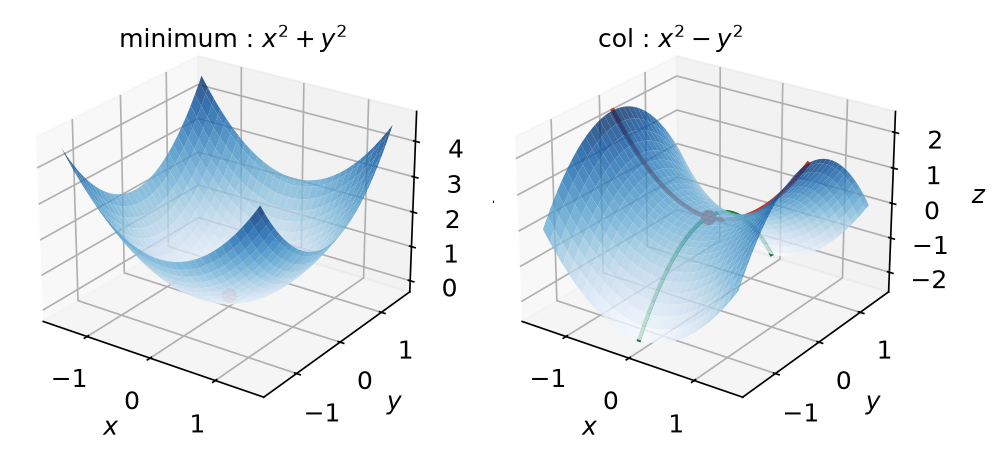
1. Un point critique n’est pas toujours un extremum. Pour \(f(x, y) = x^2 – y^2\), l’origine est critique. Pourtant, \(f(t, 0) = t^2 > 0\) et \(f(0, t) = -t^2 < 0\) pour \(t \neq 0\) : c’est un point col.
2. Sur un ensemble qui n’est pas ouvert, un extremum peut être atteint au bord sans que le gradient s’annule. Ainsi, \(f(x, y) = x\) sur le disque fermé unité atteint son maximum en \((1, 0)\), alors que \(\nabla f = (1, 0)\).
La figure ci-dessous compare un minimum et un col. Dans les deux cas, le plan tangent à l’origine est horizontal. En revanche, la surface du col monte dans la direction de l’axe des abscisses et descend dans la direction de l’axe des ordonnées.
Pour trouver et classer les extremums d’une fonction \(C^1\) sur un ouvert :
1. On résout le système \(\frac{\partial f}{\partial x} = 0\), \(\frac{\partial f}{\partial y} = 0\) : les extremums locaux sont parmi ses solutions.
2. En chaque point critique \(a\), on étudie le signe de \(f(a_1 + h, a_2 + k) – f(a)\) pour \((h, k)\) petit.
3. Si ce signe est constant, on a un extremum local. S’il change selon la direction, par exemple sur deux droites, ce n’est pas un extremum.
4. Pour un extremum global, on cherche une inégalité valable sur tout \(U\) : complétion du carré, majoration, passage en polaires.
Soit \(f(x, y) = x^2 + xy + y^2 – 3y\). Le système s’écrit \(2x + y = 0\) et \(x + 2y – 3 = 0\). Il donne l’unique point critique \(a = (-1, 2)\), avec \(f(a) = -3\). De plus, un calcul direct fournit
\[f(-1 + h, 2 + k) – f(a) = h^2 + hk + k^2 = (h + \frac{k}{2})^2 + \frac{3k^2}{4} \geq\, 0.\]
Par conséquent, \(f\) admet en \(a\) un minimum global, égal à \(-3\).
La classification systématique des points critiques à l’aide des dérivées secondes sera vue en seconde année. En première année, on conclut sur des exemples, par un calcul direct du signe de l’accroissement.
Ce qu’il faut retenir
- Un ouvert contient une boule autour de chacun de ses points : c’est le cadre naturel de la dérivation.
- Pour la continuité en un point, on majore ; pour la discontinuité, on exhibe deux chemins de limites différentes.
- La surface \(z = f(x, y)\) se lit grâce à ses lignes de niveau et à ses sections verticales.
- Une dérivée partielle se calcule en dérivant par rapport à une variable, l’autre étant fixée.
- Une fonction \(C^1\) admet un développement limité à l’ordre 1 : \(f(a + u) = f(a) + \langle \nabla f(a), u \rangle + o(\|u\|)\).
- Le plan tangent en \(a\) a pour équation \(z = f(a) + \partial_x f(a)(x – a_1) + \partial_y f(a)(y – a_2)\).
- Pour \(f\) de classe \(C^1\), \(D_v f(a) = \langle \nabla f(a), v \rangle\) ; le gradient donne la direction de plus forte croissance et il est orthogonal aux lignes de niveau.
- Règle de la chaîne : \((f \circ \gamma)^{\prime}(t) = \langle \nabla f(\gamma(t)), \gamma^{\prime}(t) \rangle\), d’où les formules des changements de variables, en particulier en polaires.
- Sur un ouvert, tout extremum local d’une fonction \(C^1\) est un point critique ; la réciproque est fausse (point col).
Questions fréquentes sur fonctions de deux variables
Une fonction qui admet des dérivées partielles en un point est-elle continue en ce point ?
Non. La fonction égale à \(\frac{xy}{x^2 + y^2}\) hors de l’origine et à \(0\) en l’origine a deux dérivées partielles nulles en \((0, 0)\), mais elle n’y est pas continue. En revanche, une fonction de classe \(C^1\) sur un ouvert est continue, car elle admet un développement limité à l’ordre 1.
Comment montrer qu'une fonction de deux variables n'a pas de limite en l'origine ?
On cherche deux chemins qui mènent à l’origine le long desquels la fonction a des limites différentes, par exemple deux droites \(y = mx\). Si toutes les droites donnent la même limite, il faut essayer d’autres courbes, comme une parabole \(x = y^2\).
Un point critique est-il toujours un extremum ?
Non. La fonction \(x^2 – y^2\) a un gradient nul en \((0, 0)\), mais elle prend des valeurs positives sur l’axe des abscisses et négatives sur l’axe des ordonnées : c’est un point col. Il faut donc étudier le signe de \(f(a + h) – f(a)\) pour conclure.
Pourquoi le gradient est-il orthogonal aux lignes de niveau ?
Si un arc \(\gamma\) reste sur une ligne de niveau, la fonction \(f \circ \gamma\) est constante. La règle de la chaîne donne alors \(\langle \nabla f(\gamma(t)), \gamma^{\prime}(t) \rangle = 0\). Le gradient est donc orthogonal au vecteur tangent à la ligne de niveau.
Pour aller plus loin en maths sup
- Les énoncés : exercices de maths sup sur fonctions de deux variables
- À maîtriser avant : Dérivabilité et convexité, Espaces préhilbertiens réels
- Chapitre précédent : Espaces préhilbertiens réels
- Tester vos connaissances : QCM de maths sup par chapitre
- Le sommaire : tous les chapitres de maths sup et les chapitres de maths spé