Voici le corrigé du contrôle de maths de L1 sur le thème : géométrie du plan et de l’espace, distances.
Ce corrigé détaille chaque étape du contrôle de géométrie de l’espace. Il démontre d’abord les formules de distance à partir du projeté orthogonal. Ensuite, il obtient un vecteur normal par le produit vectoriel et résout l’intersection de deux plans comme un système de rang 2.
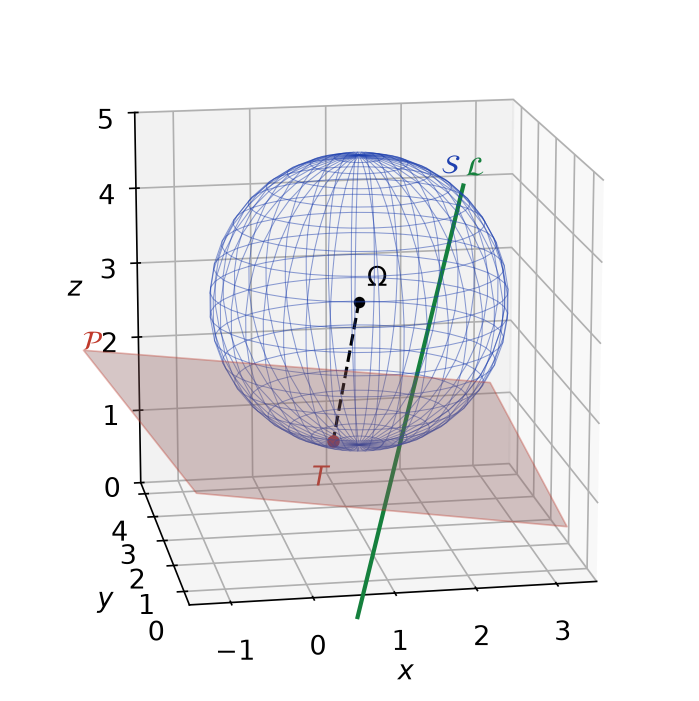
De plus, vous verrez que le volume du tétraèdre, calculé par le produit mixte, confirme la distance trouvée plus tôt. Le problème final se conclut par le point de contact d’une sphère tangente et par la position d’une droite par rapport à cette sphère. Enfin, une figure en perspective illustre la situation, et chaque exercice se termine par son barème.
L’énoncé se trouve sur la page contrôle de maths l1 : géométrie du plan et de l’espace, distances.
| Exercice | Points |
| Exercice 1 : Question de cours : distances à un plan et à une droite | 3 points |
| Exercice 2 : Un plan, une droite d’intersection et une distance | 5 points |
| Exercice 3 : Produit mixte et volume d’un tétraèdre | 4 points |
| Exercice 4 : Problème : distance à une droite et sphère tangente | 8 points |
| Total | 20 points |
Exercice 1 : Question de cours : distances à un plan et à une droite (3 points)
-
Le vecteur \(\vec{n} = (a, b, c)\) est normal à \(\mathcal{P}\). Soit \(H\) le projeté orthogonal de \(M_0\) sur \(\mathcal{P}\). Pour tout point \(N\) de \(\mathcal{P}\), le triangle \(M_0HN\) est rectangle en \(H\). D’après le théorème de Pythagore, \(M_0N^2 = M_0H^2 + HN^2 \geq\, M_0H^2\). Donc \(d(M_0, \mathcal{P}) = M_0H\).
Ensuite, soit \(A(x_A, y_A, z_A)\) un point de \(\mathcal{P}\) ; alors \(a x_A + b y_A + c z_A = -d\). D’une part :
\[\vec{AM_0} \cdot \vec{n} = a(x_0 – x_A) + b(y_0 – y_A) + c(z_0 – z_A) = a x_0 + b y_0 + c z_0 + d.\]
D’autre part, \(\vec{AM_0} = \vec{AH} + \vec{HM_0}\), avec \(\vec{AH} \cdot \vec{n} = 0\). De plus, \(\vec{HM_0}\) est colinéaire à \(\vec{n}\). Donc \(|\vec{AM_0} \cdot \vec{n}| = |\vec{HM_0} \cdot \vec{n}| = M_0H \times \|\vec{n}\|\).
Ainsi \(d(M_0, \mathcal{P}) = \dfrac{|a x_0 + b y_0 + c z_0 + d|}{\sqrt{a^2 + b^2 + c^2}}\).
-
Soit \(H\) le projeté orthogonal de \(M\) sur \(\Delta\). Comme au a, \(d(M, \Delta) = MH\). Ensuite, \(\vec{AM} = \vec{AH} + \vec{HM}\) et \(\vec{AH} \wedge \vec{u} = \vec{0}\), car ces vecteurs sont colinéaires. Donc \(\vec{AM} \wedge \vec{u} = \vec{HM} \wedge \vec{u}\).
Or \(\vec{HM}\) est orthogonal à \(\vec{u}\). Par conséquent, \(\|\vec{HM} \wedge \vec{u}\| = HM \times \|\vec{u}\|\). Ainsi \(d(M, \Delta) = \dfrac{\|\vec{AM} \wedge \vec{u}\|}{\|\vec{u}\|}\).
Barème : a) 2 points : 0,5 point pour la distance égale à \(M_0H\), 1 point pour le calcul du produit scalaire, 0,5 point pour la conclusion ; b) 1 point : 0,5 point pour l’élimination de \(\vec{AH}\), 0,5 point pour la norme.
Exercice 2 : Un plan, une droite d’intersection et une distance (5 points)
-
On a \(\vec{AB} = (1, 1, -1)\) et \(\vec{AC} = (-1, 2, -1)\). Si ces vecteurs étaient colinéaires, la première coordonnée donnerait \(\vec{AC} = -\vec{AB}\), ce que la deuxième contredit (\(2 \neq -1\)). Donc \(A\), \(B\), \(C\) ne sont pas alignés et définissent un plan.
Une représentation paramétrique de \(\mathcal{P}\) est : \(x = 1 + s – t\), \(y = s + 2t\), \(z = 2 – s – t\), avec \((s, t) \in \mathbb{R}^2\).
-
On calcule coordonnée par coordonnée :
\[\vec{AB} \wedge \vec{AC} = \big(1 \times (-1) – (-1) \times 2,\; (-1) \times (-1) – 1 \times (-1),\; 1 \times 2 – 1 \times (-1)\big) = (1, 2, 3).\]
Ce vecteur est orthogonal à \(\vec{AB}\) et à \(\vec{AC}\), donc normal à \(\mathcal{P}\). Une équation est donc \(x + 2y + 3z = d\). Le point \(A\) donne \(d = 1 + 0 + 6 = 7\).
Ainsi \(\mathcal{P} : x + 2y + 3z = 7\). Vérification : pour \(B\), \(2 + 2 + 3 = 7\) ; pour \(C\), \(0 + 4 + 3 = 7\).
-
Les vecteurs normaux \(\vec{n}_{\mathcal{P}} = (1, 2, 3)\) et \(\vec{n}_{\mathcal{Q}} = (1, 1, -1)\) ne sont pas colinéaires. Le système formé par les deux équations est donc de rang 2 : les plans sont sécants selon une droite. On résout :
\[\begin{cases} x + 2y + 3z = 7 \\ x + y – z = -1 \end{cases}\]
Par différence, \(y + 4z = 8\), donc \(y = 8 – 4z\). Ensuite, \(x = -1 – y + z = -9 + 5z\). En prenant \(z\) comme paramètre :
\(\Delta : x = -9 + 5t,\; y = 8 – 4t,\; z = t\), avec \(t \in \mathbb{R}\).
Un vecteur directeur est \((5, -4, 1)\). Or \(\vec{n}_{\mathcal{P}} \wedge \vec{n}_{\mathcal{Q}} = (2 \times (-1) – 3 \times 1,\; 3 \times 1 – 1 \times (-1),\; 1 \times 1 – 2 \times 1) = (-5, 4, -1)\). Ces deux vecteurs sont bien colinéaires. On remarque aussi que \(A\) appartient à \(\Delta\) (pour \(t = 2\)).
-
D’après la formule de l’exercice 1 :
\[d(D, \mathcal{P}) = \dfrac{|2 + 2 \times (-1) + 3 \times 0 – 7|}{\sqrt{1 + 4 + 9}} = \dfrac{7}{\sqrt{14}}.\]
Donc \(d(D, \mathcal{P}) = \dfrac{7}{\sqrt{14}} = \dfrac{\sqrt{14}}{2}\).
Erreur fréquente : oublier le terme constant \(-7\) dans la formule de distance. Il faut écrire l’équation sous la forme \(ax + by + cz + d = 0\).
Barème : a) 1 point : 0,5 point pour le non-alignement, 0,5 point pour le paramétrage ; b) 1,5 point : 1 point pour le produit vectoriel, 0,5 point pour l’équation ; c) 1,5 point : 0,5 point pour la justification du rang, 0,5 point pour la résolution, 0,5 point pour la vérification de la direction ; d) 1 point.
Exercice 3 : Produit mixte et volume d’un tétraèdre (4 points)
-
On a \(\vec{AD} = (1, -1, -2)\). D’après l’exercice 2, \(\vec{AB} \wedge \vec{AC} = (1, 2, 3)\). Donc :
\[[\vec{AB}, \vec{AC}, \vec{AD}] = (\vec{AB} \wedge \vec{AC}) \cdot \vec{AD} = 1 – 2 – 6 = -7.\]
Le produit mixte vaut \(-7\). Son signe négatif indique que la base \((\vec{AB}, \vec{AC}, \vec{AD})\) est indirecte.
-
Le volume du tétraèdre vaut \(V = \dfrac{|-7|}{6} = \dfrac{7}{6}\) unités de volume.
-
L’aire du triangle \(ABC\) vaut \(\dfrac{1}{2}\|\vec{AB} \wedge \vec{AC}\| = \dfrac{1}{2}\sqrt{1 + 4 + 9}\). Donc l’aire de \(ABC\) vaut \(\dfrac{\sqrt{14}}{2}\) unités d’aire.
-
La hauteur issue de \(D\) est la distance \(h\) de \(D\) au plan \((ABC)\). Ainsi \(\dfrac{7}{6} = \dfrac{1}{3} \times \dfrac{\sqrt{14}}{2} \times h\), donc \(h = \dfrac{7}{2} \times \dfrac{2}{\sqrt{14}} = \dfrac{7}{\sqrt{14}}\). On retrouve \(d(D, \mathcal{P}) = \dfrac{7}{\sqrt{14}} = \dfrac{\sqrt{14}}{2}\).
Barème : a) 1,5 point : 0,5 point pour \(\vec{AD}\), 1 point pour le produit mixte ; b) 0,5 point ; c) 1 point ; d) 1 point : 0,5 point pour l’équation, 0,5 point pour la hauteur.
Exercice 4 : Problème : distance à une droite et sphère tangente (8 points)
Partie A : distance d’un point à une droite
-
On a \(\vec{EM} = (3, 0, 3)\) et \(\vec{w} = (1, 2, 2)\). Donc :
\[\vec{EM} \wedge \vec{w} = (0 \times 2 – 3 \times 2,\; 3 \times 1 – 3 \times 2,\; 3 \times 2 – 0 \times 1) = (-6, -3, 6).\]
Sa norme vaut \(\sqrt{36 + 9 + 36} = 9\), et \(\|\vec{w}\| = \sqrt{1 + 4 + 4} = 3\). Donc \(d(M, \mathcal{L}) = \dfrac{9}{3} = 3\).
-
Le point \(H = E + t\,\vec{w}\) est le projeté orthogonal de \(M\) si et seulement si \(\vec{HM} \cdot \vec{w} = 0\). Cela donne \(\vec{EM} \cdot \vec{w} = t\,\|\vec{w}\|^2\). Or \(\vec{EM} \cdot \vec{w} = 3 + 0 + 6 = 9\), donc \(t = 1\). Ainsi \(H(2, 3, 2)\).
Vérification : \(\vec{MH} = (-2, 2, -1)\), et \(\vec{MH} \cdot \vec{w} = -2 + 4 – 2 = 0\). De plus, \(MH = \sqrt{4 + 4 + 1} = 3\). On retrouve bien \(MH = 3\).
Partie B : une sphère tangente au plan
-
Une sphère de centre \(\Omega\) est tangente à \(\mathcal{P}\) si et seulement si son rayon \(r\) vaut \(d(\Omega, \mathcal{P})\). Or :
\[d(\Omega, \mathcal{P}) = \dfrac{|1 + 4 + 9 – 7|}{\sqrt{14}} = \dfrac{7}{\sqrt{14}}, \qquad r^2 = \dfrac{49}{14} = \dfrac{7}{2}.\]
Donc \(\mathcal{S} : (x – 1)^2 + (y – 2)^2 + (z – 3)^2 = \dfrac{7}{2}\).
-
Le point \(T\) est le projeté orthogonal de \(\Omega\) sur \(\mathcal{P}\). On cherche donc \(T = \Omega + k\,\vec{n}\), avec \(\vec{n} = (1, 2, 3)\). On écrit que \(T \in \mathcal{P}\) :
\[(1 + k) + 2(2 + 2k) + 3(3 + 3k) = 7 \iff 14 + 14k = 7 \iff k = -\dfrac{1}{2}.\]
Donc \(T(\dfrac{1}{2}, 1, \dfrac{3}{2})\). Vérification : \(\dfrac{1}{2} + 2 + \dfrac{9}{2} = 7\). De plus, \(\Omega T = \dfrac{1}{2}\sqrt{14} = r\).

-
La droite \(\mathcal{L}\) coupe \(\mathcal{S}\) si et seulement si \(d(\Omega, \mathcal{L}) \leq\, r\). On a \(\vec{E\Omega} = (0, 1, 3)\), puis :
\[\vec{E\Omega} \wedge \vec{w} = (1 \times 2 – 3 \times 2,\; 3 \times 1 – 0 \times 2,\; 0 \times 2 – 1 \times 1) = (-4, 3, -1).\]
Donc \(d(\Omega, \mathcal{L}) = \dfrac{\sqrt{16 + 9 + 1}}{3} = \dfrac{\sqrt{26}}{3}\). Ensuite, on compare les carrés, qui sont positifs : \(\dfrac{26}{9} < \dfrac{27}{9} = 3 < \dfrac{7}{2}\).
Ainsi \(d(\Omega, \mathcal{L}) < r\) : la droite \(\mathcal{L}\) coupe la sphère \(\mathcal{S}\) en deux points distincts.
Erreur fréquente : comparer \(d(\Omega, \mathcal{L})\) au diamètre au lieu du rayon.
Barème : a) 1,5 point : 1 point pour le produit vectoriel, 0,5 point pour la distance ; b) 1,5 point : 1 point pour \(H\), 0,5 point pour la vérification ; c) 1,5 point : 0,5 point pour la condition de tangence, 0,5 point pour le rayon, 0,5 point pour l’équation ; d) 1,5 point : 0,5 point pour la méthode, 1 point pour \(T\) ; e) 2 points : 1 point pour la distance, 0,5 point pour la comparaison, 0,5 point pour la conclusion.
Revenir à l’énoncé du contrôle
Après le corrigé du contrôle : géométrie du plan et de l’espace, distances
Pour consolider ce que le corrigé vous a appris, relisez le cours « Géométrie du plan et de l’espace » en L1 puis entraînez-vous avec les exercices corrigés géométrie du plan et de l’espace.
Retrouvez tous les contrôles de maths de L1 classés par chapitre, ou choisissez un autre niveau sur la page contrôles de maths du CP au post-bac.