Voici le corrigé du contrôle de maths de L2 sur le thème : isométries et théorème spectral.
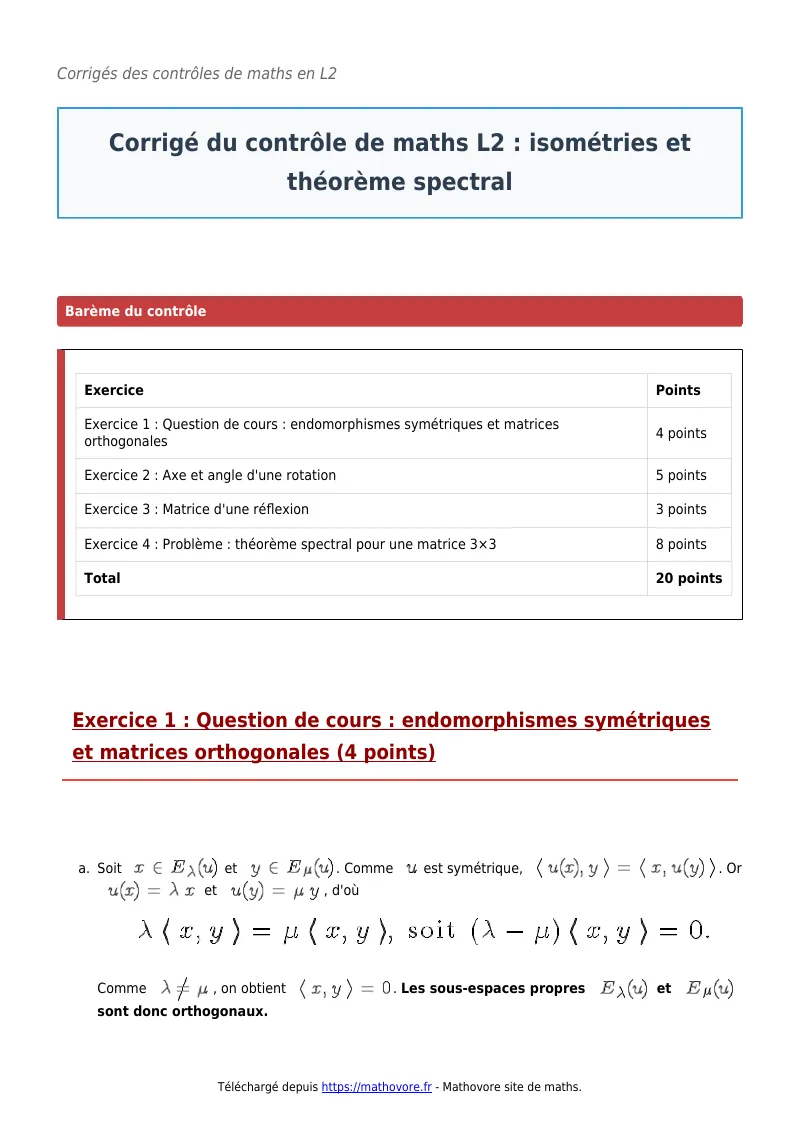
Voici la correction complète du partiel sur les isométries et le théorème spectral. Chaque matrice est d’abord reconnue comme orthogonale par le calcul des produits scalaires de ses colonnes, puis classée grâce à son déterminant et à sa trace.
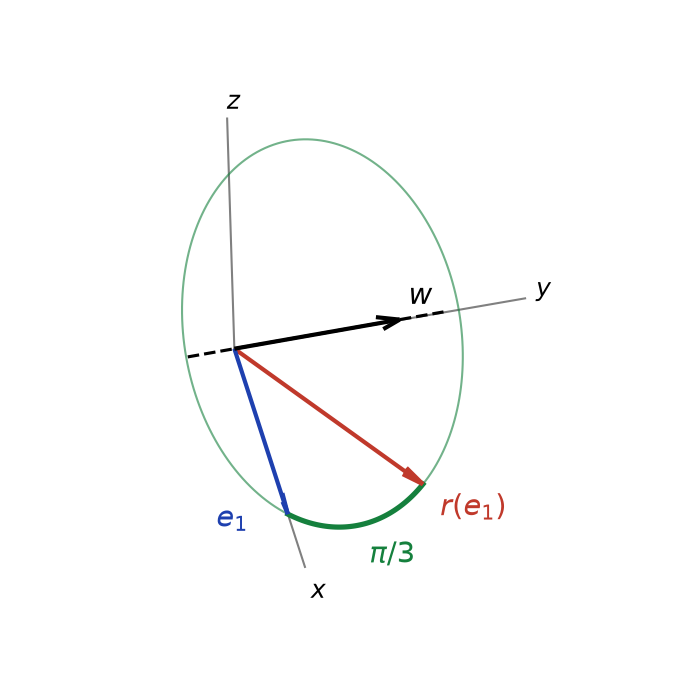
L’orientation de l’axe d’une rotation est traitée avec soin par le signe d’un produit mixte, illustré par une figure en perspective. Le problème construit une base orthonormée de vecteurs propres et en déduit une racine carrée symétrique positive. Le barème détaillé suit chaque exercice.
L’énoncé se trouve sur la page contrôle de maths l2 : isométries et théorème spectral.
| Exercice | Points |
| Exercice 1 : Question de cours : endomorphismes symétriques et matrices orthogonales | 4 points |
| Exercice 2 : Axe et angle d’une rotation | 5 points |
| Exercice 3 : Matrice d’une réflexion | 3 points |
| Exercice 4 : Problème : théorème spectral pour une matrice 3×3 | 8 points |
| Total | 20 points |
Exercice 1 : Question de cours : endomorphismes symétriques et matrices orthogonales (4 points)
-
Soit \(x \in E_\lambda(u)\) et \(y \in E_\mu(u)\). Comme \(u\) est symétrique, \(\langle u(x), y \rangle = \langle x, u(y) \rangle\). Or \(u(x) = \lambda x\) et \(u(y) = \mu y\), d’où
\[\lambda \langle x, y \rangle = \mu \langle x, y \rangle, \qquad \text{soit} \qquad (\lambda – \mu) \langle x, y \rangle = 0.\]
Comme \(\lambda \neq \mu\), on obtient \(\langle x, y \rangle = 0\). Les sous-espaces propres \(E_\lambda(u)\) et \(E_\mu(u)\) sont donc orthogonaux. -
Théorème spectral. Tout endomorphisme symétrique d’un espace euclidien est diagonalisable dans une base orthonormée : \(E\) est la somme directe orthogonale de ses sous-espaces propres.
Version matricielle : pour toute matrice \(S \in \mathcal{M}_n(\mathbb{R})\) symétrique, il existe \(P \in O_n(\mathbb{R})\) et \(D\) diagonale réelle telles que \(S = P D P^{T} = P D P^{-1}\).
-
Notons \(C_1, \ldots, C_n\) les colonnes de \(M\). Le coefficient d’indice \((i, j)\) de \(M^{T} M\) vaut \(C_i^{T} C_j = \langle C_i, C_j \rangle\). Donc \(M^{T} M = I_n\) équivaut à \(\langle C_i, C_j \rangle = \delta_{ij}\) pour tous \(i, j\), c’est-à-dire : la famille \((C_1, \ldots, C_n)\) est orthonormée. Une famille orthonormée de \(n\) vecteurs est libre, donc c’est une base de \(\mathbb{R}^n\).
Dans ce cas, \(1 = \det(I_n) = \det(M^{T}) \det(M) = (\det M)^2\). Donc \(\det M = 1\) ou \(\det M = -1\).
Barème : a) 1,5 point : 0,5 pour la symétrie utilisée, 1 pour la conclusion ; b) 1 point (0,5 par version) ; c) 1,5 point : 1 pour l’équivalence, 0,5 pour le déterminant.
Exercice 2 : Axe et angle d’une rotation (5 points)
-
Les colonnes de \(A\) sont \(C_1 = \frac{1}{3}(2, 2, -1)\), \(C_2 = \frac{1}{3}(-1, 2, 2)\) et \(C_3 = \frac{1}{3}(2, -1, 2)\). On a
\[\|C_1\|^2 = \|C_2\|^2 = \|C_3\|^2 = \frac{4 + 4 + 1}{9} = 1,\]
\[\langle C_1, C_2 \rangle = \frac{-2 + 4 – 2}{9} = 0, \quad \langle C_1, C_3 \rangle = \frac{4 – 2 – 2}{9} = 0, \quad \langle C_2, C_3 \rangle = \frac{-2 – 2 + 4}{9} = 0.\]
Les colonnes forment une base orthonormée, donc \(A\) est orthogonale (exercice 1, c). -
On développe le déterminant de la matrice entière \(3A\) selon la première ligne :
\[\det(3A) = 2(4 + 2) + 1 \times (4 – 1) + 2(4 + 2) = 12 + 3 + 12 = 27.\]
Donc \(\det A = \dfrac{27}{27} = 1\). Une matrice orthogonale de déterminant \(1\) est dans \(SO_3(\mathbb{R})\) : \(A\) est la matrice d’une rotation \(r\). -
L’axe est \(\ker(A – I_3) = \ker(3A – 3I_3)\), avec
\[3A – 3I_3 = \begin{pmatrix} -1 -1 2 \\ 2 -1 -1 \\ -1 2 -1 \end{pmatrix}.\]
Le système s’écrit \(-x – y + 2z = 0\) et \(2x – y – z = 0\). La première équation donne \(x = 2z – y\) ; en reportant, \(4z – 2y – y – z = 0\), soit \(y = z\), puis \(x = z\). L’axe de \(r\) est la droite \(\operatorname{Vect}(1, 1, 1)\). (La matrice n’est pas l’identité, donc l’axe est bien une droite.) -
La trace d’une rotation d’angle \(\theta\) vaut \(1 + 2\cos\theta\). Ici \(\operatorname{tr} A = \frac{2 + 2 + 2}{3} = 2\), donc \(\cos\theta = \dfrac{1}{2}\) et \(\theta = \pm \dfrac{\pi}{3}\).
Pour le signe, on utilise un vecteur \(x\) hors de l’axe : \(\det(w, x, r(x))\) a le signe de \(\sin\theta\). Avec \(x = e_1 = (1, 0, 0)\) et \(r(e_1) = C_1 = \frac{1}{3}(2, 2, -1)\) :
\[\det(w, e_1, r(e_1)) = \frac{1}{\sqrt{3}} \begin{vmatrix} 1 1 \frac{2}{3} \\ 1 0 \frac{2}{3} \\ 1 0 -\frac{1}{3} \end{vmatrix} = \frac{1}{\sqrt{3}} \times (-1) \times (-\frac{1}{3} – \frac{2}{3}) = \frac{1}{\sqrt{3}} > 0.\]
(On a développé selon la deuxième colonne.) Donc \(\sin\theta > 0\). La rotation \(r\) a pour axe \(\operatorname{Vect}(1, 1, 1)\), orienté par \(w\), et pour angle \(\theta = \dfrac{\pi}{3}\).
Vérification : la partie antisymétrique \(\frac{1}{2}(A – A^{T})\) doit valoir \(\sin\theta\) fois la matrice du produit vectoriel par \(w\). Ici \(\frac{1}{2}(A – A^{T})\) a pour coefficients \(\pm \frac{1}{2}\), et \(\frac{\sqrt{3}}{2} \times \frac{1}{\sqrt{3}} = \frac{1}{2}\) : c’est cohérent.
Barème : a) 1 point (normes 0,5, produits scalaires 0,5) ; b) 1 point : 0,5 pour le déterminant, 0,5 pour la conclusion ; c) 1 point ; d) 2 points : 0,5 pour la trace, 0,5 pour \(\cos\theta\), 1 pour le signe de \(\sin\theta\) par le produit mixte.
Erreur fréquente : donner \(\theta = \frac{\pi}{3}\) sans préciser l’orientation de l’axe ; avec l’axe orienté par \(-w\), l’angle serait \(-\frac{\pi}{3}\).
Exercice 3 : Matrice d’une réflexion (3 points)
-
Le plan \(P\) est l’orthogonal de \(n = (1, -2, 2)\), et \(P^\perp = \operatorname{Vect}(n)\). Tout \(x\) s’écrit
\[x = (x – \frac{\langle x, n \rangle}{\|n\|^2} n) + \frac{\langle x, n \rangle}{\|n\|^2} n,\]
où le premier terme est dans \(P\) (son produit scalaire avec \(n\) est nul) et le second dans \(P^\perp\). La réflexion \(s\) conserve la composante dans \(P\) et change le signe de la composante dans \(P^\perp\), d’où \(s(x) = x – \dfrac{2 \langle x, n \rangle}{\|n\|^2} n\).Matriciellement, \(S = I_3 – \dfrac{2}{\|n\|^2} n n^{T}\) avec \(\|n\|^2 = 9\) et
\[n n^{T} = \begin{pmatrix} 1 -2 2 \\ -2 4 -4 \\ 2 -4 4 \end{pmatrix}, \qquad \text{donc} \qquad S = \frac{1}{9}\begin{pmatrix} 7 4 -4 \\ 4 1 8 \\ -4 8 1 \end{pmatrix}.\] -
La matrice \(S\) est visiblement symétrique. Comme \(s \circ s = \operatorname{id}\), on a \(S^2 = I_3\), donc \(S^{T} S = S^2 = I_3\) : \(S\) est orthogonale. On peut le vérifier sur les colonnes : par exemple \(\frac{49 + 16 + 16}{81} = 1\) et \(\frac{28 + 4 – 32}{81} = 0\).
Dans une base formée de deux vecteurs de \(P\) et de \(n\), la matrice de \(s\) est \(\operatorname{diag}(1, 1, -1)\). Donc \(\det S = -1\).
-
On a \(\langle (1, 1, 1), n \rangle = 1 – 2 + 2 = 1\), donc
\[s(1, 1, 1) = (1, 1, 1) – \frac{2}{9}(1, -2, 2) = (\frac{7}{9}, \frac{13}{9}, \frac{5}{9}).\]
L’image de \((1, 1, 1)\) est \(\frac{1}{9}(7, 13, 5)\), ce que confirme le produit \(S \times (1, 1, 1)^{T}\).
Barème : a) 1,5 point : 0,5 pour la décomposition, 1 pour la matrice ; b) 1 point : 0,5 pour l’orthogonalité, 0,5 pour le déterminant ; c) 0,5 point.
Exercice 4 : Problème : théorème spectral pour une matrice 3×3 (8 points)
-
La matrice \(B\) est symétrique réelle. D’après le théorème spectral, elle est diagonalisable dans une base orthonormée : il existe \(P\) orthogonale et \(D\) diagonale telles que \(B = P D P^{T}\).
-
On calcule \(B\,(1, 1, -2)^{T} = (5 – 1 – 4,\ -1 + 5 – 4,\ 2 + 2 – 4) = (0, 0, 0)\). Donc \(0\) est valeur propre de \(B\) et \((1, 1, -2) \in \ker B\).
Ensuite,
\[B – 6 I_3 = \begin{pmatrix} -1 -1 2 \\ -1 -1 2 \\ 2 2 -4 \end{pmatrix}\]
a trois lignes proportionnelles et non nulles : son rang vaut \(1\). Par le théorème du rang, \(\dim E_6(B) = 3 – 1 = 2\).Comme \(\dim E_0(B) + \dim E_6(B) \geq\, 1 + 2 = 3\), ces sous-espaces sont en somme directe et remplissent \(\mathbb{R}^3\). Le spectre de \(B\) est \(\{0, 6\}\), avec \(\dim E_0(B) = 1\) et \(\dim E_6(B) = 2\). Contrôle : \(\operatorname{tr} B = 12 = 0 + 6 + 6\).
-
On norme le vecteur du noyau : \(u_1 = \frac{1}{\sqrt{6}}(1, 1, -2)\). Le sous-espace \(E_6(B)\) est le plan d’équation \(x + y – 2z = 0\), c’est-à-dire l’orthogonal de \(u_1\) (conformément à l’exercice 1, a). On y choisit deux vecteurs orthogonaux : \((1, -1, 0)\) et \((1, 1, 1)\), qui vérifient l’équation et dont le produit scalaire est nul. On pose \(u_2 = \frac{1}{\sqrt{2}}(1, -1, 0)\) et \(u_3 = \frac{1}{\sqrt{3}}(1, 1, 1)\).
La famille \((u_1, u_2, u_3)\) est une base orthonormée de vecteurs propres, et l’on peut prendre
\[P = \begin{pmatrix} \frac{1}{\sqrt{6}} \frac{1}{\sqrt{2}} \frac{1}{\sqrt{3}} \\ \frac{1}{\sqrt{6}} -\frac{1}{\sqrt{2}} \frac{1}{\sqrt{3}} \\ -\frac{2}{\sqrt{6}} 0 \frac{1}{\sqrt{3}} \end{pmatrix}, \qquad D = \begin{pmatrix} 0 0 0 \\ 0 6 0 \\ 0 0 6 \end{pmatrix}.\] -
Décomposons \(x = \alpha u_1 + \beta u_2 + \gamma u_3\) dans la base orthonormée. Alors \(Bx = 6\beta u_2 + 6\gamma u_3\), et
\[\langle Bx, x \rangle = 6(\beta^2 + \gamma^2) \geq\, 0.\]
L’égalité \(\langle Bx, x \rangle = 0\) a lieu si et seulement si \(\beta = \gamma = 0\), c’est-à-dire \(x \in \operatorname{Vect}(u_1) = \ker B\). La matrice \(B\) est symétrique positive, mais pas définie positive : par exemple \(\langle B(1, 1, -2), (1, 1, -2) \rangle = 0\). -
On pose \(R = P \operatorname{diag}(0, \sqrt{6}, \sqrt{6}) P^{T}\). Cette matrice est symétrique, à valeurs propres \(0\) et \(\sqrt{6}\) positives, et \(R^2 = P \operatorname{diag}(0, 6, 6) P^{T} = B\).
Pour l’exprimer simplement, on remarque que \(P \operatorname{diag}(0, 1, 1) P^{T}\) est la matrice \(\Pi\) de la projection orthogonale sur \(E_6(B)\). Ainsi \(B = 6\, \Pi\) et \(R = \sqrt{6}\, \Pi\). Donc \(R = \dfrac{\sqrt{6}}{6} B = \dfrac{1}{\sqrt{6}} B\).
Vérification directe : \(\Pi = I_3 – u_1 u_1^{T} = I_3 – \frac{1}{6}\begin{pmatrix} 1 1 -2 \\ 1 1 -2 \\ -2 -2 4 \end{pmatrix} = \frac{1}{6}\begin{pmatrix} 5 -1 2 \\ -1 5 2 \\ 2 2 2 \end{pmatrix} = \frac{1}{6} B\).
-
Comme \(\Pi^2 = \Pi\), on a \(B^k = 6^k\, \Pi^k = 6^k\, \Pi = 6^{k-1} B\). Pour tout \(k \geq\, 1\), \(B^k = 6^{k-1} B\).
Barème : a) 0,5 point ; b) 2 points : 0,5 pour le noyau, 0,5 pour le rang, 1 pour le spectre et les dimensions justifiés ; c) 2 points : 1 pour la base orthonormée, 1 pour \(P\) et \(D\) ; d) 1,5 point : 1 pour la positivité, 0,5 pour le cas d’égalité et la conclusion ; e) 1,5 point : 0,5 pour la construction de \(R\), 1 pour l’expression \(\frac{1}{\sqrt{6}} B\) justifiée ; f) 0,5 point.
Revenir à l’énoncé du contrôle
Après le corrigé du contrôle : isométries et théorème spectral
Pour consolider ce que le corrigé vous a appris, relisez le cours « Isométries et théorème spectral » en L2 puis entraînez-vous avec les exercices corrigés isométries et théorème spectral.
Retrouvez tous les contrôles de maths de L2 classés par chapitre, ou choisissez un autre niveau sur la page contrôles de maths du CP au post-bac.