Ces exercices trigonalisation L2 couvrent tout le chapitre, de l’application directe au problème de synthèse. Les premiers entraînent le calcul d’un inverse ou d’une puissance à l’aide d’un polynôme annulateur, puis la détermination d’un polynôme minimal. Viennent ensuite le lemme des noyaux, le critère de diagonalisabilité et le théorème de Cayley-Hamilton.
La seconde moitié porte sur la trigonalisation effective de matrices d’ordre 2 et 3, les sous-espaces caractéristiques et les endomorphismes nilpotents. Des suites récurrentes couplées et une matrice compagnon montrent enfin à quoi servent ces outils. Plusieurs figures vous aident à visualiser les droites stables et les décompositions. Cherchez chaque exercice au brouillon avant de lire le corrigé : c’est ainsi que les réflexes de partiel s’installent.
Avant de commencer, relisez le cours de maths en L2 sur trigonalisation et Cayley-Hamilton.
Exercice 1 : Inverse par un polynôme annulateur
On considère la matrice \(A = \begin{pmatrix} 1 & 2 \\ -1 & 4 \end{pmatrix}\).
- Calculer \(A^2\) et vérifier que \(A^2 – 5A + 6 I_2 = 0\).
- En déduire que \(A\) est inversible et donner \(A^{-1}\) sans calculer de déterminant.
- Soit \(u\) un endomorphisme d’un espace \(E\) tel que \(u^3 – 2u^2 + u – 2\,\mathrm{id}_E = 0\). Montrer que \(u\) est inversible et exprimer \(u^{-1}\) comme un polynôme en \(u\).
- Pour ce même \(u\), avec \(E\) réel, montrer que \(2\) est la seule valeur propre possible de \(u\).
Exercice 2 : Puissances par division euclidienne
Soit \(A = \begin{pmatrix} 0 & 1 & 1 \\ 1 & 0 & 1 \\ 1 & 1 & 0 \end{pmatrix}\).
- Calculer \(A^2\) et montrer que \(A^2 = A + 2 I_3\).
- En déduire que \(A\) est inversible et calculer \(A^{-1}\).
- Pour \(m \in \mathbb{N}\), déterminer le reste de la division euclidienne de \(X^m\) par \(X^2 – X – 2\). En déduire \(A^m\) comme combinaison de \(A\) et de \(I_3\).
- Quelles sont les valeurs propres de \(A\) ? Justifier que les deux racines de \(X^2 – X – 2\) sont bien valeurs propres.
Exercice 3 : Valeurs propres et polynômes annulateurs
Soit \(u\) un endomorphisme d’un \(\mathbb{K}\)-espace vectoriel \(E\) de dimension finie, \(\lambda \in \mathbb{K}\) et \(x \in E\) tels que \(u(x) = \lambda x\).
- Montrer que \(P(u)(x) = P(\lambda)\, x\) pour tout \(P \in \mathbb{K}[X]\).
- En déduire que toute valeur propre de \(u\) est racine de tout polynôme annulateur de \(u\).
- On suppose \(u^3 = 4u\). Quelles sont les valeurs propres possibles de \(u\) ? Donner un exemple où l’une des racines de \(X^3 – 4X\) n’est pas valeur propre.
- Montrer que toute racine \(\lambda\) du polynôme minimal \(\mu_u\) est valeur propre de \(u\). On pourra écrire \(\mu_u = (X – \lambda) Q\).
Exercice 4 : Polynômes minimaux de matrices simples
Déterminer le polynôme minimal de chacune des matrices suivantes, puis dire lesquelles sont diagonalisables :
- \(D = \begin{pmatrix} 2 & 0 & 0 \\ 0 & 2 & 0 \\ 0 & 0 & 3 \end{pmatrix}\) ;
- \(T = \begin{pmatrix} 2 & 1 & 0 \\ 0 & 2 & 0 \\ 0 & 0 & 3 \end{pmatrix}\) ;
- \(N = \begin{pmatrix} 0 & 1 & 0 \\ 0 & 0 & 1 \\ 0 & 0 & 0 \end{pmatrix}\) ;
- \(U = \begin{pmatrix} 1 & 1 \\ 1 & 1 \end{pmatrix}\).
Exercice 5 : Projecteurs et symétries
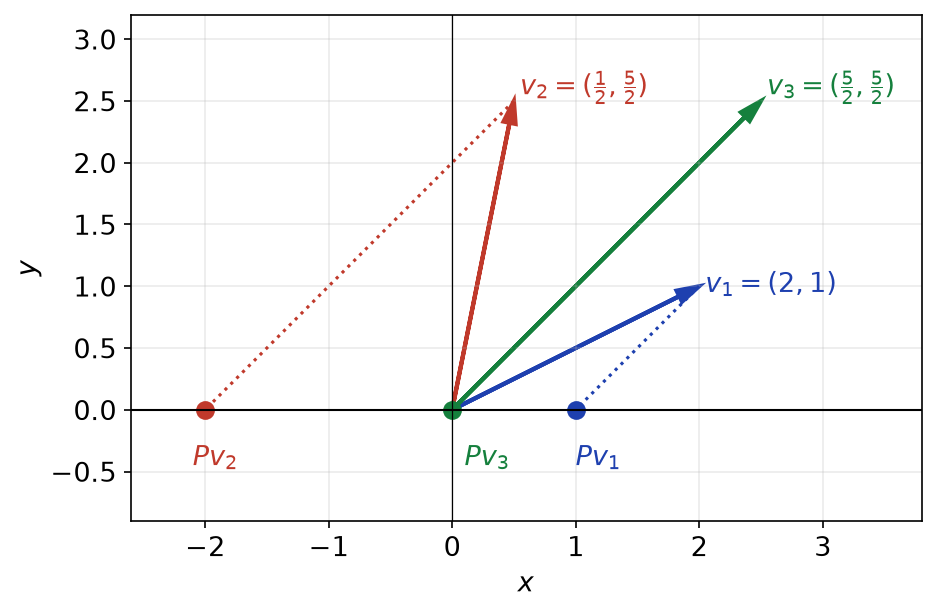
Dans \(\mathbb{R}^2\), on considère \(P = \begin{pmatrix} 1 & -1 \\ 0 & 0 \end{pmatrix}\). La figure ci-dessous représente trois vecteurs \(v_1, v_2, v_3\) et leurs images par \(P\).
- Vérifier que \(P^2 = P\) et en déduire le polynôme minimal de \(P\).
- Déterminer \(\ker P\) et \(\ker(P – I_2)\), puis vérifier que \(\mathbb{R}^2 = \ker P \oplus \ker(P – I_2)\). Interpréter la figure.
- On pose \(S = 2P – I_2\). Montrer que \(S^2 = I_2\), déterminer \(\mu_S\) et les sous-espaces propres de \(S\). Calculer l’image de \(v = (2, 1)\) par \(S\).
- Plus généralement, soit \(p\) un projecteur d’un espace \(E\) de dimension \(n\). Déterminer les polynômes minimaux possibles de \(p\) et montrer que \(\mathrm{rg}(p) = \mathrm{tr}(p)\).
Exercice 6 : Polynôme minimal d’une matrice d’ordre 3
On considère \[A = \begin{pmatrix} 2 & 0 & 0 \\ 2 & 2 & -2 \\ 1 & 0 & 1 \end{pmatrix}, \qquad B = \begin{pmatrix} 2 & 0 & -2 \\ 2 & 1 & -1 \\ 0 & 0 & 2 \end{pmatrix}.\]
- Calculer \(\chi_A\) et \(\chi_B\).
- Déterminer \(\mu_A\) et \(\mu_B\) à l’aide du théorème de Cayley-Hamilton.
- En déduire que \(A\) est diagonalisable et que \(B\) ne l’est pas.
- Donner une base de vecteurs propres de \(A\).
Exercice 7 : Lemme des noyaux sur un exemple
Soit \(A = \begin{pmatrix} 1 & 2 & 0 \\ 1 & 0 & 0 \\ -1 & 2 & 2 \end{pmatrix}\).
- Vérifier que \((A + I_3)(A – 2 I_3) = 0\).
- En déduire, par le lemme des noyaux, que \(\mathbb{R}^3 = \ker(A + I_3) \oplus \ker(A – 2I_3)\). Donner une base de chaque noyau.
- À l’aide d’une relation de Bézout entre \(X + 1\) et \(X – 2\), exprimer les deux projecteurs associés comme des polynômes en \(A\). Décomposer \(w = (1, 0, 0)\).
- En déduire \(A^m\) pour tout \(m \in \mathbb{N}\).
Exercice 8 : Démonstration du lemme des noyaux
Soit \(u \in \mathcal{L}(E)\), et \(P_1, P_2 \in \mathbb{K}[X]\) premiers entre eux. On pose \(P = P_1 P_2\) et on fixe \(A, B\) tels que \(A P_1 + B P_2 = 1\).
- Montrer que \(\ker P_1(u) \cap \ker P_2(u) = \{0\}\).
- Montrer que \(\ker P(u) = \ker P_1(u) \oplus \ker P_2(u)\).
- Montrer que la projection de \(\ker P(u)\) sur \(\ker P_1(u)\) parallèlement à \(\ker P_2(u)\) est la restriction de \(B(u) P_2(u)\).
- Soit \(v \in \mathcal{L}(E)\) qui commute avec \(u\). Montrer que \(\ker P_1(u)\) est stable par \(v\).
- On suppose de plus \(P(u) = 0\). Montrer que \(\ker P_2(u) = \mathrm{Im}\, P_1(u)\).
Exercice 9 : Diagonalisabilité par un polynôme annulateur
- Soit \(A \in \mathcal{M}_n(\mathbb{R})\) telle que \(A^2 – 3A + 2 I_n = 0\). Montrer que \(A\) est diagonalisable et préciser les valeurs propres possibles.
- Soit \(A \in \mathcal{M}_n(\mathbb{C})\) telle que \(A^k = I_n\) pour un entier \(k \geq\, 1\). Montrer que \(A\) est diagonalisable.
- Soit \(A \in \mathcal{M}_n(\mathbb{R})\) telle que \(A^2 = -I_n\). Montrer que \(A\) n’a aucune valeur propre réelle, que \(n\) est pair, et que \(A\) est diagonalisable dans \(\mathcal{M}_n(\mathbb{C})\).
- Soit \(A \in \mathcal{M}_n(\mathbb{K})\) telle que \(A^3 = A^2\). Montrer que \(A\) est diagonalisable si et seulement si \(A^2 = A\).
Exercice 10 : Matrices non diagonalisables
- Montrer qu’une matrice nilpotente non nulle n’est pas diagonalisable.
- Soit \(\lambda \in \mathbb{K}\) et \(A \in \mathcal{M}_n(\mathbb{K})\) telle que \((A – \lambda I_n)^2 = 0\) et \(A \neq \lambda I_n\). Montrer que \(A\) n’est pas diagonalisable.
- Application : soit \(A = \begin{pmatrix} 2 & 1 & 1 \\ 0 & 1 & 0 \\ -1 & -1 & 0 \end{pmatrix}\). Calculer \((A – I_3)^2\), puis donner \(\mu_A\), \(\chi_A\) et la dimension du sous-espace propre. Conclure.
Exercice 11 : Cayley-Hamilton et inverse d’une matrice d’ordre 3
- Soit \(A = \begin{pmatrix} a & b \\ c & d \end{pmatrix}\). Vérifier par le calcul que \(A^2 – (a + d) A + (ad – bc) I_2 = 0\).
- Soit \(A = \begin{pmatrix} 1 & 1 & 0 \\ 0 & 1 & 1 \\ 1 & 0 & 1 \end{pmatrix}\). Calculer \(\chi_A\).
- En déduire que \(A\) est inversible et calculer \(A^{-1}\) comme polynôme en \(A\).
- La matrice \(A\) est-elle trigonalisable dans \(\mathcal{M}_3(\mathbb{R})\) ? Est-elle diagonalisable dans \(\mathcal{M}_3(\mathbb{C})\) ?
Exercice 12 : Trigonalisation d’une matrice d’ordre 2
Soit \(A = \begin{pmatrix} 3 & 1 \\ -1 & 1 \end{pmatrix}\). La figure ci-dessous représente l’image par \(A\) de vecteurs du cercle unité.
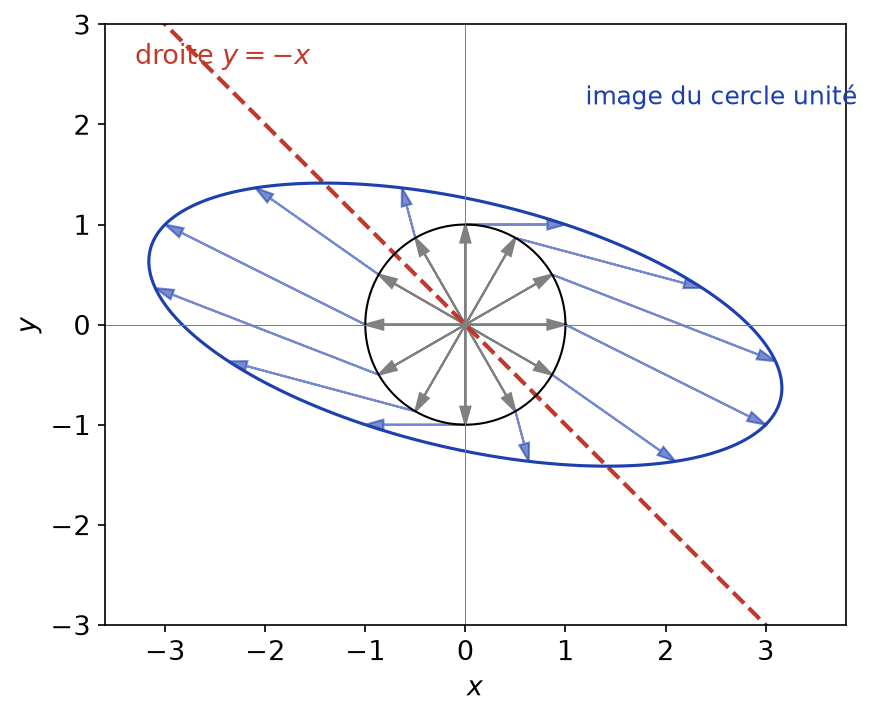
- Calculer \(\chi_A\) et le sous-espace propre. La matrice \(A\) est-elle diagonalisable ? Quel rôle joue la droite \(y = -x\) sur la figure ?
- Déterminer une matrice inversible \(P\) telle que \(P^{-1} A P = \begin{pmatrix} 2 & 1 \\ 0 & 2 \end{pmatrix}\).
- Calculer \(A^n\) pour tout \(n \in \mathbb{N}\).
Exercice 13 : Trigonalisation d’une matrice d’ordre 3
Soit \(A = \begin{pmatrix} 3 & -2 & -1 \\ 2 & -1 & -1 \\ -1 & 1 & 1 \end{pmatrix}\) et \(N = A – I_3\).
- Calculer \(\chi_A\).
- Calculer \(N\), \(N^2\) et \(N^3\). En déduire \(\mu_A\).
- Soit \(e_1 = (1, 0, 0)\). Montrer que \((N^2 e_1, N e_1, e_1)\) est une base de \(\mathbb{R}^3\), et écrire la matrice \(T\) de \(A\) dans cette base.
- Calculer \(A^n\) pour tout \(n \in \mathbb{N}\).
Exercice 14 : Sous-espaces caractéristiques
On reprend la matrice \(B = \begin{pmatrix} 2 & 0 & -2 \\ 2 & 1 & -1 \\ 0 & 0 & 2 \end{pmatrix}\) de l’exercice 6.
- Déterminer les sous-espaces caractéristiques \(N_1 = \ker(B – I_3)\) et \(N_2 = \ker(B – 2I_3)^2\).
- Vérifier que leurs dimensions sont les multiplicités des valeurs propres, et que \(\mathbb{R}^3 = N_1 \oplus N_2\).
- Soit \(w_1 = (0, 1, 0)\), \(w_2 = (1, 2, 0)\) et \(w_3 = (0, 3, 1)\). Écrire la matrice de \(B\) dans la base \((w_1, w_2, w_3)\).
- Vérifier sur cette matrice les relations entre trace, déterminant et valeurs propres.
Exercice 15 : Propriétés des matrices nilpotentes
Soit \(N \in \mathcal{M}_n(\mathbb{C})\) nilpotente, d’indice \(k\).
- Montrer que \(0\) est la seule valeur propre de \(N\), que \(\chi_N = X^n\) et que \(\mathrm{tr}(N) = 0\).
- Montrer que \(k \leq\, n\).
- Montrer que \(I_n – N\) est inversible et donner son inverse.
- Application : calculer l’inverse de \(I_3 – N\) pour \(N = \begin{pmatrix} 0 & 1 & 2 \\ 0 & 0 & 3 \\ 0 & 0 & 0 \end{pmatrix}\).
- Montrer que la somme de deux matrices nilpotentes qui commutent est nilpotente. Donner un contre-exemple lorsqu’elles ne commutent pas.
Exercice 16 : Nilpotent d’indice maximal
Soit \(E\) de dimension \(n \geq\, 2\) et \(u \in \mathcal{L}(E)\) nilpotent d’indice \(n\).
- Justifier l’existence de \(x \in E\) tel que \(u^{n-1}(x) \neq 0\). Montrer que \((x, u(x), \ldots, u^{n-1}(x))\) est une base de \(E\).
- Écrire la matrice de \(u\) dans la base \((e_1, \ldots, e_n) = (u^{n-1}(x), \ldots, u(x), x)\).
- Montrer que \(\dim \ker u^j = j\) pour tout \(j \in \{0, \ldots, n\}\).
- Montrer qu’il n’existe aucun \(v \in \mathcal{L}(E)\) tel que \(v^2 = u\).
Exercice 17 : Suites récurrentes couplées
On définit deux suites réelles par \(u_0 = 1\), \(v_0 = 0\) et, pour tout \(n \in \mathbb{N}\), \[u_{n+1} = 3u_n + v_n, \qquad v_{n+1} = -u_n + v_n.\]
- Écrire le système sous la forme \(Y_{n+1} = A Y_n\) et reconnaître la matrice de l’exercice 12.
- Écrire \(A = 2I_2 + N\) et montrer que \(N^2 = 0\). En déduire \(A^n\) par la formule du binôme.
- Donner \(u_n\) et \(v_n\) en fonction de \(n\). Vérifier pour \(n = 2\).
- Étudier les suites \(u_n / 2^n\) et \(v_n / 2^n\).
Exercice 18 : Dimension de l’algèbre des polynômes en u
Soit \(u \in \mathcal{L}(E)\), de polynôme minimal \(\mu_u\) de degré \(d\).
- Montrer que \((\mathrm{id}, u, \ldots, u^{d-1})\) est libre.
- Montrer que cette famille engendre \(\mathbb{K}[u]\). Conclure que \(\dim \mathbb{K}[u] = d\).
- On suppose \(u\) inversible. Montrer que \(\mu_u(0) \neq 0\), puis que \(u^{-1} \in \mathbb{K}[u]\).
- Application : pour la matrice \(A\) de l’exercice 2, déterminer \(\dim \mathbb{R}[A]\) et une base de \(\mathbb{R}[A]\).
Exercice 19 : Restriction et codiagonalisation
- Soit \(u\) diagonalisable et \(F\) un sous-espace stable par \(u\). Montrer que l’endomorphisme induit \(u_F\) est diagonalisable.
- Soient \(u, v\) diagonalisables tels que \(u \circ v = v \circ u\). Montrer que chaque sous-espace propre de \(u\) est stable par \(v\).
- En déduire qu’il existe une base de \(E\) formée de vecteurs propres communs à \(u\) et \(v\).
- Application : vérifier que \(A = \begin{pmatrix} 2 & 1 \\ 1 & 2 \end{pmatrix}\) et \(B = \begin{pmatrix} 1 & 2 \\ 2 & 1 \end{pmatrix}\) commutent, puis trouver une base de vecteurs propres communs.
Exercice 20 : Matrice compagnon
Soient \(a_0, a_1, a_2 \in \mathbb{K}\) et \(C = \begin{pmatrix} 0 & 0 & -a_0 \\ 1 & 0 & -a_1 \\ 0 & 1 & -a_2 \end{pmatrix}\). On note \((e_1, e_2, e_3)\) la base canonique.
- Montrer que \(\chi_C = X^3 + a_2 X^2 + a_1 X + a_0\).
- Calculer \(C e_1\) et \(C^2 e_1\). En déduire qu’aucun polynôme non nul de degré au plus \(2\) n’annule \(C\), puis que \(\mu_C = \chi_C\).
- Montrer que, pour tout \(\lambda \in \mathbb{K}\), \(\mathrm{rg}(C – \lambda I_3) \geq\, 2\). En déduire que \(C\) est diagonalisable si et seulement si \(\chi_C\) a trois racines distinctes dans \(\mathbb{K}\).
- Application : \(a_0 = 2\), \(a_1 = -1\), \(a_2 = -2\). Factoriser \(\chi_C\) et donner une base de vecteurs propres de \(C\).
Exercice 21 : Problème : étude complète d’une matrice d’ordre 3
On considère \(M = \begin{pmatrix} 2 & 2 & -1 \\ 1 & 0 & 0 \\ 0 & 2 & 1 \end{pmatrix}\).
- Calculer \(\chi_M\) et en donner la forme factorisée.
- Déterminer les sous-espaces propres. En déduire \(\mu_M\) et dire si \(M\) est diagonalisable.
- À l’aide du théorème de Cayley-Hamilton, montrer que \(M\) est inversible et calculer \(M^{-1}\).
- Montrer que \(\mathbb{R}^3 = \ker(M + I_3) \oplus \ker(M – 2I_3)^2\) et donner une base de chaque facteur.
- Vérifier que \((X – 2)^2 – (X – 5)(X + 1) = 9\). En déduire les projecteurs \(p_1\) sur \(\ker(M + I_3)\) et \(p_2\) sur \(\ker(M – 2I_3)^2\), comme polynômes en \(M\), puis leurs matrices.
- Trigonaliser \(M\) : trouver \(P\) inversible telle que \(P^{-1} M P = \begin{pmatrix} -1 & 0 & 0 \\ 0 & 2 & 1 \\ 0 & 0 & 2 \end{pmatrix}\).
- Montrer que \(M^n = (-1)^n p_1 + 2^n p_2 + n 2^{n-1} (M – 2I_3) p_2\) pour tout \(n \geq\, 1\), et expliciter la matrice \((M – 2I_3) p_2\).
Le corrigé des exercices
Chaque exercice est corrigé en détail, question par question, sur la page suivante.

Pour aller plus loin en L2
- Le cours : trigonalisation et Cayley-Hamilton, cours de maths en L2
- À maîtriser avant : Valeurs propres et diagonalisation
- Chapitre précédent : Valeurs propres et diagonalisation
- Chapitre suivant : Arithmétique et anneau Z/nZ
- Tester vos connaissances : QCM de maths en L2 par chapitre
- Le sommaire : tous les chapitres de maths de L2 et la licence de maths de L1 à L3