Voici le corrigé du contrôle de maths de L1 sur le thème : matrices, rang, trace et changement de base.
Cette correction reprend chaque question du partiel sur les matrices comme on l’attend d’un étudiant de L1. Les matrices de passage sont construites colonne par colonne, puis la formule de changement de base est vérifiée par un produit matriciel complet.
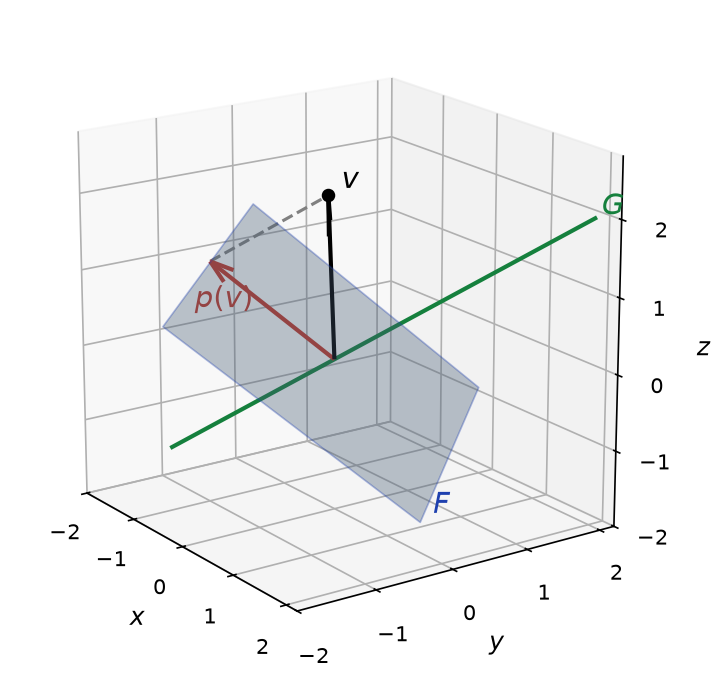
Le rang est obtenu par la méthode du pivot, avec une discussion claire des cas particuliers du paramètre. La trace et le rang servent d’invariants pour écarter des similitudes. Pour le projecteur, une figure en perspective montre le plan, la droite et la projection d’un vecteur. Un barème détaillé termine chaque exercice.
L’énoncé se trouve sur la page contrôle de maths l1 : matrices, rang, trace et changement de base.
| Exercice | Points |
| Exercice 1 : Question de cours : changement de base et trace | 3 points |
| Exercice 2 : Un endomorphisme de R2[X] | 5 points |
| Exercice 3 : Rang d’une matrice à paramètre | 4 points |
| Exercice 4 : Matrices semblables ou non | 3 points |
| Exercice 5 : Problème : matrice d’un projecteur de R3 | 5 points |
| Total | 20 points |
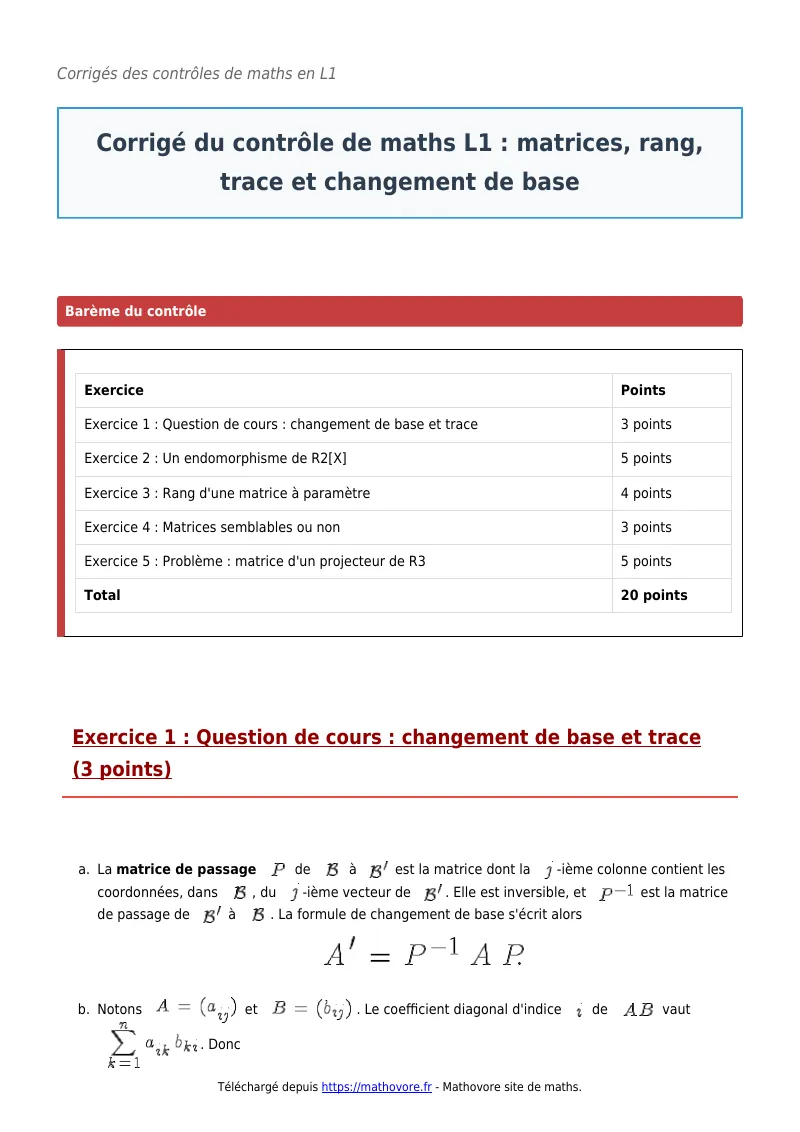
Exercice 1 : Question de cours : changement de base et trace (3 points)
- La matrice de passage \(P\) de \(\mathcal{B}\) à \(\mathcal{B}^{\prime}\) est la matrice dont la \(j\)-ième colonne contient les coordonnées, dans \(\mathcal{B}\), du \(j\)-ième vecteur de \(\mathcal{B}^{\prime}\). Elle est inversible, et \(P^{-1}\) est la matrice de passage de \(\mathcal{B}^{\prime}\) à \(\mathcal{B}\). La formule de changement de base s’écrit alors \[A^{\prime} = P^{-1} A P.\]
- Notons \(A = (a_{ij})\) et \(B = (b_{ij})\). Le coefficient diagonal d’indice \(i\) de \(AB\) vaut \(\displaystyle\sum_{k=1}^{n} a_{ik} b_{ki}\). Donc \[\operatorname{tr}(AB) = \sum_{i=1}^{n} \sum_{k=1}^{n} a_{ik} b_{ki} = \sum_{k=1}^{n} \sum_{i=1}^{n} b_{ki} a_{ik} = \operatorname{tr}(BA),\] en échangeant l’ordre des deux sommes finies. Ainsi \(\operatorname{tr}(AB) = \operatorname{tr}(BA)\).
- Si \(B = P^{-1} A P\), alors, avec b) appliqué aux matrices \(P^{-1}A\) et \(P\) : \[\operatorname{tr}(B) = \operatorname{tr}\big((P^{-1} A) P\big) = \operatorname{tr}\big(P (P^{-1} A)\big) = \operatorname{tr}(A).\] Deux matrices semblables ont donc la même trace. Par ailleurs, si \(AB – BA = I_n\), la linéarité de la trace donne \(\operatorname{tr}(AB) – \operatorname{tr}(BA) = \operatorname{tr}(I_n)\), soit \(0 = n\). C’est absurde car \(n \geq\, 1\) : une telle égalité est impossible.
Barème : a) 1 point (0,5 pour la définition, 0,5 pour la formule) ; b) 1 point ; c) 1 point : 0,5 pour l’invariance, 0,5 pour l’impossibilité.
Exercice 2 : Un endomorphisme de R2[X] (5 points)
- Si \(P \in \mathbb{R}_2[X]\), alors \(\deg P^{\prime} \leq\, 1\), donc \(\deg\big((X – 1) P^{\prime}\big) \leq\, 2\) : \(\varphi\) envoie \(\mathbb{R}_2[X]\) dans lui-même. De plus, la dérivation est linéaire, donc \(\varphi(\lambda P + Q) = (X – 1)(\lambda P^{\prime} + Q^{\prime}) = \lambda\,\varphi(P) + \varphi(Q)\). \(\varphi\) est un endomorphisme de \(\mathbb{R}_2[X]\).
- On calcule les images des vecteurs de \(\mathcal{B}\) : \(\varphi(1) = 0\), \(\varphi(X) = X – 1\) et \(\varphi(X^2) = 2X(X – 1) = 2X^2 – 2X\). En plaçant leurs coordonnées en colonnes : \[A = \begin{pmatrix} 0 -1 0 \\ 0 1 -2 \\ 0 0 2 \end{pmatrix}.\]
- Dans \(\mathcal{B}\), on a \(1 = (1, 0, 0)\), \(X – 1 = (-1, 1, 0)\) et \((X – 1)^2 = X^2 – 2X + 1 = (1, -2, 1)\). Réciproquement, \(X = (X – 1) + 1\) et \(X^2 = (X – 1)^2 + 2(X – 1) + 1\). On obtient : \[P = \begin{pmatrix} 1 -1 1 \\ 0 1 -2 \\ 0 0 1 \end{pmatrix}, \qquad P^{-1} = \begin{pmatrix} 1 1 1 \\ 0 1 2 \\ 0 0 1 \end{pmatrix}.\] Vérification : la première ligne de \(P\) fois les colonnes de \(P^{-1}\) donne \(1\), \(1 – 1 = 0\) et \(1 – 2 + 1 = 0\) ; la deuxième donne \(0\), \(1\) et \(2 – 2 = 0\) ; la troisième donne \(0\), \(0\), \(1\). On a bien \(P P^{-1} = I_3\).
- On a \(\varphi(1) = 0\), \(\varphi(X – 1) = (X – 1) \times 1 = X – 1\) et \(\varphi\big((X – 1)^2\big) = (X – 1) \times 2(X – 1) = 2(X – 1)^2\). Donc \[A^{\prime} = \begin{pmatrix} 0 0 0 \\ 0 1 0 \\ 0 0 2 \end{pmatrix}.\] Vérifions la formule. Les colonnes de \(AP\) sont \(A\,(1, 0, 0) = (0, 0, 0)\), \(A\,(-1, 1, 0) = (-1, 1, 0)\) et \(A\,(1, -2, 1) = (2, -4, 2)\). Ensuite \(P^{-1}\) envoie \((-1, 1, 0)\) sur \((-1 + 1, 1, 0) = (0, 1, 0)\) et \((2, -4, 2)\) sur \((2 – 4 + 2,\; -4 + 4,\; 2) = (0, 0, 2)\). Donc \(P^{-1} A P = A^{\prime}\), qui est diagonale.
- Les colonnes non nulles \((-1, 1, 0)\) et \((0, -2, 2)\) de \(A\) ne sont pas colinéaires, donc \(\operatorname{rg} A = 2\) ; de plus \(\operatorname{tr} A = 0 + 1 + 2 = 3\), comme pour \(A^{\prime}\). Le théorème du rang donne \(\dim \ker \varphi = 3 – 2 = 1\). Or \(\varphi(1) = 0\). Donc \(\ker \varphi = \mathbb{R}_0[X]\), l’ensemble des polynômes constants.
Barème : a) 0,5 point ; b) 1 point ; c) 1,5 point : 0,5 pour \(P\), 0,5 pour \(P^{-1}\), 0,5 pour la vérification ; d) 1,5 point : 0,5 pour \(A^{\prime}\), 1 point pour le produit \(P^{-1}AP\) ; e) 0,5 point.
Exercice 3 : Rang d’une matrice à paramètre (4 points)
- On effectue \(L_2 arrow L_2 – L_1\) et \(L_3 arrow L_3 – a L_1\), puis \(L_3 arrow L_3 + L_2\). Ces opérations ne changent pas le rang : \[M_a \sim \begin{pmatrix} 1 1 a \\ 0 a – 1 1 – a \\ 0 1 – a 1 – a^2 \end{pmatrix} \sim \begin{pmatrix} 1 1 a \\ 0 a – 1 1 – a \\ 0 0 2 – a – a^2 \end{pmatrix}.\] Le dernier coefficient se factorise : \(2 – a – a^2 = -(a^2 + a – 2) = (1 – a)(a + 2)\).
- On distingue trois cas.
Si \(a \neq 1\) et \(a \neq -2\), les trois coefficients diagonaux \(1\), \(a – 1\) et \((1 – a)(a + 2)\) sont non nuls : \(\operatorname{rg} M_a = 3\).
Si \(a = 1\), toutes les lignes de \(M_1\) valent \((1, 1, 1)\) : \(\operatorname{rg} M_1 = 1\).
Si \(a = -2\), la matrice réduite est \(\begin{pmatrix} 1 1 -2 \\ 0 -3 3 \\ 0 0 0 \end{pmatrix}\), avec deux lignes non nulles échelonnées : \(\operatorname{rg} M_{-2} = 2\). - Les colonnes de \(M_{-2}\) sont \(C_1 = (1, 1, -2)\), \(C_2 = (1, -2, 1)\) et \(C_3 = (-2, 1, 1)\). Leur somme est \((0, 0, 0)\). Donc \(C_1 + C_2 + C_3 = 0\).
Erreur fréquente : diviser une ligne par \(a – 1\) sans avoir traité à part le cas \(a = 1\).
Barème : a) 2 points : 1 point pour les opérations, 0,5 pour la matrice triangulaire, 0,5 pour la factorisation ; b) 1,5 point : 0,5 par cas ; c) 0,5 point.
Exercice 4 : Matrices semblables ou non (3 points)
- La première matrice a pour trace \(1 + 2 = 3\), la seconde \(1 + 1 = 2\). Or deux matrices semblables ont la même trace (exercice 1). Elles ne sont donc pas semblables.
- Pour toute \(P \in GL_2(\mathbb{R})\), \(P^{-1} I_2 P = P^{-1} P = I_2\). La seule matrice semblable à \(I_2\) est donc \(I_2\) elle-même. Comme \(\begin{pmatrix} 1 1 \\ 0 1 \end{pmatrix} \neq I_2\), les deux matrices ne sont pas semblables, bien qu’elles aient même trace et même rang : ces invariants ne suffisent pas.
- Prenons \(P = \begin{pmatrix} 0 1 \\ 1 0 \end{pmatrix}\), qui vérifie \(P^2 = I_2\), donc \(P^{-1} = P\). On calcule \(NP = \begin{pmatrix} 1 0 \\ 0 0 \end{pmatrix}\), puis \(P^{-1} N P = P \begin{pmatrix} 1 0 \\ 0 0 \end{pmatrix} = \begin{pmatrix} 0 0 \\ 1 0 \end{pmatrix} = N^{\prime}\). Les matrices \(N\) et \(N^{\prime}\) sont semblables. Géométriquement, \(P\) échange les deux vecteurs de la base canonique.
Barème : a) 1 point ; b) 1 point ; c) 1 point : 0,5 pour le choix de \(P\) et de \(P^{-1}\), 0,5 pour le calcul.
Exercice 5 : Problème : matrice d’un projecteur de R3 (5 points)
- Un vecteur \(t\,w = (t, t, t)\) de \(G\) appartient à \(F\) si et seulement si \(3t = 0\). Donc \(F \cap G = \{0\}\). Soit maintenant \(v = (x, y, z)\) et \(s = \dfrac{x + y + z}{3}\). Le vecteur \(v – s\,w\) a pour somme des coordonnées \((x + y + z) – 3s = 0\), donc il appartient à \(F\). Ainsi \(v = (v – s\,w) + s\,w \in F + G\). Donc \(F \oplus G = \mathbb{R}^3\) : les sous-espaces \(F\) et \(G\) sont supplémentaires.
- D’après a), la composante de \(v\) sur \(F\) parallèlement à \(G\) est \(p(v) = v – s\,w\). On obtient \[p(x, y, z) = (\frac{2x – y – z}{3},\; \frac{-x + 2y – z}{3},\; \frac{-x – y + 2z}{3}),\] d’où \[A = \frac{1}{3}\begin{pmatrix} 2 -1 -1 \\ -1 2 -1 \\ -1 -1 2 \end{pmatrix}.\]
- Les vecteurs \(f_1\) et \(f_2\) sont dans \(F\), car la somme de leurs coordonnées est nulle. Ils sont libres : \(a f_1 + b f_2 = (a, b – a, -b) = 0\) impose \(a = b = 0\). Comme \(\dim G = 1\) et \(F \oplus G = \mathbb{R}^3\), on a \(\dim F = 2\) : \((f_1, f_2)\) est une base de \(F\). La concaténation d’une base de \(F\) et d’une base de \(G\) est une base de \(F \oplus G = \mathbb{R}^3\). Donc \(\mathcal{B}^{\prime}\) est une base de \(\mathbb{R}^3\). Enfin, \(p(f_1) = f_1\), \(p(f_2) = f_2\) et \(p(w) = 0\). La matrice de \(p\) dans \(\mathcal{B}^{\prime}\) est \(D = \begin{pmatrix} 1 0 0 \\ 0 1 0 \\ 0 0 0 \end{pmatrix}\).
- Les matrices \(A\) et \(D\) sont semblables, donc elles ont le même rang et la même trace. \(\operatorname{rg} A = 2\) et \(\operatorname{tr} A = 2\). Vérification directe : \(\operatorname{tr} A = \dfrac{2 + 2 + 2}{3} = 2\).
- La formule de changement de base donne \(D = Q^{-1} A Q\), donc \(A = Q D Q^{-1}\). Ainsi \[A^2 = Q D Q^{-1} Q D Q^{-1} = Q D^2 Q^{-1}.\] Or \(D^2 = D\), car \(D\) est diagonale à coefficients \(0\) ou \(1\). Donc \(A^2 = Q D Q^{-1} = A\) : on retrouve que \(p \circ p = p\).
Barème : a) 1 point (0,5 pour l’intersection, 0,5 pour la somme) ; b) 1,5 point : 1 point pour \(p(x, y, z)\), 0,5 pour \(A\) ; c) 1 point : 0,5 pour la base, 0,5 pour \(D\) ; d) 0,5 point ; e) 1 point.
Revenir à l’énoncé du contrôle
Après le corrigé du contrôle : matrices, rang, trace et changement de base
Pour consolider ce que le corrigé vous a appris, relisez le cours « Matrices et changement de base » en L1 puis entraînez-vous avec les exercices corrigés matrices et changement de base.
Retrouvez tous les contrôles de maths de L1 classés par chapitre, ou choisissez un autre niveau sur la page contrôles de maths du CP au post-bac.