Ces exercices isométries spé couvrent tout le chapitre, des calculs directs aux questions de type concours. Vous calculerez des adjoints en base orthonormée ou non, vous chercherez des plans stables grâce à l’orthogonal, et vous reconnaîtrez des matrices orthogonales. Plusieurs exercices portent sur les réflexions et les rotations de l’espace : axe, angle, forme réduite. Les derniers énoncés proposent la transformée de Cayley et un problème sur la décomposition en réflexions.
Cherchez chaque exercice au moins vingt minutes avant de lire le corrigé. Faites un dessin dès que la géométrie s’y prête : un axe, un plan ou un angle se voient souvent avant de se calculer. Enfin, vérifiez vos matrices en contrôlant la trace et le déterminant.
Avant de commencer, relisez le cours de maths spé sur isométries vectorielles.
Exercice 1 : Représentation de formes linéaires
Dans chaque cas, déterminer le vecteur \(a\) qui représente la forme linéaire \(\varphi\), c’est-à-dire tel que \(\varphi(x) = \langle a, x \rangle\) pour tout \(x\).
- \(E = \mathbb{R}^3\) muni du produit scalaire canonique et \(\varphi(x, y, z) = 2x – y + 3z\).
- \(E = \mathbb{R}_1[X]\) muni de \(\langle P, Q \rangle = \int_0^1 P(t) Q(t)\, \mathrm{d}t\) et \(\varphi(P) = P(0)\). On cherchera \(a\) sous la forme \(\alpha + \beta X\).
- \(E = \mathcal{M}_n(\mathbb{R})\) muni de \(\langle M, N \rangle = \mathrm{tr}(M^{T} N)\), \(A \in \mathcal{M}_n(\mathbb{R})\) fixée, et \(\varphi(M) = \mathrm{tr}(AM)\).
- On munit maintenant \(\mathbb{R}[X]\), qui est de dimension infinie, du même produit scalaire qu’à la question 2. Montrer qu’il n’existe aucun polynôme \(A\) tel que \(P(0) = \int_0^1 A(t) P(t)\, \mathrm{d}t\) pour tout \(P \in \mathbb{R}[X]\). On pourra tester \(P = XA\).
Exercice 2 : Calcul d’adjoints dans des bases orthonormées ou non
- Dans \(\mathbb{R}^3\) muni du produit scalaire canonique, déterminer l’adjoint de \(u : (x, y, z) \mapsto (x + 2y,\ y – z,\ 3x + z)\).
- On munit \(\mathbb{R}^2\) du produit scalaire \(\langle x, y \rangle = 2x_1 y_1 + x_2 y_2\). Vérifier qu’il s’agit bien d’un produit scalaire et que la base canonique n’est pas orthonormée.
- Soit \(u(x_1, x_2) = (x_1 + x_2,\ x_2)\). Déterminer \(u^{*}\) pour ce produit scalaire. Sa matrice dans la base canonique est-elle la transposée de celle de \(u\) ?
- Construire une base orthonormée \(\mathcal{B}^{\prime}\) pour ce produit scalaire, puis vérifier que \(\mathrm{Mat}_{\mathcal{B}^{\prime}}(u^{*}) = \mathrm{Mat}_{\mathcal{B}^{\prime}}(u)^{T}\).
Exercice 3 : Adjoints sur un espace de matrices
On munit \(\mathcal{M}_n(\mathbb{R})\) du produit scalaire \(\langle M, N \rangle = \mathrm{tr}(M^{T} N)\). On fixe \(A, B \in \mathcal{M}_n(\mathbb{R})\).
- Déterminer l’adjoint de \(u : M \mapsto AM\) et celui de \(v : M \mapsto MB\).
- Déterminer l’adjoint de \(w : M \mapsto M^{T}\) et celui de \(t : M \mapsto \mathrm{tr}(M) I_n\).
- Montrer que \(w\) est une symétrie orthogonale. En déduire que \(\mathcal{S}_n(\mathbb{R})\) et \(\mathcal{A}_n(\mathbb{R})\) sont supplémentaires orthogonaux.
- À quelle condition sur \(A\) l’endomorphisme \(u\) est-il une isométrie ?
Exercice 4 : Propriétés générales de l’adjoint
Soit \(u\) un endomorphisme d’un espace euclidien \(E\) de dimension \(n\).
- Montrer que \(\langle u^{*} u(x), x \rangle = \|u(x)\|^2\) pour tout \(x \in E\). En déduire que \(\ker(u^{*} \circ u) = \ker u\), puis que \(\mathrm{rg}(u^{*} \circ u) = \mathrm{rg}(u)\).
- Montrer que \(\mathrm{Im}(u^{*} \circ u) = \mathrm{Im}\, u^{*}\).
- Soit \(\lambda \in \mathbb{R}\). Montrer que \(\ker(u^{*} – \lambda\, \mathrm{id}_E) = \big(\mathrm{Im}(u – \lambda\, \mathrm{id}_E)\big)^{\perp}\). En déduire que \(u\) et \(u^{*}\) ont les mêmes valeurs propres réelles, avec des sous-espaces propres de même dimension.
- Dans \(\mathbb{R}^2\) canonique, on pose \(u(x, y) = (y, 0)\). Comparer \(\ker u\) et \(\ker u^{*}\). Les sous-espaces propres de \(u\) et \(u^{*}\) sont-ils égaux en général ?
Exercice 5 : Plans stables par un endomorphisme de l’espace
Soit \(E\) un espace euclidien et \(u \in \mathcal{L}(E)\).
- Montrer qu’un sous-espace \(F\) est stable par \(u\) si et seulement si \(F^{\perp}\) est stable par \(u^{*}\).
- On suppose \(\dim E = 3\). Soit \(n\) un vecteur non nul et \(P = n^{\perp}\). Montrer que \(P\) est stable par \(u\) si et seulement si \(n\) est un vecteur propre de \(u^{*}\).
- Dans \(\mathbb{R}^3\) canonique, soit \(u\) l’endomorphisme de matrice \(A = \begin{pmatrix} 1 1 1 \\ 0 2 1 \\ 0 0 3 \end{pmatrix}\). Déterminer tous les plans stables par \(u\), en donnant leurs équations.
- Déterminer les droites stables par \(u\). Vérifier que chaque plan stable trouvé est la somme de deux d’entre elles.
Exercice 6 : Reconnaître une matrice orthogonale
Pour chacune des matrices suivantes, dire si elle est orthogonale. Dans l’affirmative, calculer son déterminant et préciser la nature de l’isométrie canoniquement associée (angle d’une rotation, axe d’une réflexion ou d’une rotation).
\[A_1 = \frac{1}{2}\begin{pmatrix} 1 -\sqrt{3} \\ \sqrt{3} 1 \end{pmatrix}, \quad A_2 = \begin{pmatrix} 1 1 \\ -1 1 \end{pmatrix}, \quad A_3 = \frac{1}{\sqrt{2}}\begin{pmatrix} 1 1 \\ 1 -1 \end{pmatrix},\]
\[A_4 = \begin{pmatrix} 0 0 1 \\ 1 0 0 \\ 0 1 0 \end{pmatrix}, \quad A_5 = \frac{1}{3}\begin{pmatrix} 1 2 2 \\ 2 1 2 \\ 2 2 1 \end{pmatrix}.\]
- Traiter \(A_1\) et \(A_2\).
- Traiter \(A_3\). On donnera l’axe de la réflexion par un vecteur directeur et par son angle polaire.
- Traiter \(A_4\). On donnera l’axe et l’angle, en orientant l’axe par \((1, 1, 1)\).
- Traiter \(A_5\).
Exercice 7 : Inégalités sur les matrices orthogonales
Soit \(A = (a_{ij}) \in O_n(\mathbb{R})\).
- Montrer que \(|a_{ij}| \leq\, 1\) pour tous \(i, j\).
- Montrer que \(|\mathrm{tr}\, A| \leq\, n\), et que \(\mathrm{tr}\, A = n\) si et seulement si \(A = I_n\).
- Soit \(U\) la colonne dont tous les coefficients valent \(1\). En calculant \(U^{T} A U\), montrer que \(|\sum_{i,j} a_{ij}| \leq\, n\).
- Montrer que \(\sum_{i,j} |a_{ij}| \leq\, n\sqrt{n}\).
- Montrer qu’une matrice orthogonale triangulaire supérieure est diagonale, à coefficients diagonaux dans \(\{-1, 1\}\).
Exercice 8 : Caractérisations des isométries
Soit \(E\) un espace euclidien.
- Soit \(u \in \mathcal{L}(E)\) tel que \(\|u(x)\| = \|x\|\) pour tout \(x\). Montrer que \(u\) conserve le produit scalaire.
- Soit \(f : E \to E\) une application, non supposée linéaire, telle que \(\langle f(x), f(y) \rangle = \langle x, y \rangle\) pour tous \(x, y\). Développer \(\|f(x + y) – f(x) – f(y)\|^2\) et \(\|f(\lambda x) – \lambda f(x)\|^2\). En déduire que \(f\) est linéaire, donc que \(f \in O(E)\).
- Soit \(e\) un vecteur unitaire. Montrer que \(g : x \mapsto \|x\|\, e\) conserve la norme mais n’est pas linéaire.
- Un endomorphisme qui conserve l’orthogonalité, c’est-à-dire tel que \(\langle x, y \rangle = 0 \Rightarrow \langle u(x), u(y) \rangle = 0\), est-il nécessairement une isométrie ?
Exercice 9 : Projection et symétrie orthogonales sur un plan
Dans \(\mathbb{R}^3\) muni de sa structure euclidienne canonique, on considère le plan \(P\) d’équation \(x + y + z = 0\) et la droite \(D = P^{\perp}\), représentés ci-dessous.
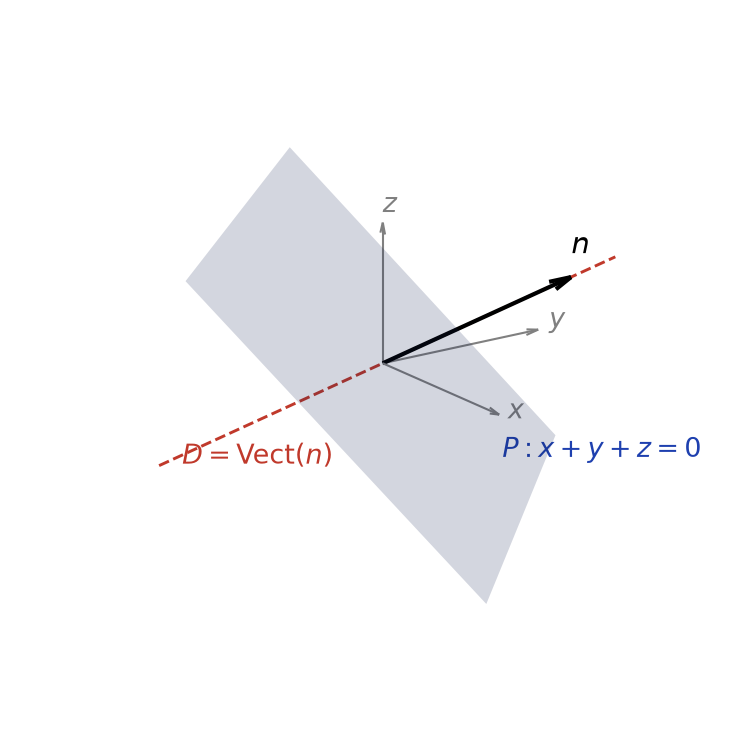
- Déterminer la matrice, dans la base canonique, de la projection orthogonale \(p\) sur \(P\), puis celle de la réflexion \(s\) par rapport à \(P\).
- Calculer \(p(1, 2, 3)\) et \(s(1, 2, 3)\).
- Déterminer la matrice de la symétrie orthogonale \(s_D\) par rapport à \(D\). Comparer avec \(s\).
- Calculer \(\det s\) et \(\det s_D\). Quelle est la nature géométrique de \(s_D\) ?
Exercice 10 : Identifier une réflexion de l’espace
On considère la matrice
\[M = \frac{1}{9}\begin{pmatrix} 1 -4 8 \\ -4 7 4 \\ 8 4 1 \end{pmatrix}.\]
- Montrer que \(M\) est orthogonale et symétrique. En déduire que \(M^2 = I_3\).
- En déduire que \(M\) est la matrice d’une symétrie orthogonale, puis, à l’aide de la trace, qu’il s’agit d’une réflexion.
- Déterminer une équation du plan de cette réflexion.
- Retrouver \(M\) à partir de la formule \(I_3 – \frac{2}{N^{T}N} N N^{T}\).
Exercice 11 : Réflexion échangeant deux vecteurs
Soit \(E\) un espace euclidien et \(a, b\) deux vecteurs distincts de même norme. La figure ci-dessous illustre la situation dans le plan.
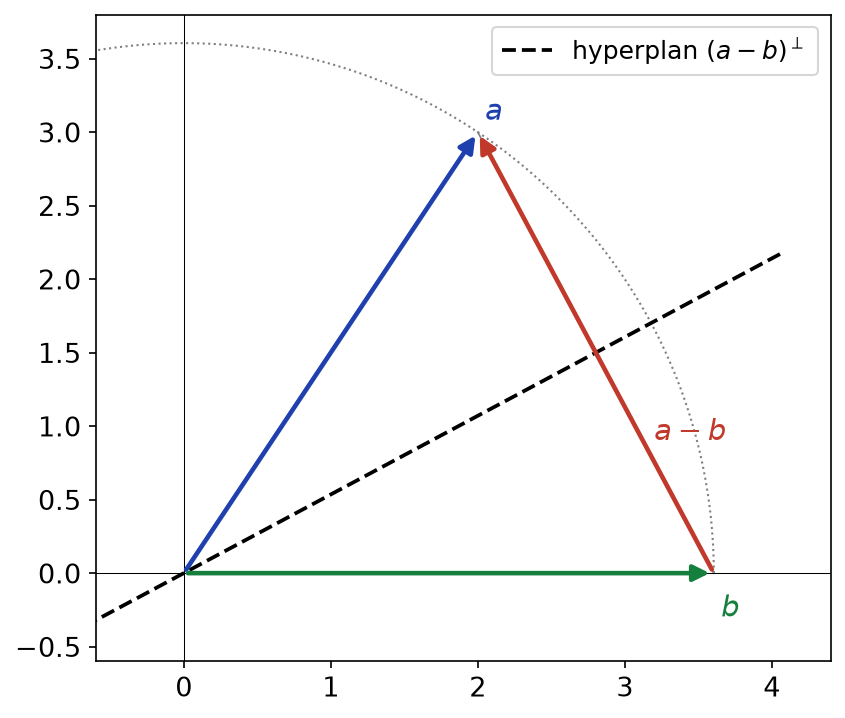
- Montrer que \(\langle a – b, a + b \rangle = 0\).
- Soit \(s\) la réflexion d’hyperplan \(H = (a – b)^{\perp}\). Montrer que \(s(a) = b\) et \(s(b) = a\).
- Dans \(\mathbb{R}^3\) canonique, on prend \(a = (1, 2, 2)\) et \(b = (3, 0, 0)\). Donner la matrice de \(s\).
- Déterminer une rotation \(r \in SO_3(\mathbb{R})\) telle que \(r(a) = b\). On pourra composer \(s\) avec une réflexion bien choisie qui fixe \(b\).
Exercice 12 : Calculs dans le groupe O_2(R)
On note, pour \(\theta \in \mathbb{R}\), \(R(\theta) = \begin{pmatrix} \cos\theta -\sin\theta \\ \sin\theta \cos\theta \end{pmatrix}\) et \(S(\theta) = \begin{pmatrix} \cos\theta \sin\theta \\ \sin\theta -\cos\theta \end{pmatrix}\).
- Démontrer les formules \(R(\theta) S(\varphi) = S(\theta + \varphi)\), \(S(\varphi) R(\theta) = S(\varphi – \theta)\) et \(S(\varphi) S(\psi) = R(\varphi – \psi)\).
- Montrer que \(S(\varphi)\) est la réflexion d’axe dirigé par \((\cos\frac{\varphi}{2}, \sin\frac{\varphi}{2})\).
- Montrer que pour toute réflexion \(s\) et toute rotation \(r\) du plan, \(s \circ r \circ s = r^{-1}\).
- Soit \(\theta \in \mathbb{R}\) et \(\psi \in \mathbb{R}\) quelconque. Montrer qu’il existe une unique réflexion \(s\) telle que \(R(\theta) = s \circ S(\psi)\). Interpréter géométriquement à l’aide des axes.
- Déterminer l’ensemble des matrices de \(O_2(\mathbb{R})\) qui commutent avec \(S(\varphi)\).
Exercice 13 : Rotations du plan et nombres complexes
On identifie \(\mathbb{R}^2\) à \(\mathbb{C}\) par \((x, y) \mapsto x + iy\). La base canonique \((1, i)\) est orthonormée et définit l’orientation.
- Montrer que la matrice de \(z \mapsto e^{i\theta} z\) dans la base \((1, i)\) est \(R(\theta)\). En déduire que \(\Phi : e^{i\theta} \mapsto R(\theta)\) est un isomorphisme de groupes de \(\mathbb{U}\) sur \(SO_2(\mathbb{R})\).
- Déterminer la matrice de l’unique rotation \(r\) telle que \(r(3, 4) = (5, 0)\).
- Déterminer les rotations \(r\) du plan telles que \(r^6 = \mathrm{id}\).
- Calculer la matrice de la rotation \(R(\theta)\) dans la base orthonormée indirecte \((e_2, e_1)\).
Exercice 14 : Orientation et bases directes
On oriente \(\mathbb{R}^3\) par sa base canonique \((e_1, e_2, e_3)\).
- La base \(\big((1, 1, 0), (0, 1, 1), (1, 0, 1)\big)\) est-elle directe ?
- Montrer que la famille \(\big((1, 2, 0), (2, -1, 0), (0, 0, 1)\big)\) est une base orthogonale indirecte. En déduire une base orthonormée directe en modifiant le moins possible cette famille.
- Soit \(\sigma\) une permutation de \(\{1, 2, 3\}\). Montrer que \((e_{\sigma(1)}, e_{\sigma(2)}, e_{\sigma(3)})\) est directe si et seulement si \(\sigma\) est paire.
- Soit \(u = \frac{1}{3}(1, 2, 2)\) et \(v = \frac{1}{3}(2, 1, -2)\). Calculer \(w = u \wedge v\), puis vérifier que \((u, v, w)\) est une base orthonormée directe.
Exercice 15 : Axe et angle d’une rotation de l’espace
On considère la matrice
\[M = \frac{1}{9}\begin{pmatrix} 1 -4 8 \\ 8 4 1 \\ -4 7 4 \end{pmatrix}.\]
- Montrer que \(M \in SO_3(\mathbb{R})\).
- Déterminer l’axe de la rotation \(r\) canoniquement associée. On l’orientera par \(k = \frac{1}{3}(1, 2, 2)\).
- Déterminer l’angle \(\theta\) de \(r\).
- Vérifier que \(e_1^{\prime} = \frac{1}{3}(2, -2, 1)\) et \(e_2^{\prime} = k \wedge e_1^{\prime}\) complètent \(k\) en une base orthonormée directe \((e_1^{\prime}, e_2^{\prime}, k)\). Écrire la matrice réduite de \(r\) dans cette base, puis calculer \(M^4\).
Exercice 16 : Rotation d’axe et d’angle donnés
L’espace \(E\) est euclidien orienté de dimension 3. Soit \(k\) un vecteur unitaire, \(\theta \in \mathbb{R}\), et \(r\) la rotation d’axe dirigé et orienté par \(k\), d’angle \(\theta\).
- Montrer que pour tout \(x \in E\) :
\[r(x) = \cos\theta\, x + (1 – \cos\theta) \langle x, k \rangle k + \sin\theta\, k \wedge x.\]
On décomposera \(x = \langle x, k \rangle k + y\) avec \(y \perp k\), et on utilisera que \((y, k \wedge y)\) est une base orthogonale directe de \(k^{\perp}\) lorsque \(y \neq 0\). - Dans \(\mathbb{R}^3\) canonique, on prend \(k = \frac{1}{\sqrt{3}}(1, 1, 1)\) et \(\theta = \frac{2\pi}{3}\). Calculer \(r(e_1)\), \(r(e_2)\), \(r(e_3)\) et la matrice de \(r\).
- Toujours avec ce \(k\), déterminer la matrice du retournement d’axe \(\mathrm{Vect}(k)\), c’est-à-dire de la rotation d’angle \(\pi\).
Exercice 17 : Nature d’isométries de l’espace
Déterminer la nature géométrique et les éléments caractéristiques des isométries de \(\mathbb{R}^3\) canonique de matrices :
\[N_1 = \begin{pmatrix} 0 0 -1 \\ -1 0 0 \\ 0 -1 0 \end{pmatrix}, \quad N_2 = \begin{pmatrix} 0 1 0 \\ 1 0 0 \\ 0 0 -1 \end{pmatrix}, \quad N_3 = \frac{1}{3}\begin{pmatrix} 2 1 2 \\ 1 2 -2 \\ 2 -2 -1 \end{pmatrix}.\]
- Vérifier que les trois matrices sont orthogonales et calculer leurs déterminants.
- Déterminer la nature de \(N_2\) et ses éléments caractéristiques.
- Déterminer la nature de \(N_3\) et ses éléments caractéristiques.
- Montrer que \(N_1\) est la composée commutative d’une rotation d’axe \(D = \mathrm{Vect}(1, 1, 1)\) et de la réflexion de plan \(D^{\perp}\). Préciser l’angle de la rotation, l’axe étant orienté par \((1, 1, 1)\), et écrire la forme réduite de \(N_1\).
Exercice 18 : Réduction d’une matrice de permutation
Soit \(P = \begin{pmatrix} 0 0 0 1 \\ 1 0 0 0 \\ 0 1 0 0 \\ 0 0 1 0 \end{pmatrix}\), matrice de l’endomorphisme \(u\) de \(\mathbb{R}^4\) canonique qui envoie \(e_1 \mapsto e_2 \mapsto e_3 \mapsto e_4 \mapsto e_1\).
- Montrer que \(P \in O_4(\mathbb{R})\) et calculer \(\det P\).
- Déterminer \(\ker(u – \mathrm{id})\) et \(\ker(u + \mathrm{id})\).
- Soit \(F\) l’orthogonal de la somme de ces deux sous-espaces. Montrer que \(F\) est stable par \(u\), en donner une base orthonormée \((f_1, f_2)\) avec \(f_1 = \frac{1}{\sqrt{2}}(e_1 – e_3)\), et identifier la restriction de \(u\) à \(F\).
- En déduire une matrice \(Q \in O_4(\mathbb{R})\) et la forme réduite \(D\) telles que \(P = Q D Q^{T}\). Retrouver ainsi que \(P^4 = I_4\).
Exercice 19 : Sous-espaces stables d’une rotation
Soit \(E\) un espace euclidien orienté de dimension 3 et \(r\) une rotation d’axe \(D = \mathrm{Vect}(k)\) et d’angle \(\theta\).
- On suppose \(\theta \notin \pi\mathbb{Z}\). Déterminer les valeurs propres réelles de \(r\) et ses droites stables.
- Toujours avec \(\theta \notin \pi\mathbb{Z}\), montrer que le seul plan stable par \(r\) est \(D^{\perp}\). On utilisera la stabilité de l’orthogonal.
- On suppose \(\theta = \pi\). Déterminer toutes les droites et tous les plans stables par \(r\).
Exercice 20 : Projecteurs orthogonaux et adjoint
Soit \(E\) un espace euclidien et \(p \in \mathcal{L}(E)\) un projecteur, c’est-à-dire \(p^2 = p\).
- Montrer que si \(p^{*} = p\), alors \(\ker p\) et \(\mathrm{Im}\, p\) sont orthogonaux.
- Réciproquement, montrer que si \(p\) est un projecteur orthogonal, alors \(p^{*} = p\) et \(\|p(x)\| \leq\, \|x\|\) pour tout \(x\).
- On suppose que \(\|p(x)\| \leq\, \|x\|\) pour tout \(x\). Soient \(x \in \mathrm{Im}\, p\) et \(y \in \ker p\). En étudiant \(t \mapsto \|x + ty\|^2\), montrer que \(\langle x, y \rangle = 0\). Conclure.
- Soient \(p\) et \(q\) deux projecteurs orthogonaux tels que \(p \circ q = 0\). Montrer que \(q \circ p = 0\), puis que \(p + q\) est un projecteur orthogonal.
Exercice 21 : Matrices orthogonales à coefficients entiers
On note \(O_n(\mathbb{Z})\) l’ensemble des matrices de \(O_n(\mathbb{R})\) à coefficients entiers.
- Montrer que chaque colonne d’une matrice de \(O_n(\mathbb{Z})\) est de la forme \(\pm e_k\).
- En déduire que les matrices de \(O_n(\mathbb{Z})\) sont exactement les matrices de permutation dont on a éventuellement changé le signe de certaines colonnes. Calculer le cardinal de \(O_n(\mathbb{Z})\).
- Montrer que \(O_n(\mathbb{Z})\) est un sous-groupe de \(O_n(\mathbb{R})\).
- Montrer que \(O_n(\mathbb{Z}) \cap SO_n(\mathbb{R})\) a exactement la moitié des éléments de \(O_n(\mathbb{Z})\). Combien de rotations de \(\mathbb{R}^3\) ont une matrice à coefficients entiers ?
Exercice 22 : Transformée de Cayley
Soit \(A \in \mathcal{M}_n(\mathbb{R})\) antisymétrique : \(A^{T} = -A\).
- Montrer que \(X^{T} A X = 0\) pour toute colonne \(X\). En déduire que \(I_n + A\) est inversible.
- On pose \(Q = (I_n – A)(I_n + A)^{-1}\). Justifier que \(I_n – A\) et \((I_n + A)^{-1}\) commutent, puis montrer que \(Q \in O_n(\mathbb{R})\).
- Montrer que \(\det Q = 1\) et que \(-1\) n’est pas valeur propre de \(Q\). On pourra calculer \(Q + I_n\).
- Pour \(n = 2\) et \(A = \begin{pmatrix} 0 -t \\ t 0 \end{pmatrix}\), calculer \(Q\) et montrer que c’est la rotation d’angle \(-2\arctan t\). Quelles rotations obtient-on ainsi ?
Exercice 23 : Problème, décomposition des isométries en réflexions
Soit \(E\) un espace euclidien de dimension \(n \geq\, 1\). On admet le résultat de l’exercice 11 : si \(a \neq b\) ont même norme, la réflexion d’hyperplan \((a – b)^{\perp}\) échange \(a\) et \(b\). Par convention, \(\mathrm{id}_E\) est le produit de zéro réflexion.
- Soit \(u \in O(E)\) et \(x \in E\) tel que \(u(x) \neq x\). Soit \(s\) la réflexion qui échange \(x\) et \(u(x)\), et \(v = s \circ u\). Montrer que \(v(x) = x\), puis que \(H = x^{\perp}\) est stable par \(v\).
- Soit \(K\) un hyperplan de l’espace euclidien \(H\) et \(\sigma\) la réflexion de \(H\) d’hyperplan \(K\). Montrer que l’endomorphisme \(\tilde{\sigma}\) de \(E\), égal à \(\sigma\) sur \(H\) et fixant \(x\), est une réflexion de \(E\).
- En déduire, par récurrence sur \(n\), que toute isométrie de \(E\) est la composée d’au plus \(n\) réflexions.
- Montrer que si \(u\) est la composée de \(k\) réflexions, alors \(\det u = (-1)^k\). En déduire qu’en dimension 3, une rotation différente de l’identité est la composée de deux réflexions, et jamais d’une seule ni de trois.
- Dans \(\mathbb{R}^3\), écrire la matrice \(A_4 = \begin{pmatrix} 0 0 1 \\ 1 0 0 \\ 0 1 0 \end{pmatrix}\) comme produit de deux matrices de réflexions. Comparer l’angle entre les plans des deux réflexions avec l’angle de la rotation.
- Montrer que \(-I_3\) est la composée de trois réflexions, mais d’aucun nombre plus petit de réflexions.
Le corrigé des exercices
Chaque exercice est corrigé en détail, question par question, sur la page suivante.

Pour aller plus loin en maths spé
- Le cours : isométries vectorielles, cours de maths spé
- À maîtriser avant : Polynômes d'endomorphismes et Cayley-Hamilton
- Chapitre précédent : Fonctions génératrices
- Chapitre suivant : Endomorphismes autoadjoints et théorème spectral
- Tester vos connaissances : QCM de maths spé par chapitre
- Le sommaire : tous les chapitres de maths spé et les chapitres de maths sup