Ce chapitre d’espaces normés spé ouvre la partie topologique du programme de MP. Il définit la norme, la distance associée, puis les boules, les sphères et les parties convexes. Ensuite, il présente les normes usuelles de K^n, la norme produit et les normes de fonctions : convergence uniforme, convergence en moyenne et en moyenne quadratique.
La seconde moitié étend la notion de suite convergente aux vecteurs, aux matrices et aux fonctions. Vous y retrouverez l’unicité de la limite, les suites extraites et les valeurs d’adhérence. Enfin, les normes équivalentes expliquent pourquoi la convergence dépend de la norme en dimension infinie, et pas en dimension finie.
Ce chapitre se place au début du premier semestre. Il sert ensuite à la topologie, à la continuité, à la compacité, puis aux suites et séries de fonctions et aux exponentielles de matrices.
Pour vous entraîner ensuite, travaillez les exercices de maths spé sur espaces vectoriels normés.
I. Normes et espaces vectoriels normés
En maths sup, vous avez mesuré des écarts entre réels ou entre complexes avec la valeur absolue et le module. Ce chapitre généralise cette idée. Ainsi, on veut mesurer la « taille » d’un vecteur, d’une matrice ou d’une fonction. On pourra ensuite parler de suites convergentes dans ces espaces. Dans tout le chapitre, \(\mathbb{K}\) désigne \(\mathbb{R}\) ou \(\mathbb{C}\), et \(E\) est un \(\mathbb{K}\)-espace vectoriel.
1. Définition d’une norme
Une norme sur \(E\) est une application \(N : E \to \mathbb{R}_+\) qui vérifie, pour tous \(x, y \in E\) et tout \(\lambda \in \mathbb{K}\) :
- séparation : \(N(x) = 0 \Rightarrow x = 0\) ;
- homogénéité : \(N(\lambda x) = |\lambda| \, N(x)\) ;
- inégalité triangulaire : \(N(x + y) \leq\, N(x) + N(y)\).
Le couple \((E, N)\) est alors un espace vectoriel normé. On note souvent \(\|x\|\) au lieu de \(N(x)\).
L’homogénéité donne aussitôt \(N(0) = 0\) et \(N(-x) = N(x)\). De plus, l’inégalité triangulaire admet une version « renversée » très utile.
Pour tous \(x, y \in E\), on a \(\big| \|x\| – \|y\| \big| \leq\, \|x – y\|\).
D’abord, \(x = (x – y) + y\), donc \(\|x\| \leq\, \|x – y\| + \|y\|\). Ainsi, \(\|x\| – \|y\| \leq\, \|x – y\|\). En échangeant les rôles de \(x\) et \(y\), on obtient \(\|y\| – \|x\| \leq\, \|y – x\| = \|x – y\|\). Les deux inégalités donnent le résultat.
Un produit scalaire \(\langle \cdot, \cdot \rangle\) sur un espace réel définit une norme \(\|x\| = \sqrt{\langle x, x \rangle}\). En effet, l’inégalité triangulaire découle de l’inégalité de Cauchy-Schwarz : \(\|x + y\|^2 = \|x\|^2 + 2 \langle x, y \rangle + \|y\|^2 \leq\, (\|x\| + \|y\|)^2\). On parle de norme euclidienne.
Pour vérifier qu’une application est une norme, on contrôle les trois axiomes dans l’ordre suivant.
- Positivité et homogénéité : ce sont en général des calculs directs.
- Inégalité triangulaire : on se ramène à celle d’une norme connue, ou à une somme ou un maximum de telles quantités.
- Séparation : c’est souvent le point délicat. Il faut prouver que \(N(x) = 0\) force \(x = 0\) (racines d’un polynôme, continuité d’une fonction positive d’intégrale nulle…).
Pour montrer qu’une application n’est pas une norme, un seul contre-exemple suffit.
2. Distance associée à une norme
La distance associée à la norme est \(d(x, y) = \|x – y\|\). Elle vérifie \(d(x, y) = d(y, x)\), \(d(x, y) = 0 \Leftrightarrow x = y\) et \(d(x, z) \leq\, d(x, y) + d(y, z)\).
Cette distance possède deux propriétés supplémentaires. D’une part, elle est invariante par translation : \(d(x + z, y + z) = d(x, y)\). D’autre part, elle est homogène : \(d(\lambda x, \lambda y) = |\lambda| \, d(x, y)\). Par conséquent, toute distance ne provient pas d’une norme. Par exemple, la distance « discrète », égale à \(1\) entre deux points distincts, n’est pas homogène.
II. Boules, parties convexes et parties bornées
1. Boules et sphères
Soit \(a \in E\) et \(r > 0\). On définit :
- la boule ouverte \(B(a, r) = \{x \in E, \ \|x – a\| < r\}\) ;
- la boule fermée \(B_f(a, r) = \{x \in E, \ \|x – a\| \leq\, r\}\) ;
- la sphère \(S(a, r) = \{x \in E, \ \|x – a\| = r\}\).
La boule unité est la boule fermée \(B_f(0, 1)\).
La forme d’une boule dépend fortement de la norme. Dans \(\mathbb{R}^2\), une « boule » peut être un disque, un carré ou un losange. Cependant, toutes les boules d’une même norme se déduisent de la boule unité. En effet, \(B_f(a, r) = a + r \, B_f(0, 1)\), par homogénéité et invariance par translation.
2. Parties convexes
Une partie \(C\) de \(E\) est convexe si, pour tous \(x, y \in C\) et tout \(t \in [0, 1]\), le point \(t x + (1 – t) y\) appartient à \(C\). Autrement dit, \(C\) contient tout segment \([x, y]\) dont les extrémités sont dans \(C\).
Toute boule, ouverte ou fermée, d’un espace vectoriel normé est convexe.
Soit \(x, y \in B_f(a, r)\) et \(t \in [0, 1]\). On écrit \(t x + (1 – t) y – a = t (x – a) + (1 – t)(y – a)\). Ensuite, l’inégalité triangulaire et l’homogénéité donnent \[\|t x + (1 – t) y – a\| \leq\, t \|x – a\| + (1 – t) \|y – a\| \leq\, t r + (1 – t) r = r.\] Le cas de la boule ouverte est identique, avec des inégalités strictes.
Cette propriété fournit un test rapide. Si l’ensemble \(\{N \leq\, 1\}\) n’est pas convexe, alors \(N\) n’est pas une norme. Comme le montre la figure ci-dessous, la partie définie par \(\sqrt{|x_1|} + \sqrt{|x_2|} \leq\, 1\) n’est pas convexe : le milieu de \((1, 0)\) et \((0, 1)\) en sort.

3. Parties, suites et fonctions bornées
Une partie \(A\) de \(E\) est bornée s’il existe \(M \geq\, 0\) tel que \(\|x\| \leq\, M\) pour tout \(x \in A\). Autrement dit, \(A\) est contenue dans une boule. Une suite est bornée si l’ensemble de ses termes l’est. Une fonction \(f : X \to E\) est bornée si \(f(X)\) est une partie bornée de \(E\).
Dans \(\mathcal{M}_2(\mathbb{R})\), posons \(A = \begin{pmatrix} 1 1 \\ 0 1 \end{pmatrix}\). Alors \(A^n = \begin{pmatrix} 1 n \\ 0 1 \end{pmatrix}\). Pour la norme \(\|M\| = \max |m_{ij}|\), on a \(\|A^n\| = n\). La suite \((A^n)\) n’est donc pas bornée.
III. Normes usuelles sur K^n et espaces produits
1. Les trois normes usuelles
Pour \(x = (x_1, \ldots, x_n) \in \mathbb{K}^n\), on pose \[\|x\|_1 = \sum_{i=1}^n |x_i|, \qquad \|x\|_2 = \Big( \sum_{i=1}^n |x_i|^2 \Big)^{1/2}, \qquad \|x\|_\infty = \max_{1 \leq\, i \leq\, n} |x_i|.\]
Ce sont bien des normes. Pour \(\|\cdot\|_1\) et \(\|\cdot\|_\infty\), les axiomes découlent directement de ceux de la valeur absolue. Pour \(\|\cdot\|_2\), c’est la norme associée au produit scalaire canonique (ou hermitien canonique si \(\mathbb{K} = \mathbb{C}\)).
Pour tout \(x \in \mathbb{K}^n\) : \[\|x\|_\infty \leq\, \|x\|_2 \leq\, \|x\|_1 \leq\, \sqrt{n} \, \|x\|_2 \leq\, n \, \|x\|_\infty.\]
D’abord, si \(|x_{i_0}| = \|x\|_\infty\), alors \(\|x\|_\infty^2 = |x_{i_0}|^2 \leq\, \|x\|_2^2\). Ensuite, en développant le carré, \(\|x\|_1^2 = \|x\|_2^2 + \sum_{i \neq j} |x_i| |x_j| \geq\, \|x\|_2^2\). De plus, l’inégalité de Cauchy-Schwarz appliquée à \((|x_i|)\) et \((1, \ldots, 1)\) donne \(\|x\|_1 \leq\, \sqrt{n} \, \|x\|_2\). Enfin, \(\|x\|_2^2 \leq\, n \|x\|_\infty^2\).
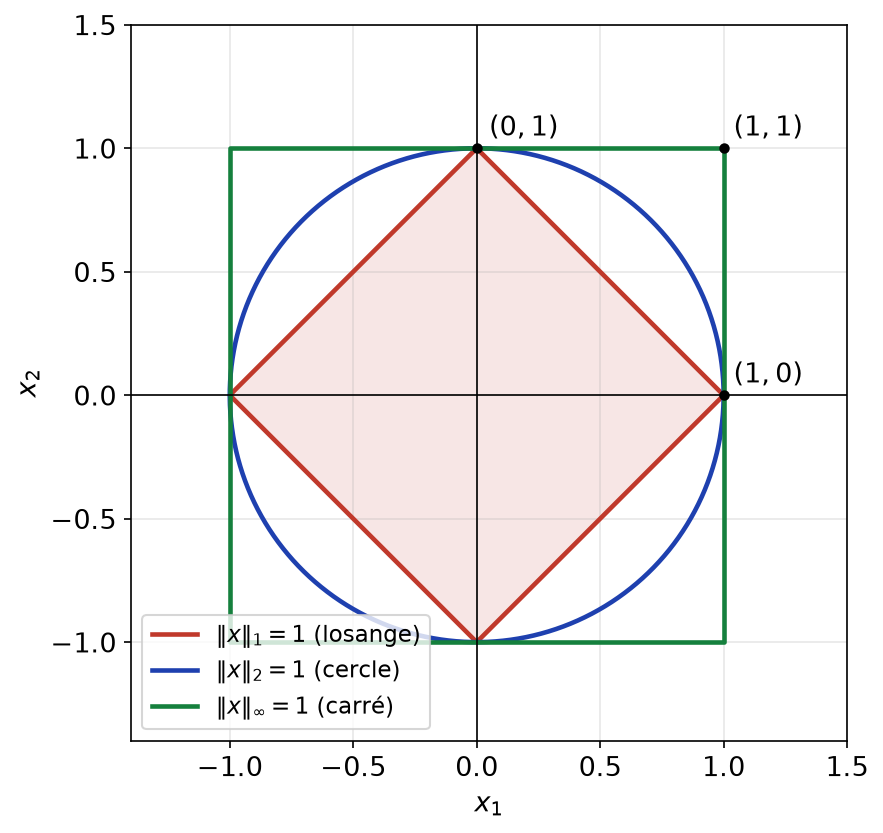
La figure ci-dessous représente les sphères unités de ces trois normes dans \(\mathbb{R}^2\). Le losange de \(\|\cdot\|_1\) est inclus dans le disque de \(\|\cdot\|_2\), lui-même inclus dans le carré de \(\|\cdot\|_\infty\). C’est la traduction géométrique des inégalités \(\|x\|_\infty \leq\, \|x\|_2 \leq\, \|x\|_1\) : plus la norme est grande, plus sa boule unité est petite.
Pour représenter la boule unité d’une norme \(N\) sur \(\mathbb{R}^2\) :
- écrire \(N(x, y) \leq\, 1\) comme un système d’inégalités simples ;
- chaque condition \(|ax + by| \leq\, 1\) est une bande entre deux droites parallèles ;
- la boule est l’intersection de ces bandes : c’est souvent un polygone symétrique par rapport à l’origine ;
- contrôler quelques points, par exemple les vecteurs de la base canonique.
2. Produit fini d’espaces normés
Soit \((E_1, N_1), \ldots, (E_p, N_p)\) des espaces vectoriels normés. L’application \[N(x_1, \ldots, x_p) = \max_{1 \leq\, k \leq\, p} N_k(x_k)\] est une norme sur \(E_1 \times \cdots \times E_p\), appelée norme produit.
Si \(N(x) = 0\), chaque \(N_k(x_k)\) est nul, donc chaque \(x_k\) est nul. L’homogénéité est immédiate. Enfin, pour tout \(k\), \(N_k(x_k + y_k) \leq\, N_k(x_k) + N_k(y_k) \leq\, N(x) + N(y)\). On passe alors au maximum sur \(k\).
Pour cette norme, la boule \(B(a, r)\) est le produit \(B_{E_1}(a_1, r) \times \cdots \times B_{E_p}(a_p, r)\). Ainsi, \(\|\cdot\|_\infty\) sur \(\mathbb{K}^n\) est la norme produit de \(n\) copies de \((\mathbb{K}, |\cdot|)\).
IV. Normes sur des espaces de fonctions
1. Norme de la convergence uniforme
Soit \(X\) un ensemble non vide. Sur l’espace \(\mathcal{B}(X, \mathbb{K})\) des fonctions bornées de \(X\) dans \(\mathbb{K}\), on pose \[\|f\|_\infty = \sup_{x \in X} |f(x)|.\] C’est la norme de la convergence uniforme.
Vérifions l’inégalité triangulaire. Pour tout \(x\), on a \(|f(x) + g(x)| \leq\, \|f\|_\infty + \|g\|_\infty\). Le majorant ne dépend pas de \(x\), donc on passe à la borne supérieure. La séparation est claire : si \(\sup |f| = 0\), alors \(f\) est nulle.
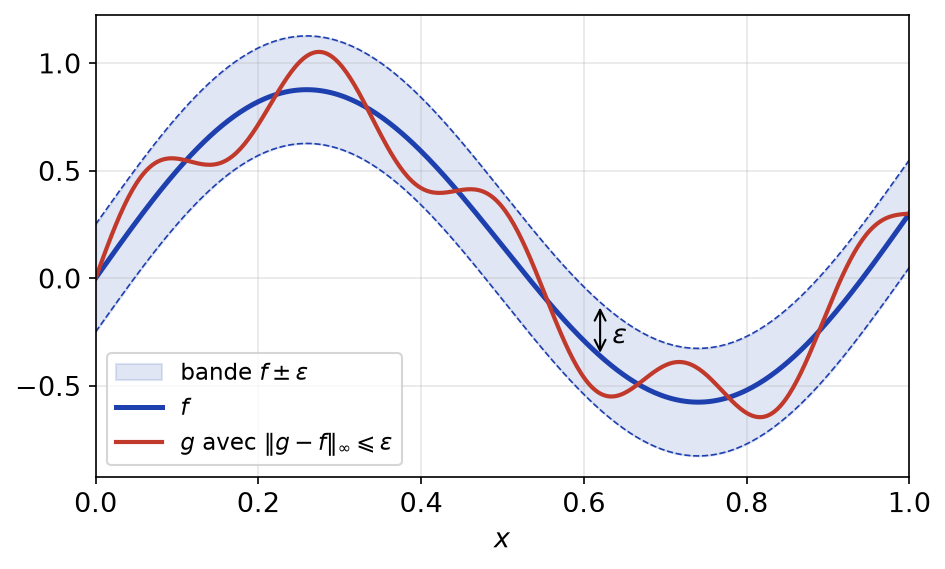
Interprétons cette norme. L’inégalité \(\|g – f\|_\infty \leq\, \varepsilon\) signifie que le graphe de \(g\) reste dans la bande de largeur \(2\varepsilon\) centrée sur celui de \(f\). La figure ci-dessous illustre cette « bande » autour de \(f\).
2. Normes de la convergence en moyenne et en moyenne quadratique
Sur \(E = \mathcal{C}([a, b], \mathbb{K})\), avec \(a < b\), on définit \[\|f\|_1 = \int_a^b |f(t)| \, dt \qquad \text{et} \qquad \|f\|_2 = \Big( \int_a^b |f(t)|^2 \, dt \Big)^{1/2}.\] Ce sont respectivement les normes de la convergence en moyenne et de la convergence en moyenne quadratique.
La continuité est ici indispensable. En effet, la séparation repose sur le résultat suivant : une fonction continue, positive et d’intégrale nulle sur \([a, b]\) est nulle. Si \(\|f\|_1 = 0\), on l’applique à \(|f|\). Par ailleurs, \(\|\cdot\|_2\) est la norme associée au produit scalaire \(\langle f, g \rangle = \int_a^b \overline{f} g\).
Sur l’espace des fonctions continues par morceaux, \(\|\cdot\|_1\) n’est pas une norme. Par exemple, la fonction nulle sauf en un point a une intégrale nulle sans être nulle. On parle alors seulement de semi-norme.
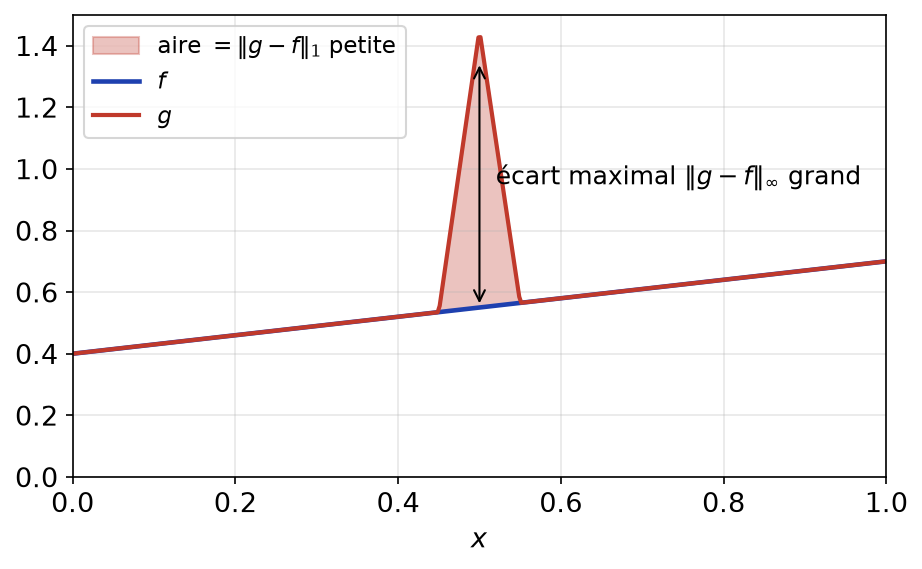
Ces normes mesurent l’écart « en moyenne ». Deux fonctions peuvent donc être proches pour \(\|\cdot\|_1\) et très éloignées pour \(\|\cdot\|_\infty\). La figure ci-dessous le montre : un pic étroit crée une grande distance uniforme, mais l’aire hachurée reste petite.
Pour toute \(f \in \mathcal{C}([a, b], \mathbb{K})\) : \[\|f\|_1 \leq\, \sqrt{b – a} \, \|f\|_2 \qquad \text{et} \qquad \|f\|_2 \leq\, \sqrt{b – a} \, \|f\|_\infty.\]
La première inégalité vient de Cauchy-Schwarz appliquée à \(|f|\) et à la constante \(1\) : \(\int_a^b |f| \cdot 1 \leq\, \big( \int_a^b |f|^2 \big)^{1/2} (b – a)^{1/2}\). La seconde vient de \(|f(t)|^2 \leq\, \|f\|_\infty^2\), puis de l’intégration sur \([a, b]\).
V. Suites d’un espace vectoriel normé
1. Suites convergentes
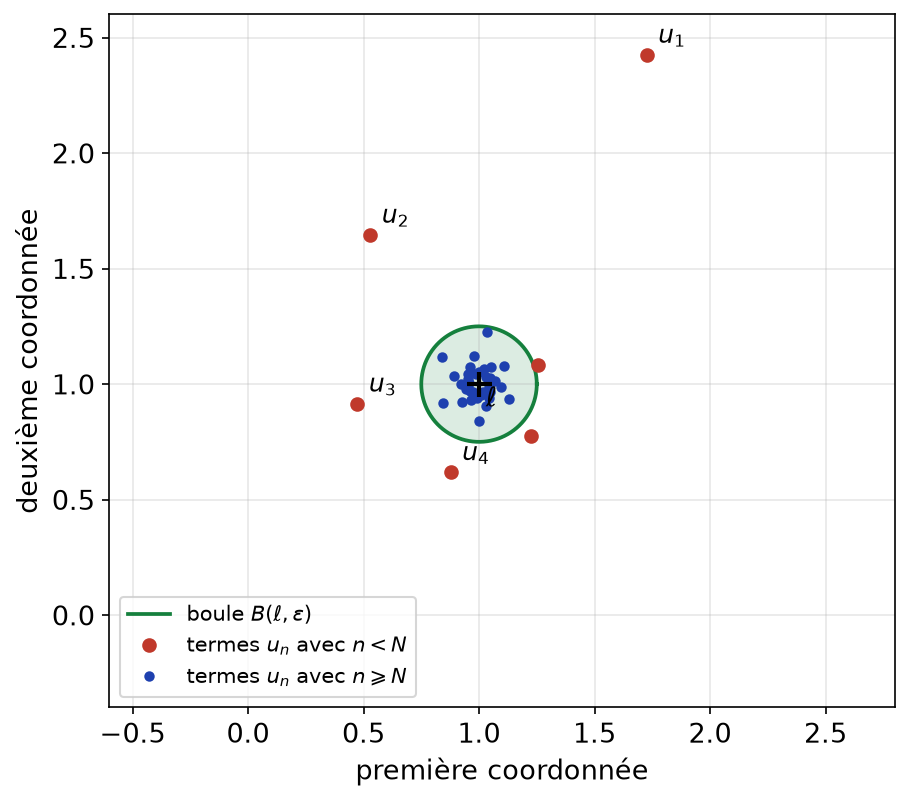
Une suite \((u_n)\) de \(E\) converge vers \(\ell \in E\) si \(\|u_n – \ell\| \to 0\). Autrement dit : \[\forall \varepsilon > 0, \ \exists N \in \mathbb{N}, \ \forall n \geq\, N, \ \|u_n – \ell\| \leq\, \varepsilon.\] Une suite qui ne converge pas est dite divergente.
Géométriquement, à partir d’un certain rang, tous les termes sont dans la boule \(B_f(\ell, \varepsilon)\). Seul un nombre fini de termes reste à l’extérieur, comme le montre la figure ci-dessous.
La limite d’une suite convergente est unique. De plus, toute suite convergente est bornée.
Supposons que \((u_n)\) converge vers \(\ell\) et vers \(\ell^{\prime}\). Alors \(\|\ell – \ell^{\prime}\| \leq\, \|\ell – u_n\| + \|u_n – \ell^{\prime}\|\), et le membre de droite tend vers \(0\). Donc \(\|\ell – \ell^{\prime}\| = 0\), puis \(\ell = \ell^{\prime}\) par séparation. Ensuite, avec \(\varepsilon = 1\), il existe \(N\) tel que \(\|u_n\| \leq\, \|\ell\| + 1\) pour \(n \geq\, N\). Finalement, \(\|u_n\| \leq\, \max(\|u_0\|, \ldots, \|u_{N-1}\|, \|\ell\| + 1)\) pour tout \(n\).
Les opérations se comportent comme dans \(\mathbb{R}\). Si \(u_n \to \ell\) et \(v_n \to \ell^{\prime}\), alors \(u_n + v_n \to \ell + \ell^{\prime}\). De même, si \(\lambda_n \to \lambda\) dans \(\mathbb{K}\), alors \(\lambda_n u_n \to \lambda \ell\). Enfin, \(\|u_n\| \to \|\ell\|\), grâce à l’inégalité triangulaire renversée.
Munissons \(E_1 \times \cdots \times E_p\) de la norme produit. Une suite \((u_n) = (u_{1,n}, \ldots, u_{p,n})\) converge si et seulement si chaque suite composante \((u_{k,n})_n\) converge. La limite est alors le \(p\)-uplet des limites.
En particulier, dans \((\mathbb{K}^n, \|\cdot\|_\infty)\), une suite de vecteurs converge si et seulement si elle converge coordonnée par coordonnée. Il en va de même pour les matrices de \(\mathcal{M}_{n,p}(\mathbb{K})\), coefficient par coefficient.
Soit \(u_n = \big( \frac{n+1}{n}, \, (-1)^n \frac{1}{n} \big)\) dans \((\mathbb{R}^2, \|\cdot\|_\infty)\). On a \(\|u_n – (1, 0)\|_\infty = \max\big( \frac1n, \frac1n \big) = \frac1n\). Donc \((u_n)\) converge vers \((1, 0)\).
2. Suites extraites et valeurs d’adhérence
Une suite extraite de \((u_n)\) est une suite \((u_{\varphi(n)})\), où \(\varphi : \mathbb{N} \to \mathbb{N}\) est strictement croissante. Un vecteur \(a\) est une valeur d’adhérence de \((u_n)\) s’il est limite d’une suite extraite de \((u_n)\).
Si \((u_n)\) converge vers \(\ell\), toute suite extraite converge vers \(\ell\). Par conséquent, une suite convergente a une unique valeur d’adhérence : sa limite.
Une récurrence immédiate donne \(\varphi(n) \geq\, n\). Soit \(\varepsilon > 0\) et \(N\) tel que \(\|u_n – \ell\| \leq\, \varepsilon\) pour \(n \geq\, N\). Alors, pour \(n \geq\, N\), on a \(\varphi(n) \geq\, N\), donc \(\|u_{\varphi(n)} – \ell\| \leq\, \varepsilon\).
Pour montrer qu’une suite diverge :
- exhiber deux suites extraites qui convergent vers des limites différentes, c’est-à-dire deux valeurs d’adhérence distinctes ;
- ou montrer que la suite n’est pas bornée.
Réciproquement, si \((u_{2n})\) et \((u_{2n+1})\) convergent vers la même limite \(\ell\), alors \((u_n)\) converge vers \(\ell\).
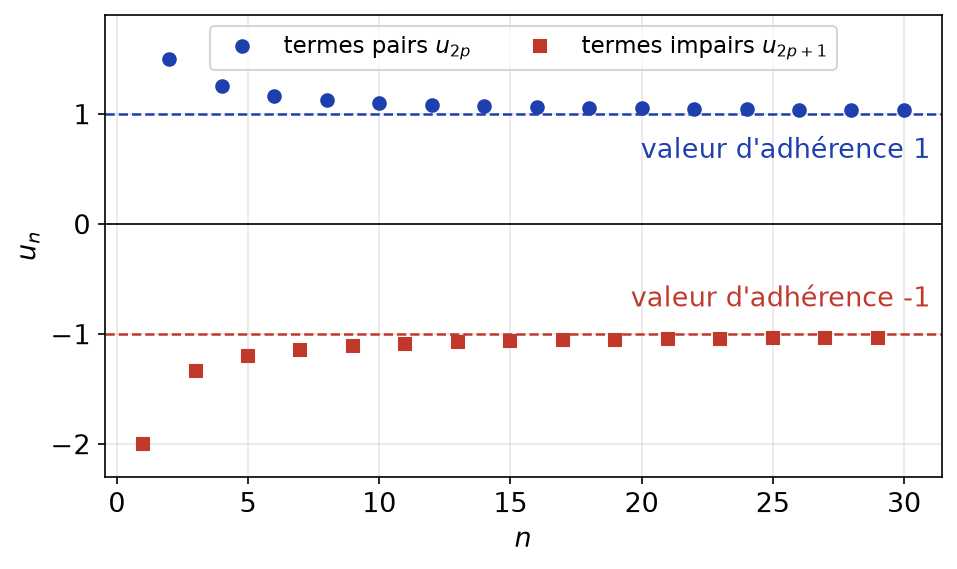
La suite réelle \(u_n = (-1)^n \big( 1 + \frac1n \big)\) vérifie \(u_{2p} \to 1\) et \(u_{2p+1} \to -1\). Elle a deux valeurs d’adhérence, donc elle diverge. La figure ci-dessous sépare les termes pairs et impairs.
Une suite qui possède une seule valeur d’adhérence ne converge pas forcément. Par exemple, la suite réelle définie par \(u_{2n} = 0\) et \(u_{2n+1} = n\) a pour seule valeur d’adhérence \(0\), mais elle n’est pas bornée.
VI. Normes équivalentes
1. Définition et conséquences
Deux normes \(N\) et \(N^{\prime}\) sur \(E\) sont équivalentes s’il existe deux réels \(\alpha, \beta > 0\) tels que \[\forall x \in E, \quad \alpha N(x) \leq\, N^{\prime}(x) \leq\, \beta N(x).\]
C’est une relation d’équivalence sur l’ensemble des normes de \(E\). Par exemple, les trois normes usuelles de \(\mathbb{K}^n\) sont équivalentes, d’après la partie III. De même, les deux normes définies sur un produit, le maximum et la somme des normes des composantes, sont équivalentes : \(\max \leq\, \sum \leq\, p \max\).
Si \(N\) et \(N^{\prime}\) sont équivalentes, elles ont :
- les mêmes parties bornées et les mêmes suites bornées ;
- les mêmes suites convergentes, avec les mêmes limites.
Si \(N(x) \leq\, M\) sur \(A\), alors \(N^{\prime}(x) \leq\, \beta M\) sur \(A\). Ensuite, si \(N(u_n – \ell) \to 0\), alors \(0 \leq\, N^{\prime}(u_n – \ell) \leq\, \beta N(u_n – \ell)\) et le théorème d’encadrement conclut. Les rôles sont symétriques, grâce à la constante \(\alpha\).
Ainsi, dans \(\mathbb{K}^n\), il est inutile de préciser laquelle des normes usuelles on utilise. On admet pour l’instant un résultat plus fort, démontré au chapitre sur la compacité : sur un espace de dimension finie, toutes les normes sont équivalentes.
2. Montrer que deux normes ne sont pas équivalentes
En dimension infinie, la situation change complètement. La convergence d’une suite dépend alors de la norme choisie. C’est pourquoi il faut savoir prouver une non-équivalence.
Pour prouver que \(N\) et \(N^{\prime}\) ne sont pas équivalentes, on cherche une suite \((x_n)\) de vecteurs non nuls telle que \[\frac{N^{\prime}(x_n)}{N(x_n)} \xrightarrow[n \to +\infty]{ +\infty \quad \text{ou} \quad \frac{N^{\prime}(x_n)}{N(x_n)} \xrightarrow[n \to +\infty]{ 0.\] De manière équivalente, on exhibe une suite qui tend vers \(0\) pour une norme mais pas pour l’autre.
Sur \(\mathcal{C}([0, 1], \mathbb{R})\), posons \(f_n(t) = t^n\). D’une part, \(\|f_n\|_\infty = 1\). D’autre part, \(\|f_n\|_1 = \frac{1}{n + 1}\). Le quotient \(\|f_n\|_\infty / \|f_n\|_1 = n + 1\) tend vers \(+\infty\). Aucune constante \(\beta\) ne vérifie \(\|f\|_\infty \leq\, \beta \|f\|_1\) : les normes \(\|\cdot\|_1\) et \(\|\cdot\|_\infty\) ne sont pas équivalentes. En particulier, \((f_n)\) tend vers \(0\) en moyenne, mais pas uniformément.
L’inégalité \(\|f\|_1 \leq\, \|f\|_\infty\) reste vraie sur \([0, 1]\). Ainsi, la convergence uniforme entraîne la convergence en moyenne, mais la réciproque est fausse. On dit que \(\|\cdot\|_\infty\) est plus « fine » que \(\|\cdot\|_1\).
Ce qu’il faut retenir
- Une norme vérifie séparation, homogénéité et inégalité triangulaire ; la séparation est souvent le point délicat.
- L’inégalité triangulaire renversée \(\big| \|x\| – \|y\| \big| \leq\, \|x – y\|\) sert à passer à la limite dans les normes.
- Les boules d’un espace vectoriel normé sont convexes ; une boule unité non convexe prouve qu’on n’a pas de norme.
- Sur \(\mathbb{K}^n\) : \(\|x\|_\infty \leq\, \|x\|_2 \leq\, \|x\|_1 \leq\, n \|x\|_\infty\), avec des boules unités en carré, disque et losange dans \(\mathbb{R}^2\).
- Sur les fonctions : \(\|\cdot\|_\infty\) mesure l’écart maximal, \(\|\cdot\|_1\) et \(\|\cdot\|_2\) mesurent un écart moyen ; la continuité assure la séparation.
- Une suite converge si \(\|u_n – \ell\| \to 0\) ; la limite est unique et une suite convergente est bornée.
- Pour la norme produit, la convergence se lit composante par composante.
- Deux valeurs d’adhérence distinctes, ou une suite non bornée, prouvent la divergence.
- Des normes équivalentes ont les mêmes suites convergentes et les mêmes parties bornées.
- Pour réfuter l’équivalence, on cherche une suite dont le quotient des normes tend vers \(0\) ou vers \(+\infty\).
Questions fréquentes sur espaces vectoriels normés
Comment montrer rapidement qu'une application n'est pas une norme ?
Il suffit d’un contre-exemple à l’un des trois axiomes. Le plus souvent, la séparation échoue (un vecteur non nul de norme nulle) ou l’inégalité triangulaire échoue. Un dessin aide aussi : si l’ensemble des vecteurs de « norme » au plus 1 n’est pas convexe, ce n’est pas une norme.
Pourquoi ne précise-t-on jamais la norme dans R^n ?
Parce que les normes usuelles de K^n sont équivalentes, avec par exemple \(\|x\|_\infty \leq\, \|x\|_1 \leq\, n \|x\|_\infty\). Plus généralement, toutes les normes d’un espace de dimension finie sont équivalentes. Elles ont donc les mêmes suites convergentes et les mêmes parties bornées.
Comment prouver que deux normes ne sont pas équivalentes ?
On cherche une suite de vecteurs non nuls dont le quotient des deux normes tend vers 0 ou vers l’infini. Sur C([0,1]), la suite \(t \mapsto t^n\) donne \(\|f_n\|_\infty = 1\) et \(\|f_n\|_1 = 1/(n+1)\), ce qui suffit.
Une suite qui n'a qu'une valeur d'adhérence converge-t-elle ?
Pas forcément : la suite réelle égale à 0 aux rangs pairs et à n aux rangs impairs n’a que 0 comme valeur d’adhérence, mais elle n’est pas bornée. En revanche, deux valeurs d’adhérence distinctes prouvent toujours la divergence.
Pour aller plus loin en maths spé
- Les énoncés : exercices de maths spé sur espaces vectoriels normés
- Chapitre précédent : Polynômes d'endomorphismes et Cayley-Hamilton
- Chapitre suivant : Topologie d'un espace normé et continuité
- Le même thème en L3 : espaces vectoriels normés, cours de maths en L3
- Tester vos connaissances : QCM de maths spé par chapitre
- Le sommaire : tous les chapitres de maths spé et les chapitres de maths sup