Ce chapitre d’espaces préhilbertiens réels sup étend à des espaces quelconques la géométrie du plan que vous connaissez. Tout part d’une seule donnée, le produit scalaire, qui fournit une norme, une distance et une notion d’angle. Les exemples ne se limitent pas à \(\mathbb{R}^n\) : les matrices et les fonctions continues en font aussi partie.
Le cours se place au second semestre, juste après la dimension finie et les applications linéaires. Il démontre l’inégalité de Cauchy-Schwarz et le théorème de Pythagore. Ensuite, il construit des bases orthonormées par le procédé de Gram-Schmidt. Enfin, il étudie le supplémentaire orthogonal et la projection orthogonale, qui donne la distance à un sous-espace.
Ces outils reviennent sans cesse ensuite. Par exemple, la méthode des moindres carrés n’est qu’une projection. De plus, l’année de spé prolonge ce chapitre par les endomorphismes des espaces euclidiens et le théorème spectral.
Pour vous entraîner ensuite, travaillez les exercices de maths sup sur espaces préhilbertiens réels.
I. Produit scalaire et espaces préhilbertiens réels
Dans le plan, le produit scalaire permet de mesurer des longueurs et des angles. L’idée du chapitre est simple : on garde seulement ses propriétés algébriques, puis on les impose à une application sur un espace vectoriel quelconque. Ainsi, toute la géométrie euclidienne se transporte vers des espaces de matrices ou de fonctions. Dans tout le chapitre, \(E\) désigne un espace vectoriel réel.
1. Définition
Un produit scalaire sur \(E\) est une application \(\varphi : E \times E \to \mathbb{R}\) qui est :
- bilinéaire : linéaire par rapport à chacune des deux variables ;
- symétrique : \(\varphi(y,x) = \varphi(x,y)\) pour tous \(x, y \in E\) ;
- positive : \(\varphi(x,x) \geq\, 0\) pour tout \(x \in E\) ;
- définie : \(\varphi(x,x) = 0 \Rightarrow x = 0\).
On note souvent \(\langle x, y \rangle\) ou \((x \mid y)\) au lieu de \(\varphi(x,y)\). Un espace vectoriel réel muni d’un produit scalaire est un espace préhilbertien réel. S’il est de plus de dimension finie, on parle d’espace euclidien.
La symétrie simplifie le travail. En effet, il suffit de prouver la linéarité par rapport à une seule variable : la linéarité par rapport à l’autre s’en déduit.
2. Les exemples de référence
Les applications suivantes sont des produits scalaires, appelés produits scalaires canoniques ou usuels.
- Sur \(\mathbb{R}^n\) : \(\langle x, y \rangle = \sum_{k=1}^{n} x_k y_k\).
- Sur \(\mathcal{M}_{n,p}(\mathbb{R})\) : \(\langle A, B \rangle = \operatorname{tr}(A^{T} B) = \sum_{i,j} a_{ij} b_{ij}\).
- Sur \(\mathcal{C}([a,b], \mathbb{R})\), avec \(a < b\) : \(\langle f, g \rangle = \int_a^b f(t) g(t) \, \mathrm{d}t\).
Traitons le produit scalaire intégral, qui est le plus délicat. D’abord, la linéarité de l’intégrale donne la linéarité à gauche, et la symétrie vient de \(fg = gf\). Ensuite, \(\langle f, f \rangle = \int_a^b f^2 \geq\, 0\) par positivité de l’intégrale. Enfin, si \(\int_a^b f^2 = 0\), la fonction \(f^2\) est continue, positive et d’intégrale nulle sur un segment : elle est donc nulle. Par conséquent, \(f = 0\).
Pour les matrices, le coefficient \((j,j)\) de \(A^{T} B\) vaut \(\sum_i a_{ij} b_{ij}\). En sommant sur \(j\), on retrouve \(\sum_{i,j} a_{ij} b_{ij}\). Autrement dit, c’est le produit scalaire canonique de \(\mathbb{R}^{np}\) écrit en tableau.
Pour vérifier qu’une application est un produit scalaire, procédez dans cet ordre.
- Vérifiez qu’elle est bien définie et à valeurs réelles (convergence, continuité).
- Prouvez la symétrie, puis la linéarité par rapport à une variable.
- Calculez \(\varphi(x,x)\) et montrez qu’il est positif, par exemple en l’écrivant comme une somme de carrés.
- Supposez \(\varphi(x,x) = 0\) et concluez que \(x = 0\). Pour une intégrale, invoquez la continuité.
Sur \(\mathbb{R}^2\), posons \(\varphi(x,y) = 2x_1y_1 + x_1y_2 + x_2y_1 + x_2y_2\). Cette application est bilinéaire et symétrique. De plus, \(\varphi(x,x) = 2x_1^2 + 2x_1x_2 + x_2^2 = x_1^2 + (x_1 + x_2)^2\). Cette quantité est positive. Elle s’annule seulement si \(x_1 = 0\) et \(x_1 + x_2 = 0\), donc si \(x = 0\). Ainsi, \(\varphi\) est un produit scalaire.
Sur \(\mathbb{R}_n[X]\), l’application \((P,Q) \mapsto \int_0^1 P(t)Q(t) \, \mathrm{d}t\) est définie positive car un polynôme nul sur \([0,1]\) a une infinité de racines. En revanche, \((P,Q) \mapsto P(0)Q(0) + P(1)Q(1)\) n’est pas définie sur \(\mathbb{R}_2[X]\) : le polynôme \(X(X-1)\) est non nul et vérifie \(\varphi(P,P) = 0\).
II. Norme associée et inégalité de Cauchy-Schwarz
1. Norme et distance
La norme associée au produit scalaire est \(\|x\| = \sqrt{\langle x, x \rangle}\). La distance entre \(x\) et \(y\) est \(d(x,y) = \|x – y\|\). Un vecteur de norme \(1\) est dit unitaire.
Développer une norme au carré revient à utiliser la bilinéarité et la symétrie. On obtient ainsi des formules très utiles, qui permettent de retrouver le produit scalaire à partir de la norme.
Pour tous \(x, y \in E\) :
\[\|x + y\|^2 = \|x\|^2 + 2\langle x, y \rangle + \|y\|^2, \qquad \|x – y\|^2 = \|x\|^2 – 2\langle x, y \rangle + \|y\|^2.\]
On en déduit les identités de polarisation :
\[\langle x, y \rangle = \frac{1}{2}(\|x + y\|^2 – \|x\|^2 – \|y\|^2) = \frac{1}{4}(\|x + y\|^2 – \|x – y\|^2),\]
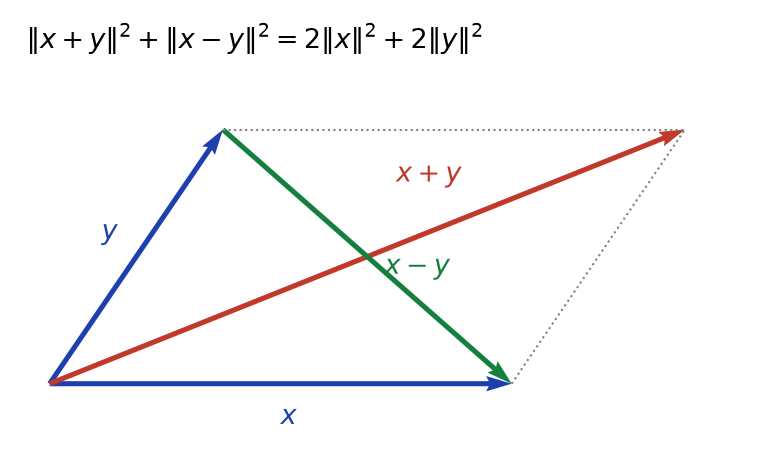
ainsi que l’identité du parallélogramme : \(\|x + y\|^2 + \|x – y\|^2 = 2\|x\|^2 + 2\|y\|^2\).
L’identité du parallélogramme a un sens géométrique clair : dans un parallélogramme, la somme des carrés des diagonales égale la somme des carrés des quatre côtés. La figure ci-dessous représente cette situation.
Une norme qui ne vérifie pas l’identité du parallélogramme ne provient d’aucun produit scalaire. Par exemple, sur \(\mathbb{R}^2\), la norme \(N(x) = |x_1| + |x_2|\) donne \(N(x+y)^2 + N(x-y)^2 = 8\) pour \(x = (1,0)\) et \(y = (0,1)\), alors que \(2N(x)^2 + 2N(y)^2 = 4\).
2. L’inégalité de Cauchy-Schwarz
Inégalité de Cauchy-Schwarz. Pour tous \(x, y \in E\) :
\[|\langle x, y \rangle| \leq\, \|x\| \, \|y\|.\]
De plus, il y a égalité si et seulement si \(x\) et \(y\) sont colinéaires.
Si \(x = 0\), les deux membres sont nuls et la famille est liée. Supposons donc \(x \neq 0\). Pour tout réel \(t\), posons \(P(t) = \|tx + y\|^2 = t^2\|x\|^2 + 2t\langle x, y \rangle + \|y\|^2\). C’est un trinôme du second degré, car \(\|x\|^2 > 0\). Or il est positif sur \(\mathbb{R}\). Par conséquent, son discriminant est négatif ou nul : \(4\langle x, y \rangle^2 – 4\|x\|^2\|y\|^2 \leq\, 0\), ce qui est l’inégalité.
En cas d’égalité, le discriminant est nul. Le trinôme admet donc une racine \(t_0\), et \(\|t_0 x + y\| = 0\). Le caractère défini donne alors \(y = -t_0 x\). Réciproquement, si \(y = \lambda x\), on vérifie directement que \(|\langle x, y \rangle| = |\lambda| \, \|x\|^2 = \|x\| \, \|y\|\).
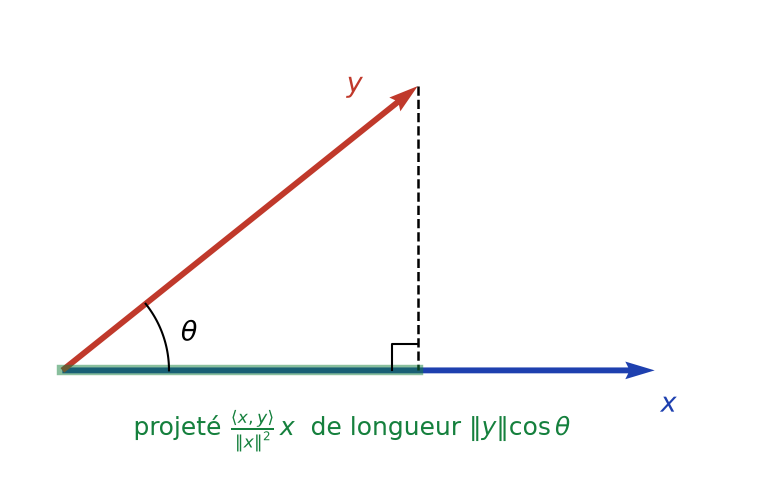
Géométriquement, Cauchy-Schwarz permet de définir l’angle \(\theta \in [0, \pi]\) entre deux vecteurs non nuls par \(\cos\theta = \dfrac{\langle x, y \rangle}{\|x\| \, \|y\|}\). Le projeté de \(y\) sur la droite dirigée par \(x\) a alors pour longueur \(\|y\| \, |\cos\theta|\), comme le montre la figure ci-dessous.
Appliquons l’inégalité dans \(\mathcal{C}([0,1], \mathbb{R})\) aux fonctions \(f\) et \(1\). On obtient \((\int_0^1 f)^2 \leq\, \int_0^1 f^2\). De même, dans \(\mathbb{R}^n\) avec les vecteurs \((a_1, \ldots, a_n)\) et \((1, \ldots, 1)\), on obtient \((\sum a_k)^2 \leq\, n \sum a_k^2\), avec égalité si et seulement si tous les \(a_k\) sont égaux.
Pour établir une inégalité avec Cauchy-Schwarz, repérez d’abord un produit qui se somme ou s’intègre. Ensuite, écrivez-le sous la forme \(\langle u, v \rangle\) en choisissant l’espace, le produit scalaire et les deux vecteurs. Enfin, examinez le cas d’égalité : il indique quand la borne est atteinte.
3. Inégalité triangulaire
Pour tous \(x, y \in E\), \(\|x + y\| \leq\, \|x\| + \|y\|\). Par conséquent, \(\|\cdot\|\) est une norme sur \(E\), et \(d\) est une distance.
On développe : \(\|x + y\|^2 = \|x\|^2 + 2\langle x, y \rangle + \|y\|^2\). Ensuite, Cauchy-Schwarz donne \(\langle x, y \rangle \leq\, \|x\| \, \|y\|\). Donc \(\|x + y\|^2 \leq\, (\|x\| + \|y\|)^2\), et l’on conclut en prenant les racines carrées. Les autres axiomes de norme découlent directement de la définition.
III. Orthogonalité dans un espace préhilbertien
1. Vecteurs orthogonaux et orthogonal d’une partie
Deux vecteurs \(x\) et \(y\) sont orthogonaux si \(\langle x, y \rangle = 0\). Pour une partie \(A\) de \(E\), l’orthogonal de \(A\) est
\[A^{\perp} = \{ x \in E \mid \forall a \in A, \ \langle x, a \rangle = 0 \}.\]
- \(A^{\perp}\) est un sous-espace vectoriel de \(E\), même si \(A\) n’en est pas un.
- Si \(A \subset B\), alors \(B^{\perp} \subset A^{\perp}\).
- \(A^{\perp} = \operatorname{Vect}(A)^{\perp}\), et \(A \subset (A^{\perp})^{\perp}\).
- \(\{0\}^{\perp} = E\) et \(E^{\perp} = \{0\}\).
Pour chaque \(a\), l’application \(x \mapsto \langle x, a \rangle\) est linéaire. Donc \(A^{\perp}\) est une intersection de noyaux, c’est-à-dire un sous-espace. Ensuite, si \(x \in E^{\perp}\), alors en particulier \(\langle x, x \rangle = 0\), d’où \(x = 0\). Les autres points se vérifient directement à partir de la définition.
Dans \(\mathbb{R}^3\) canonique, l’orthogonal de \(\{(1,1,1)\}\) est le plan d’équation \(x + y + z = 0\). Plus généralement, dans \(\mathbb{R}^n\), un vecteur \(n \neq 0\) est normal à l’hyperplan \(\{n\}^{\perp}\), dont une équation est \(\langle n, x \rangle = 0\).
2. Familles orthogonales et théorème de Pythagore
Une famille \((e_i)_{i \in I}\) est orthogonale si ses vecteurs sont deux à deux orthogonaux. Elle est orthonormée si, de plus, chaque vecteur est unitaire : \(\langle e_i, e_j \rangle = \delta_{ij}\).
Théorème de Pythagore. Si \((x_1, \ldots, x_p)\) est une famille orthogonale, alors
\[\| \sum_{k=1}^{p} x_k \|^2 = \sum_{k=1}^{p} \|x_k\|^2.\]
Pour deux vecteurs, on a même l’équivalence : \(\|x + y\|^2 = \|x\|^2 + \|y\|^2 \Leftrightarrow \langle x, y \rangle = 0\).
Une famille orthogonale de vecteurs non nuls est libre. En particulier, une famille orthonormée est libre.
Supposons \(\sum_k \lambda_k x_k = 0\). Faisons le produit scalaire avec \(x_j\) : tous les termes \(\langle x_k, x_j \rangle\) avec \(k \neq j\) sont nuls. Il reste \(\lambda_j \|x_j\|^2 = 0\). Or \(x_j \neq 0\), donc \(\lambda_j = 0\), et ce pour tout \(j\).
Dans \(\mathcal{C}([0, 2\pi], \mathbb{R})\) muni du produit scalaire intégral, les fonctions \(t \mapsto \cos(kt)\) pour \(k \in \mathbb{N}\) sont deux à deux orthogonales. En effet, pour \(k \neq l\), on a \(\cos(kt)\cos(lt) = \frac{1}{2}(\cos((k-l)t) + \cos((k+l)t))\), dont l’intégrale sur \([0, 2\pi]\) est nulle. Par conséquent, cette famille est libre.
IV. Bases orthonormées et procédé de Gram-Schmidt
1. Le procédé d’orthonormalisation
Une famille libre n’est pas orthonormée en général. Cependant, on peut la redresser pas à pas sans changer les sous-espaces engendrés successifs. C’est l’objet du théorème suivant, qui est constructif.
Procédé de Gram-Schmidt. Soit \((v_1, \ldots, v_p)\) une famille libre de \(E\). Il existe une unique famille orthonormée \((e_1, \ldots, e_p)\) telle que, pour tout \(k\) :
- \(\operatorname{Vect}(e_1, \ldots, e_k) = \operatorname{Vect}(v_1, \ldots, v_k)\) ;
- \(\langle e_k, v_k \rangle > 0\).
On construit \(e_1 = v_1 / \|v_1\|\). Supposons \(e_1, \ldots, e_{k-1}\) construits. Posons
\[w_k = v_k – \sum_{i=1}^{k-1} \langle v_k, e_i \rangle \, e_i.\]
D’abord, pour \(j < k\), on a \(\langle w_k, e_j \rangle = \langle v_k, e_j \rangle – \langle v_k, e_j \rangle = 0\). Ensuite, \(w_k \neq 0\) : sinon \(v_k\) appartiendrait à \(\operatorname{Vect}(v_1, \ldots, v_{k-1})\), ce qui contredit la liberté. On pose alors \(e_k = w_k / \|w_k\|\). Enfin, \(\langle e_k, v_k \rangle = \langle e_k, w_k \rangle = \|w_k\| > 0\). L’unicité s’obtient par récurrence, car \(e_k\) est un vecteur unitaire de la droite \(\operatorname{Vect}(e_1, \ldots, e_{k-1})^{\perp} \cap \operatorname{Vect}(v_1, \ldots, v_k)\).
La figure ci-dessous montre la deuxième étape dans le plan : on retire à \(v_2\) sa composante selon \(e_1\), puis on normalise le reste.
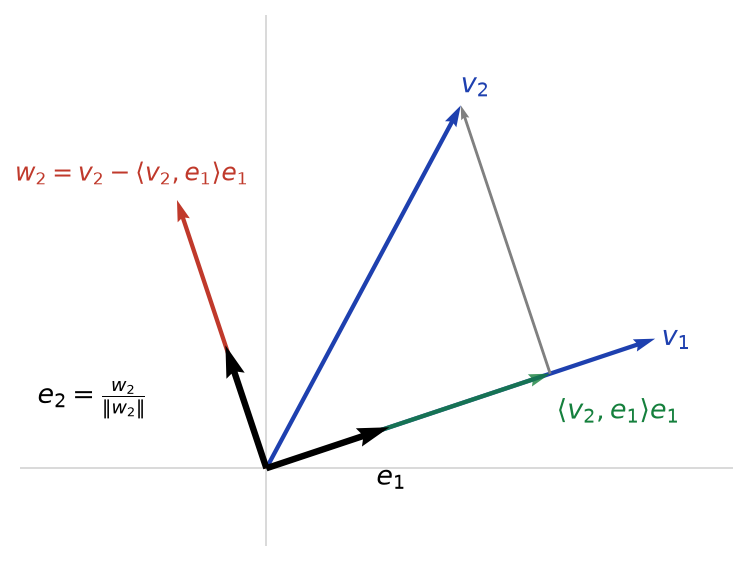
Pour orthonormaliser une famille, retenez le schéma « on retire les composantes, puis on normalise ». À chaque étape, vérifiez que \(w_k\) est orthogonal aux \(e_i\) déjà obtenus. Pour éviter les racines carrées trop tôt, vous pouvez aussi orthogonaliser d’abord, avec \(w_k = v_k – \sum_{i < k} \frac{\langle v_k, w_i \rangle}{\|w_i\|^2} w_i\), puis normaliser à la fin.
Dans \(\mathbb{R}^2\) canonique, orthonormalisons \(v_1 = (3,4)\) et \(v_2 = (1,0)\). D’abord, \(e_1 = \frac{1}{5}(3,4)\). Ensuite, \(\langle v_2, e_1 \rangle = \frac{3}{5}\), donc \(w_2 = (1,0) – \frac{3}{25}(3,4) = \frac{1}{25}(16, -12)\). Sa norme vaut \(\frac{20}{25}\). Finalement, \(e_2 = \frac{1}{5}(4, -3)\).
2. Coordonnées dans une base orthonormée
Tout espace euclidien non réduit à \(\{0\}\) possède une base orthonormée. De plus, toute famille orthonormée peut être complétée en une base orthonormée.
En effet, on applique Gram-Schmidt à une base quelconque, ou à une base obtenue en complétant la famille orthonormée. L’intérêt des bases orthonormées tient dans la propriété suivante : les coordonnées s’obtiennent par de simples produits scalaires.
Soit \((e_1, \ldots, e_n)\) une base orthonormée de \(E\). Pour tous \(x, y \in E\) :
\[x = \sum_{k=1}^{n} \langle x, e_k \rangle \, e_k, \qquad \langle x, y \rangle = \sum_{k=1}^{n} x_k y_k, \qquad \|x\|^2 = \sum_{k=1}^{n} x_k^2,\]
où \(x_k = \langle x, e_k \rangle\) et \(y_k = \langle y, e_k \rangle\) sont les coordonnées.
Écrivons \(x = \sum_k x_k e_k\). Le produit scalaire avec \(e_j\) donne \(\langle x, e_j \rangle = x_j\), car \(\langle e_k, e_j \rangle = \delta_{kj}\). Ensuite, par bilinéarité, \(\langle x, y \rangle = \sum_{k,l} x_k y_l \langle e_k, e_l \rangle = \sum_k x_k y_k\).
Autrement dit, dans une base orthonormée, tout produit scalaire se calcule comme le produit scalaire canonique de \(\mathbb{R}^n\). Matriciellement, si \(X\) et \(Y\) sont les colonnes de coordonnées, \(\langle x, y \rangle = X^{T} Y\).
V. Supplémentaire orthogonal et projection orthogonale
1. Le théorème du supplémentaire orthogonal
Soit \(F\) un sous-espace de dimension finie de l’espace préhilbertien \(E\). Alors \(E = F \oplus F^{\perp}\). On dit que \(F^{\perp}\) est le supplémentaire orthogonal de \(F\). Si de plus \(E\) est euclidien, \(\dim F^{\perp} = \dim E – \dim F\) et \((F^{\perp})^{\perp} = F\).
D’abord, \(F \cap F^{\perp} = \{0\}\) : un vecteur de l’intersection est orthogonal à lui-même. Ensuite, soit \((e_1, \ldots, e_p)\) une base orthonormée de \(F\), qui existe par Gram-Schmidt. Pour \(x \in E\), posons \(p(x) = \sum_{k=1}^{p} \langle x, e_k \rangle e_k \in F\). Pour tout \(j\), on a \(\langle x – p(x), e_j \rangle = \langle x, e_j \rangle – \langle x, e_j \rangle = 0\). Donc \(x – p(x) \in F^{\perp}\), et \(x = p(x) + (x – p(x))\). Ainsi, \(E = F + F^{\perp}\).
En dimension finie, la formule des dimensions donne \(\dim F^{\perp}\). Enfin, \(F \subset (F^{\perp})^{\perp}\) et ces deux espaces ont la même dimension, donc ils sont égaux.
L’hypothèse de dimension finie de \(F\) est essentielle. Dans \(\mathcal{C}([0,1], \mathbb{R})\) avec le produit scalaire intégral, le sous-espace \(F = \{ f \mid f(0) = 0 \}\) vérifie \(F^{\perp} = \{0\}\). Pourtant, \(F \neq E\), donc \(F \oplus F^{\perp} \neq E\).
2. Projection orthogonale
Si \(F\) est de dimension finie, la projection orthogonale sur \(F\) est la projection \(p_F\) sur \(F\) parallèlement à \(F^{\perp}\). Le vecteur \(p_F(x)\) est le projeté orthogonal de \(x\) sur \(F\).
Le projeté \(p_F(x)\) est l’unique vecteur \(y\) tel que \(y \in F\) et \(x – y \in F^{\perp}\). Si \((e_1, \ldots, e_p)\) est une base orthonormée de \(F\), alors
\[p_F(x) = \sum_{k=1}^{p} \langle x, e_k \rangle \, e_k.\]
En particulier, pour une droite dirigée par \(u \neq 0\), \(p(x) = \dfrac{\langle x, u \rangle}{\|u\|^2} u\). Pour un hyperplan \(H = \{n\}^{\perp}\), \(p_H(x) = x – \dfrac{\langle x, n \rangle}{\|n\|^2} n\).
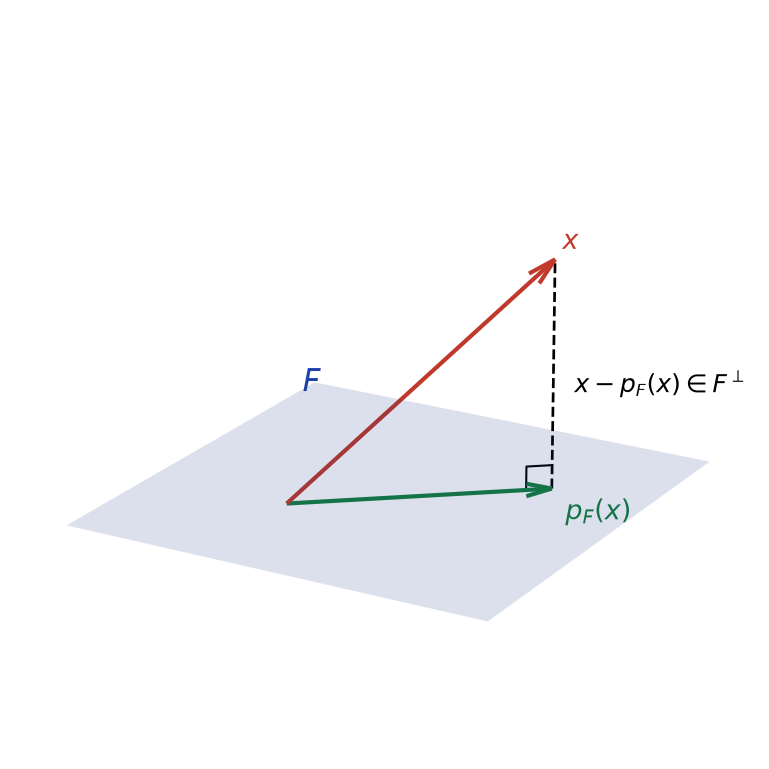
La figure ci-dessous illustre la situation dans l’espace : le vecteur \(x – p_F(x)\) tombe perpendiculairement sur le plan \(F\).
3. Distance à un sous-espace
Soit \(F\) de dimension finie et \(x \in E\). Pour tout \(y \in F\), on a \(\|x – y\|^2 = \|x – p_F(x)\|^2 + \|p_F(x) – y\|^2\). Par conséquent,
\[d(x, F) = \inf_{y \in F} \|x – y\| = \|x – p_F(x)\|,\]
et cette borne inférieure est atteinte en l’unique point \(y = p_F(x)\).
Écrivons \(x – y = (x – p_F(x)) + (p_F(x) – y)\). Le premier vecteur est dans \(F^{\perp}\) et le second dans \(F\). Donc le théorème de Pythagore s’applique. Ainsi, \(\|x – y\| \geq\, \|x – p_F(x)\|\), avec égalité si et seulement si \(y = p_F(x)\).
Dans \(\mathbb{R}^3\), la distance de \(x = (1, 2, 3)\) au plan \(H : x + y + z = 0\) vaut \(\dfrac{|\langle x, n \rangle|}{\|n\|}\) avec \(n = (1,1,1)\). On trouve \(\dfrac{6}{\sqrt{3}} = 2\sqrt{3}\). De plus, Pythagore donne aussi \(\|p_F(x)\|^2 = \|x\|^2 – d(x,F)^2\).
Pour calculer un projeté orthogonal et une distance sans base orthonormée, écrivez \(p_F(x) = \sum_i \lambda_i f_i\) dans une base \((f_1, \ldots, f_p)\) de \(F\). La condition \(x – p_F(x) \perp f_j\) pour chaque \(j\) fournit le système normal :
\[\sum_{i=1}^{p} \lambda_i \langle f_i, f_j \rangle = \langle x, f_j \rangle, \qquad 1 \leq\, j \leq\, p.\]
Ensuite, \(d(x,F)^2 = \langle x – p_F(x), x \rangle = \|x\|^2 – \|p_F(x)\|^2\). Pour un hyperplan, passez plutôt par un vecteur normal.
Inégalité de Bessel. Si \((e_1, \ldots, e_p)\) est une famille orthonormée, alors pour tout \(x \in E\), \(\sum_{k=1}^{p} \langle x, e_k \rangle^2 \leq\, \|x\|^2\).
En effet, le membre de gauche vaut \(\|p_F(x)\|^2\) avec \(F = \operatorname{Vect}(e_1, \ldots, e_p)\), et Pythagore donne \(\|p_F(x)\|^2 \leq\, \|x\|^2\).
VI. Problèmes de minimisation et moindres carrés
De nombreux problèmes d’optimisation demandent le minimum d’une somme de carrés ou d’une intégrale d’un carré. Il suffit alors de reconnaître une distance à un sous-espace. Ensuite, le théorème précédent fournit le minimum et le point où il est atteint.
1. Approximation d’une fonction
Cherchons \(\inf_{(a,b) \in \mathbb{R}^2} \int_0^1 (t^2 – at – b)^2 \, \mathrm{d}t\). C’est le carré de la distance de \(t \mapsto t^2\) au sous-espace \(F = \mathbb{R}_1[X]\), pour le produit scalaire intégral sur \([0,1]\). Le système normal s’écrit \(\frac{a}{2} + b = \frac{1}{3}\) et \(\frac{a}{3} + \frac{b}{2} = \frac{1}{4}\). On trouve \(a = 1\) et \(b = -\frac{1}{6}\). Le minimum vaut \(\frac{1}{180}\).
2. La méthode des moindres carrés
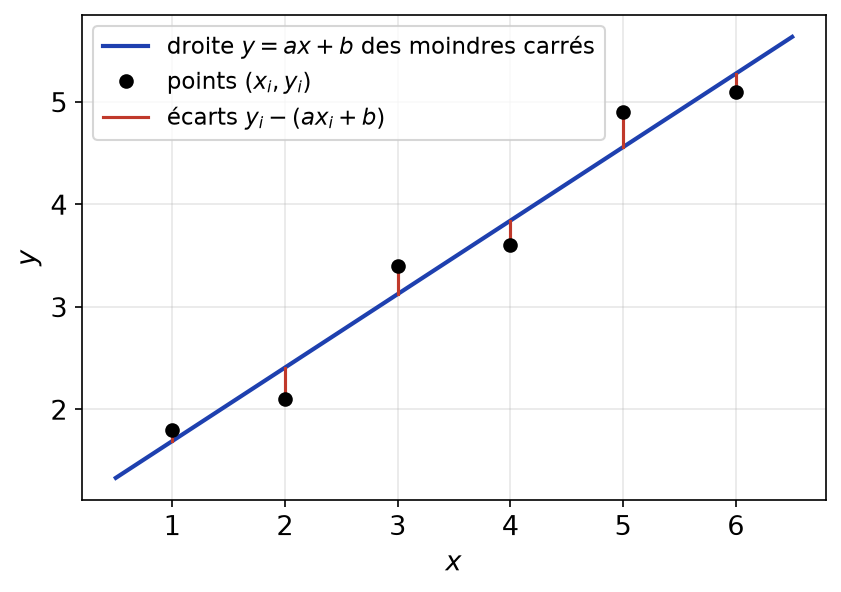
On dispose de \(n\) points \((x_i, y_i)\) et l’on cherche la droite \(y = ax + b\) qui les approche au mieux. Le critère naturel consiste à minimiser la somme des carrés des écarts verticaux.
Dans \(\mathbb{R}^n\) canonique, posons \(X = (x_1, \ldots, x_n)\), \(Y = (y_1, \ldots, y_n)\) et \(U = (1, \ldots, 1)\), avec \(X\) et \(U\) non colinéaires. La quantité \(S(a,b) = \sum_{i=1}^{n} (y_i – a x_i – b)^2 = \|Y – aX – bU\|^2\) est minimale pour l’unique couple \((a,b)\) tel que \(aX + bU\) soit le projeté orthogonal de \(Y\) sur \(\operatorname{Vect}(X, U)\). Ce couple vérifie le système normal :
\[\begin{cases} a \sum x_i^2 + b \sum x_i = \sum x_i y_i \\ a \sum x_i + b n = \sum y_i \end{cases}\]
La figure ci-dessous représente un nuage de points et la droite obtenue. Les segments rouges sont les écarts dont on minimise la somme des carrés.
Sous forme matricielle, on cherche \(Z\) minimisant \(\|AZ – Y\|\). Le système normal s’écrit alors \(A^{T}A Z = A^{T}Y\). Lorsque les colonnes de \(A\) sont libres, la matrice \(A^{T}A\) est inversible, et la solution est unique. Cette écriture est reprise dans les cours de statistique et d’analyse numérique.
Ce qu’il faut retenir
- Un produit scalaire est une forme bilinéaire, symétrique, positive et définie ; le caractère défini se prouve à part, souvent par continuité.
- Les exemples de référence sont \(\sum x_k y_k\) sur \(\mathbb{R}^n\), \(\operatorname{tr}(A^{T}B)\) sur les matrices et \(\int_a^b fg\) sur les fonctions continues.
- La norme associée détermine le produit scalaire par les identités de polarisation, et elle vérifie l’identité du parallélogramme.
- Inégalité de Cauchy-Schwarz : \(|\langle x, y \rangle| \leq\, \|x\| \, \|y\|\), avec égalité si et seulement si \(x\) et \(y\) sont colinéaires.
- Une famille orthogonale de vecteurs non nuls est libre, et le théorème de Pythagore s’applique à ses sommes.
- Le procédé de Gram-Schmidt transforme une famille libre en famille orthonormée engendrant les mêmes sous-espaces successifs.
- Dans une base orthonormée, les coordonnées sont \(\langle x, e_k \rangle\) et le produit scalaire se calcule comme dans \(\mathbb{R}^n\).
- Si \(F\) est de dimension finie, \(E = F \oplus F^{\perp}\) et \(p_F(x) = \sum \langle x, e_k \rangle e_k\).
- La distance \(d(x, F)\) vaut \(\|x – p_F(x)\|\) ; elle est atteinte au seul point \(p_F(x)\).
- Un problème de moindres carrés est un calcul de projeté orthogonal, résolu par le système normal.
Questions fréquentes sur espaces préhilbertiens réels
Comment prouver rapidement qu'une forme bilinéaire est définie positive ?
Calculez \(\varphi(x,x)\) puis montrez qu’il est positif et qu’il ne s’annule qu’en \(x = 0\). Sur \(\mathbb{R}^n\), on écrit souvent \(\varphi(x,x)\) comme une somme de carrés par la méthode de Gauss. Pour un produit scalaire intégral, on invoque le fait qu’une fonction continue, positive et d’intégrale nulle sur un segment est nulle.
Quand faut-il penser à l'inégalité de Cauchy-Schwarz ?
Dès qu’une inégalité fait intervenir une somme de produits, ou l’intégrale d’un produit, face à des carrés. Il s’agit alors de choisir le bon espace, le bon produit scalaire et les deux bons vecteurs. Le cas d’égalité, qui impose la colinéarité, donne en prime le cas où l’inégalité est atteinte.
Un sous-espace a-t-il toujours un supplémentaire orthogonal ?
Oui si le sous-espace \(F\) est de dimension finie, même quand l’espace ambiant ne l’est pas : on a alors \(E = F \oplus F^{\perp}\). En revanche, si \(F\) est de dimension infinie, \(F^{\perp}\) peut être réduit à \(\{0\}\) sans que \(F\) soit égal à \(E\).
Comment calculer un projeté orthogonal sans base orthonormée ?
Écrivez \(p_F(x) = \sum \lambda_i f_i\) dans une base quelconque \((f_1, \ldots, f_p)\) de \(F\). La condition \(x – p_F(x) \in F^{\perp}\) donne le système \(\sum_i \lambda_i \langle f_i, f_j \rangle = \langle x, f_j \rangle\) pour tout \(j\). Ce système, dit normal, se résout sans orthonormaliser.
Pour aller plus loin en maths sup
- Les énoncés : exercices de maths sup sur espaces préhilbertiens réels
- À maîtriser avant : Espaces vectoriels de dimension finie, Applications linéaires et théorème du rang
- Chapitre précédent : Espérance, variance et inégalités probabilistes
- Chapitre suivant : Fonctions de deux variables
- Tester vos connaissances : QCM de maths sup par chapitre
- Le sommaire : tous les chapitres de maths sup et les chapitres de maths spé