Ces 22 exercices matrices sup suivent la progression du cours. Les premiers entraînent les gestes de base : écrire la matrice d’un endomorphisme, utiliser une matrice de passage, calculer un rang par opérations élémentaires. Viennent ensuite le noyau et l’image d’une matrice, les systèmes à paramètre et les systèmes de Cramer.
La seconde moitié travaille la recherche d’une base où la matrice est simple, la matrice \(J_r\), les matrices extraites et la trace comme invariant de similitude. Les derniers énoncés, de niveau colle ou concours, traitent les endomorphismes de rang 1, le centre de l’algèbre des matrices et un problème sur l’opérateur de différence des polynômes.
Cherchez chaque exercice au brouillon avant de lire le corrigé. En effet, c’est en remplissant vous-même les colonnes d’une matrice que la méthode devient un réflexe.
Avant de commencer, relisez le cours de maths sup sur matrices et applications linéaires.
Exercice 1 : Matrice d’une application linéaire et d’une famille
On considère l’application \(u : \mathbb{R}^3 \to \mathbb{R}^2\) définie par \(u(x, y, z) = (x + 2y – z,\ 3x – y + 2z)\).
- Justifiez que \(u\) est linéaire, puis écrivez sa matrice \(A\) dans les bases canoniques.
- Calculez \(u(1, 1, 1)\) à l’aide d’un produit matriciel.
- Écrivez la matrice, dans la base canonique de \(\mathbb{R}^3\), de la famille \(v_1 = (1, 0, 2)\), \(v_2 = (-1, 1, 0)\).
- Calculez \(u(v_1)\) et \(u(v_2)\). En déduisez la matrice de la famille \(\big(u(v_1), u(v_2)\big)\) dans la base canonique de \(\mathbb{R}^2\). Est-ce une base de \(\mathbb{R}^2\) ?
Exercice 2 : Matrice de la dérivation
On note \(D\) l’endomorphisme de \(\mathbb{R}_3[X]\) défini par \(D(P) = P^{\prime}\), et \(\mathcal{B} = (1, X, X^2, X^3)\).
- Écrivez la matrice \(N\) de \(D\) dans la base \(\mathcal{B}\).
- Écrivez la matrice de \(D\) vue comme application de \(\mathbb{R}_3[X]\) dans \(\mathbb{R}_2[X]\), dans les bases canoniques. Quelle est sa taille ?
- Déterminez le rang, le noyau et la trace de \(D \in \mathcal{L}(\mathbb{R}_3[X])\).
- Calculez \(N^2\), \(N^3\) et \(N^4\). Interprétez le résultat en termes de dérivées successives.
Exercice 3 : Translation de la variable dans les polynômes
Soit \(\tau\) l’application de \(\mathbb{R}_2[X]\) dans lui-même définie par \(\tau(P) = P(X + 1)\).
- Montrez que \(\tau\) est un endomorphisme, puis écrivez sa matrice \(T\) dans la base canonique \((1, X, X^2)\).
- Justifiez que \(\tau\) est un automorphisme et donnez l’expression de \(\tau^{-1}(P)\).
- En déduisez \(T^{-1}\) sans calcul d’inverse, puis vérifiez que \(T T^{-1} = I_3\).
- Écrivez la matrice de \(\tau^k\) pour \(k \in \mathbb{N}\).
Exercice 4 : Réflexion et rotation du plan
Dans \(\mathbb{R}^2\), on note \(D\) la droite dirigée par \(u_1 = (1, 2)\) et \(s\) la réflexion d’axe \(D\) : c’est la symétrie par rapport à \(D\) parallèlement à la droite orthogonale \(D^{\perp}\), dirigée par \(u_2 = (-2, 1)\). La figure ci-dessous représente la situation.
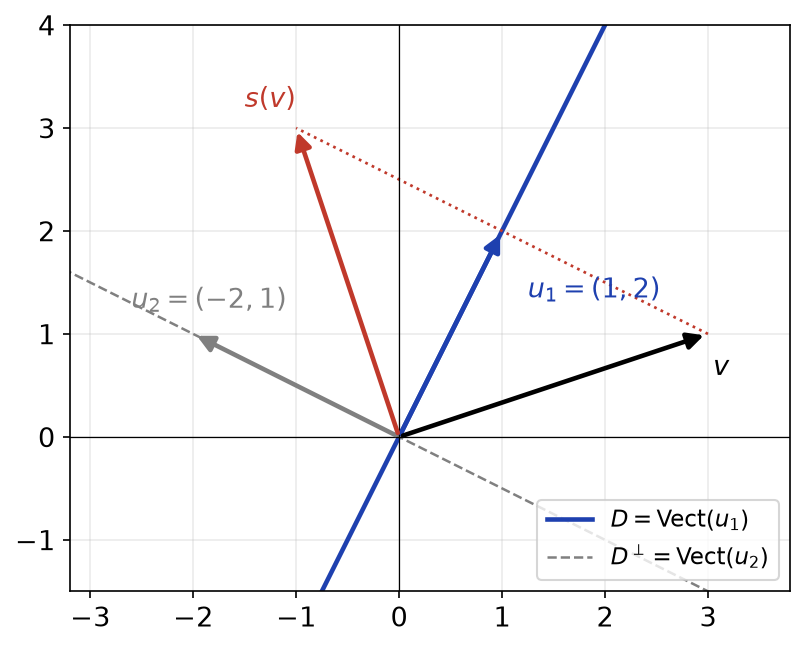
- Justifiez que \(\mathcal{B}^{\prime} = (u_1, u_2)\) est une base de \(\mathbb{R}^2\) et écrivez la matrice \(D^{\prime}\) de \(s\) dans cette base.
- Écrivez la matrice de passage \(P\) de la base canonique à \(\mathcal{B}^{\prime}\), puis calculez \(P^{-1}\).
- En déduisez la matrice \(S\) de \(s\) dans la base canonique. Calculez \(s(3, 1)\).
- Soit \(r\) la rotation d’angle \(\frac{\pi}{2}\). Calculez la matrice \(M\) de \(r \circ s\) dans la base canonique et vérifiez que \(M^2 = I_2\).
Exercice 5 : Isomorphisme entre applications linéaires et matrices
Soit \(E = \mathbb{R}^3\) muni de sa base canonique \((e_1, e_2, e_3)\).
- Quelle est la dimension de \(\mathcal{L}(\mathbb{R}^3, \mathbb{R}_2[X])\) ? Et celle de \(\mathcal{L}(\mathcal{M}_2(\mathbb{R}))\) ?
- Montrez que \(\mathcal{F} = \{u \in \mathcal{L}(E) : u(e_1) \in \operatorname{Vect}(e_1)\}\) est un sous-espace vectoriel de \(\mathcal{L}(E)\) et calculez sa dimension.
- Même question pour \(\mathcal{G} = \{u \in \mathcal{L}(E) : u(\operatorname{Vect}(e_1, e_2)) \subset \operatorname{Vect}(e_1, e_2)\}\).
- Déterminez la dimension de \(\mathcal{F} \cap \mathcal{G}\).
Exercice 6 : Rang par opérations élémentaires
Calculez le rang des matrices suivantes par la méthode du pivot.
\[A = \begin{pmatrix} 1 2 1 3 \\ 2 5 3 7 \\ 1 3 2 4 \end{pmatrix}, \qquad B = \begin{pmatrix} 1 1 1 \\ 1 2 3 \\ 1 3 6 \end{pmatrix}.\]
- Déterminez \(\operatorname{rg} A\), puis la dimension du noyau de \(A\).
- Déterminez \(\operatorname{rg} B\). La matrice \(B\) est-elle inversible ?
- Donnez une base du noyau de \(A\).
Exercice 7 : Coordonnées et matrice de passage
Dans \(\mathbb{R}^3\), on pose \(e^{\prime}_1 = (1, 1, 0)\), \(e^{\prime}_2 = (0, 1, 1)\) et \(e^{\prime}_3 = (1, 0, 1)\).
- Écrivez la matrice \(P\) de la famille \(\mathcal{B}^{\prime} = (e^{\prime}_1, e^{\prime}_2, e^{\prime}_3)\) dans la base canonique \(\mathcal{B}\).
- Montrez que \(P\) est inversible et calculez \(P^{-1}\). Que peut-on en déduire pour \(\mathcal{B}^{\prime}\) ?
- Déterminez les coordonnées de \(v = (2, 3, 5)\) dans \(\mathcal{B}^{\prime}\), puis vérifiez le résultat.
- Quel vecteur a pour coordonnées \((1, -1, 2)\) dans \(\mathcal{B}^{\prime}\) ?
Exercice 8 : Noyau, image et rang d’une matrice
Soit \(A = \begin{pmatrix} 1 -1 2 \\ 2 1 1 \\ 1 2 -1 \end{pmatrix}\) et \(u_A\) l’endomorphisme de \(\mathbb{R}^3\) canoniquement associé.
- Calculez le rang de \(A\).
- Déterminez une base du noyau de \(A\).
- Déterminez une base et une équation cartésienne de l’image de \(A\).
- Montrez que \(\ker A\) et \(\operatorname{Im} A\) sont supplémentaires dans \(\mathbb{R}^3\).
- Pour quels vecteurs \(B = (\alpha, \beta, \gamma)\) le système \(AX = B\) est-il compatible ?
Exercice 9 : Rang selon un paramètre
Pour \(a \in \mathbb{R}\), on pose \(M_a = \begin{pmatrix} 1 1 a \\ 1 a 1 \\ a 1 1 \end{pmatrix}\).
- Par des opérations élémentaires sur les lignes, mettez \(M_a\) sous forme échelonnée.
- Déterminez le rang de \(M_a\) selon la valeur de \(a\).
- Pour quelles valeurs de \(a\) la matrice \(M_a\) est-elle inversible ?
- Pour \(a = -2\), déterminez le noyau de \(M_a\).
Exercice 10 : Systèmes de Cramer et système à paramètre
- Montrez que le système suivant est un système de Cramer, puis résolvez-le.
\[\begin{cases} x + y + z = 6 \\ x + 2y + 3z = 14 \\ x + 4y + 9z = 36 \end{cases}\] - Pour \(a \in \mathbb{R}\), résolvez le système \(M_a X = \begin{pmatrix} 1 \\ 1 \\ 1 \end{pmatrix}\), où \(M_a\) est la matrice de l’exercice 9. Distinguez les cas \(a \notin \{1, -2\}\), \(a = 1\) et \(a = -2\).
- Interprétez chaque cas à l’aide de l’image et du noyau de \(M_a\).
Exercice 11 : Changement de base et puissances d’une matrice
Soit \(A = \begin{pmatrix} 2 1 1 \\ 1 2 1 \\ 1 1 2 \end{pmatrix}\) et \(u\) l’endomorphisme de \(\mathbb{R}^3\) canoniquement associé. On pose \(f_1 = (1, 1, 1)\), \(f_2 = (1, -1, 0)\) et \(f_3 = (0, 1, -1)\).
- Montrez que \(\mathcal{B}^{\prime} = (f_1, f_2, f_3)\) est une base de \(\mathbb{R}^3\).
- Calculez \(u(f_1)\), \(u(f_2)\), \(u(f_3)\) et écrivez la matrice \(D\) de \(u\) dans \(\mathcal{B}^{\prime}\). Vérifiez que \(\operatorname{tr} D = \operatorname{tr} A\).
- On note \(J\) la matrice de \(\mathcal{M}_3(\mathbb{R})\) dont tous les coefficients valent 1. Vérifiez que \(A = I_3 + J\) et calculez \(J^2\).
- En déduisez \(A^n\) pour tout \(n \in \mathbb{N}\), puis contrôlez la cohérence avec la matrice \(D^n\) (trace de \(A^n\)).
Exercice 12 : Matrices équivalentes et matrice J_r
Soit \(A = \begin{pmatrix} 1 2 \\ 2 4 \\ 3 6 \end{pmatrix}\) et \(u\) l’application de \(\mathbb{R}^2\) dans \(\mathbb{R}^3\) canoniquement associée.
- Déterminez le rang et le noyau de \(A\).
- Construisez une base \((g_1, g_2)\) de \(\mathbb{R}^2\) et une base \((h_1, h_2, h_3)\) de \(\mathbb{R}^3\) dans lesquelles la matrice de \(u\) est \(J_1 = \begin{pmatrix} 1 0 \\ 0 0 \\ 0 0 \end{pmatrix}\).
- En déduisez des matrices inversibles \(Q \in \mathrm{GL}_3(\mathbb{R})\) et \(P \in \mathrm{GL}_2(\mathbb{R})\) telles que \(A = Q J_1 P^{-1}\). Vérifiez l’égalité.
- Les matrices \(A\) et \(C = \begin{pmatrix} 0 0 \\ 0 5 \\ 0 0 \end{pmatrix}\) sont-elles équivalentes ? Et \(A\) et \(\begin{pmatrix} 1 0 \\ 0 1 \\ 0 0 \end{pmatrix}\) ?
Exercice 13 : Matrices extraites et rang
- Soit \(M = \begin{pmatrix} 1 2 3 \\ 4 5 6 \\ 7 8 9 \end{pmatrix}\). Montrez que \(\operatorname{rg} M \leq\, 2\) en trouvant une relation entre les lignes, puis que \(\operatorname{rg} M = 2\) à l’aide d’une matrice extraite.
- Soit \(a, b, c\) trois réels et \(N = \begin{pmatrix} 1 1 1 \\ a b c \end{pmatrix}\). À l’aide des matrices extraites d’ordre 2, montrez que \(\operatorname{rg} N = 2\) si et seulement si \(a\), \(b\), \(c\) ne sont pas tous égaux.
- Déduisez de la question 2 le rang de \({^t N\) et donnez une interprétation en termes de colonnes de \(N\).
Exercice 14 : Propriétés de la trace
Pour \(1 \leq\, i, j \leq\, n\), on note \(E_{ij}\) la matrice élémentaire de \(\mathcal{M}_n(\mathbb{K})\) dont le seul coefficient non nul vaut 1, en position \((i, j)\). On rappelle que \(E_{ij} E_{kl} = E_{il}\) si \(j = k\), et \(0\) sinon.
- Montrez qu’il n’existe pas de matrices \(A, B \in \mathcal{M}_n(\mathbb{R})\) telles que \(AB – BA = I_n\).
- Soit \(A \in \mathcal{M}_n(\mathbb{K})\). Calculez \(\operatorname{tr}(A E_{ij})\). En déduisez que si \(\operatorname{tr}(AM) = 0\) pour toute matrice \(M\), alors \(A = 0\).
- Avec \(n = 2\), trouvez trois matrices \(A, B, C\) telles que \(\operatorname{tr}(ABC) \neq \operatorname{tr}(BAC)\).
- Montrez que pour \(A \in \mathcal{M}_n(\mathbb{R})\), \(\operatorname{tr}({^t A A) = \sum_{i,j} a_{ij}^2\). En déduisez que \({^t A A = 0\) implique \(A = 0\).
Exercice 15 : Trace et similitude
- Les matrices \(\begin{pmatrix} 1 1 \\ 0 1 \end{pmatrix}\) et \(I_2\) ont la même trace. Sont-elles semblables ?
- Les matrices \(A = \begin{pmatrix} 1 2 \\ 3 4 \end{pmatrix}\) et \(B = \begin{pmatrix} 5 0 \\ 0 0 \end{pmatrix}\) sont-elles semblables ?
- Soit \(C = \begin{pmatrix} 2 1 \\ 0 3 \end{pmatrix}\). Trouvez un vecteur \(v\) tel que \(Cv = 3v\), puis une matrice inversible \(P\) telle que \(P^{-1} C P = \begin{pmatrix} 2 0 \\ 0 3 \end{pmatrix}\).
- La matrice \(\begin{pmatrix} 2 5 \\ 0 4 \end{pmatrix}\) est-elle semblable à \(C\) ? Justifiez.
Exercice 16 : Trace d’un projecteur
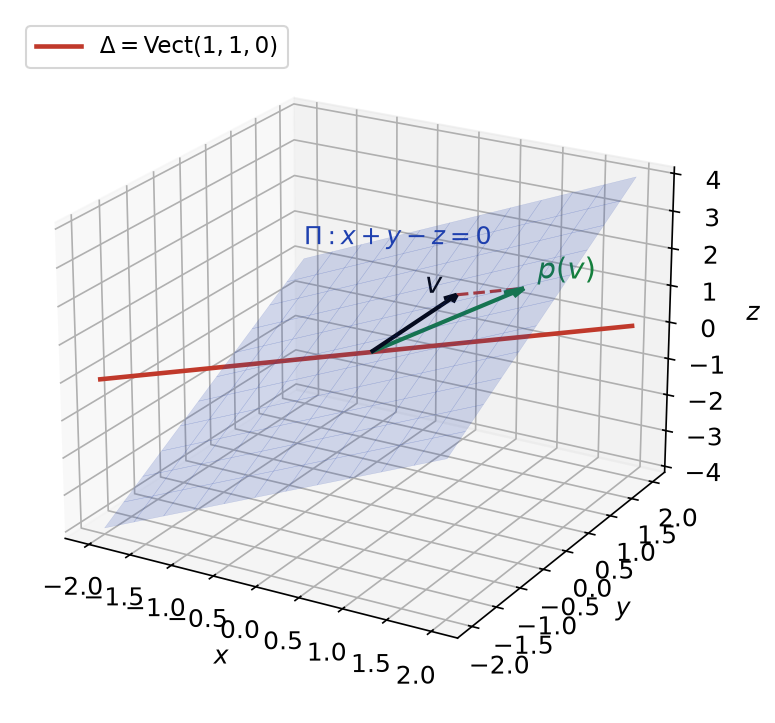
Dans \(\mathbb{R}^3\), on considère le plan \(\Pi : x + y – z = 0\) et la droite \(\Delta = \operatorname{Vect}\big((1, 1, 0)\big)\). La figure ci-dessous représente \(\Pi\), \(\Delta\), un vecteur \(v\) et son projeté sur \(\Pi\) parallèlement à \(\Delta\).
- Montrez que \(\Pi\) et \(\Delta\) sont supplémentaires dans \(\mathbb{R}^3\).
- Soit \(p\) la projection sur \(\Pi\) parallèlement à \(\Delta\). Calculez \(p(x, y, z)\) et écrivez sa matrice \(M\) dans la base canonique.
- Vérifiez que \(M^2 = M\) et que \(\operatorname{tr} M = \operatorname{rg} M\).
- Donnez une base de \(\mathbb{R}^3\) dans laquelle la matrice de \(p\) est diagonale.
- Soit \(Q \in \mathcal{M}_n(\mathbb{K})\) telle que \(Q^2 = Q\) et \(\operatorname{tr} Q = 0\). Montrez que \(Q = 0\).
Exercice 17 : Endomorphisme nilpotent d’indice 3
Soit \(u \in \mathcal{L}(\mathbb{R}^3)\) tel que \(u^3 = 0\) et \(u^2 \neq 0\).
- Justifiez l’existence d’un vecteur \(x\) tel que \(u^2(x) \neq 0\).
- Montrez que \(\big(x, u(x), u^2(x)\big)\) est une base de \(\mathbb{R}^3\).
- Écrivez la matrice de \(u\) dans cette base. En déduisez le rang et la trace de \(u\).
- Application : soit \(A = \begin{pmatrix} 0 1 1 \\ 0 0 1 \\ 0 0 0 \end{pmatrix}\). Vérifiez que \(A^2 \neq 0\) et \(A^3 = 0\), puis construisez explicitement une base de ce type.
Exercice 18 : Endomorphismes de rang 1
- Soit \(A \in \mathcal{M}_n(\mathbb{K})\) de rang 1. En utilisant la matrice \(J_1\), montrez qu’il existe deux colonnes non nulles \(X, Y \in \mathcal{M}_{n,1}(\mathbb{K})\) telles que \(A = X\, {^t Y\).
- Montrez que \({^t Y X = \operatorname{tr} A\), puis que \(A^2 = (\operatorname{tr} A) A\).
- Application : soit \(A = \begin{pmatrix} 1 2 3 \\ 2 4 6 \\ 3 6 9 \end{pmatrix}\). Calculez \(A^n\) pour \(n \geq\, 1\).
- Soit \(u\) un endomorphisme de rang 1. Montrez que si \(\operatorname{tr} u \neq 0\), alors \(\frac{1}{\operatorname{tr} u} u\) est un projecteur, et que si \(\operatorname{tr} u = 0\), alors \(u^2 = 0\).
Exercice 19 : Centre de l’algèbre des matrices
On reprend les matrices élémentaires \(E_{ij}\) de l’exercice 14. On cherche les matrices \(A \in \mathcal{M}_n(\mathbb{K})\) qui commutent avec toutes les matrices de \(\mathcal{M}_n(\mathbb{K})\).
- Soit \(A = (a_{kl})\). Décrivez les matrices \(A E_{ij}\) et \(E_{ij} A\) : quelles lignes ou colonnes sont non nulles ?
- En déduisez que si \(A E_{ij} = E_{ij} A\) pour tous \(i, j\), alors \(A\) est de la forme \(\lambda I_n\).
- Traduisez le résultat : quels sont les endomorphismes \(u\) de \(E\) qui commutent avec tous les endomorphismes de \(E\) ?
Exercice 20 : Formes linéaires qui vérifient φ(AB) = φ(BA)
Soit \(\varphi\) une forme linéaire sur \(\mathcal{M}_n(\mathbb{K})\) telle que \(\varphi(AB) = \varphi(BA)\) pour toutes matrices \(A\) et \(B\).
- Montrez que \(\varphi(E_{ij}) = 0\) pour \(i \neq j\). On pourra écrire \(E_{ij} = E_{ii} E_{ij}\).
- Montrez que \(\varphi(E_{ii}) = \varphi(E_{jj})\) pour tous \(i, j\).
- En déduisez qu’il existe \(\lambda \in \mathbb{K}\) tel que \(\varphi = \lambda \operatorname{tr}\).
- Application : existe-t-il une forme linéaire \(\varphi\) sur \(\mathcal{M}_n(\mathbb{K})\), telle que \(\varphi(AB) = \varphi(BA)\) pour toutes \(A, B\), et \(\varphi(I_n) = 1\) ? Est-elle unique ?
Exercice 21 : Matrices de trace nulle en taille 2
Soit \(A \in \mathcal{M}_2(\mathbb{K})\) de trace nulle, et \(u\) l’endomorphisme de \(\mathbb{K}^2\) canoniquement associé.
- On suppose que \(u\) est une homothétie \(\lambda\, \mathrm{id}\). Montrez que \(A = 0\).
- On suppose désormais que \(u\) n’est pas une homothétie. On admet qu’il existe alors un vecteur \(x\) tel que \((x, u(x))\) soit libre. Justifiez que c’est une base et montrez que la matrice de \(u\) dans cette base est de la forme \(\begin{pmatrix} 0 c \\ 1 d \end{pmatrix}\), avec \(d = 0\).
- En déduisez que toute matrice de \(\mathcal{M}_2(\mathbb{K})\) de trace nulle est semblable à une matrice de diagonale nulle.
- Application : pour \(A = \begin{pmatrix} 1 2 \\ 3 -1 \end{pmatrix}\), calculez \(A^2\) et donnez une matrice \(P\) inversible telle que \(P^{-1} A P\) soit de diagonale nulle.
Exercice 22 : Problème : l’opérateur de différence sur les polynômes
On note \(E = \mathbb{R}_3[X]\), \(\mathcal{B} = (1, X, X^2, X^3)\) sa base canonique, et \(\Delta\) l’application définie sur \(E\) par \(\Delta(P) = P(X + 1) – P(X)\).
- Montrez que \(\Delta\) est un endomorphisme de \(E\) et écrivez sa matrice \(A\) dans \(\mathcal{B}\).
- Déterminez le rang, le noyau, l’image et la trace de \(\Delta\).
- On pose \(H_0 = 1\), \(H_1 = X\), \(H_2 = \frac{X(X – 1)}{2}\) et \(H_3 = \frac{X(X – 1)(X – 2)}{6}\). Montrez que \(\mathcal{H} = (H_0, H_1, H_2, H_3)\) est une base de \(E\) et écrivez la matrice de passage \(P\) de \(\mathcal{B}\) à \(\mathcal{H}\).
- Calculez \(\Delta(H_k)\) pour \(k = 0, 1, 2, 3\). En déduisez la matrice \(N\) de \(\Delta\) dans \(\mathcal{H}\), et la relation entre \(A\), \(N\) et \(P\).
- Écrivez \(X^2\) dans la base \(\mathcal{H}\). Trouvez un polynôme \(Q\) tel que \(\Delta(Q) = X^2\).
- En déduisez, pour tout entier \(m \geq\, 1\), la valeur de \(\displaystyle\sum_{k=0}^{m-1} k^2\).
Le corrigé des exercices
Chaque exercice est corrigé en détail, question par question, sur la page suivante.

Pour aller plus loin en maths sup
- Le cours : matrices et applications linéaires, cours de maths sup
- À maîtriser avant : Applications linéaires et théorème du rang, Calcul matriciel et systèmes linéaires
- Chapitre précédent : Formes linéaires, hyperplans et sous-espaces affines
- Chapitre suivant : Groupe symétrique et déterminants
- Tester vos connaissances : QCM de maths sup par chapitre
- Le sommaire : tous les chapitres de maths sup et les chapitres de maths spé