Ces 23 exercices différentiel L3 couvrent tout le chapitre, de l’application directe au problème de partiel. Vous calculerez des différentielles dans R^n, sur des espaces de matrices (inverse, déterminant, puissances) et sur des espaces de fonctions continues. Vous apprendrez aussi à montrer qu’une application est de classe C1, ou au contraire à construire des contre-exemples.
D’autres exercices entraînent l’inégalité des accroissements finis, le théorème de Schwarz, la formule de Taylor à l’ordre deux et le lien entre convexité et hessienne. Le dernier exercice résout une équation intégrale non linéaire par un argument de point fixe.
Cherchez chaque exercice au moins vingt minutes avant de lire le corrigé. Ensuite, comparez votre rédaction à la solution, en particulier sur la vérification des hypothèses.
Avant de commencer, relisez le cours de maths en L3 sur calcul différentiel.
Exercice 1 : Différentielle d’une forme quadratique
Soit \(A \in \mathcal{M}_n(\mathbb{R})\). On munit \(\mathbb{R}^n\) du produit scalaire usuel et l’on pose \(q(x) = \langle Ax, x \rangle\).
- Montrer que \(B(x,y) = \langle Ax, y \rangle\) est bilinéaire continue sur \(\mathbb{R}^n \times \mathbb{R}^n\). En déduire que \(q\) est différentiable et que \(dq(x)(h) = \langle (A + {^tA)x, h \rangle\).
- Donner \(\nabla q(x)\). Que devient-il lorsque \(A\) est symétrique ?
- Pour \(n = 2\), \(A = \begin{pmatrix} 1 2 \\ 0 3 \end{pmatrix}\) et \(x = (1,-1)\), calculer \(\nabla q(x)\) de deux façons.
- Soient \(u, v : \mathbb{R} \to \mathbb{R}^n\) dérivables. Calculer la dérivée de \(t \mapsto \langle u(t), v(t) \rangle\). En déduire que si \(\|u(t)\|\) est constante, alors \(u^{\prime}(t)\) est orthogonal à \(u(t)\) pour tout \(t\).
Exercice 2 : Matrice jacobienne d’une application de R² dans R³
On considère \(f : \mathbb{R}^2 \to \mathbb{R}^3\) définie par \(f(x,y) = \big(x^2y,\ e^{x-y},\ \sin(xy)\big)\).
- Justifier que \(f\) est de classe \(C^1\) sur \(\mathbb{R}^2\).
- Calculer la matrice jacobienne \(J_f(x,y)\).
- En déduire \(df(1,1)(h,k)\) pour tout \((h,k) \in \mathbb{R}^2\).
- Soit \(g(t) = f(t^2, t)\). Calculer \(g^{\prime}(1)\) par la règle de la chaîne, puis vérifier par un calcul direct.
Exercice 3 : Dérivées directionnelles sans continuité
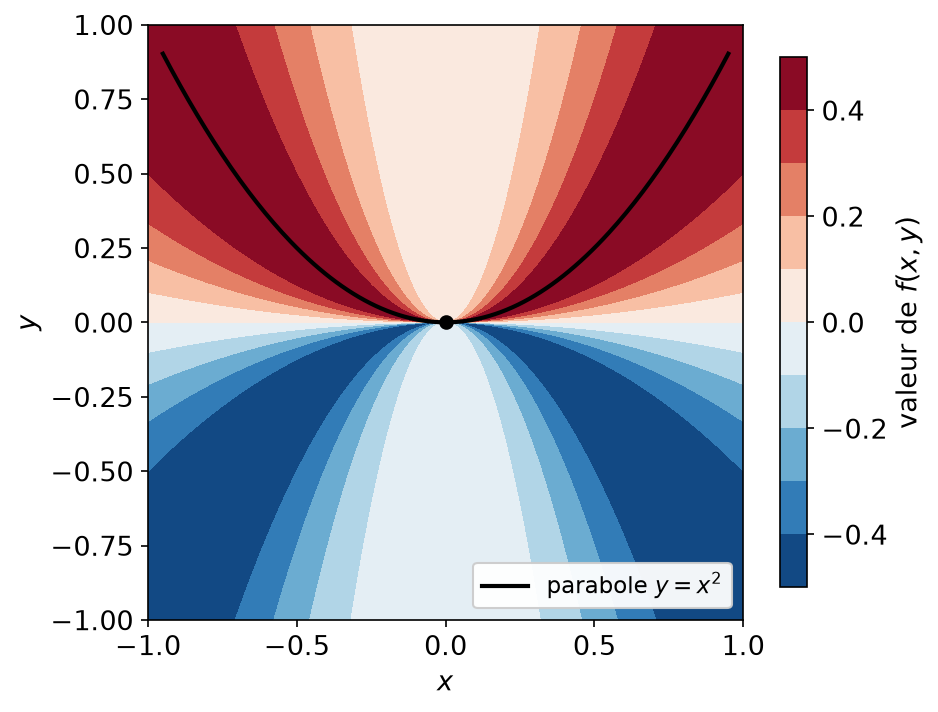
Soit \(f : \mathbb{R}^2 \to \mathbb{R}\) définie par \(f(x,y) = \dfrac{x^2 y}{x^4 + y^2}\) si \((x,y) \neq (0,0)\) et \(f(0,0) = 0\). La figure ci-dessous représente les valeurs de \(f\) près de l’origine.
- Montrer que \(|f(x,y)| \leq\, \frac{1}{2}\) pour tout \((x,y)\).
- Soit \(v = (a,b) \neq (0,0)\). Montrer que \(f\) admet en \((0,0)\) une dérivée selon \(v\) et la calculer.
- L’application \(v \mapsto D_v f(0,0)\) est-elle linéaire ?
- Calculer \(f(x,x^2)\) pour \(x \neq 0\). La fonction \(f\) est-elle continue en \((0,0)\) ? Est-elle différentiable en \((0,0)\) ?
Exercice 4 : Différentielle de la norme euclidienne
On munit \(\mathbb{R}^n\) de la norme euclidienne \(N(x) = \|x\|_2 = \sqrt{\langle x, x \rangle}\).
- Montrer que \(N\) est différentiable sur \(\mathbb{R}^n \setminus \{0\}\) et que \(dN(x)(h) = \dfrac{\langle x, h \rangle}{\|x\|_2}\).
- Montrer que \(N\) n’est pas différentiable en \(0\).
- Montrer que \(N\) est de classe \(C^1\) sur \(\mathbb{R}^n \setminus \{0\}\) et calculer la norme subordonnée de \(dN(x)\).
Exercice 5 : Différentiabilité de la norme infinie
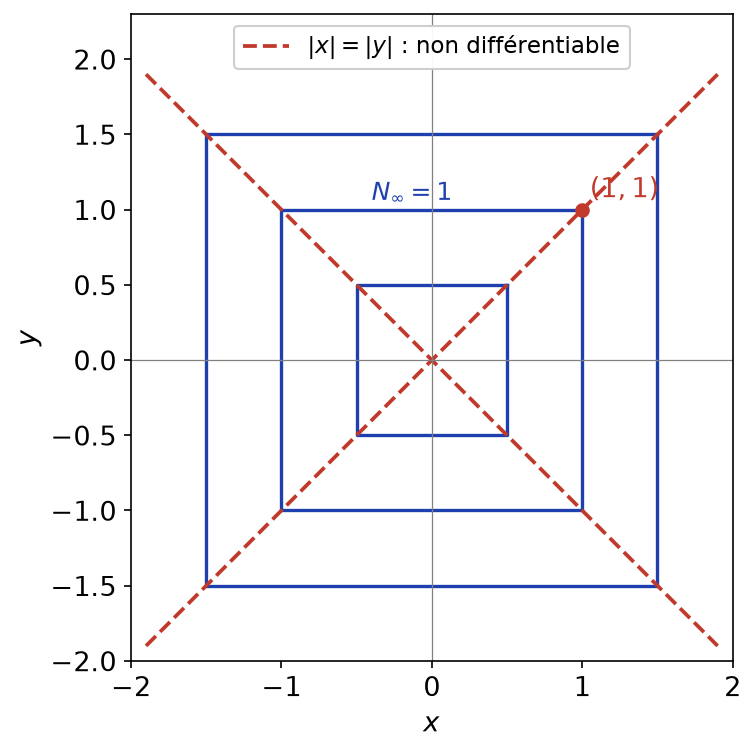
On note \(N_\infty(x,y) = \max(|x|,|y|)\) sur \(\mathbb{R}^2\). La figure ci-dessous montre quelques sphères de cette norme et les deux diagonales.
- Soit \((x_0,y_0)\) avec \(|x_0| > |y_0|\). Montrer que \(N_\infty\) est différentiable en \((x_0,y_0)\) et donner sa différentielle.
- Soit \((h,k) \in \mathbb{R}^2\). Calculer les limites à droite et à gauche en \(0\) de \(\dfrac{N_\infty(1+th,1+tk) – 1}{t}\).
- En déduire que \(N_\infty\) n’est pas différentiable en \((1,1)\).
- Déterminer l’ensemble des points où \(N_\infty\) est différentiable.
Exercice 6 : Puissances et trace sur un espace de matrices
On munit \(\mathcal{M}_n(\mathbb{R})\) d’une norme d’algèbre. Pour \(p \geq\, 1\), on pose \(f_p(M) = M^p\) et \(g_p(M) = \mathrm{tr}(M^p)\).
- Montrer par récurrence que \(f_p\) est différentiable et que \(df_p(M)(H) = \sum_{i=0}^{p-1} M^i H M^{p-1-i}\).
- En déduire que \(dg_p(M)(H) = p\,\mathrm{tr}(M^{p-1}H)\).
- On munit \(\mathcal{M}_n(\mathbb{R})\) du produit scalaire \(\langle A, B \rangle = \mathrm{tr}({^tAB)\). Déterminer le gradient de \(g_p\) en \(M\).
- Pour \(M = \begin{pmatrix} 1 1 \\ 0 1 \end{pmatrix}\) et \(H = \begin{pmatrix} 0 0 \\ 1 0 \end{pmatrix}\), calculer \(df_2(M)(H)\) et comparer avec \(2MH\).
Exercice 7 : Différentielle de l’inversion matricielle
On munit \(\mathcal{M}_n(\mathbb{R})\) d’une norme d’algèbre vérifiant \(\|I_n\| = 1\), par exemple une norme subordonnée. On note \(\iota(M) = M^{-1}\) sur \(GL_n(\mathbb{R})\).
- Montrer que \(GL_n(\mathbb{R})\) est un ouvert de \(\mathcal{M}_n(\mathbb{R})\).
- Soit \(H\) tel que \(\|H\| < 1\). Montrer que \(I_n + H\) est inversible et que \((I_n + H)^{-1} = I_n – H + R(H)\) avec \(\|R(H)\| \leq\, \dfrac{\|H\|^2}{1 – \|H\|}\).
- En déduire que \(\iota\) est différentiable en tout \(M \in GL_n(\mathbb{R})\), avec \(d\iota(M)(H) = -M^{-1}HM^{-1}\).
- Montrer que \(\iota\) est de classe \(C^1\).
- Pour \(|t| < 1\), soit \(A(t) = \begin{pmatrix} 1 t \\ t 1 \end{pmatrix}\). Calculer la dérivée en \(0\) de \(t \mapsto A(t)^{-1}\) de deux façons.
Exercice 8 : Différentielle du déterminant
On travaille sur \(\mathcal{M}_n(\mathbb{R})\), muni d’une norme quelconque.
- Justifier que \(\det\) est de classe \(C^1\).
- En développant \(\det(I_n + tH)\) à l’aide de la formule définissant le déterminant, montrer que \(d\det(I_n)(H) = \mathrm{tr}(H)\).
- Soit \(M \in GL_n(\mathbb{R})\). Montrer que \(d\det(M)(H) = \det(M)\,\mathrm{tr}(M^{-1}H) = \mathrm{tr}\big({^t\mathrm{com}(M)\,H\big)\).
- Montrer que la formule \(d\det(M)(H) = \mathrm{tr}\big({^t\mathrm{com}(M)\,H\big)\) reste vraie pour toute matrice \(M\).
- Vérifier cette formule directement pour \(n = 2\).
Exercice 9 : Dérivées partielles en coordonnées polaires
Soit \(f : \mathbb{R}^2 \to \mathbb{R}\) de classe \(C^1\). Pour \(r > 0\) et \(\theta \in \mathbb{R}\), on pose \(F(r,\theta) = f(r\cos\theta, r\sin\theta)\).
- Exprimer \(\partial_r F\) et \(\partial_\theta F\) à l’aide des dérivées partielles de \(f\).
- Montrer que \((\partial_r F)^2 + \dfrac{1}{r^2}(\partial_\theta F)^2 = \|\nabla f\|^2\), le gradient étant pris en \((r\cos\theta, r\sin\theta)\).
- Vérifier ces formules pour \(f(x,y) = x^2 – y^2\).
- On suppose que \(x\,\partial_2 f(x,y) – y\,\partial_1 f(x,y) = 0\) pour tout \((x,y)\). Montrer que \(f(x,y)\) ne dépend que de \(\sqrt{x^2+y^2}\).
Exercice 10 : Fonctionnelles intégrales sur C([0,1])
Soit \(E = C([0,1],\mathbb{R})\), muni de \(\|u\|_\infty = \sup_{[0,1]} |u|\). On pose \(\varphi(u) = \int_0^1 u(t)^2\,dt\) et \(\psi(u) = \int_0^1 \sin\big(u(t)\big)\,dt\).
- Montrer que \(\varphi\) est différentiable sur \(E\), avec \(d\varphi(u)(h) = 2\int_0^1 u(t)h(t)\,dt\). Montrer que \(\varphi\) est de classe \(C^1\).
- Montrer que \(|\sin(a+b) – \sin a – b\cos a| \leq\, \frac{b^2}{2}\) pour tous réels \(a, b\). En déduire que \(\psi\) est différentiable et calculer \(d\psi(u)\).
- Montrer que \(\psi\) est de classe \(C^1\).
- Calculer \(d\psi(u_0)\) pour la fonction constante \(u_0 = \frac{\pi}{2}\). Interpréter.
- On munit maintenant \(E\) de la norme \(\|u\|_1 = \int_0^1 |u|\). Montrer que \(\varphi\) n’est différentiable en aucun point pour cette norme.
Exercice 11 : Différentiable mais pas de classe C¹
Soit \(g(x,y) = (x^2+y^2)\sin\Big(\dfrac{1}{\sqrt{x^2+y^2}}\Big)\) si \((x,y) \neq (0,0)\), et \(g(0,0) = 0\). On note \(r = \sqrt{x^2+y^2}\).
- Montrer que \(g\) est de classe \(C^1\) sur \(\mathbb{R}^2 \setminus \{(0,0)\}\) et calculer \(\partial_1 g\) sur cet ouvert.
- Montrer que \(g\) est différentiable en \((0,0)\) et que \(dg(0,0) = 0\).
- Montrer que \(\partial_1 g(x,0)\) n’a pas de limite quand \(x \to 0^+\).
- Conclure : \(g\) est différentiable sur \(\mathbb{R}^2\) mais n’est pas de classe \(C^1\).
Exercice 12 : Une application contractante du plan
On munit \(\mathbb{R}^2\) de la norme euclidienne et l’on pose \(F(x,y) = \Big(\dfrac{1}{3}\sin(x+y),\ \dfrac{1}{3}\cos(x-y)\Big)\).
- Calculer la matrice jacobienne \(J = J_F(x,y)\).
- Calculer \({^tJJ\), puis montrer que la norme subordonnée de \(dF(x,y)\) est au plus \(\frac{\sqrt{2}}{3}\).
- En déduire que \(F\) est \(\frac{\sqrt{2}}{3}\)-lipschitzienne sur \(\mathbb{R}^2\).
- Montrer que le système \(x = \frac{1}{3}\sin(x+y)\), \(y = \frac{1}{3}\cos(x-y)\) admet une unique solution, et qu’elle appartient à \(\big[-\frac{1}{3},\frac{1}{3}\big]^2\).
Exercice 13 : Accroissements finis sur un ouvert non convexe
Soit \(U\) l’anneau \(\{1 < \sqrt{x^2+y^2} < 2\}\) privé du segment \([-2,-1] \times \{0\}\), représenté ci-dessous. On note \(r = \sqrt{x^2+y^2}\) et \(\theta(x,y) \in \,]-\pi,\pi[\) l’argument principal, de sorte que \(x = r\cos\theta\) et \(y = r\sin\theta\). On admet que \(\theta\) est de classe \(C^1\) sur \(U\).

- En dérivant la relation \(y\cos\theta – x\sin\theta = 0\), montrer que \(\nabla\theta(x,y) = \Big(-\dfrac{y}{r^2}, \dfrac{x}{r^2}\Big)\).
- En déduire que \(\|d\theta(x,y)\| < 1\) pour tout \((x,y) \in U\).
- Pour \(0 < \varepsilon < \frac{1}{2}\), on pose \(A_\varepsilon = \big(-\frac{3}{2}, \varepsilon\big)\) et \(B_\varepsilon = \big(-\frac{3}{2}, -\varepsilon\big)\). Calculer \(\theta(A_\varepsilon) – \theta(B_\varepsilon)\) et sa limite quand \(\varepsilon \to 0\). La fonction \(\theta\) est-elle \(1\)-lipschitzienne sur \(U\) ?
- Expliquer pourquoi ce résultat ne contredit pas l’inégalité des accroissements finis. Montrer que \(\theta\) est \(1\)-lipschitzienne sur toute boule ouverte incluse dans \(U\).
Exercice 14 : Différentielle nulle et connexité
- Donner un ouvert \(U\) de \(\mathbb{R}^2\) et une fonction \(f : U \to \mathbb{R}\) de classe \(C^1\), de différentielle nulle, mais non constante.
- Soit \(U\) un ouvert convexe de \(\mathbb{R}^2\) et \(f : U \to \mathbb{R}\) différentiable telle que \(\partial_1 f = 0\) sur \(U\). Montrer que \(f(x,y) = f(x^{\prime},y)\) dès que \((x,y)\) et \((x^{\prime},y)\) sont dans \(U\).
- Soit \(U = \mathbb{R}^2 \setminus \{(0,y) : y \geq\, 0\}\). On pose \(f(x,y) = y^2\) si \(x > 0\) et \(y > 0\), et \(f(x,y) = 0\) sinon. Montrer que \(f\) est de classe \(C^1\) sur \(U\), que \(\partial_1 f = 0\), et que la conclusion de la question 2 est fausse.
- Soit \(f : \mathbb{R}^n \to \mathbb{R}\) différentiable telle que \(df(x)(x) = 0\) pour tout \(x\). Montrer que \(f\) est constante.
Exercice 15 : Formule de Taylor à l’ordre 2 pour un polynôme
Soit \(f(x,y) = x^3 + y^3 – 3xy\) sur \(\mathbb{R}^2\).
- Calculer le gradient et la matrice hessienne de \(f\) en tout point.
- Déterminer les points critiques de \(f\).
- Écrire la formule de Taylor-Young à l’ordre \(2\) en \((1,1)\), puis vérifier qu’ici \(f(1+h,1+k) = -1 + 3(h^2 – hk + k^2) + h^3 + k^3\).
- Montrer que \(h^2 – hk + k^2 \geq\, \frac{1}{2}(h^2+k^2)\). En déduire que \((1,1)\) est un minimum local de \(f\).
- Montrer que \((0,0)\) n’est pas un extremum local de \(f\).
Exercice 16 : Contre-exemple au théorème de Schwarz
Soit \(f(x,y) = \dfrac{xy(x^2-y^2)}{x^2+y^2}\) si \((x,y) \neq (0,0)\), et \(f(0,0) = 0\).
- Vérifier que \(f(x,y) = xy – \dfrac{2xy^3}{x^2+y^2}\) hors de l’origine.
- Calculer \(\partial_1 f\) et \(\partial_2 f\) sur \(\mathbb{R}^2\), y compris en \((0,0)\).
- Montrer que \(f\) est de classe \(C^1\) sur \(\mathbb{R}^2\).
- Calculer \(\partial_2(\partial_1 f)(0,0)\) et \(\partial_1(\partial_2 f)(0,0)\).
- Que peut-on en conclure sur la régularité de \(f\) ?
Exercice 17 : Développement à l’ordre 2 de l’inverse et du déterminant
On munit \(\mathcal{M}_n(\mathbb{R})\) d’une norme d’algèbre. On note \(\iota(M) = M^{-1}\) et \(H = (h_{ij})\).
- Montrer que \((I_n+H)^{-1} = I_n – H + H^2 + o(\|H\|^2)\). En déduire \(d^2\iota(I_n)(H,H)\), puis \(d^2\iota(I_n)(H,K)\).
- Retrouver \(d^2\iota(I_n)(H,K)\) en dérivant \(M \mapsto -M^{-1}HM^{-1}\).
- Montrer que \(\det(I_n+H) = 1 + \mathrm{tr}(H) + \frac{1}{2}\big((\mathrm{tr}\,H)^2 – \mathrm{tr}(H^2)\big) + o(\|H\|^2)\).
- Vérifier que, pour \(n = 2\), cette formule est exacte sans le terme \(o(\|H\|^2)\).
- Soit \(H\) antisymétrique. Montrer que \(\det(I_n+H) = 1 + \frac{1}{2}\sum_{i,j} h_{ij}^2 + o(\|H\|^2)\).
Exercice 18 : Convexité par la hessienne
Soit \(U = \mathbb{R} \times \,]0,+\infty[\) et \(f(x,y) = \dfrac{x^2}{y}\) sur \(U\).
- Calculer la hessienne de \(f\) en tout point de \(U\).
- Montrer que \(d^2f(x,y)\big((h,k),(h,k)\big) = \dfrac{2}{y}\Big(h – \dfrac{x}{y}k\Big)^2\). En déduire que \(f\) est convexe sur \(U\).
- La fonction \(f\) est-elle strictement convexe ?
- Écrire l’inégalité du plan tangent en \((1,1)\) et retrouver l’inégalité obtenue par un calcul direct.
- Montrer que \(\{(x,y) \in U : x^2 \leq\, y\}\) est convexe.
Exercice 19 : Minimisation d’une fonctionnelle quadratique
Soit \(A \in \mathcal{S}_n(\mathbb{R})\) symétrique définie positive, \(b \in \mathbb{R}^n\) et \(J(x) = \frac{1}{2}\langle Ax, x \rangle – \langle b, x \rangle\).
- Calculer \(\nabla J(x)\) et la hessienne de \(J\).
- Montrer que \(J\) est convexe et qu’elle atteint son minimum en un unique point \(x^*\), que l’on déterminera. Calculer \(J(x^*)\).
- Montrer que \(J(x^*+h) = J(x^*) + \frac{1}{2}\langle Ah, h \rangle\) pour tout \(h\).
- Application : \(A = \begin{pmatrix} 2 1 \\ 1 2 \end{pmatrix}\) et \(b = (1,1)\).
- Soit \(M \in \mathcal{M}_{p,n}(\mathbb{R})\) de rang \(n\) et \(y \in \mathbb{R}^p\). Montrer que \(x \mapsto \|Mx – y\|^2\) admet un unique point de minimum, solution de \({^tMMx = {^tMy\).
Exercice 20 : Différentielle de M ↦ ᵗMM
On munit \(\mathcal{M}_n(\mathbb{R})\) de la norme de Frobenius \(\|M\| = \sqrt{\mathrm{tr}({^tMM)}\). On note \(\mathcal{S}_n\) et \(\mathcal{A}_n\) les sous-espaces des matrices symétriques et antisymétriques, et \(f(M) = {^tMM\).
- Montrer que \(f\) est différentiable et que \(df(M)(H) = {^tHM + {^tMH\).
- Déterminer le noyau et l’image de \(df(I_n)\).
- Soit \(M \in GL_n(\mathbb{R})\). Montrer que \(df(M)\) est une surjection de \(\mathcal{M}_n(\mathbb{R})\) sur \(\mathcal{S}_n\) et déterminer son noyau.
- Soit \(\Omega : \mathbb{R} \to O(n)\) dérivable avec \(\Omega(0) = I_n\). Montrer que \(\Omega^{\prime}(0) \in \mathcal{A}_n\). Vérifier sur la rotation d’angle \(t\) du plan.
Exercice 21 : Fonctions homogènes et relation d’Euler
Soit \(\alpha \in \mathbb{R}\). Une fonction \(f : \mathbb{R}^n \setminus \{0\} \to \mathbb{R}\) est dite positivement homogène de degré \(\alpha\) si \(f(tx) = t^\alpha f(x)\) pour tous \(t > 0\) et \(x \neq 0\). On suppose \(f\) différentiable.
- Montrer que si \(f\) est homogène de degré \(\alpha\), alors \(df(x)(x) = \alpha f(x)\) pour tout \(x \neq 0\) (relation d’Euler).
- Réciproquement, montrer que la relation d’Euler entraîne l’homogénéité de degré \(\alpha\).
- On suppose \(f\) homogène de degré \(\alpha\) et de classe \(C^1\). Montrer que ses dérivées partielles sont homogènes de degré \(\alpha – 1\).
- Vérifier la relation d’Euler pour \(f(x) = \|x\|_2^3\).
- Soit \(f : \mathbb{R}^n \to \mathbb{R}\), homogène de degré \(1\) sur \(\mathbb{R}^n\setminus\{0\}\), avec \(f(0) = 0\), et différentiable en \(0\). Montrer que \(f\) est linéaire. En déduire que \(f(x,y) = \dfrac{x^3}{x^2+y^2}\), prolongée par \(0\), n’est pas différentiable en \((0,0)\), bien qu’elle y admette des dérivées selon tout vecteur.
Exercice 22 : Dérivée seconde bornée et descente de gradient
Soit \(f : \mathbb{R}^n \to \mathbb{R}\) de classe \(C^2\). On suppose qu’il existe \(M > 0\) tel que la norme subordonnée euclidienne de la hessienne vérifie \(\|H_f(x)\| \leq\, M\) pour tout \(x\).
- Montrer que \(|f(x+h) – f(x) – \langle \nabla f(x), h \rangle| \leq\, \frac{M}{2}\|h\|^2\) pour tous \(x, h\).
- Montrer que \(\nabla f\) est \(M\)-lipschitzienne.
- Pour \(t > 0\), on pose \(x_+ = x – t\nabla f(x)\). Montrer que \(f(x_+) \leq\, f(x) – t\big(1 – \frac{Mt}{2}\big)\|\nabla f(x)\|^2\).
- On définit \(x_{k+1} = x_k – \frac{1}{M}\nabla f(x_k)\). On suppose \(f\) minorée par \(m\). Montrer que \(\sum_k \|\nabla f(x_k)\|^2 \leq\, 2M\big(f(x_0) – m\big)\) et que \(\nabla f(x_k) \to 0\).
- Application : \(f(x,y) = \frac{1}{2}(x^2+4y^2)\), pas \(t = \frac{1}{5}\) et \(x_0 = (2,1)\). Calculer les itérés et vérifier l’inégalité de la question 3 pour le premier pas.
Exercice 23 : Problème, une équation intégrale non linéaire
Soit \(E = C([0,1],\mathbb{R})\), muni de \(\|\cdot\|_\infty\) ; on admet que \(E\) est complet. Pour \(u \in E\), on pose \(G(u)(t) = \int_0^t u(s)^2\,ds\).
- Montrer que \(G\) envoie \(E\) dans \(E\), qu’elle est différentiable, et que \(dG(u)(h)(t) = 2\int_0^t u(s)h(s)\,ds\). Majorer \(\|dG(u)\|\).
- Montrer que \(G\) est de classe \(C^1\).
- Montrer que \(G\) est deux fois différentiable et calculer \(d^2G(u)(h,k)\). Vérifier que la formule de Taylor à l’ordre \(2\) est exacte.
- Soit \(B\) la boule fermée de centre \(0\) et de rayon \(1\). Montrer que \(G\) est \(2\)-lipschitzienne sur \(B\).
- Soit \(f \in E\) avec \(\|f\|_\infty \leq\, \frac{1}{2}\) et \(\lambda \in \mathbb{R}\) avec \(|\lambda| \leq\, \frac{1}{4}\). On pose \(T(u) = f + \lambda G(u)\). Montrer que \(T(B) \subset B\) et que \(T\) est \(\frac{1}{2}\)-lipschitzienne sur \(B\). En déduire que l’équation \(u(t) = f(t) + \lambda\int_0^t u(s)^2\,ds\) admet une unique solution dans \(B\).
- Déterminer explicitement cette solution lorsque \(f\) est la constante \(\frac{1}{2}\).
Le corrigé des exercices
Chaque exercice est corrigé en détail, question par question, sur la page suivante.

Pour aller plus loin en L3
- Le cours : calcul différentiel, cours de maths en L3
- À maîtriser avant : Espaces normés et applications linéaires continues
- Chapitre précédent : Réduction de Jordan et décomposition de Dunford
- Chapitre suivant : Inversion locale, fonctions implicites et extrema liés
- Le même thème en maths spé : calcul différentiel, exercices de maths spé
- Tester vos connaissances : QCM de maths en L3 par chapitre
- Le sommaire : tous les chapitres de maths de L3 et la licence de maths de L1 à L3