Ces exercices isométries L2 entraînent aux techniques centrales du chapitre. Vous commencerez par reconnaître des matrices orthogonales et par calculer des adjoints, y compris pour un produit scalaire non canonique ou dans l’espace des matrices. Vous déterminerez ensuite la nature d’isométries du plan et de l’espace, avec leur axe et leur angle.
Une seconde série porte sur le théorème spectral : diagonalisation en base orthonormée, matrices définies positives, racine carrée, matrices de Gram et coniques. Les derniers exercices, plus longs, abordent les endomorphismes normaux, la transformation de Cayley, la décomposition polaire et le quotient de Rayleigh.
Cherchez chaque exercice au moins vingt minutes avant de lire le corrigé. Refaites les calculs de vecteurs propres à la main : c’est ainsi que les réflexes s’installent pour les partiels.
Avant de commencer, relisez le cours de maths en L2 sur isométries et théorème spectral.
Exercice 1 : Reconnaître des matrices orthogonales
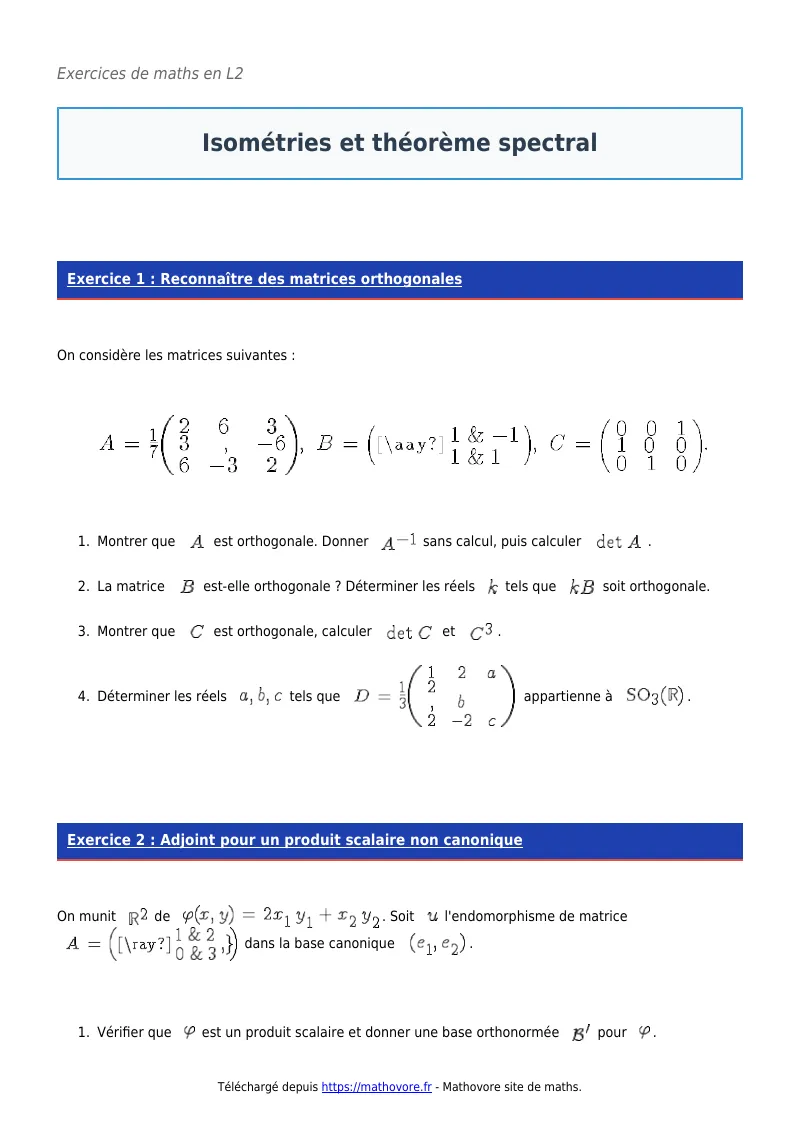
On considère les matrices suivantes :
\[A = \frac{1}{7}\begin{pmatrix} 2 6 3 \\ 3 2 -6 \\ 6 -3 2 \end{pmatrix}, \quad B = \begin{pmatrix} 1 -1 \\ 1 1 \end{pmatrix}, \quad C = \begin{pmatrix} 0 0 1 \\ 1 0 0 \\ 0 1 0 \end{pmatrix}.\]
- Montrer que \(A\) est orthogonale. Donner \(A^{-1}\) sans calcul, puis calculer \(\det A\).
- La matrice \(B\) est-elle orthogonale ? Déterminer les réels \(k\) tels que \(kB\) soit orthogonale.
- Montrer que \(C\) est orthogonale, calculer \(\det C\) et \(C^3\).
- Déterminer les réels \(a, b, c\) tels que \(D = \dfrac{1}{3}\begin{pmatrix} 1 2 a \\ 2 1 b \\ 2 -2 c \end{pmatrix}\) appartienne à \(\mathrm{SO}_3(\mathbb{R})\).
Exercice 2 : Adjoint pour un produit scalaire non canonique
On munit \(\mathbb{R}^2\) de \(\varphi(x, y) = 2x_1 y_1 + x_2 y_2\). Soit \(u\) l’endomorphisme de matrice \(A = \begin{pmatrix} 1 2 \\ 0 3 \end{pmatrix}\) dans la base canonique \((e_1, e_2)\).
- Vérifier que \(\varphi\) est un produit scalaire et donner une base orthonormée \(\mathcal{B}^{\prime}\) pour \(\varphi\).
- Déterminer la matrice \(B\) de l’adjoint \(u^*\) (pour \(\varphi\)) dans la base canonique, en revenant à la définition. Contrôler le résultat à l’aide de \(\mathcal{B}^{\prime}\).
- L’endomorphisme \(u\) est-il symétrique pour \(\varphi\) ? Déterminer toutes les matrices \(M = \begin{pmatrix} a b \\ c d \end{pmatrix}\) dont l’endomorphisme associé est symétrique pour \(\varphi\).
Exercice 3 : Noyau et image de l’adjoint
Soit \(E\) un espace euclidien et \(u \in \mathcal{L}(E)\).
- Montrer que \(\ker(u^* \circ u) = \ker u\).
- En déduire que \(\mathrm{rg}(u^* \circ u) = \mathrm{rg}\, u\), puis que \(\mathrm{Im}(u^* \circ u) = \mathrm{Im}\, u^*\).
- Montrer que \(E = \ker u \oplus \mathrm{Im}\, u^*\), la somme étant orthogonale.
- Application : dans \(\mathbb{R}^3\) canonique, \(u\) a pour matrice \(A = \begin{pmatrix} 1 1 0 \\ 0 1 1 \\ 1 2 1 \end{pmatrix}\). Déterminer \(\ker u\), \(\mathrm{Im}\, u\), \(\ker u^*\) et \(\mathrm{Im}\, u^*\), et vérifier les relations d’orthogonalité du cours.
Exercice 4 : Adjoints dans l’espace des matrices
On munit \(\mathcal{M}_n(\mathbb{R})\) du produit scalaire \(\langle X, Y \rangle = \mathrm{tr}(X^{T} Y)\). On fixe \(M \in \mathcal{M}_n(\mathbb{R})\).
- Déterminer les adjoints de \(L_M : X \mapsto MX\) et de \(R_M : X \mapsto XM\).
- Montrer que \(\tau : X \mapsto X^{T}\) est à la fois symétrique et orthogonale. En déduire que \(\tau\) est une symétrie orthogonale, puis que \(\mathcal{S}_n(\mathbb{R})\) et \(\mathcal{A}_n(\mathbb{R})\) sont orthogonaux.
- Soit \(\mathrm{ad}_M : X \mapsto MX – XM\). Montrer que \((\mathrm{ad}_M)^* = \mathrm{ad}_{M^{T}}\).
- On suppose \(M\) symétrique. Montrer que \(\mathrm{Im}\, \mathrm{ad}_M\) est l’orthogonal de l’ensemble des matrices qui commutent avec \(M\). En déduire que \(M\) n’appartient pas à \(\mathrm{Im}\, \mathrm{ad}_M\) si \(M \neq 0\).
Exercice 5 : Rotation et réflexion du plan
Dans \(\mathbb{R}^2\) euclidien canonique, on considère
\[R = \frac{1}{5}\begin{pmatrix} 3 -4 \\ 4 3 \end{pmatrix}, \qquad S = \frac{1}{5}\begin{pmatrix} 3 4 \\ 4 -3 \end{pmatrix}.\]
La figure ci-dessous représente les vecteurs de la base canonique et leurs images par \(R\) et \(S\).
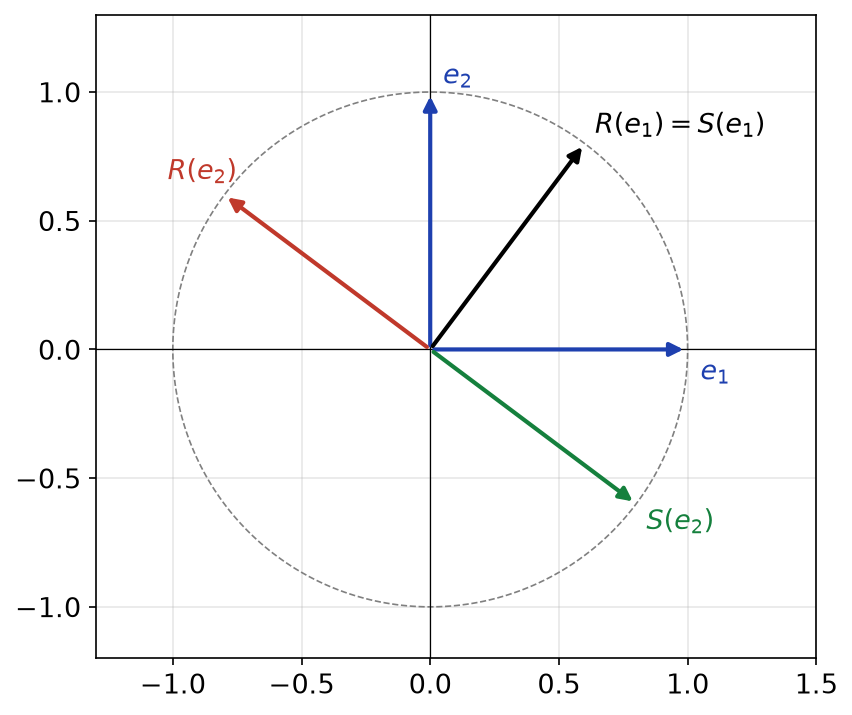
- Montrer que \(R\) et \(S\) sont orthogonales et préciser leur nature. On notera \(\theta \in ]0, \frac{\pi}{2}[\) le réel tel que \(\cos\theta = \frac{3}{5}\) et \(\sin\theta = \frac{4}{5}\).
- Déterminer l’axe de \(S\) : on donnera un vecteur directeur à coordonnées entières.
- Calculer \(RS\) et \(SR\) et préciser leur nature et leur axe.
- Calculer \(R^2\) et \(S^2\).
Exercice 6 : Nature de quatre isométries de l’espace
L’espace \(\mathbb{R}^3\) est muni de sa structure euclidienne canonique et orienté par la base canonique. Déterminer la nature et les éléments caractéristiques des endomorphismes de matrices
\[A = \frac{1}{3}\begin{pmatrix} -1 2 2 \\ 2 -1 2 \\ 2 2 -1 \end{pmatrix}, \quad B = \frac{1}{3}\begin{pmatrix} 1 -2 -2 \\ -2 1 -2 \\ -2 -2 1 \end{pmatrix},\]
\[C = \frac{1}{3}\begin{pmatrix} 2 2 1 \\ -1 2 -2 \\ -2 1 2 \end{pmatrix}, \quad D = \frac{1}{3}\begin{pmatrix} -2 -2 1 \\ 1 -2 -2 \\ -2 1 -2 \end{pmatrix}.\]
- Traiter \(A\) et \(B\), en remarquant qu’elles s’écrivent à l’aide de la matrice \(J\) dont tous les coefficients valent \(1\).
- Traiter \(C\) : axe orienté et angle.
- Traiter \(D\) : on l’écrira comme la composée d’une rotation et d’une réflexion par rapport au plan orthogonal à l’axe.
Exercice 7 : Matrice d’une rotation donnée par son axe et son angle
Dans \(\mathbb{R}^3\) euclidien orienté canonique, soit \(r\) la rotation d’axe dirigé et orienté par \(w = (1, 1, 0)\), d’angle \(\frac{\pi}{2}\).
- À l’aide de la formule \(r(x) = \cos\theta \, x + (1 – \cos\theta)\langle x, n \rangle n + \sin\theta \, n \wedge x\), où \(n = \frac{w}{\|w\|}\), calculer \(r(e_1)\), \(r(e_2)\), \(r(e_3)\). En déduire la matrice \(R\) de \(r\).
- Vérifier que \(R\) est orthogonale, de déterminant \(1\), et que sa trace est cohérente avec l’angle.
- Calculer \(R^2\). Reconnaître l’isométrie obtenue.
Exercice 8 : Composée de deux réflexions de l’espace
Dans \(\mathbb{R}^3\) euclidien canonique, on note \(s_1\) la réflexion par rapport au plan \(P_1 : x = 0\) et \(s_2\) la réflexion par rapport au plan \(P_2 : x = y\), représentés sur la figure ci-dessous.
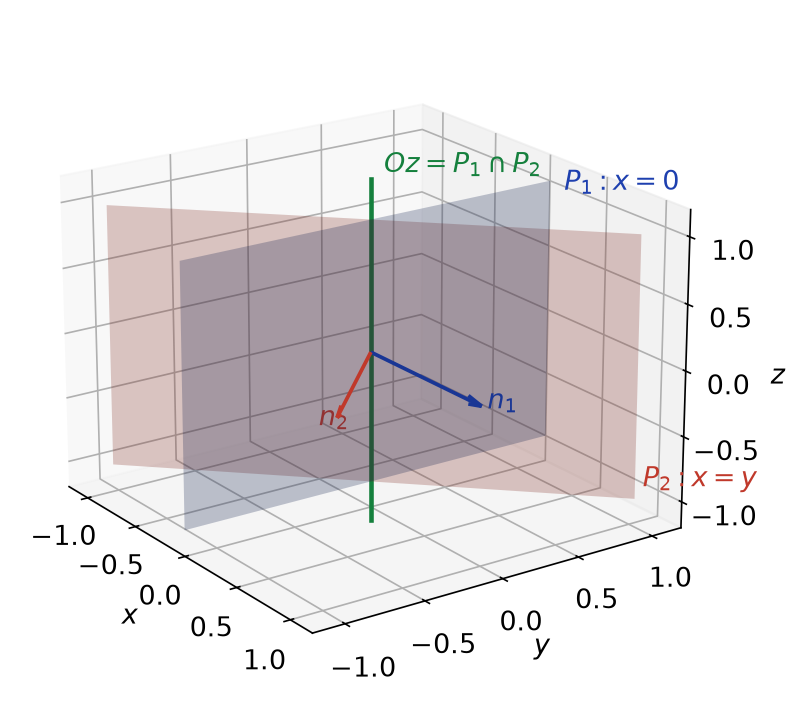
- Écrire les matrices de \(s_1\) et \(s_2\) à l’aide de la formule \(s_a(x) = x – 2\frac{\langle x, a \rangle}{\|a\|^2} a\).
- Calculer les matrices de \(s_1 \circ s_2\) et \(s_2 \circ s_1\), et reconnaître ces isométries.
- Plus généralement, soient \(P_1 \neq P_2\) deux plans vectoriels de \(\mathbb{R}^3\). Montrer que la composée des réflexions associées est une rotation d’axe \(P_1 \cap P_2\).
- Réciproquement, soit \(r\) une rotation d’axe \(D\) et \(P\) un plan contenant \(D\). Montrer que \(s_P \circ r\) est une réflexion, puis que \(r\) est la composée de deux réflexions.
Exercice 9 : Isométries symétriques et projecteurs orthogonaux
Soit \(E\) un espace euclidien.
- Soit \(u \in \mathrm{O}(E)\). Montrer que \(u\) est symétrique si et seulement si \(u\) est une symétrie orthogonale.
- Soit \(p\) un projecteur de \(E\). Montrer que \(p\) est une projection orthogonale si et seulement si \(p\) est symétrique.
- Application : montrer que \(H = \dfrac{1}{2}\begin{pmatrix} 1 1 1 1 \\ 1 1 -1 -1 \\ 1 -1 1 -1 \\ 1 -1 -1 1 \end{pmatrix}\) est la matrice d’une réflexion de \(\mathbb{R}^4\) et déterminer l’hyperplan associé.
Exercice 10 : Diagonalisation d’une matrice symétrique en base orthonormée
Soit \(S = \begin{pmatrix} 3 -1 0 \\ -1 2 -1 \\ 0 -1 3 \end{pmatrix}\).
- Vérifier que \((1, 2, 1)\), \((1, 0, -1)\) et \((1, -1, 1)\) sont des vecteurs propres de \(S\).
- En déduire une matrice orthogonale \(P\) et une matrice diagonale \(D\) telles que \(S = P D P^{T}\).
- Montrer que \(S\) est définie positive. Déterminer le minimum de \(X^{T} S X\) lorsque \(\|X\| = 1\), et les vecteurs où il est atteint.
- Calculer \(\det S\) et \(S^{-1}\).
Exercice 11 : Matrice symétrique à valeur propre double
Soit \(S = \begin{pmatrix} 7 -2 1 \\ -2 10 -2 \\ 1 -2 7 \end{pmatrix}\).
- Montrer que \((1, 0, -1)\) et \((1, 1, 1)\) sont des vecteurs propres de \(S\) pour la même valeur propre.
- Déterminer le spectre de \(S\) à l’aide de la trace, puis une base orthonormée de vecteurs propres.
- Montrer que \(S = 6 I_3 + v v^{T}\) avec \(v = (1, -2, 1)^{T}\).
- En déduire, pour tout entier \(k \geq\, 1\), une expression de \(S^k\) en fonction de \(I_3\) et de \(v v^{T}\).
Exercice 12 : Matrices définies positives et critère de Sylvester
- Soit \(S = \begin{pmatrix} 2 -1 0 \\ -1 2 -1 \\ 0 -1 2 \end{pmatrix}\). Écrire \(X^{T} S X\) comme une somme de quatre carrés et en déduire que \(S\) est définie positive. Retrouver ce résultat par le critère de Sylvester.
- Pour \(a \in \mathbb{R}\), on pose \(S_a = \begin{pmatrix} 1 a 0 \\ a 1 a \\ 0 a 1 \end{pmatrix}\). Déterminer les valeurs de \(a\) pour lesquelles \(S_a\) est définie positive.
- Vérifier que \((1, 0, -1)\), \((1, \sqrt{2}, 1)\) et \((1, -\sqrt{2}, 1)\) sont vecteurs propres de \(S_a\). Pour quelles valeurs de \(a\) la matrice \(S_a\) est-elle positive ?
- Montrer qu’une matrice symétrique dont un coefficient diagonal est négatif ou nul n’est pas définie positive.
Exercice 13 : Formes quadratiques du plan et lignes de niveau
On considère \(q_1(x, y) = 5x^2 – 4xy + 8y^2\) et \(q_2(x, y) = x^2 + 4xy + y^2\).
- Écrire les matrices symétriques \(S_1\) et \(S_2\) de \(q_1\) et \(q_2\), puis les diagonaliser dans une base orthonormée.
- Déterminer la nature de la courbe \(q_1(x, y) = 36\) et ses demi-axes.
- Déterminer le maximum et le minimum de \(q_1\) sur le cercle unité, et les points où ils sont atteints.
- Déterminer la nature de la courbe \(q_2(x, y) = 3\), ses sommets et ses asymptotes.
Exercice 14 : Matrices de Gram
Soit \(A \in \mathcal{M}_{p,n}(\mathbb{R})\).
- Montrer que \(A^{T} A\) est symétrique positive et que \(\ker(A^{T} A) = \ker A\). En déduire que \(A^{T} A\) est définie positive si et seulement si \(\mathrm{rg}\, A = n\).
- Montrer que \(A^{T} A\) et \(A A^{T}\) ont les mêmes valeurs propres non nulles.
- Application : \(A = \begin{pmatrix} 1 1 \\ 1 0 \\ 0 1 \end{pmatrix}\). Calculer \(A^{T} A\) et \(A A^{T}\), leurs spectres et des vecteurs propres.
- Réciproquement, montrer que toute \(S \in \mathcal{S}_n^{+}(\mathbb{R})\) s’écrit \(S = B^{T} B\) avec \(B \in \mathcal{M}_n(\mathbb{R})\), et que \(B\) est inversible si \(S\) est définie positive.
Exercice 15 : Racines carrées d’une matrice symétrique positive
Soit \(S = \begin{pmatrix} 5 4 \\ 4 5 \end{pmatrix}\).
- Diagonaliser \(S\) dans une base orthonormée.
- Déterminer une matrice \(R\) symétrique positive telle que \(R^2 = S\).
- Déterminer toutes les matrices symétriques \(T\) telles que \(T^2 = S\).
- Dans le cas général, soit \(S \in \mathcal{S}_n^{+}(\mathbb{R})\) et \(R \in \mathcal{S}_n^{+}(\mathbb{R})\) telle que \(R^2 = S\). Montrer que \(R\) laisse stable chaque sous-espace propre de \(S\), puis que \(R\) est unique.
Exercice 16 : Matrices hermitiennes et normales de taille 2
On munit \(\mathbb{C}^2\) du produit hermitien canonique \(\langle X, Y \rangle = \overline{X}^{T} Y\). Soient \(H = \begin{pmatrix} 2 i \\ -i 2 \end{pmatrix}\) et \(N = \begin{pmatrix} 1 -1 \\ 1 1 \end{pmatrix}\).
- Vérifier que \(H\) est hermitienne. Déterminer son spectre et une matrice unitaire \(U\) telle que \(U^* H U\) soit diagonale.
- Montrer que \(N\) est normale, mais ni symétrique ni orthogonale. La diagonaliser dans une base orthonormée de \(\mathbb{C}^2\).
- Montrer que \(\frac{1}{\sqrt{2}} N\) est unitaire et vérifier que ses valeurs propres sont de module \(1\).
Exercice 17 : Propriétés des endomorphismes normaux
Soit \(E\) un espace hermitien et \(u\) un endomorphisme normal de \(E\) : \(u u^* = u^* u\).
- Montrer que \(\|u(x)\| = \|u^*(x)\|\) pour tout \(x\), puis que \(\ker u = \ker u^*\).
- En déduire que, pour tout \(\lambda \in \mathbb{C}\), \(\ker(u – \lambda \, \mathrm{id}) = \ker(u^* – \overline{\lambda} \, \mathrm{id})\).
- Montrer que deux sous-espaces propres de \(u\) associés à des valeurs propres distinctes sont orthogonaux.
- Montrer que \(\mathrm{Im}\, u = (\ker u)^{\perp}\), puis que \(\ker u^2 = \ker u\).
- Déterminer toutes les matrices réelles \(M = \begin{pmatrix} a b \\ c d \end{pmatrix}\) telles que \(M M^{T} = M^{T} M\).
Exercice 18 : Transformation de Cayley
Soit \(A \in \mathcal{M}_n(\mathbb{R})\) antisymétrique : \(A^{T} = -A\).
- Montrer que \(X^{T} A X = 0\) pour tout \(X\), puis que \(I_n + A\) et \(I_n – A\) sont inversibles.
- On pose \(Q = (I_n – A)(I_n + A)^{-1}\). Montrer que \(I_n – A\) et \((I_n + A)^{-1}\) commutent, puis que \(Q\) est orthogonale.
- Montrer que \(\det Q = 1\) et que \(-1\) n’est pas valeur propre de \(Q\).
- Réciproquement, soit \(Q \in \mathrm{O}_n(\mathbb{R})\) dont \(-1\) n’est pas valeur propre. Montrer que \(A = (I_n – Q)(I_n + Q)^{-1}\) est antisymétrique et que \(Q = (I_n – A)(I_n + A)^{-1}\).
- Cas \(n = 2\) : pour \(A = \begin{pmatrix} 0 -t \\ t 0 \end{pmatrix}\), calculer \(Q\). Quelles rotations obtient-on ?
Exercice 19 : Décomposition polaire d’une matrice inversible
Soit \(A \in \mathrm{GL}_n(\mathbb{R})\).
- Montrer que \(A^{T} A\) est symétrique définie positive.
- Soit \(S\) l’unique matrice symétrique définie positive telle que \(S^2 = A^{T} A\). Montrer que \(O = A S^{-1}\) est orthogonale. On obtient ainsi \(A = OS\).
- Montrer l’unicité du couple \((O, S) \in \mathrm{O}_n(\mathbb{R}) \times \mathcal{S}_n^{++}(\mathbb{R})\) tel que \(A = OS\).
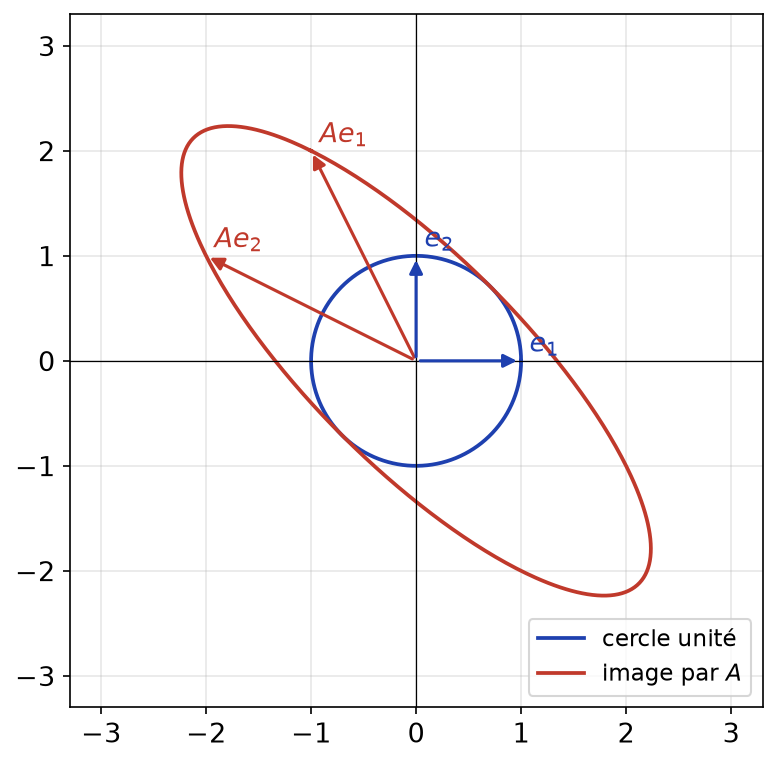
- Application : \(A = \begin{pmatrix} -1 -2 \\ 2 1 \end{pmatrix}\). Déterminer \(S\) et \(O\) (on pourra utiliser l’exercice 15). Interpréter la figure ci-dessous, qui montre l’image du cercle unité par \(A\), et donner les demi-axes de l’ellipse obtenue.
Exercice 20 : Problème : quotient de Rayleigh et norme d’une matrice
Soit \(S \in \mathcal{S}_n(\mathbb{R})\) de valeurs propres \(\lambda_1 \leq\, \lambda_2 \leq\, \cdots \leq\, \lambda_n\). Pour \(X \neq 0\), on pose \(\rho_S(X) = \dfrac{X^{T} S X}{X^{T} X}\).
- Montrer que \(\lambda_1 \leq\, \rho_S(X) \leq\, \lambda_n\), avec égalité à droite si et seulement si \(X\) est vecteur propre associé à \(\lambda_n\). En déduire \(\lambda_n = \max_{\|X\| = 1} X^{T} S X\) et \(\lambda_1 = \min_{\|X\| = 1} X^{T} S X\).
- Pour \(A \in \mathcal{M}_n(\mathbb{R})\), on pose \(\|A\| = \sup_{X \neq 0} \dfrac{\|AX\|}{\|X\|}\). Montrer que \(\|A\| = \sqrt{\mu}\), où \(\mu\) est la plus grande valeur propre de \(A^{T} A\).
- Montrer que si \(S\) est symétrique, alors \(\|S\| = \max_i |\lambda_i|\).
- Calculer \(\|A\|\) pour \(A = \begin{pmatrix} 1 1 \\ 0 1 \end{pmatrix}\) et un vecteur unitaire \(X\) tel que \(\|AX\| = \|A\|\). Comparer avec \(\max |\lambda|\) pour les valeurs propres \(\lambda\) de \(A\).
- Soient \(S, T \in \mathcal{S}_n(\mathbb{R})\) avec \(T\) positive. Montrer que la plus grande valeur propre de \(S + T\) est supérieure ou égale à celle de \(S\), et de même pour les plus petites.
Le corrigé des exercices
Chaque exercice est corrigé en détail, question par question, sur la page suivante.

Pour aller plus loin en L2
- Le cours : isométries et théorème spectral, cours de maths en L2
- À maîtriser avant : Produit scalaire et espaces euclidiens, Valeurs propres et diagonalisation
- Chapitre précédent : Produit scalaire et espaces euclidiens
- Chapitre suivant : Séries de Fourier
- Tester vos connaissances : QCM de maths en L2 par chapitre
- Le sommaire : tous les chapitres de maths de L2 et la licence de maths de L1 à L3