Ce cours de géométrie espace L1 reprend la géométrie analytique du plan et de l’espace avec les outils de l’algèbre linéaire. Vous y trouverez les repères cartésiens, les équations cartésiennes et paramétriques de droites et de plans, ainsi que le passage d’une représentation à l’autre. Le produit scalaire, le produit vectoriel et le produit mixte donnent ensuite des formules de distance, d’aire et de volume.
Ce chapitre se place au second semestre, juste après les systèmes linéaires et les déterminants. En effet, une intersection de plans n’est rien d’autre qu’un système linéaire, et son rang décide de la figure obtenue. Enfin, les cercles et sphères complètent le tableau.
Ces résultats resservent en analyse à plusieurs variables, en mécanique et dans toute l’algèbre bilinéaire de deuxième année. Chaque théorème important est démontré.
Pour vous entraîner ensuite, travaillez les exercices de maths en L1 sur géométrie du plan et de l'espace.
I. Repères cartésiens du plan et de l’espace
La géométrie analytique traduit les objets géométriques en nombres. On fixe pour cela un point origine et des vecteurs de référence. Ensuite, chaque point est repéré par ses coordonnées. Ainsi, une droite ou un plan devient l’ensemble des solutions d’une équation. De même, un problème d’intersection devient un système linéaire. Ce lien entre géométrie et algèbre linéaire est le fil conducteur du chapitre.
1. Repères et coordonnées
Un repère cartésien du plan est un triplet \(\mathcal{R}=(O;\vec{u},\vec{v})\) formé d’un point \(O\) et d’une base \((\vec{u},\vec{v})\) des vecteurs du plan. Tout point \(M\) s’écrit alors de façon unique \(\vec{OM}=x\vec{u}+y\vec{v}\). Le couple \((x,y)\) forme les coordonnées de \(M\) dans \(\mathcal{R}\). De même, un repère de l’espace est un quadruplet \((O;\vec{u},\vec{v},\vec{w})\) où \((\vec{u},\vec{v},\vec{w})\) est une base. Chaque point a alors trois coordonnées \((x,y,z)\).
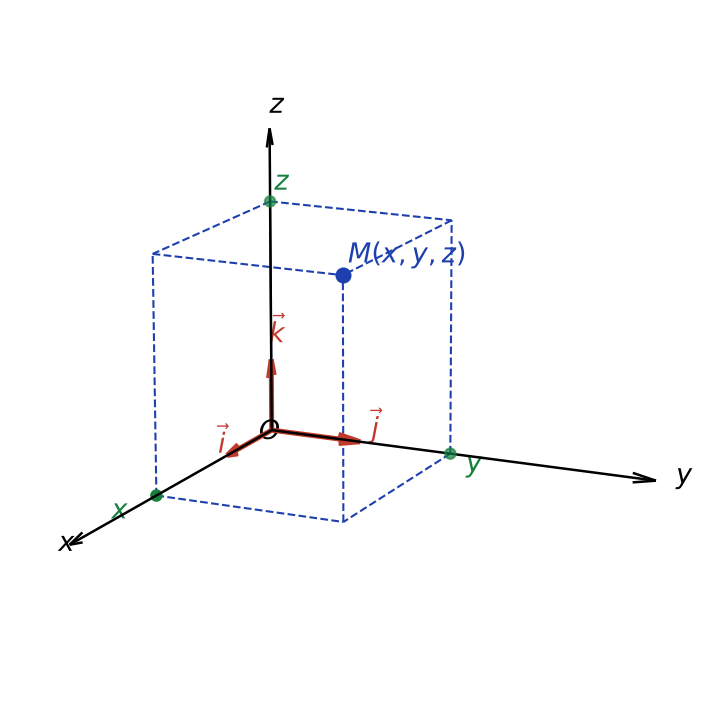
Le repère est dit orthonormé lorsque ses vecteurs de base sont deux à deux orthogonaux et de norme 1. Dans toute la suite, sauf mention contraire, on travaille dans \(\mathbb{R}^2\) ou \(\mathbb{R}^3\) muni du repère canonique, qui est orthonormé. Comme le montre la figure ci-dessous, les coordonnées d’un point de l’espace se lisent en projetant ce point sur les trois axes.
Dans le plan, on considère \(\Omega(2,-1)\), \(\vec{u}=(2,1)\) et \(\vec{v}=(0,1)\). Le déterminant de \((\vec{u},\vec{v})\) vaut \(2\times 1-0\times 1=2\neq 0\). C’est donc une base, et \((\Omega;\vec{u},\vec{v})\) est un repère. Le point de coordonnées \((X,Y)=(1,3)\) dans ce repère vérifie \(\vec{\Omega M}=\vec{u}+3\vec{v}=(2,4)\). Par conséquent, ses coordonnées canoniques sont \((4,3)\).
2. Changement de repère
Soit \(\mathcal{R}^{\prime}=(\Omega;\vec{u},\vec{v})\) un repère du plan, avec \(\Omega(a,b)\), \(\vec{u}=(u_1,u_2)\) et \(\vec{v}=(v_1,v_2)\) dans le repère canonique. Si \(M\) a pour coordonnées \((X,Y)\) dans \(\mathcal{R}^{\prime}\) et \((x,y)\) dans le repère canonique, alors :
\[\begin{pmatrix}x\\ y\end{pmatrix}=\begin{pmatrix}a\\ b\end{pmatrix}+\begin{pmatrix}u_1 v_1\\ u_2 v_2\end{pmatrix}\begin{pmatrix}X\\ Y\end{pmatrix}.\]
La matrice carrée est inversible, car ses colonnes forment une base. On peut donc toujours exprimer \((X,Y)\) en fonction de \((x,y)\).
En pratique, on choisit un repère adapté au problème. Par exemple, la droite passant par \(\Omega\) et dirigée par \(\vec{u}\) a pour équation \(Y=0\) dans \(\mathcal{R}^{\prime}\). La même formule vaut dans l’espace, avec une matrice de taille \(3\times 3\).
3. Distance et milieu
Dans un repère orthonormé de l’espace, pour \(A(x_A,y_A,z_A)\) et \(B(x_B,y_B,z_B)\), on a :
\[AB=\sqrt{(x_B-x_A)^2+(y_B-y_A)^2+(z_B-z_A)^2},\qquad I(\frac{x_A+x_B}{2},\frac{y_A+y_B}{2},\frac{z_A+z_B}{2}),\]
où \(I\) est le milieu du segment \([AB]\). Dans le plan, il suffit de supprimer la troisième coordonnée.
La formule de la distance n’est valable que dans un repère orthonormé. Dans le repère \((\Omega;\vec{u},\vec{v})\) de l’exemple précédent, le vecteur \(\vec{u}\) a pour coordonnées \((1,0)\). Pourtant, sa longueur vaut \(\sqrt{5}\), et non 1.
II. Produit scalaire dans le plan et dans l’espace
1. Définition et propriétés
Pour \(\vec{u}=(x,y,z)\) et \(\vec{v}=(x^{\prime},y^{\prime},z^{\prime})\) dans \(\mathbb{R}^3\), le produit scalaire canonique est \(\vec{u}\cdot\vec{v}=xx^{\prime}+yy^{\prime}+zz^{\prime}\). La norme de \(\vec{u}\) est \(\|\vec{u}\|=\sqrt{\vec{u}\cdot\vec{u}}=\sqrt{x^2+y^2+z^2}\). Dans \(\mathbb{R}^2\), on pose de même \(\vec{u}\cdot\vec{v}=xx^{\prime}+yy^{\prime}\).
Le produit scalaire est bilinéaire, symétrique et défini positif : \(\vec{u}\cdot\vec{u}\geq\, 0\), avec égalité si et seulement si \(\vec{u}=\vec{0}\). De plus, on dispose des identités suivantes :
\[\|\vec{u}+\vec{v}\|^2=\|\vec{u}\|^2+2\,\vec{u}\cdot\vec{v}+\|\vec{v}\|^2,\qquad \vec{u}\cdot\vec{v}=\frac{1}{2}(\|\vec{u}+\vec{v}\|^2-\|\vec{u}\|^2-\|\vec{v}\|^2).\]
Ces propriétés découlent directement de la formule en coordonnées. En effet, chaque terme \(xx^{\prime}\) est linéaire par rapport à chacune des deux variables. Par ailleurs, la somme \(x^2+y^2+z^2\) ne s’annule que pour \(x=y=z=0\).
2. Inégalité de Cauchy-Schwarz et angle
Pour tous vecteurs \(\vec{u}\) et \(\vec{v}\), on a \(|\vec{u}\cdot\vec{v}|\leq\,\|\vec{u}\|\,\|\vec{v}\|\). L’égalité a lieu si et seulement si \(\vec{u}\) et \(\vec{v}\) sont colinéaires.
Si \(\vec{v}=\vec{0}\), les deux membres sont nuls et les vecteurs sont colinéaires. Sinon, on pose \(P(t)=\|\vec{u}+t\vec{v}\|^2=\|\vec{v}\|^2t^2+2(\vec{u}\cdot\vec{v})t+\|\vec{u}\|^2\). C’est un polynôme de degré 2, positif sur \(\mathbb{R}\). Son discriminant est donc négatif ou nul : \(4(\vec{u}\cdot\vec{v})^2-4\|\vec{u}\|^2\|\vec{v}\|^2\leq\, 0\). D’où l’inégalité. Ensuite, l’égalité équivaut à l’existence d’une racine \(t_0\), c’est-à-dire à \(\vec{u}+t_0\vec{v}=\vec{0}\). Les vecteurs sont alors colinéaires. Réciproquement, si \(\vec{u}=\lambda\vec{v}\), les deux membres valent \(|\lambda|\,\|\vec{v}\|^2\).
Grâce à cette inégalité, pour deux vecteurs non nuls, le quotient \(\frac{\vec{u}\cdot\vec{v}}{\|\vec{u}\|\,\|\vec{v}\|}\) appartient à \([-1,1]\). On définit alors l’angle géométrique \(\theta\in[0,\pi]\) par \(\cos\theta=\frac{\vec{u}\cdot\vec{v}}{\|\vec{u}\|\,\|\vec{v}\|}\). Ainsi, on retrouve la formule du lycée \(\vec{u}\cdot\vec{v}=\|\vec{u}\|\,\|\vec{v}\|\cos\theta\). En particulier, deux vecteurs sont orthogonaux lorsque leur produit scalaire est nul.
Soit \(\vec{u}=(1,0,1)\) et \(\vec{v}=(1,1,0)\). On calcule \(\vec{u}\cdot\vec{v}=1\) et \(\|\vec{u}\|=\|\vec{v}\|=\sqrt{2}\). Donc \(\cos\theta=\frac{1}{2}\), et l’angle entre ces deux vecteurs vaut \(\theta=\frac{\pi}{3}\).
3. Projection orthogonale sur une droite vectorielle
Soit \(\vec{u}\neq\vec{0}\) et \(\vec{w}\) un vecteur. Il existe un unique réel \(\lambda\) tel que \(\vec{w}-\lambda\vec{u}\) soit orthogonal à \(\vec{u}\), à savoir \(\lambda=\dfrac{\vec{w}\cdot\vec{u}}{\|\vec{u}\|^2}\). Le vecteur \(\lambda\vec{u}\) est le projeté orthogonal de \(\vec{w}\) sur la droite vectorielle \(\mathbb{R}\vec{u}\).
Par bilinéarité, \((\vec{w}-\lambda\vec{u})\cdot\vec{u}=\vec{w}\cdot\vec{u}-\lambda\|\vec{u}\|^2\). Cette quantité s’annule si et seulement si \(\lambda=\frac{\vec{w}\cdot\vec{u}}{\|\vec{u}\|^2}\). Ce quotient a un sens, car \(\|\vec{u}\|\neq 0\).
Cette proposition est la clé de tous les calculs de distance. En effet, le projeté orthogonal réalise la plus courte distance. D’après le théorème de Pythagore, pour tout réel \(t\) :
\[\|\vec{w}-t\vec{u}\|^2=\|\vec{w}-\lambda\vec{u}\|^2+(\lambda-t)^2\|\vec{u}\|^2\geq\,\|\vec{w}-\lambda\vec{u}\|^2.\]
III. Équations cartésiennes et paramétriques de droites et de plans
1. Droites du plan
La droite \(\mathcal{D}\) passant par \(A(x_A,y_A)\) et dirigée par \(\vec{u}=(\alpha,\beta)\neq\vec{0}\) est l’ensemble des points \(M\) tels que \(\vec{AM}=t\vec{u}\), avec \(t\in\mathbb{R}\). Un paramétrage de \(\mathcal{D}\) est donc :
\[\begin{cases}x=x_A+t\alpha\\ y=y_A+t\beta\end{cases}\quad (t\in\mathbb{R}).\]
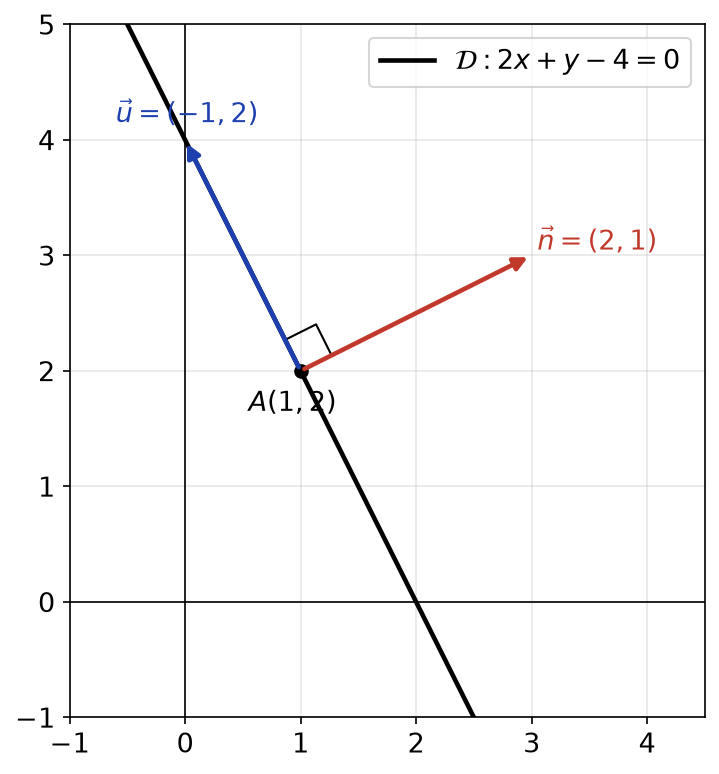
Toute droite du plan admet une équation cartésienne \(ax+by+c=0\) avec \((a,b)\neq(0,0)\). Réciproquement, un tel ensemble est une droite. Le vecteur \(\vec{n}=(a,b)\) est normal à la droite, et le vecteur \((-b,a)\) la dirige.
Avec les notations précédentes, \(M(x,y)\) appartient à \(\mathcal{D}\) si et seulement si \(\vec{AM}\) et \(\vec{u}\) sont colinéaires. Autrement dit, \(\det(\vec{AM},\vec{u})=0\). Cela s’écrit \(\beta(x-x_A)-\alpha(y-y_A)=0\), qui est de la forme voulue avec \((a,b)=(\beta,-\alpha)\neq(0,0)\). Réciproquement, supposons \(b\neq 0\). L’équation équivaut alors à \(y=-\frac{a}{b}x-\frac{c}{b}\). C’est la droite passant par \((0,-\frac{c}{b})\) et dirigée par \((1,-\frac{a}{b})\), vecteur colinéaire à \((-b,a)\). Si \(b=0\), alors \(a\neq 0\) et on obtient la droite verticale \(x=-\frac{c}{a}\). Enfin, \((a,b)\cdot(-b,a)=0\), donc \(\vec{n}\) est orthogonal à la direction.
Comme le montre la figure ci-dessous, le vecteur normal et le vecteur directeur sont orthogonaux. Les coefficients de \(x\) et de \(y\) fournissent donc immédiatement un vecteur normal.
2. Plans de l’espace
Le plan \(\mathcal{P}\) passant par \(A\) et dirigé par deux vecteurs non colinéaires \(\vec{u}\) et \(\vec{v}\) est l’ensemble des points \(M\) tels que \(\vec{AM}=s\vec{u}+t\vec{v}\), avec \((s,t)\in\mathbb{R}^2\). C’est une représentation paramétrique à deux paramètres.
Tout plan de l’espace admet une équation cartésienne \(ax+by+cz+d=0\) avec \((a,b,c)\neq(0,0,0)\). Réciproquement, toute équation de ce type définit un plan. Le vecteur \(\vec{n}=(a,b,c)\) est orthogonal à tout vecteur du plan : c’est un vecteur normal.
Soit \(\vec{n}\) un vecteur non nul orthogonal à \(\vec{u}\) et à \(\vec{v}\). Il en existe : la partie IV en fournit un. Si l’on avait \(\vec{n}=\alpha\vec{u}+\beta\vec{v}\), on aurait \(\|\vec{n}\|^2=\alpha\,\vec{n}\cdot\vec{u}+\beta\,\vec{n}\cdot\vec{v}=0\), ce qui est exclu. Ainsi, \((\vec{u},\vec{v},\vec{n})\) est une base de \(\mathbb{R}^3\). Écrivons \(\vec{AM}=s\vec{u}+t\vec{v}+r\vec{n}\). Alors \(\vec{AM}\cdot\vec{n}=r\|\vec{n}\|^2\). Par conséquent, \(M\in\mathcal{P}\) équivaut à \(r=0\), donc à \(\vec{AM}\cdot\vec{n}=0\). En coordonnées, cela donne \(a(x-x_A)+b(y-y_A)+c(z-z_A)=0\).
Réciproquement, supposons par exemple \(a\neq 0\). L’ensemble d’équation \(ax+by+cz+d=0\) contient le point \(A(-\frac{d}{a},0,0)\). Il s’écrit \(\vec{AM}\cdot\vec{n}=0\). Or le noyau de la forme linéaire non nulle \(\vec{w}\mapsto \vec{w}\cdot\vec{n}\) est de dimension 2, d’après le théorème du rang. C’est donc le plan passant par \(A\) et dirigé par ce noyau.
3. Droites de l’espace
Une droite de l’espace se paramètre comme dans le plan, avec trois coordonnées. En revanche, une seule équation cartésienne ne suffit plus, car elle définirait un plan. Une droite de l’espace est donc décrite par un système de deux équations. Autrement dit, c’est l’intersection de deux plans non parallèles.
La droite passant par \(A(1,0,2)\) et dirigée par \(\vec{u}=(2,1,-1)\) a pour paramétrage \(x=1+2t\), \(y=t\), \(z=2-t\). On élimine le paramètre grâce à \(t=y\). On obtient ainsi le système \(x-2y-1=0\) et \(y+z-2=0\). La droite est donc l’intersection de ces deux plans.
4. Passer d’une représentation à l’autre
Pour paramétrer un plan d’équation \(ax+by+cz+d=0\) avec \(a\neq 0\), on choisit \(y=s\) et \(z=t\) comme paramètres libres. Puis on exprime \(x=-\frac{1}{a}(d+bs+ct)\). À l’inverse, pour obtenir une équation cartésienne du plan paramétré \(A+s\vec{u}+t\vec{v}\), on a deux options. D’abord, on peut éliminer \(s\) et \(t\) entre les trois équations. Ensuite, on peut calculer un vecteur normal \(\vec{n}=\vec{u}\wedge\vec{v}\) et écrire \(\vec{AM}\cdot\vec{n}=0\).
Le plan \(\mathcal{P}:x-y+2z-4=0\) s’écrit \(x=4+y-2z\). En posant \(y=s\) et \(z=t\), ses points sont les \((4+s-2t,\;s,\;t)\). Ainsi, \(\mathcal{P}\) passe par \((4,0,0)\) et il est dirigé par \((1,1,0)\) et \((-2,0,1)\). On vérifie que ces deux vecteurs sont orthogonaux à \(\vec{n}=(1,-1,2)\) : \(1-1+0=0\) et \(-2+0+2=0\).
IV. Produit vectoriel et produit mixte
1. Produit vectoriel
Pour \(\vec{u}=(x,y,z)\) et \(\vec{v}=(x^{\prime},y^{\prime},z^{\prime})\), le produit vectoriel est le vecteur :
\[\vec{u}\wedge\vec{v}=(yz^{\prime}-zy^{\prime},\;zx^{\prime}-xz^{\prime},\;xy^{\prime}-yx^{\prime}).\]
Chaque coordonnée est un déterminant \(2\times 2\) extrait du tableau des coordonnées, avec une permutation circulaire des lettres.
Le produit vectoriel est bilinéaire et antisymétrique : \(\vec{v}\wedge\vec{u}=-\vec{u}\wedge\vec{v}\). De plus :
- \(\vec{u}\wedge\vec{v}\) est orthogonal à \(\vec{u}\) et à \(\vec{v}\) ;
- \(\vec{u}\wedge\vec{v}=\vec{0}\) si et seulement si \(\vec{u}\) et \(\vec{v}\) sont colinéaires ;
- \(\|\vec{u}\wedge\vec{v}\|^2+(\vec{u}\cdot\vec{v})^2=\|\vec{u}\|^2\|\vec{v}\|^2\) (identité de Lagrange), donc \(\|\vec{u}\wedge\vec{v}\|=\|\vec{u}\|\,\|\vec{v}\|\sin\theta\).
La bilinéarité et l’antisymétrie se lisent sur la formule. Ensuite, on développe \(\vec{u}\cdot(\vec{u}\wedge\vec{v})=x(yz^{\prime}-zy^{\prime})+y(zx^{\prime}-xz^{\prime})+z(xy^{\prime}-yx^{\prime})\). Les six termes s’annulent deux à deux, donc la somme est nulle. Par antisymétrie, on a aussi \(\vec{v}\cdot(\vec{u}\wedge\vec{v})=-\vec{v}\cdot(\vec{v}\wedge\vec{u})=0\). L’identité de Lagrange se vérifie en développant les deux membres (voir les exercices). Elle entraîne le dernier point, car \(\|\vec{u}\|^2\|\vec{v}\|^2(1-\cos^2\theta)=\|\vec{u}\|^2\|\vec{v}\|^2\sin^2\theta\), avec \(\sin\theta\geq\, 0\). Enfin, pour des vecteurs non nuls, \(\vec{u}\wedge\vec{v}=\vec{0}\) équivaut à \(\sin\theta=0\), c’est-à-dire à la colinéarité. Si l’un des vecteurs est nul, les deux assertions sont vraies.
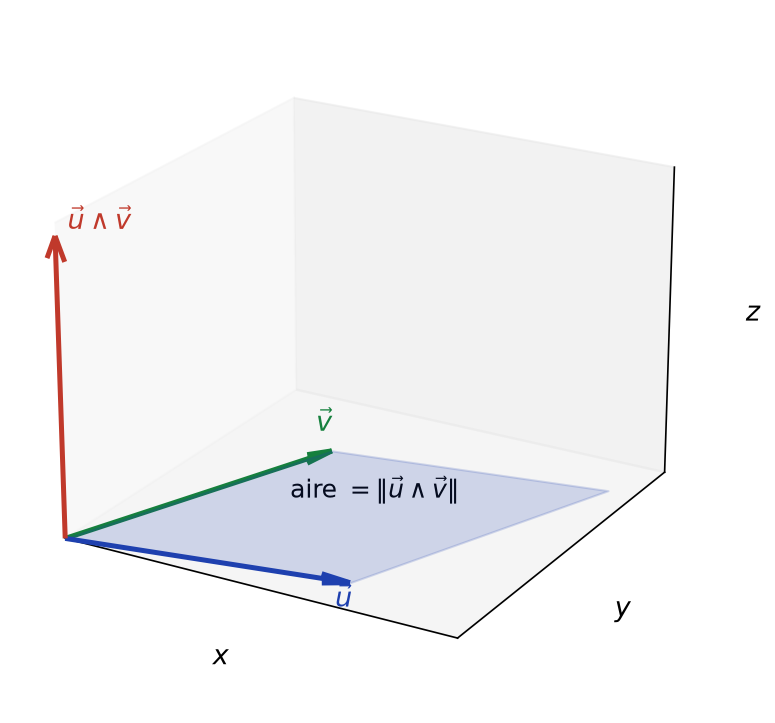
Géométriquement, la norme de \(\vec{u}\wedge\vec{v}\) est l’aire du parallélogramme construit sur \(\vec{u}\) et \(\vec{v}\). Comme le montre la figure ci-dessous, le vecteur \(\vec{u}\wedge\vec{v}\) est orthogonal à ce parallélogramme. Son sens est donné par la règle de la main droite, avec par exemple \(\vec{i}\wedge\vec{j}=\vec{k}\).
Pour obtenir un vecteur normal au plan dirigé par \(\vec{u}\) et \(\vec{v}\), on calcule \(\vec{n}=\vec{u}\wedge\vec{v}\). On vérifie ensuite le résultat en contrôlant \(\vec{n}\cdot\vec{u}=0\) et \(\vec{n}\cdot\vec{v}=0\). De même, la droite intersection de deux plans de vecteurs normaux \(\vec{n}_1\) et \(\vec{n}_2\) est dirigée par \(\vec{n}_1\wedge\vec{n}_2\).
Cherchons le plan passant par \(A(1,1,0)\), \(B(2,0,1)\) et \(C(0,2,2)\). On a \(\vec{AB}=(1,-1,1)\) et \(\vec{AC}=(-1,1,2)\). Donc \(\vec{AB}\wedge\vec{AC}=(-2-1,\;-1-2,\;1-1)=(-3,-3,0)\). Ce vecteur est non nul : les points ne sont pas alignés. Un vecteur normal est \((1,1,0)\), d’où l’équation \(x+y=2\). On contrôle que \(A\), \(B\) et \(C\) la vérifient.
2. Produit mixte
Le produit mixte de trois vecteurs de \(\mathbb{R}^3\) est le réel \([\vec{u},\vec{v},\vec{w}]=(\vec{u}\wedge\vec{v})\cdot\vec{w}\).
Le produit mixte est égal au déterminant des trois vecteurs dans la base canonique : \([\vec{u},\vec{v},\vec{w}]=\det(\vec{u},\vec{v},\vec{w})\). Il est donc trilinéaire et alterné. Il est nul si et seulement si les trois vecteurs sont coplanaires. Enfin, sa valeur absolue est le volume du parallélépipède construit sur ces vecteurs.
Notons \(\vec{w}=(x^{\prime\prime},y^{\prime\prime},z^{\prime\prime})\). En développant le déterminant selon sa troisième colonne, on retrouve exactement \(x^{\prime\prime}(yz^{\prime}-zy^{\prime})+y^{\prime\prime}(zx^{\prime}-xz^{\prime})+z^{\prime\prime}(xy^{\prime}-yx^{\prime})\). Ensuite, un déterminant est nul si et seulement si la famille est liée, donc si les vecteurs sont coplanaires. Enfin, le volume vaut l’aire de la base multipliée par la hauteur. L’aire de la base est \(\|\vec{u}\wedge\vec{v}\|\). La hauteur est la valeur absolue de la composante de \(\vec{w}\) sur le vecteur unitaire \(\frac{\vec{u}\wedge\vec{v}}{\|\vec{u}\wedge\vec{v}\|}\). Le produit des deux vaut bien \(|(\vec{u}\wedge\vec{v})\cdot\vec{w}|\).
Le volume du tétraèdre \(ABCD\) vaut le sixième de celui du parallélépipède : \(V=\frac{1}{6}|[\vec{AB},\vec{AC},\vec{AD}]|\). De même, l’aire du triangle \(ABC\) vaut \(\frac{1}{2}\|\vec{AB}\wedge\vec{AC}\|\). Par exemple, le tétraèdre de sommets \(O\), \((1,0,0)\), \((0,1,0)\) et \((0,0,1)\) a pour volume \(\frac{1}{6}\).
V. Distance d’un point à une droite ou à un plan
1. Point et droite du plan
Soit \(\mathcal{D}:ax+by+c=0\) une droite du plan et \(M_0(x_0,y_0)\) un point. La distance de \(M_0\) à \(\mathcal{D}\) est le minimum de \(M_0M\) pour \(M\in\mathcal{D}\). Elle vaut :
\[d(M_0,\mathcal{D})=\frac{|ax_0+by_0+c|}{\sqrt{a^2+b^2}}.\]
Ce minimum est atteint en un unique point \(H\), le projeté orthogonal de \(M_0\) sur \(\mathcal{D}\).
Posons \(\vec{n}=(a,b)\). On cherche \(H\) sur \(\mathcal{D}\) de la forme \(H=M_0-\lambda\vec{n}\). La condition \(H\in\mathcal{D}\) s’écrit \(a(x_0-\lambda a)+b(y_0-\lambda b)+c=0\). Elle donne une unique valeur \(\lambda=\frac{ax_0+by_0+c}{a^2+b^2}\). Ensuite, pour tout \(M\in\mathcal{D}\), le vecteur \(\vec{HM}\) dirige \(\mathcal{D}\). Il est donc orthogonal à \(\vec{HM_0}=\lambda\vec{n}\). D’après le théorème de Pythagore, \(M_0M^2=M_0H^2+HM^2\geq\, M_0H^2\), avec égalité si et seulement si \(M=H\). Finalement, \(M_0H=|\lambda|\,\|\vec{n}\|\), ce qui donne la formule.
2. Point et plan
Soit \(\mathcal{P}:ax+by+cz+d=0\) un plan et \(M_0(x_0,y_0,z_0)\) un point. Alors :
\[d(M_0,\mathcal{P})=\frac{|ax_0+by_0+cz_0+d|}{\sqrt{a^2+b^2+c^2}}.\]
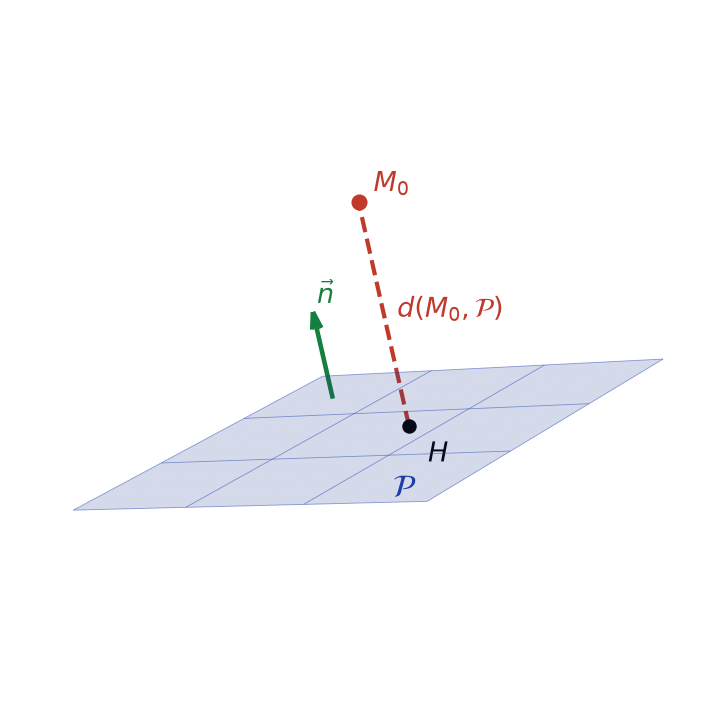
Le projeté orthogonal de \(M_0\) sur \(\mathcal{P}\) est \(H=M_0-\lambda\vec{n}\), avec \(\lambda=\dfrac{ax_0+by_0+cz_0+d}{a^2+b^2+c^2}\).
La démonstration est identique à la précédente, avec une coordonnée de plus. Comme le montre la figure ci-dessous, le segment \([M_0H]\) est porté par la normale au plan.
Soit \(\mathcal{P}:2x-2y+z-5=0\) et \(M_0(1,2,3)\). On calcule \(2-4+3-5=-4\) et \(\|\vec{n}\|=3\). Donc \(d(M_0,\mathcal{P})=\frac{4}{3}\). De plus, \(\lambda=-\frac{4}{9}\), d’où \(H=(\frac{17}{9},\frac{10}{9},\frac{31}{9})\). On vérifie que \(H\in\mathcal{P}\) : \(\frac{34-20+31-45}{9}=0\).
3. Point et droite de l’espace
Soit \(\mathcal{D}\) la droite passant par \(A\) et dirigée par \(\vec{u}\neq\vec{0}\), et \(M_0\) un point de l’espace. Alors :
\[d(M_0,\mathcal{D})=\frac{\|\vec{AM_0}\wedge\vec{u}\|}{\|\vec{u}\|}.\]
Soit \(H=A+\lambda\vec{u}\) avec \(\lambda=\frac{\vec{AM_0}\cdot\vec{u}}{\|\vec{u}\|^2}\). D’après la partie II, \(\vec{HM_0}\) est orthogonal à \(\vec{u}\). Comme dans le plan, le théorème de Pythagore montre que \(d(M_0,\mathcal{D})=HM_0\). Par ailleurs, \(\vec{AM_0}=\lambda\vec{u}+\vec{HM_0}\), donc \(\vec{AM_0}\wedge\vec{u}=\vec{HM_0}\wedge\vec{u}\). Or \(\vec{HM_0}\) et \(\vec{u}\) sont orthogonaux. Par conséquent, \(\|\vec{HM_0}\wedge\vec{u}\|=HM_0\,\|\vec{u}\|\).
Pour une distance point-droite dans l’espace, deux voies sont possibles. D’abord, la formule du produit vectoriel donne le résultat en un seul calcul. Ensuite, si l’on veut aussi le point le plus proche, on calcule \(\lambda\) par projection, puis \(H=A+\lambda\vec{u}\) et enfin \(HM_0\).
Soit \(\mathcal{D}\) la droite passant par \(O\) et dirigée par \(\vec{u}=(1,1,1)\), et \(M_0(1,0,0)\). On a \(\vec{OM_0}\wedge\vec{u}=(0,-1,1)\), de norme \(\sqrt{2}\). Donc \(d(M_0,\mathcal{D})=\frac{\sqrt{2}}{\sqrt{3}}=\frac{\sqrt{6}}{3}\). Par projection, on trouve aussi \(\lambda=\frac{1}{3}\) et \(H=(\frac{1}{3},\frac{1}{3},\frac{1}{3})\).
VI. Positions relatives de droites et de plans
1. Deux droites du plan
Soit deux droites d’équations \(ax+by+c=0\) et \(a^{\prime}x+b^{\prime}y+c^{\prime}=0\). Elles sont parallèles si et seulement si leurs vecteurs normaux sont colinéaires, c’est-à-dire si \(ab^{\prime}-a^{\prime}b=0\). Sinon, elles se coupent en un point unique. On reconnaît ici le déterminant du système linéaire formé par les deux équations. Ainsi, un système de Cramer de taille 2 correspond à deux droites sécantes.
Les droites \(x+y=3\) et \(2x-y=0\) ont pour déterminant \(1\times (-1)-2\times 1=-3\neq 0\). Elles sont donc sécantes. En ajoutant les équations, on obtient \(3x=3\). Le point commun est \((1,2)\).
2. Droite et plan, deux plans
Soit \(\mathcal{P}\) un plan de vecteur normal \(\vec{n}\) et \(\mathcal{D}\) une droite passant par \(A\), dirigée par \(\vec{u}\).
- Si \(\vec{u}\cdot\vec{n}\neq 0\), la droite coupe le plan en un point unique.
- Si \(\vec{u}\cdot\vec{n}=0\), la droite est parallèle au plan. Elle est contenue dans \(\mathcal{P}\) si \(A\in\mathcal{P}\), et disjointe de \(\mathcal{P}\) sinon.
Deux plans de vecteurs normaux \(\vec{n}_1\) et \(\vec{n}_2\) sont parallèles si et seulement si \(\vec{n}_1\wedge\vec{n}_2=\vec{0}\). Sinon, leur intersection est une droite dirigée par \(\vec{n}_1\wedge\vec{n}_2\).
Écrivons \(\mathcal{P}:\vec{n}\cdot\vec{OM}+d=0\). Le point \(A+t\vec{u}\) appartient à \(\mathcal{P}\) si et seulement si \(t\,(\vec{u}\cdot\vec{n})+(\vec{n}\cdot\vec{OA}+d)=0\). C’est une équation affine en \(t\). Si \(\vec{u}\cdot\vec{n}\neq 0\), elle a une unique solution. Sinon, elle est vérifiée pour tout \(t\) lorsque \(A\in\mathcal{P}\), et pour aucun \(t\) dans le cas contraire.
Pour deux plans, si \(\vec{n}_1\) et \(\vec{n}_2\) ne sont pas colinéaires, le système des deux équations est de rang 2. Il est donc compatible, et ses solutions forment une droite. Sa direction est formée des \(\vec{w}\) tels que \(\vec{n}_1\cdot\vec{w}=\vec{n}_2\cdot\vec{w}=0\) ; elle contient le vecteur non nul \(\vec{n}_1\wedge\vec{n}_2\). Si au contraire \(\vec{n}_2=k\vec{n}_1\), les deux plans ont la même direction : ils sont parallèles.
Comme le montre la figure ci-dessous, deux plans sécants se coupent selon une droite orthogonale aux deux vecteurs normaux.
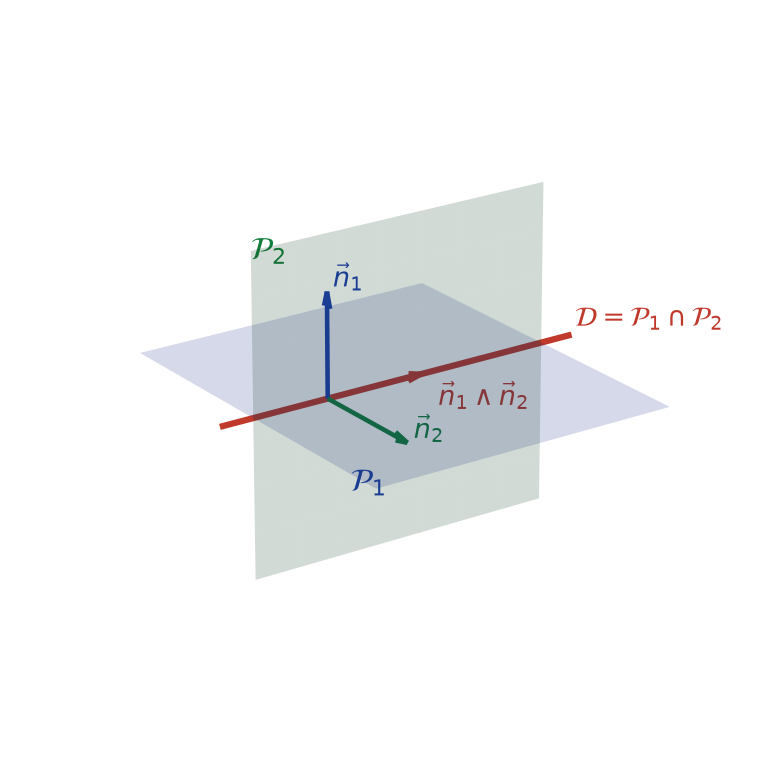
Pour déterminer l’intersection de deux plans, on résout le système de leurs deux équations. D’abord, on élimine une inconnue par combinaison de lignes. Ensuite, on prend comme paramètre une inconnue restée libre. Enfin, on contrôle que la direction trouvée est colinéaire à \(\vec{n}_1\wedge\vec{n}_2\).
Considérons les plans \(x+y+z=3\) et \(x-y+2z=1\). En ajoutant les équations, on obtient \(2x+3z=4\). On pose \(z=2t\). Alors \(x=2-3t\), puis \(y=3-x-z=1+t\). L’intersection est la droite passant par \((2,1,0)\) et dirigée par \((-3,1,2)\). En effet, \((1,1,1)\wedge(1,-1,2)=(3,-1,-2)\) est bien colinéaire à ce vecteur.
3. Trois plans et systèmes linéaires
Un système linéaire de trois équations à trois inconnues se lit comme l’intersection de trois plans. Le rang du système contrôle alors la géométrie de la situation.
Soit un système \(AX=B\) de trois équations non triviales en \((x,y,z)\). La ligne \(i\) de \(A\) est un vecteur normal \(\vec{n}_i\) du plan \(\mathcal{P}_i\) défini par l’équation \(i\).
- Si \(\det A\neq 0\), les trois plans ont un unique point commun.
- Si \(\det A=0\) et si le système est compatible, les solutions forment une droite (rang 2) ou un plan (rang 1).
- Si le système est incompatible, deux des plans sont parallèles, ou bien les plans se coupent deux à deux selon trois droites parallèles.
Si \(X_0\) est une solution, les solutions sont les \(X_0+Y\) avec \(AY=0\). D’après le théorème du rang, \(\ker A\) est de dimension \(3-\mathrm{rg}\,A\). On obtient un point, une droite ou un plan selon que le rang vaut 3, 2 ou 1. Supposons maintenant le système incompatible et aucun couple de plans parallèles. Alors le rang vaut 2, et \(\mathcal{P}_1\cap\mathcal{P}_2\) est une droite dirigée par \(\ker A\), puisque ces deux espaces sont de dimension 1 et emboîtés. Cette direction est orthogonale à \(\vec{n}_3\), donc la droite est parallèle à \(\mathcal{P}_3\) sans le rencontrer. Le même argument vaut pour les deux autres intersections.
Considérons le système \(x-y=1\), \(y-z=1\), \(x-z=3\). La somme des deux premières équations donne \(x-z=2\), ce qui contredit la troisième. Le système est donc incompatible. Pourtant, aucun couple de vecteurs normaux n’est colinéaire. Les trois plans se coupent deux à deux selon des droites parallèles à \((1,1,1)\) : ils forment un prisme.
4. Deux droites de l’espace
Soit \(\mathcal{D}_1\) passant par \(A_1\) dirigée par \(\vec{u}_1\), et \(\mathcal{D}_2\) passant par \(A_2\) dirigée par \(\vec{u}_2\). Les droites sont coplanaires si et seulement si \([\vec{A_1A_2},\vec{u}_1,\vec{u}_2]=0\). Dans ce cas, elles sont parallèles si \(\vec{u}_1\wedge\vec{u}_2=\vec{0}\), et sécantes sinon. Si le produit mixte est non nul, les droites n’ont aucun point commun et ne sont pas parallèles.
Si \(\vec{u}_1\) et \(\vec{u}_2\) sont colinéaires, le produit mixte est nul et les droites sont parallèles, donc coplanaires. Sinon, les droites se coupent si et seulement s’il existe \(t\) et \(s\) tels que \(A_1+t\vec{u}_1=A_2+s\vec{u}_2\). Cela revient à \(\vec{A_1A_2}=t\vec{u}_1-s\vec{u}_2\), donc à l’appartenance de \(\vec{A_1A_2}\) au plan vectoriel engendré par \(\vec{u}_1\) et \(\vec{u}_2\). D’après la partie IV, cela équivaut à la nullité du produit mixte.
L’axe \((Ox)\) et la droite passant par \((0,1,1)\) dirigée par \(\vec{j}\) donnent \([(0,1,1),\vec{i},\vec{j}]=(0,1,1)\cdot\vec{k}=1\neq 0\). Ces deux droites ne sont donc pas coplanaires.
VII. Cercles et sphères
Soit \(\Omega\) un point et \(R>0\). Le cercle du plan, ou la sphère de l’espace, de centre \(\Omega\) et de rayon \(R\) est l’ensemble des points \(M\) tels que \(\Omega M=R\). Dans un repère orthonormé, avec \(\Omega(a,b,c)\), la sphère a pour équation \((x-a)^2+(y-b)^2+(z-c)^2=R^2\).
Soit \(k=a^2+b^2+c^2-d\). L’ensemble d’équation \(x^2+y^2+z^2-2ax-2by-2cz+d=0\) est la sphère de centre \(\Omega(a,b,c)\) et de rayon \(\sqrt{k}\) si \(k>0\). C’est le point \(\Omega\) si \(k=0\), et l’ensemble vide si \(k<0\). Le résultat est analogue dans le plan.
On complète les carrés : \(x^2-2ax=(x-a)^2-a^2\), et de même pour \(y\) et \(z\). L’équation équivaut donc à \((x-a)^2+(y-b)^2+(z-c)^2=k\). Le membre de gauche vaut \(\Omega M^2\), d’où les trois cas.
Soit \(\mathcal{S}\) la sphère de centre \(\Omega\) et de rayon \(R\), et \(\mathcal{P}\) un plan. On note \(h=d(\Omega,\mathcal{P})\) et \(H\) le projeté orthogonal de \(\Omega\) sur \(\mathcal{P}\).
- Si \(h>R\), l’intersection est vide.
- Si \(h=R\), l’intersection est réduite à \(H\) : le plan est tangent à la sphère.
- Si \(h<R\), l’intersection est le cercle de \(\mathcal{P}\) de centre \(H\) et de rayon \(\sqrt{R^2-h^2}\).
De même, un cercle et une droite du plan ont 0, 1 ou 2 points communs selon la position de \(d(\Omega,\mathcal{D})\) par rapport à \(R\).
Pour \(M\in\mathcal{P}\), le vecteur \(\vec{HM}\) est orthogonal à \(\vec{\Omega H}\). D’après le théorème de Pythagore, \(\Omega M^2=h^2+HM^2\). Ainsi, \(M\in\mathcal{S}\) équivaut à \(HM^2=R^2-h^2\). Cette équation n’a pas de solution si \(R^2-h^2<0\). Elle impose \(M=H\) si \(R=h\). Enfin, elle décrit un cercle de centre \(H\) si \(R^2-h^2>0\).
Pour reconnaître un cercle ou une sphère, on complète les carrés afin d’obtenir le centre et le rayon. Pour étudier l’intersection avec une droite ou un plan, on compare la distance du centre au rayon. Enfin, la tangente à un cercle en un point \(A\) est la droite passant par \(A\) de vecteur normal \(\vec{\Omega A}\). De même, le plan tangent à une sphère en \(A\) admet \(\vec{\Omega A}\) pour vecteur normal.
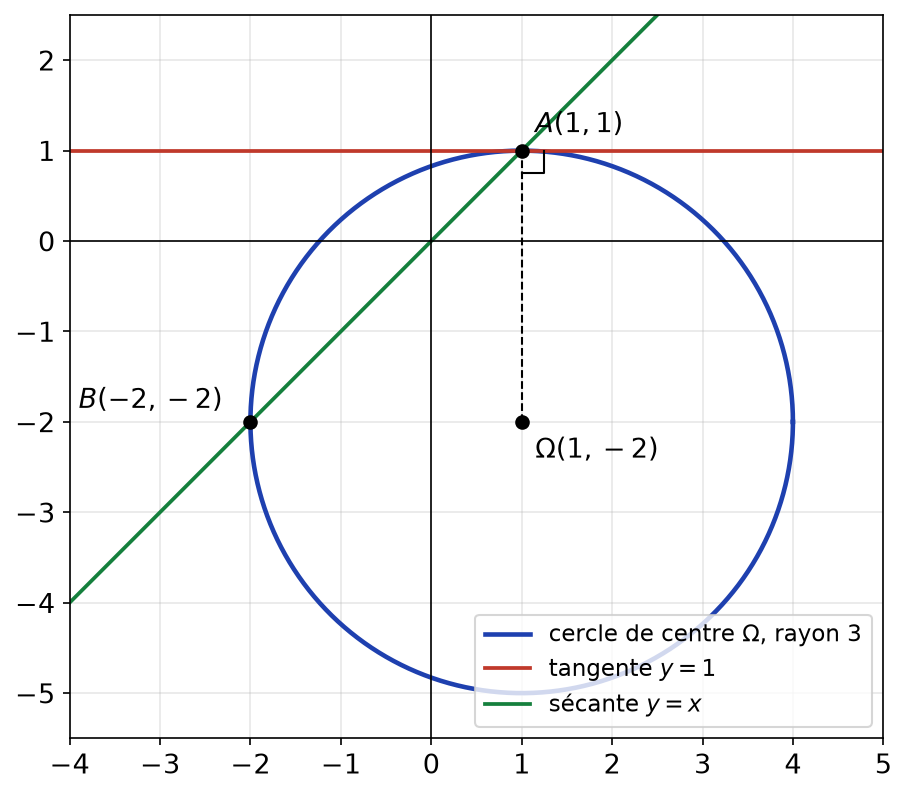
L’équation \(x^2+y^2-2x+4y-4=0\) s’écrit \((x-1)^2+(y+2)^2=9\). C’est le cercle de centre \(\Omega(1,-2)\) et de rayon 3. Le point \(A(1,1)\) lui appartient, et \(\vec{\Omega A}=(0,3)\). La tangente en \(A\) est donc la droite \(y=1\). Par ailleurs, la droite \(y=x\) est à la distance \(\frac{3}{\sqrt{2}}<3\) du centre. Elle coupe donc le cercle en deux points : en remplaçant \(y\) par \(x\), on obtient \(x^2+x-2=0\), d’où les points \(A(1,1)\) et \(B(-2,-2)\).
La figure ci-dessous représente cet exemple : le cercle, sa tangente en \(A\) et la sécante passant par \(A\) et \(B\).
Ce qu’il faut retenir
- Un repère cartésien est un point et une base. Les formules de distance n’ont de sens que dans un repère orthonormé.
- Le produit scalaire vérifie l’inégalité de Cauchy-Schwarz, ce qui permet de définir l’angle de deux vecteurs.
- Une droite du plan a une équation \(ax+by+c=0\) ; un plan de l’espace a une équation \(ax+by+cz+d=0\). Les coefficients forment un vecteur normal.
- Une droite de l’espace se décrit par un paramétrage ou par deux équations cartésiennes. On passe de l’un à l’autre en éliminant ou en introduisant des paramètres.
- Le produit vectoriel \(\vec{u}\wedge\vec{v}\) est orthogonal à \(\vec{u}\) et \(\vec{v}\), et sa norme est l’aire du parallélogramme. Il fournit un vecteur normal en un calcul.
- Le produit mixte est un déterminant. Il teste la coplanarité et donne des volumes.
- Distances : \(\frac{|ax_0+by_0+cz_0+d|}{\|\vec{n}\|}\) pour un plan, et \(\frac{\|\vec{AM_0}\wedge\vec{u}\|}{\|\vec{u}\|}\) pour une droite de l’espace.
- Un système linéaire de trois équations est une intersection de trois plans. Son rang décide si l’on obtient un point, une droite, un plan ou le vide.
- Cercles et sphères se reconnaissent en complétant les carrés. Leur intersection avec une droite ou un plan dépend de la distance du centre.
Questions fréquentes sur géométrie du plan et de l'espace
Comment trouver rapidement un vecteur normal à un plan défini par trois points ?
On calcule le produit vectoriel \(\vec{AB}\wedge\vec{AC}\). S’il est non nul, les points ne sont pas alignés et ce vecteur est normal au plan. On écrit ensuite \(\vec{AM}\cdot\vec{n}=0\) pour obtenir l’équation, puis on la contrôle sur les trois points.
Pourquoi une droite de l'espace n'a-t-elle pas une seule équation cartésienne ?
Une équation \(ax+by+cz+d=0\) non triviale définit un plan, car elle fixe une seule contrainte sur trois coordonnées. Une droite demande deux contraintes indépendantes. Elle se décrit donc comme l’intersection de deux plans non parallèles, ou bien par un paramétrage.
Quelle formule utiliser pour la distance d'un point à une droite de l'espace ?
Si la droite passe par \(A\) et est dirigée par \(\vec{u}\), la distance de \(M\) vaut \(\frac{\|\vec{AM}\wedge\vec{u}\|}{\|\vec{u}\|}\). La formule \(\frac{|ax_0+by_0+c|}{\sqrt{a^2+b^2}}\) ne vaut que pour une droite du plan. Pour obtenir aussi le point le plus proche, on projette orthogonalement.
Que signifie géométriquement un système 3×3 sans solution ?
Chaque équation définit un plan. Si le système est incompatible, soit deux plans sont parallèles et distincts, soit les plans se coupent deux à deux selon trois droites parallèles, comme les faces d’un prisme. Le déterminant nul ne suffit pas à conclure : il faut encore étudier la compatibilité.
Pour aller plus loin en L1
- Les énoncés : exercices de maths en L1 sur géométrie du plan et de l'espace
- À maîtriser avant : Systèmes linéaires et calcul matriciel, Nombres complexes et trigonométrie
- Chapitre précédent : Déterminants
- Chapitre suivant : Probabilités sur un univers fini
- Tester vos connaissances : QCM de maths en L1 par chapitre
- Le sommaire : tous les chapitres de maths de L1 et la licence de maths de L1 à L3