Voici le corrigé du contrôle de maths de L3 sur le thème : inversion locale et fonctions implicites.
Cette correction détaille chaque question comme on l’attend d’un étudiant de L3. Les théorèmes sont cités avec leurs hypothèses : classe C1, différentielle inversible, dérivée partielle non nulle. Pour conclure à un difféomorphisme global, l’injectivité est toujours démontrée à part, puis la surjectivité est obtenue par un théorème du point fixe.
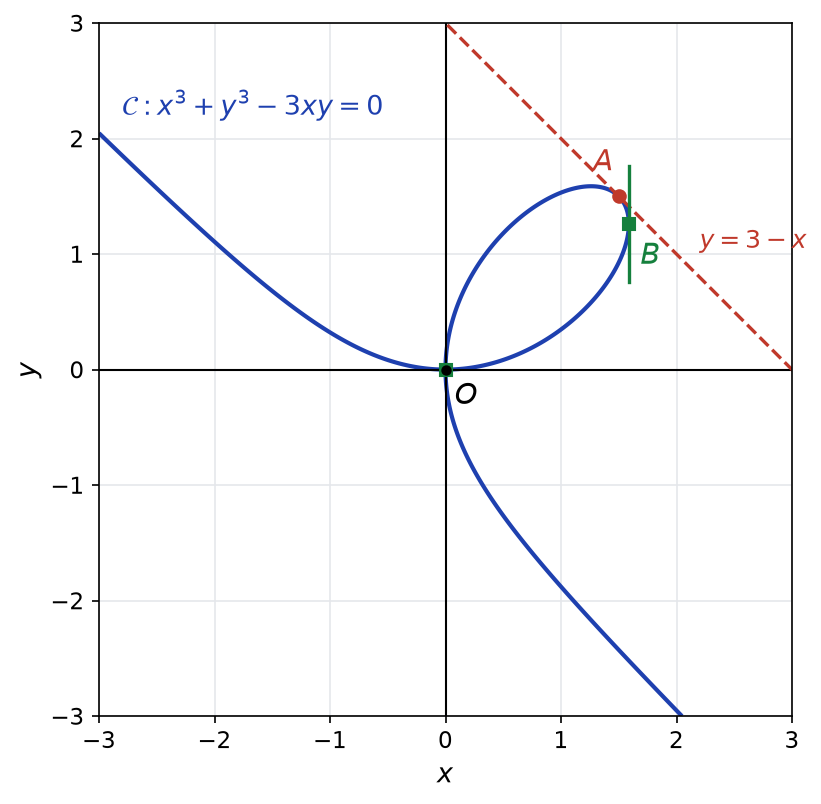
Le folium de Descartes est traité par dérivation implicite, avec un tracé qui montre la tangente et les points singuliers. Ainsi, vous voyez pourquoi le théorème échoue à l’origine. Le barème détaillé suit chaque exercice.
L’énoncé se trouve sur la page contrôle de maths l3 : inversion locale et fonctions implicites.
| Exercice | Points |
| Exercice 1 : Question de cours : inversion locale et fonctions implicites | 4 points |
| Exercice 2 : Coordonnées polaires | 4 points |
| Exercice 3 : Un difféomorphisme global du plan | 4 points |
| Exercice 4 : Plan tangent à un hyperboloïde | 3 points |
| Exercice 5 : Problème : le folium de Descartes | 5 points |
| Total | 20 points |
Exercice 1 : Question de cours : inversion locale et fonctions implicites (4 points)
-
Théorème d’inversion locale. Soit \(U\) un ouvert de \(\mathbb{R}^n\), \(f : U \to \mathbb{R}^n\) de classe \(\mathcal{C}^1\) et \(a \in U\). Si \(\mathrm{d}f(a)\) est inversible, alors il existe un ouvert \(V\) contenant \(a\) et un ouvert \(W\) contenant \(f(a)\) tels que \(f\) réalise une bijection de \(V\) sur \(W\), dont la réciproque est de classe \(\mathcal{C}^1\).
Autrement dit, \(f\) induit un \(\mathcal{C}^1\)-difféomorphisme de \(V\) sur \(W\). De plus, \(\mathrm{d}(f^{-1})(f(x)) = (\mathrm{d}f(x))^{-1}\) pour \(x \in V\), et si \(f\) est \(\mathcal{C}^k\), alors \(f^{-1}\) l’est aussi.
-
Théorème des fonctions implicites. Soit \(F : \Omega \to \mathbb{R}\) de classe \(\mathcal{C}^1\) et \((a,b) \in \Omega\) tel que \(F(a,b) = 0\) et \(\dfrac{\partial F}{\partial y}(a,b) \neq 0\).
Alors il existe deux intervalles ouverts \(I \ni a\) et \(J \ni b\), avec \(I \times J \subset \Omega\), et une fonction \(\varphi : I \to J\) de classe \(\mathcal{C}^1\) tels que :
\[\forall (x,y) \in I \times J, \quad F(x,y) = 0 \iff y = \varphi(x).\]
Si \(F\) est de classe \(\mathcal{C}^k\), alors \(\varphi\) l’est aussi.
-
Pour tout \(x \in I\), on a \(F(x, \varphi(x)) = 0\). La règle de dérivation des fonctions composées donne :
\[\dfrac{\partial F}{\partial x}(x, \varphi(x)) + \varphi^{\prime}(x)\,\dfrac{\partial F}{\partial y}(x, \varphi(x)) = 0.\]
Par continuité, \(\dfrac{\partial F}{\partial y}\) ne s’annule pas près de \((a,b)\), quitte à réduire \(I\). Ainsi \(\varphi^{\prime}(x) = -\dfrac{\partial_x F(x,\varphi(x))}{\partial_y F(x,\varphi(x))}\).
Barème : a) 1 point pour les hypothèses (classe \(\mathcal{C}^1\), différentielle inversible), 0,5 point pour la conclusion avec la régularité de la réciproque ; b) 1 point pour les hypothèses, 0,5 point pour l’équivalence sur \(I \times J\) ; c) 0,5 point pour la dérivation, 0,5 point pour la formule avec la justification de la division.
Exercice 2 : Coordonnées polaires (4 points)
-
L’application \(P\) est de classe \(\mathcal{C}^\infty\), car ses composantes le sont. Sa matrice jacobienne est :
\[J_P(r,\theta) = \begin{pmatrix} \cos\theta -r\sin\theta \\ \sin\theta r\cos\theta \end{pmatrix}, \qquad \det J_P(r,\theta) = r\cos^2\theta + r\sin^2\theta = r.\]
Sur \(U\), on a \(r > 0\), donc la différentielle est inversible en tout point. Par le théorème d’inversion locale, \(P\) est un difféomorphisme local au voisinage de tout point de \(U\).
-
Pour tout \((r,\theta) \in U\), \(P(r, \theta + 2\pi) = P(r,\theta)\). Donc \(P\) n’est pas injective sur \(U\). Par conséquent, \(P\) n’est pas un difféomorphisme de \(U\) sur son image, puisqu’un difféomorphisme est bijectif. Cet exemple montre qu’un difféomorphisme local en tout point n’est pas forcément global.
-
Injectivité. Supposons \(P(r,\theta) = P(r^{\prime},\theta^{\prime})\) avec \((r,\theta), (r^{\prime},\theta^{\prime}) \in V\). En prenant la norme euclidienne, \(r = r^{\prime}\). Comme \(r > 0\), on obtient \(\cos\theta = \cos\theta^{\prime}\) et \(\sin\theta = \sin\theta^{\prime}\). Donc \(\theta – \theta^{\prime} \in 2\pi\mathbb{Z}\). Or \(|\theta – \theta^{\prime}| < 2\pi\), donc \(\theta = \theta^{\prime}\).
Image. Tout point non nul du plan s’écrit \((r\cos\theta, r\sin\theta)\) avec \(r > 0\) et un unique \(\theta \in \,]-\pi, \pi]\). Le cas \(\theta = \pi\) correspond exactement aux points \((x, 0)\) avec \(x < 0\). Ainsi \(P(V) = \mathbb{R}^2 \setminus (]-\infty, 0] \times \{0\})\), qui est un ouvert.
Théorème d’inversion globale. Si \(f\) est de classe \(\mathcal{C}^1\) et injective sur un ouvert \(V\), avec \(\mathrm{d}f(x)\) inversible pour tout \(x \in V\), alors \(f(V)\) est ouvert et \(f\) est un \(\mathcal{C}^1\)-difféomorphisme de \(V\) sur \(f(V)\). Ici, les trois hypothèses sont vérifiées. Donc \(P\) réalise un \(\mathcal{C}^1\)-difféomorphisme de \(V\) sur le plan privé de la demi-droite \(]-\infty, 0] \times \{0\}\).
Barème : a) 0,5 point pour la jacobienne et le déterminant, 0,5 point pour la conclusion ; b) 1 point ; c) 0,75 point pour l’injectivité, 0,5 point pour l’image, 0,75 point pour l’énoncé et l’application du théorème d’inversion globale.
Exercice 3 : Un difféomorphisme global du plan (4 points)
-
L’application \(f\) est de classe \(\mathcal{C}^\infty\), de matrice jacobienne :
\[J_f(x,y) = \begin{pmatrix} 1 \frac{1}{2}\cos y \\ \frac{1}{2}\cos x 1 \end{pmatrix}, \qquad \det J_f(x,y) = 1 – \dfrac{1}{4}\cos x\cos y.\]
Comme \(|\cos x \cos y| \leq\, 1\), on obtient \(\det J_f(x,y) \geq\, 1 – \dfrac{1}{4} = \dfrac{3}{4} > 0\). Par le théorème d’inversion locale, \(f\) est un difféomorphisme local au voisinage de tout point.
-
La fonction sinus est 1-lipschitzienne, par l’inégalité des accroissements finis. Pour \(u = (x,y)\) et \(v = (x^{\prime}, y^{\prime})\), on a donc :
\[\|g(u) – g(v)\|^2 = \dfrac{1}{4}(\sin y – \sin y^{\prime})^2 + \dfrac{1}{4}(\sin x – \sin x^{\prime})^2 \leq\, \dfrac{1}{4}\|u – v\|^2.\]
Ainsi \(g\) est \(\dfrac{1}{2}\)-lipschitzienne. Ensuite, l’inégalité triangulaire renversée donne :
\[\|f(u) – f(v)\| \geq\, \|u – v\| – \|g(u) – g(v)\| \geq\, \dfrac{1}{2}\|u – v\|.\]
Si \(f(u) = f(v)\), alors \(\|u – v\| = 0\) : \(f\) est injective.
-
L’équation \(f(u) = w\) équivaut à \(u + g(u) = w\), c’est-à-dire à \(T(u) = u\). Or \(T\) est \(\dfrac{1}{2}\)-lipschitzienne, car \(\|T(u) – T(v)\| = \|g(u) – g(v)\|\). C’est donc une contraction de \(\mathbb{R}^2\), espace complet. D’après le théorème du point fixe de Banach, \(T\) admet un point fixe : l’équation \(f(u) = w\) a une solution. Ainsi \(f\) est surjective.
-
D’après b) et c), \(f\) est une bijection de \(\mathbb{R}^2\) sur \(\mathbb{R}^2\). Elle est de classe \(\mathcal{C}^1\), injective, et sa différentielle est inversible partout d’après a). Par le théorème d’inversion globale, \(f\) est un \(\mathcal{C}^1\)-difféomorphisme de \(\mathbb{R}^2\) sur lui-même (et même \(\mathcal{C}^\infty\)).
Comme \(f(0,0) = (0,0)\), on a \(\mathrm{d}(f^{-1})(0,0) = (\mathrm{d}f(0,0))^{-1}\). Or :
\[J_f(0,0) = \begin{pmatrix} 1 \frac{1}{2} \\ \frac{1}{2} 1 \end{pmatrix}, \qquad \det = \dfrac{3}{4}, \qquad (J_f(0,0))^{-1} = \dfrac{4}{3}\begin{pmatrix} 1 -\frac{1}{2} \\ -\frac{1}{2} 1 \end{pmatrix}.\]
Donc la matrice de \(\mathrm{d}(f^{-1})(0,0)\) est \(\begin{pmatrix} \frac{4}{3} -\frac{2}{3} \\ -\frac{2}{3} \frac{4}{3} \end{pmatrix}\).
Erreur fréquente : conclure dès a) que \(f\) est un difféomorphisme global. Un jacobien partout non nul ne donne que l’inversion locale, comme le montre l’exercice 2.
Barème : a) 0,5 point pour le jacobien et sa minoration, 0,5 point pour la conclusion locale ; b) 0,5 point pour le caractère lipschitzien, 0,5 point pour l’injectivité ; c) 0,5 point pour la reformulation, 0,5 point pour le point fixe ; d) 0,5 point pour la conclusion, 0,5 point pour la matrice.
Exercice 4 : Plan tangent à un hyperboloïde (3 points)
-
Posons \(h(x,y,z) = x^2 + y^2 – z^2 – 1\). Cette fonction est de classe \(\mathcal{C}^\infty\) et \(S = h^{-1}(\{0\})\). Son gradient vaut \(\nabla h(x,y,z) = (2x, 2y, -2z)\). Il ne s’annule qu’en l’origine, qui n’appartient pas à \(S\) car \(h(0,0,0) = -1\).
Donc \(\mathrm{d}h(p)\) est surjective de \(\mathbb{R}^3\) sur \(\mathbb{R}\) en tout point \(p\) de \(S\) : \(h\) est une submersion le long de \(S\). Par conséquent, \(S\) est une sous-variété de \(\mathbb{R}^3\) de classe \(\mathcal{C}^\infty\) et de dimension \(3 – 1 = 2\).
-
On a \(1 + 1 – 1 = 1\), donc \(a \in S\). L’espace tangent est le noyau de la différentielle : \(T_a S = \ker \mathrm{d}h(a)\), avec \(\nabla h(a) = (2, 2, -2)\).
Ainsi \(T_a S = \{(u_1,u_2,u_3) \in \mathbb{R}^3 : u_1 + u_2 – u_3 = 0\}\). Le plan tangent affine a pour équation \((x – 1) + (y – 1) – (z – 1) = 0\), soit \(x + y – z = 1\).
-
Un point de la droite s’écrit \((1 + t, 1, 1 + t)\) avec \(t \in \mathbb{R}\). Alors \((1+t)^2 + 1 – (1+t)^2 = 1\). Donc toute la droite est contenue dans \(S\).
Le vecteur \(u = (1, 0, 1)\) vérifie \(1 + 0 – 1 = 0\), donc \(u \in T_a S\). C’est cohérent : la vitesse en \(a\) d’une courbe tracée sur \(S\) appartient à l’espace tangent. D’ailleurs, cette droite est aussi incluse dans le plan tangent affine, car \((1+t) + 1 – (1+t) = 1\).
Barème : a) 0,5 point pour le gradient non nul sur \(S\), 0,5 point pour la conclusion ; b) 0,5 point pour \(T_aS\), 0,5 point pour le plan affine ; c) 0,5 point pour l’inclusion, 0,5 point pour la cohérence.
Exercice 5 : Problème : le folium de Descartes (5 points)
-
On a \(\dfrac{\partial F}{\partial y}(x,y) = 3y^2 – 3x\), qui s’annule si et seulement si \(x = y^2\). En reportant dans l’équation de \(\mathcal{C}\) :
\[y^6 + y^3 – 3y^3 = y^3(y^3 – 2) = 0.\]
Donc \(y = 0\), et alors \(x = 0\) ; ou bien \(y = \sqrt[3]{2}\), et alors \(x = \sqrt[3]{4}\). Les points cherchés sont \(O = (0,0)\) et \(B = (\sqrt[3]{4}, \sqrt[3]{2})\).
-
On calcule \(F(A) = \dfrac{27}{8} + \dfrac{27}{8} – \dfrac{27}{4} = 0\), donc \(A \in \mathcal{C}\). Ensuite :
\[\dfrac{\partial F}{\partial y}(A) = \dfrac{27}{4} – \dfrac{9}{2} = \dfrac{9}{4} \neq 0, \qquad \dfrac{\partial F}{\partial x}(A) = \dfrac{27}{4} – \dfrac{9}{2} = \dfrac{9}{4}.\]
La fonction \(F\) est polynomiale, donc \(\mathcal{C}^\infty\). Le théorème des fonctions implicites fournit donc \(\varphi\) de classe \(\mathcal{C}^\infty\) au voisinage de \(\dfrac{3}{2}\), avec \(\varphi(\dfrac{3}{2}) = \dfrac{3}{2}\). D’après l’exercice 1 :
\[\varphi^{\prime}(\dfrac{3}{2}) = -\dfrac{9/4}{9/4} = -1.\]
La tangente en \(A\) a pour équation \(y – \dfrac{3}{2} = -(x – \dfrac{3}{2})\), soit \(y = 3 – x\).
-
Pour \(x\) voisin de \(\dfrac{3}{2}\), la relation de l’exercice 1, divisée par 3, s’écrit :
\[x^2 – \varphi(x) + (\varphi(x)^2 – x)\varphi^{\prime}(x) = 0.\]
En dérivant une nouvelle fois :
\[2x – \varphi^{\prime} + (2\varphi\varphi^{\prime} – 1)\varphi^{\prime} + (\varphi^2 – x)\varphi^{\prime\prime} = 0.\]
En \(x = \dfrac{3}{2}\), avec \(\varphi = \dfrac{3}{2}\) et \(\varphi^{\prime} = -1\), on obtient \(3 + 1 + (-3 – 1)(-1) + \dfrac{3}{4}\varphi^{\prime\prime} = 0\), donc \(8 + \dfrac{3}{4}\varphi^{\prime\prime} = 0\). Ainsi \(\varphi^{\prime\prime}(\dfrac{3}{2}) = -\dfrac{32}{3}\).
La formule de Taylor-Young donne alors \(\varphi(x) – (3 – x) = -\dfrac{16}{3}(x – \dfrac{3}{2})^2 + o((x – \dfrac{3}{2})^2)\). Au voisinage de \(A\), la courbe est donc en dessous de sa tangente.

-
Pour \(t \neq -1\), posons \(D = 1 + t^3\). Alors \(x^3 + y^3 = \dfrac{27t^3 + 27t^6}{D^3} = \dfrac{27t^3}{D^2}\) et \(3xy = \dfrac{27t^3}{D^2}\). Donc \(F(M(t)) = 0\) : \(M(t) \in \mathcal{C}\).
Quand \(t \to 0\), \(M(t) \sim (3t, 3t^2)\) tend vers \(O\), tangentiellement à l’axe des abscisses. Quand \(t \to +\infty\), \(M(t) \sim (\dfrac{3}{t^2}, \dfrac{3}{t})\) tend aussi vers \(O\), tangentiellement à l’axe des ordonnées.
La fonction \(x(t) = \dfrac{3t}{1+t^3}\) est continue sur \(]0, +\infty[\), positive, et tend vers \(0\) en \(0\) et en \(+\infty\). Donc, par le théorème des valeurs intermédiaires, toute petite valeur \(x_0 > 0\) est atteinte par un petit \(t\) et par un grand \(s\). Les points \(M(t)\) et \(M(s)\) sont distincts, car \(\dfrac{y}{x}\) vaut \(t\) pour l’un et \(s\) pour l’autre. De plus, ils sont tous deux proches de \(O\).
Ainsi, aucun voisinage de \(O\) ne rencontre \(\mathcal{C}\) selon un graphe \(y = \varphi(x)\). La symétrie \(F(x,y) = F(y,x)\) exclut de même un graphe \(x = \psi(y)\). C’est cohérent avec \(\nabla F(0,0) = (0,0)\) : aucune des deux versions du théorème ne s’applique, et \(O\) est un point double.
Barème : a) 0,5 point pour la condition \(x = y^2\), 0,5 point pour les deux points ; b) 0,5 point pour la vérification et l’hypothèse, 0,5 point pour \(\varphi^{\prime}\), 0,5 point pour la tangente ; c) 1 point pour \(\varphi^{\prime\prime}\), 0,5 point pour la position ; d) 0,25 point pour \(M(t) \in \mathcal{C}\), 0,75 point pour l’argument des deux branches.
Revenir à l’énoncé du contrôle
Après le corrigé du contrôle : inversion locale et fonctions implicites
Pour consolider ce que le corrigé vous a appris, relisez le cours « Inversion locale et extrema liés » en L3 puis entraînez-vous avec les exercices corrigés inversion locale et extrema liés.
Retrouvez tous les contrôles de maths de L3 classés par chapitre, ou choisissez un autre niveau sur la page contrôles de maths du CP au post-bac.