Voici le corrigé du contrôle de maths de L3 sur le thème : Cauchy-Lipschitz, Gronwall et portrait de phase.
Cette correction rédige chaque réponse comme on l’attend en licence. Le théorème de Cauchy-Lipschitz est toujours cité avec son hypothèse de régularité, puis l’intervalle maximal est étudié avec le théorème des bouts. Ainsi, vous voyez clairement quand une solution est globale et quand elle explose.
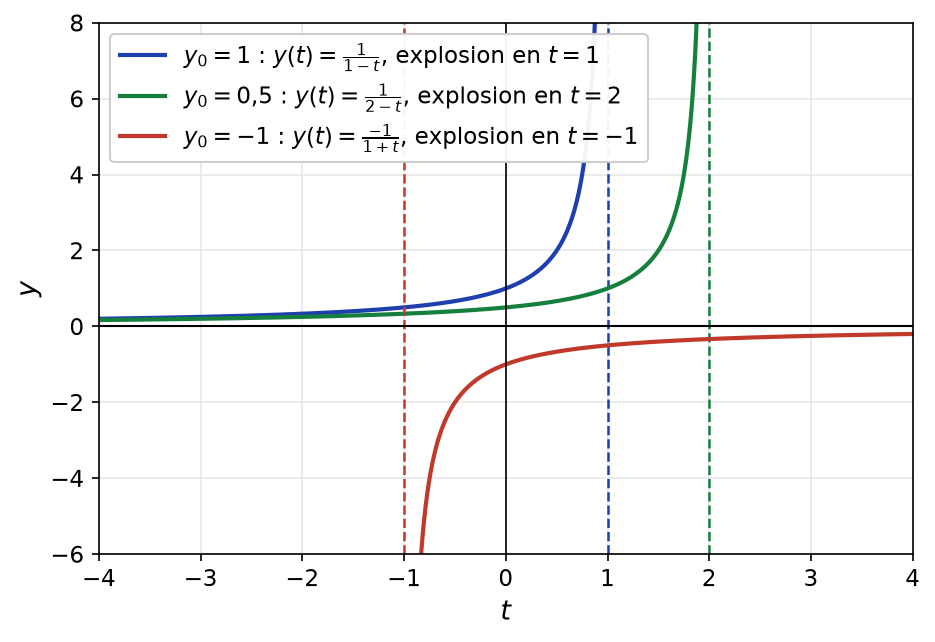
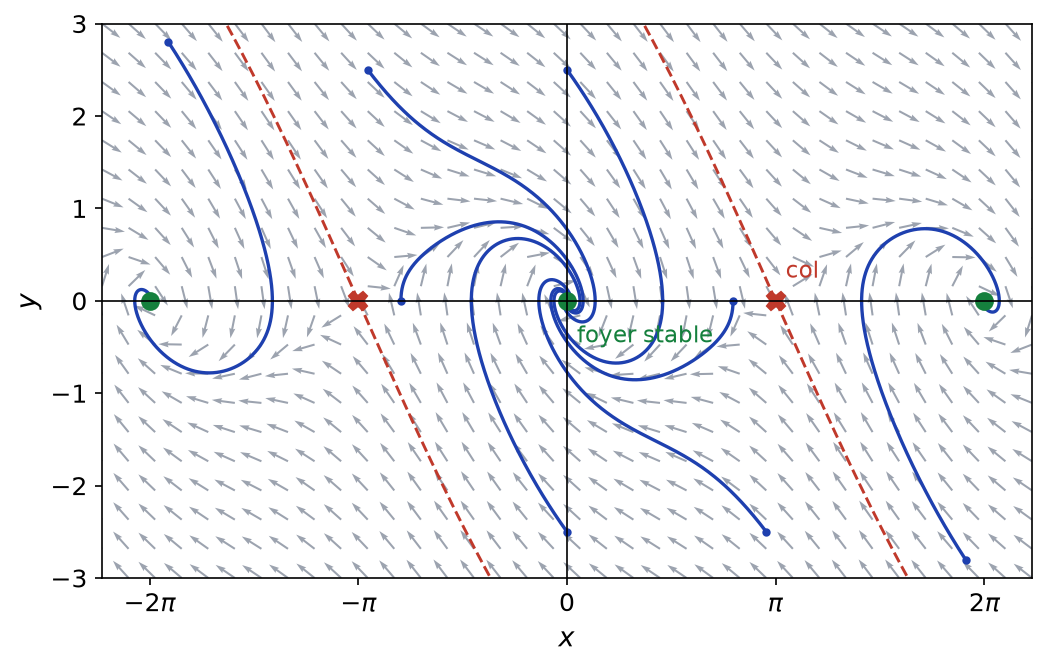
Pour le système linéaire, l’exponentielle de matrice est obtenue par une décomposition en matrices qui commutent. Enfin, deux figures montrent l’explosion et le portrait de phase du pendule amorti. Le barème détaillé suit chaque exercice.
L’énoncé se trouve sur la page contrôle de maths l3 : cauchy-lipschitz, gronwall et portrait de phase.
| Exercice | Points |
| Exercice 1 : Question de cours : le lemme de Gronwall | 4 points |
| Exercice 2 : Explosion en temps fini | 4 points |
| Exercice 3 : Une solution globale par le théorème des bouts | 3 points |
| Exercice 4 : Système linéaire et exponentielle de matrice | 4 points |
| Exercice 5 : Problème : le pendule amorti | 5 points |
| Total | 20 points |
Exercice 1 : Question de cours : le lemme de Gronwall (4 points)
-
Lemme de Gronwall. Sous ces hypothèses, si \(u(t) \leq\, C + \displaystyle\int_{t_0}^{t} a(s)\,u(s)\,\mathrm{d}s\) pour tout \(t \in [t_0, T]\), alors :
\[\forall t \in [t_0, T], \quad u(t) \leq\, C\exp(\int_{t_0}^{t} a(s)\,\mathrm{d}s).\]
-
La fonction \(v\) est de classe \(\mathcal{C}^1\), car \(au\) est continue, et \(v^{\prime}(t) = a(t)\,u(t)\). Par hypothèse, \(u \leq\, v\). Comme \(a \geq\, 0\), on en déduit \(v^{\prime}(t) = a(t)u(t) \leq\, a(t)v(t)\).
Posons \(w(t) = v(t)\,e^{-A(t)}\). Alors \(A^{\prime} = a\) et :
\[w^{\prime}(t) = (v^{\prime}(t) – a(t)\,v(t))e^{-A(t)} \leq\, 0.\]
Donc \(w\) décroît sur \([t_0, T]\), et \(w(t) \leq\, w(t_0) = v(t_0) = C\). Ainsi \(v(t) \leq\, C\,e^{A(t)}\). Finalement, \(u(t) \leq\, v(t) \leq\, C\exp(\displaystyle\int_{t_0}^{t} a)\).
-
Soit \(y\) et \(z\) deux solutions sur \([t_0, T]\) avec \(y(t_0) = z(t_0)\). Sous forme intégrale, \(y(t) – z(t) = \displaystyle\int_{t_0}^{t} (f(s, y(s)) – f(s, z(s)))\mathrm{d}s\).
La fonction \(u = \|y – z\|\) est continue et vérifie \(u(t) \leq\, \displaystyle\int_{t_0}^{t} L\,u(s)\,\mathrm{d}s\). Le lemme de Gronwall, avec \(C = 0\) et \(a = L\), donne \(u(t) \leq\, 0\). Donc \(u = 0\) : les deux solutions coïncident sur \([t_0, T]\).
Barème : a) 1 point ; b) 0,5 point pour \(v^{\prime} \leq\, av\) avec l’usage de \(a \geq\, 0\), 1 point pour la dérivée de \(w\) et sa décroissance, 0,5 point pour la conclusion ; c) 0,5 point pour l’inégalité intégrale, 0,5 point pour la conclusion.
Exercice 2 : Explosion en temps fini (4 points)
-
La fonction \(f(t,y) = y^2\) est de classe \(\mathcal{C}^1\) sur l’ouvert \(\mathbb{R} \times \mathbb{R}\). Elle est donc localement lipschitzienne par rapport à \(y\). Le théorème de Cauchy-Lipschitz assure l’existence et l’unicité d’une solution maximale telle que \(y(0) = y_0\).
-
Si \(y_0 = 0\), la fonction nulle est solution sur \(\mathbb{R}\). Par unicité, c’est la solution maximale.
Si \(y_0 \neq 0\), supposons que \(y\) s’annule en un instant \(t_1\). Alors \(y\) et la fonction nulle seraient deux solutions égales en \(t_1\). Par unicité, \(y\) serait nulle, ce qui contredit \(y(0) = y_0 \neq 0\). Donc \(y\) ne s’annule pas.
On peut alors diviser : \(\dfrac{y^{\prime}}{y^2} = 1\), soit \((-\dfrac{1}{y})^{\prime} = 1\). Donc \(-\dfrac{1}{y(t)} = t – \dfrac{1}{y_0}\). Ainsi \(y(t) = \dfrac{y_0}{1 – y_0 t}\).
-
La solution est définie sur l’intervalle contenant \(0\) où \(1 – y_0t \neq 0\).
Si \(y_0 > 0\) : l’intervalle maximal est \(]-\infty, \dfrac{1}{y_0}[\), et \(y(t) \to +\infty\) quand \(t \to \dfrac{1}{y_0}\). Si \(y_0 < 0\) : l’intervalle maximal est \(]\dfrac{1}{y_0}, +\infty[\), et \(y(t) \to -\infty\) quand \(t \to \dfrac{1}{y_0}\). Ces intervalles sont bien maximaux, car la solution n’est pas bornée près de la borne finie.
On parle d’explosion en temps fini : la solution tend vers l’infini en un instant fini, bien que \(f\) soit définie et régulière partout. Cela vient de la croissance quadratique de \(f\), qui n’est pas globalement lipschitzienne.

Barème : a) 0,5 point pour la régularité, 0,5 point pour la conclusion ; b) 0,25 point pour le cas nul, 0,5 point pour la non-annulation par unicité, 0,75 point pour le calcul ; c) 0,5 point par intervalle avec le comportement, 0,5 point pour l’explication.
Exercice 3 : Une solution globale par le théorème des bouts (3 points)
-
La fonction \(f(t,y) = \cos(ty)\) est de classe \(\mathcal{C}^1\) sur \(\mathbb{R}^2\), donc localement lipschitzienne en \(y\). D’après le théorème de Cauchy-Lipschitz, il existe une unique solution maximale.
-
Pour \(t \in \,]T_{-}, T_{+}[\), on a \(y(t) – y_0 = \displaystyle\int_{0}^{t} \cos(s\,y(s))\mathrm{d}s\). Comme \(|\cos| \leq\, 1\), on obtient \(|y(t) – y_0| \leq\, |t|\).
-
Théorème des bouts. Soit \(f\) continue sur \(I \times \mathbb{R}^n\), localement lipschitzienne en \(y\), où \(I\) est un intervalle ouvert. Si une solution maximale est définie sur \(]T_{-}, T_{+}[\) avec \(T_{+} < \sup I\), alors \(\|y(t)\| \to +\infty\) quand \(t \to T_{+}\). Il en va de même en \(T_{-}\).
Ici \(I = \mathbb{R}\). Supposons \(T_{+} < +\infty\). D’après b), \(|y(t)| \leq\, |y_0| + T_{+}\) sur \([0, T_{+}[\) : la solution reste bornée, ce qui contredit le théorème. Donc \(T_{+} = +\infty\), et de même \(T_{-} = -\infty\) : la solution est globale.
Barème : a) 1 point ; b) 1 point ; c) 0,5 point pour l’énoncé, 0,5 point pour la contradiction.
Exercice 4 : Système linéaire et exponentielle de matrice (4 points)
-
On a \(N = \begin{pmatrix} 0 4 \\ -1 0 \end{pmatrix}\), puis \(N^2 = \begin{pmatrix} -4 0 \\ 0 -4 \end{pmatrix} = -4\,I_2\). Par récurrence immédiate, \(N^{2m} = (-4)^m I_2\) et \(N^{2m+1} = (-4)^m N\).
-
On sépare la série exponentielle, absolument convergente, en termes pairs et impairs :
\[\exp(tN) = \sum_{m \geq\, 0} \dfrac{(-1)^m (2t)^{2m}}{(2m)!}\,I_2 + \dfrac{1}{2}\sum_{m \geq\, 0} \dfrac{(-1)^m (2t)^{2m+1}}{(2m+1)!}\,N.\]
En effet, \(t^{2m}(-4)^m = (-1)^m(2t)^{2m}\) et \(t^{2m+1}(-4)^m = \dfrac{1}{2}(-1)^m(2t)^{2m+1}\). On reconnaît les séries de \(\cos(2t)\) et de \(\sin(2t)\). Ainsi :
\[\exp(tN) = \cos(2t)\,I_2 + \dfrac{\sin(2t)}{2}\,N = \begin{pmatrix} \cos 2t 2\sin 2t \\ -\frac{1}{2}\sin 2t \cos 2t \end{pmatrix}.\]
-
Les matrices \(tI_2\) et \(tN\) commutent, donc \(\exp(tA) = \exp(tI_2)\exp(tN) = e^{t}\exp(tN)\). La solution du problème de Cauchy est \(X(t) = \exp(tA)X(0)\) :
\[\exp(tA) = e^{t}\begin{pmatrix} \cos 2t 2\sin 2t \\ -\frac{1}{2}\sin 2t \cos 2t \end{pmatrix}, \qquad X(t) = e^{t}\begin{pmatrix} \cos 2t \\ -\frac{1}{2}\sin 2t \end{pmatrix}.\]
Vérification : \(u^{\prime} = e^{t}(\cos 2t – 2\sin 2t) = u + 4v\) et \(v^{\prime} = e^{t}(-\frac{1}{2}\sin 2t – \cos 2t) = -u + v\).
-
Posons \(Y(t) = \exp(tN)X(0) = e^{-t}X(t)\), de composantes \((p, q)\). Alors \(Y^{\prime} = NY\), soit \(p^{\prime} = 4q\) et \(q^{\prime} = -p\). Donc \((p^2 + 4q^2)^{\prime} = 8pq – 8qp = 0\). Par conséquent :
\[u(t)^2 + 4v(t)^2 = e^{2t}(u(0)^2 + 4v(0)^2).\]
Les trajectoires non nulles sont des spirales qui s’éloignent de l’origine, en coupant des ellipses \(u^2 + 4v^2 = c\) de plus en plus grandes. Les valeurs propres de \(A\) sont \(1 \pm 2i\), de partie réelle positive. L’origine est donc un équilibre instable (foyer répulsif).
Barème : a) 0,5 point pour \(N^2\), 0,5 point pour les puissances ; b) 1 point pour la séparation des séries, 0,5 point pour la matrice ; c) 0,5 point pour la commutation, 0,5 point pour la solution ; d) 0,25 point pour la quantité conservée, 0,25 point pour l’instabilité.
Exercice 5 : Problème : le pendule amorti (5 points)
-
On munit \(\mathbb{R}^2\) de la norme \(\|(x,y)\|_1 = |x| + |y|\). La fonction sinus est 1-lipschitzienne, donc :
\[\|F(x,y) – F(x^{\prime},y^{\prime})\|_1 \leq\, |y – y^{\prime}| + |\sin x – \sin x^{\prime}| + |y – y^{\prime}| \leq\, 2\,\|(x,y) – (x^{\prime},y^{\prime})\|_1.\]
Ainsi \(F\) est 2-lipschitzienne. Soit \(X\) une solution maximale sur \(]T_{-}, T_{+}[\). Comme \(F(0,0) = 0\), on a \(\|X(t)\|_1 \leq\, \|X(0)\|_1 + \displaystyle\int_0^t 2\|X(s)\|_1\,\mathrm{d}s\) pour \(t \geq\, 0\). Le lemme de Gronwall donne \(\|X(t)\|_1 \leq\, \|X(0)\|_1\,e^{2t}\).
Si \(T_{+}\) était fini, \(X\) resterait bornée près de \(T_{+}\), ce qui contredit le théorème des bouts. Donc \(T_{+} = +\infty\), de même \(T_{-} = -\infty\) : toute solution maximale est définie sur \(\mathbb{R}\).
-
Un équilibre vérifie \(y = 0\) et \(\sin x + y = 0\), donc \(\sin x = 0\). Les équilibres sont les points \((k\pi, 0)\), \(k \in \mathbb{Z}\).
-
La jacobienne vaut \(J_F(x,y) = \begin{pmatrix} 0 1 \\ -\cos x -1 \end{pmatrix}\), donc \(J_F(0,0) = \begin{pmatrix} 0 1 \\ -1 -1 \end{pmatrix}\).
Son polynôme caractéristique est \(\lambda(\lambda + 1) + 1 = \lambda^2 + \lambda + 1\), de discriminant \(-3\). Les valeurs propres sont \(\lambda = \dfrac{-1 \pm i\sqrt{3}}{2}\), de partie réelle \(-\dfrac{1}{2} < 0\).
Théorème de stabilité par linéarisation. Si \(F\) est \(\mathcal{C}^1\), si \(F(a) = 0\) et si toutes les valeurs propres de \(J_F(a)\) sont de partie réelle strictement négative, alors \(a\) est un équilibre asymptotiquement stable. Donc \((0,0)\) est asymptotiquement stable : c’est un foyer attractif, car les valeurs propres ne sont pas réelles. Par \(2\pi\)-périodicité en \(x\), il en va de même pour les points \((2k\pi, 0)\).
-
Comme \(\cos\pi = -1\), on a \(J_F(\pi,0) = \begin{pmatrix} 0 1 \\ 1 -1 \end{pmatrix}\). Son polynôme caractéristique est \(\lambda^2 + \lambda – 1\), de racines \(\dfrac{-1 – \sqrt{5}}{2} < 0\) et \(\dfrac{-1 + \sqrt{5}}{2} > 0\).
Si une valeur propre de la jacobienne est de partie réelle strictement positive, l’équilibre est instable (théorème d’instabilité par linéarisation). Donc \((\pi, 0)\) est instable : c’est un col, comme tous les points \(((2k+1)\pi, 0)\).
-
Le long d’une solution, on dérive la fonction composée :
\[\dfrac{\mathrm{d}}{\mathrm{d}t}E(x(t),y(t)) = y\,y^{\prime} + \sin(x)\,x^{\prime} = y(-\sin x – y) + y\sin x = -y^2 \leq\, 0.\]
L’énergie \(E\) décroît donc le long de toute trajectoire : le frottement dissipe l’énergie.
-
Le portrait de phase ci-dessous montre des spirales qui convergent vers les foyers \((0,0)\) et \((\pm 2\pi, 0)\). Les cols \((\pm\pi, 0)\) sont séparés par les séparatrices stables, en pointillés : elles délimitent les bassins d’attraction. Physiquement, le pendule finit toujours par s’immobiliser en position basse, éventuellement après avoir fait quelques tours complets.

Barème : a) 0,5 point pour le caractère lipschitzien, 0,5 point pour le caractère global ; b) 0,5 point ; c) 0,5 point pour la jacobienne, 0,5 point pour les valeurs propres, 0,5 point pour la conclusion avec le théorème ; d) 0,5 point pour les valeurs propres, 0,5 point pour l’instabilité ; e) 0,5 point ; f) 0,5 point pour un portrait cohérent avec les équilibres.
Revenir à l’énoncé du contrôle
Après le corrigé du contrôle : Cauchy-Lipschitz, Gronwall et portrait de phase
Pour consolider ce que le corrigé vous a appris, relisez le cours « Équations différentielles » en L3 puis entraînez-vous avec les exercices corrigés équations différentielles.
Retrouvez tous les contrôles de maths de L3 classés par chapitre, ou choisissez un autre niveau sur la page contrôles de maths du CP au post-bac.