Ces exercices spectral spé couvrent tout le chapitre, de l’application directe au problème de concours. Vous y entraînez la diagonalisation en base orthonormée d’une matrice symétrique, la reconnaissance des projecteurs orthogonaux et la preuve qu’une matrice est définie positive.
Plusieurs énoncés exploitent l’encadrement par le quotient de Rayleigh : extremums sur une sphère, normes subordonnées, constantes optimales. D’autres construisent une racine carrée, la décomposition polaire ou démontrent l’inégalité de Hadamard. Le problème final étudie le laplacien discret, dont le spectre se calcule explicitement.
Cherchez chaque exercice au moins vingt minutes avant de lire le corrigé. Ensuite, comparez votre rédaction à la solution, surtout la citation des théorèmes.
Avant de commencer, relisez le cours de maths spé sur théorème spectral.
Exercice 1 : Perturbation de rang un de l’identité
Soit \(E\) un espace euclidien de dimension \(n \geq\, 2\), \(a \in E\) un vecteur unitaire et \(\lambda \in \mathbb{R}\). On pose \(u(x) = x + \lambda \langle a, x \rangle a\) pour \(x \in E\).
- Montrer que \(u\) est un endomorphisme autoadjoint de \(E\).
- Déterminer les valeurs propres et les sous-espaces propres de \(u\).
- Pour quelles valeurs de \(\lambda\) l’endomorphisme \(u\) est-il positif ? défini positif ? Reconnaître \(u\) lorsque \(\lambda = -1\) et lorsque \(\lambda = -2\).
- On prend \(E = \mathbb{R}^2\) euclidien canonique, \(a = e_1\) et \(\lambda = 1\). Écrire la matrice de \(u\) dans la base \((e_1, e_1 + e_2)\). Cette matrice est-elle symétrique ? Expliquer pourquoi cela ne contredit pas le cours.
Exercice 2 : Diagonalisation orthogonale d’une matrice 3 × 3
On considère la matrice \(A = \begin{pmatrix} 2 1 1 \\ 1 2 1 \\ 1 1 2 \end{pmatrix}\).
- Justifier sans calcul que \(A\) est diagonalisable dans une base orthonormée de \(\mathbb{R}^3\).
- Écrire \(A = I_3 + J\), où \(J\) est la matrice dont tous les coefficients valent 1. En déduire les valeurs propres de \(A\) et leurs multiplicités.
- Déterminer une matrice orthogonale \(P\) et une matrice diagonale \(D\) telles que \(A = P D P^{T}\).
- En déduire, pour \(k \in \mathbb{N}\), l’expression de \(A^k\) en fonction de \(I_3\) et \(J\).
Exercice 3 : Réduction d’une conique par le théorème spectral
Dans le plan rapporté à un repère orthonormé, on considère la courbe \(\mathcal{C}\) d’équation \(5x^2 + 4xy + 2y^2 = 30\), représentée ci-dessous.
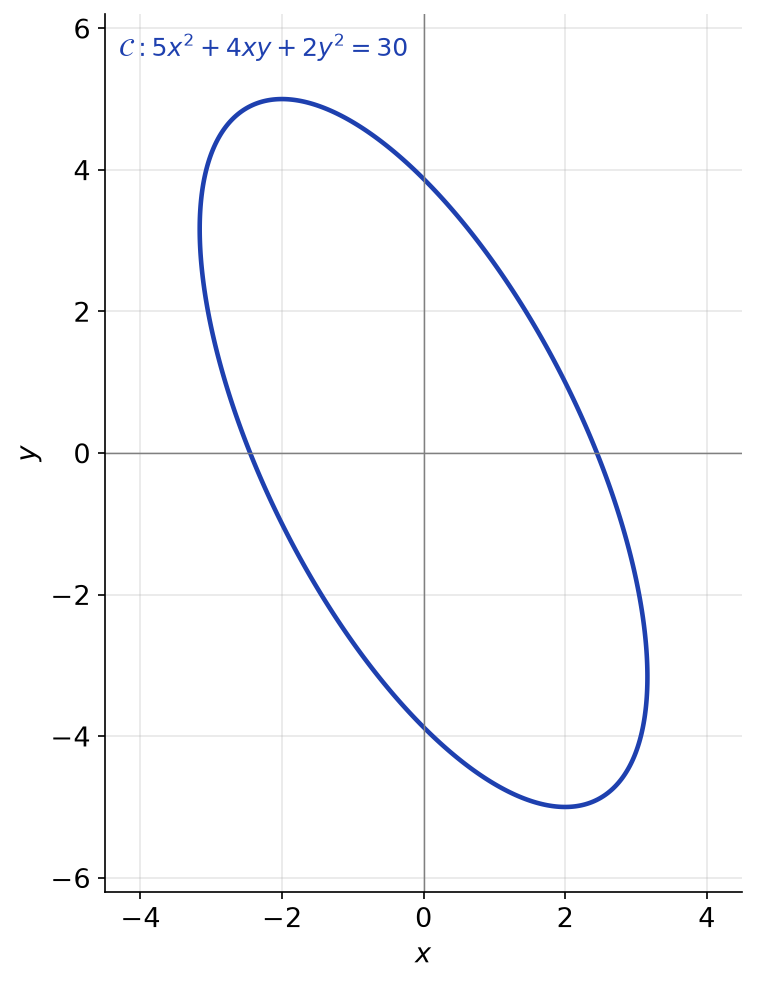
- Écrire la matrice symétrique \(A\) telle que \(5x^2 + 4xy + 2y^2 = X^{T} A X\) avec \(X = (x, y)\).
- Diagonaliser \(A\) dans une base orthonormée \((u, v)\) directe, avec \(u\) associé à la plus grande valeur propre.
- Écrire l’équation de \(\mathcal{C}\) dans le repère \((O, u, v)\). En déduire la nature de \(\mathcal{C}\), ses axes et ses demi-axes.
- Déterminer les points de \(\mathcal{C}\) les plus proches et les plus éloignés de l’origine.
Exercice 4 : Reconnaître un projecteur orthogonal
Soit \(J \in \mathcal{M}_3(\mathbb{R})\) la matrice dont tous les coefficients valent 1 et \(P = I_3 – \frac{1}{3} J\).
- Calculer \(J^2\), puis montrer que \(P\) est la matrice, dans la base canonique, d’un projecteur orthogonal \(p\) de \(\mathbb{R}^3\).
- Déterminer \(\operatorname{Im} p\) et \(\ker p\).
- En déduire la distance du point \(M = (1, 2, 6)\) au plan \(\Pi\) d’équation \(x + y + z = 0\).
- Montrer que \(Q = \begin{pmatrix} 1 1 \\ 0 0 \end{pmatrix}\) est la matrice d’un projecteur de \(\mathbb{R}^2\) qui n’est pas orthogonal.
Exercice 5 : Projecteurs qui diminuent la norme
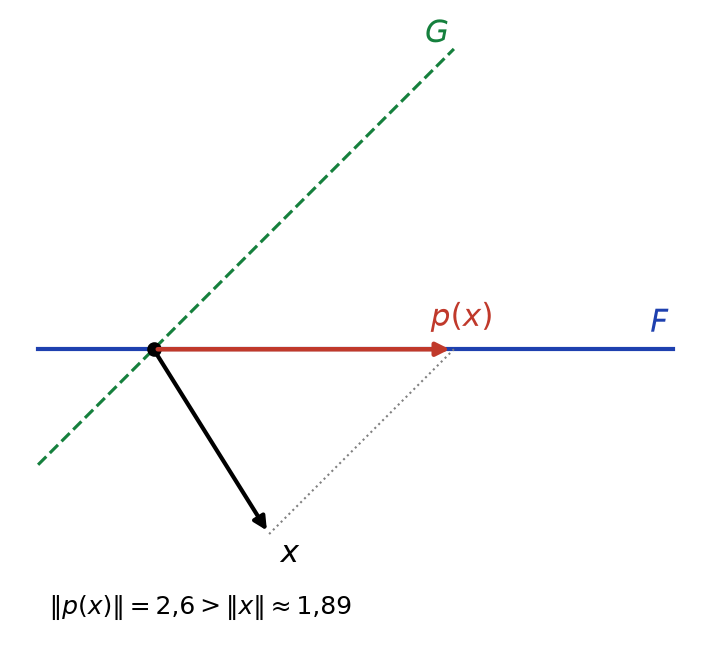
Soit \(E\) un espace euclidien et \(p\) un projecteur de \(E\). La figure ci-dessous montre qu’un projecteur non orthogonal peut augmenter la norme : ici \(p\) projette sur \(F\) parallèlement à \(G\).
- On suppose \(p\) orthogonal. Montrer que \(\|p(x)\| \leq\, \|x\|\) pour tout \(x \in E\).
- On suppose que \(\|p(x)\| \leq\, \|x\|\) pour tout \(x \in E\). Soit \(x \in \operatorname{Im} p\) et \(y \in \ker p\). En étudiant \(\|p(x + t y)\|^2\) pour \(t \in \mathbb{R}\), montrer que \(\langle x, y \rangle = 0\).
- Conclure : un projecteur est orthogonal si et seulement s’il est 1-lipschitzien, si et seulement s’il est autoadjoint.
- Dans \(\mathbb{R}^2\), soit \(p\) le projecteur sur \(F = \mathbb{R} e_1\) parallèlement à \(G = \mathbb{R}(e_1 + e_2)\). Calculer \(p(x)\) pour \(x = (1, -1{,}6)\) et comparer \(\|p(x)\|\) à \(\|x\|\).
Exercice 6 : Une matrice tridiagonale définie positive
On considère \(A = \begin{pmatrix} 2 -1 0 \\ -1 2 -1 \\ 0 -1 2 \end{pmatrix}\).
- Pour \(X = (x_1, x_2, x_3)\), montrer que \(X^{T} A X = x_1^2 + (x_1 – x_2)^2 + (x_2 – x_3)^2 + x_3^2\).
- En déduire que \(A \in \mathcal{S}_3^{++}(\mathbb{R})\).
- Calculer les valeurs propres de \(A\) et vérifier la cohérence avec la question précédente.
Exercice 7 : Matrices de Gram
Soit \(M \in \mathcal{M}_{n,p}(\mathbb{R})\) et \(G = M^{T} M \in \mathcal{M}_p(\mathbb{R})\).
- Montrer que \(G \in \mathcal{S}_p^{+}(\mathbb{R})\).
- Montrer que \(\ker G = \ker M\), puis que \(\operatorname{rg} G = \operatorname{rg} M\).
- En déduire que \(G \in \mathcal{S}_p^{++}(\mathbb{R})\) si et seulement si \(\operatorname{rg} M = p\).
- Application : \(M = \begin{pmatrix} 1 0 \\ 1 1 \\ 0 1 \end{pmatrix}\). Calculer \(G\), ses valeurs propres, puis la norme subordonnée \(\sup_{X \neq 0} \frac{\|MX\|}{\|X\|}\).
Exercice 8 : Matrice de Hilbert
Pour \(n \geq\, 1\), on note \(H_n \in \mathcal{M}_n(\mathbb{R})\) la matrice de coefficients \(h_{ij} = \frac{1}{i + j – 1}\).
- Pour \(X = (x_1, \ldots, x_n) \in \mathbb{R}^n\), montrer que \(X^{T} H_n X = \int_0^1 ( \sum_{i=1}^{n} x_i t^{i-1} )^2 \mathrm{d}t\).
- En déduire que \(H_n \in \mathcal{S}_n^{++}(\mathbb{R})\), puis que \(\det H_n > 0\).
- On note \(\lambda_{\min}\) et \(\lambda_{\max}\) la plus petite et la plus grande valeur propre de \(H_n\). Montrer que \(\lambda_{\max} \geq\, 1\) et \(\lambda_{\min} \leq\, \frac{1}{2n – 1}\).
Exercice 9 : Trace et déterminant d’une matrice positive
Soit \(A \in \mathcal{S}_n(\mathbb{R})\).
- On suppose \(A \in \mathcal{S}_n^{+}(\mathbb{R})\). Montrer que \(\operatorname{tr} A \geq\, 0\) et \(\det A \geq\, 0\), puis que \(\operatorname{tr} A = 0\) entraîne \(A = 0\).
- On suppose \(A \in \mathcal{S}_n^{++}(\mathbb{R})\). Montrer que \((\det A)^{1/n} \leq\, \frac{\operatorname{tr} A}{n}\) et étudier le cas d’égalité.
- Pour \(n = 2\), montrer que \(A \in \mathcal{S}_2^{+}(\mathbb{R})\) si et seulement si \(\operatorname{tr} A \geq\, 0\) et \(\det A \geq\, 0\). Donner un contre-exemple à cette équivalence pour \(n = 3\).
Exercice 10 : Extremums d’une forme quadratique sur la sphère
On note \(S\) la sphère unité de \(\mathbb{R}^3\) euclidien canonique et \(f(x, y, z) = 2(xy + yz + zx)\).
- Écrire \(f(X) = X^{T} A X\) avec \(A \in \mathcal{S}_3(\mathbb{R})\), et exprimer \(A\) à l’aide de la matrice \(J\) dont tous les coefficients valent 1.
- Déterminer les valeurs propres de \(A\).
- En déduire le maximum et le minimum de \(f\) sur \(S\), ainsi que les points où ils sont atteints.
- Retrouver ce résultat en écrivant \(f(x, y, z) = (x + y + z)^2 – (x^2 + y^2 + z^2)\).
Exercice 11 : Quotient de Rayleigh dans le plan
Soit \(q(x, y) = 3x^2 + 4xy\) sur \(\mathbb{R}^2\) euclidien canonique.
- Écrire la matrice symétrique \(A\) de \(q\) et déterminer ses valeurs propres et des vecteurs propres unitaires.
- La forme \(q\) est-elle positive ? Justifier de deux façons.
- On pose \(\varphi(\theta) = q(\cos\theta, \sin\theta)\). Écrire \(\varphi(\theta)\) sous la forme \(\alpha + \beta \cos(2\theta – \gamma)\), et retrouver le maximum et le minimum de \(q\) sur le cercle unité.
- En déduire que \(|q(x, y)| \leq\, 4(x^2 + y^2)\) pour tout \((x, y) \in \mathbb{R}^2\), et préciser les cas d’égalité.
Exercice 12 : Calcul d’une racine carrée
Soit \(A = \begin{pmatrix} 5 4 \\ 4 5 \end{pmatrix}\).
- Montrer que \(A \in \mathcal{S}_2^{++}(\mathbb{R})\) et diagonaliser \(A\) en base orthonormée.
- Calculer \(\sqrt{A}\), l’unique matrice symétrique positive dont le carré vaut \(A\).
- Déterminer toutes les matrices symétriques réelles \(B\) telles que \(B^2 = A\).
Exercice 13 : Unicité de la racine carrée
Soit \(A \in \mathcal{S}_n^{+}(\mathbb{R})\) et \(B \in \mathcal{S}_n^{+}(\mathbb{R})\) telle que \(B^2 = A\). On note \(\lambda_1, \ldots, \lambda_r\) les valeurs propres distinctes de \(A\).
- Montrer que \(A\) et \(B\) commutent, puis que chaque sous-espace propre \(E_{\lambda_k}(A)\) est stable par \(B\).
- Soit \(b_k\) l’endomorphisme induit par \(B\) sur \(E_{\lambda_k}(A)\). Montrer que \(b_k\) est diagonalisable à valeurs propres positives, et que \(b_k^2 = \lambda_k \, \mathrm{id}\).
- En déduire que \(b_k = \sqrt{\lambda_k} \, \mathrm{id}\), puis que \(B\) est entièrement déterminée par \(A\).
- Montrer qu’il existe un polynôme \(Q \in \mathbb{R}[X]\) tel que \(\sqrt{A} = Q(A)\).
Exercice 14 : Décomposition polaire
Soit \(M \in \mathrm{GL}_n(\mathbb{R})\).
- Montrer que \(M^{T} M \in \mathcal{S}_n^{++}(\mathbb{R})\).
- On pose \(S = \sqrt{M^{T} M}\) et \(O = M S^{-1}\). Montrer que \(O\) est orthogonale et que \(M = O S\).
- Montrer l’unicité d’un tel couple \((O, S) \in \mathcal{O}_n(\mathbb{R}) \times \mathcal{S}_n^{++}(\mathbb{R})\).
- Soit \(S \in \mathcal{S}_2^{++}(\mathbb{R})\) et \(N = S^2\). À l’aide du théorème de Cayley-Hamilton appliqué à \(S\), montrer que \(S = \frac{N + \sqrt{\det N} \, I_2}{\sqrt{\operatorname{tr} N + 2 \sqrt{\det N}}}\).
- Calculer la décomposition polaire de \(M = \begin{pmatrix} 1 1 \\ 0 1 \end{pmatrix}\) et identifier la matrice \(O\).
Exercice 15 : Produit de deux matrices symétriques positives
Soit \(A, B \in \mathcal{S}_n^{+}(\mathbb{R})\).
- Montrer que \(\sqrt{A} \, B \sqrt{A} \in \mathcal{S}_n^{+}(\mathbb{R})\). En déduire que \(\operatorname{tr}(AB) \geq\, 0\).
- On suppose de plus \(A \in \mathcal{S}_n^{++}(\mathbb{R})\). Montrer que \(AB\) est semblable à \(\sqrt{A} \, B \sqrt{A}\). En déduire que \(AB\) est diagonalisable et que ses valeurs propres sont positives.
- Vérifier sur \(A = \begin{pmatrix} 1 0 \\ 0 2 \end{pmatrix}\) et \(B = \begin{pmatrix} 1 1 \\ 1 1 \end{pmatrix}\) que \(AB\) n’est pas symétrique, et calculer ses valeurs propres.
- Montrer que si \(\operatorname{tr}(AB) = 0\) avec \(A, B \in \mathcal{S}_n^{+}(\mathbb{R})\), alors \(AB = 0\).
Exercice 16 : Un opérateur différentiel autoadjoint
Soit \(n \geq\, 1\) et \(E = \mathbb{R}_n[X]\), muni du produit scalaire \(\langle P, Q \rangle = \int_{-1}^{1} P(t) Q(t) \, \mathrm{d}t\). Pour \(P \in E\), on pose \(u(P) = ( (X^2 – 1) P^{\prime} )^{\prime}\).
- Montrer que \(u\) est un endomorphisme de \(E\).
- À l’aide d’une intégration par parties, montrer que \(\langle u(P), Q \rangle = \int_{-1}^{1} (1 – t^2) P^{\prime}(t) Q^{\prime}(t) \, \mathrm{d}t\). En déduire que \(u\) est autoadjoint et positif.
- Calculer \(u(X^k)\) pour \(0 \leq\, k \leq\, n\). En déduire les valeurs propres de \(u\) et justifier que chaque sous-espace propre est une droite.
- Pour \(n = 3\), déterminer une base de \(E\) formée de vecteurs propres unitaires de degrés 0, 1, 2, 3, à coefficient dominant positif. Pourquoi cette base est-elle orthogonale ?
Exercice 17 : Matrices symétriques nilpotentes ou périodiques
- Soit \(u\) un endomorphisme autoadjoint nilpotent d’un espace euclidien. Montrer que \(u = 0\).
- Soit \(A \in \mathcal{S}_n(\mathbb{R})\) telle que \(A^3 = I_n\). Montrer que \(A = I_n\).
- Soit \(A \in \mathcal{S}_n(\mathbb{R})\) telle que \(A^5 = A^3\). Montrer que \(A^3 = A\).
- Montrer par des exemples que les conclusions des questions 1 et 2 sont fausses sans l’hypothèse de symétrie.
Exercice 18 : Minimisation d’une fonction quadratique
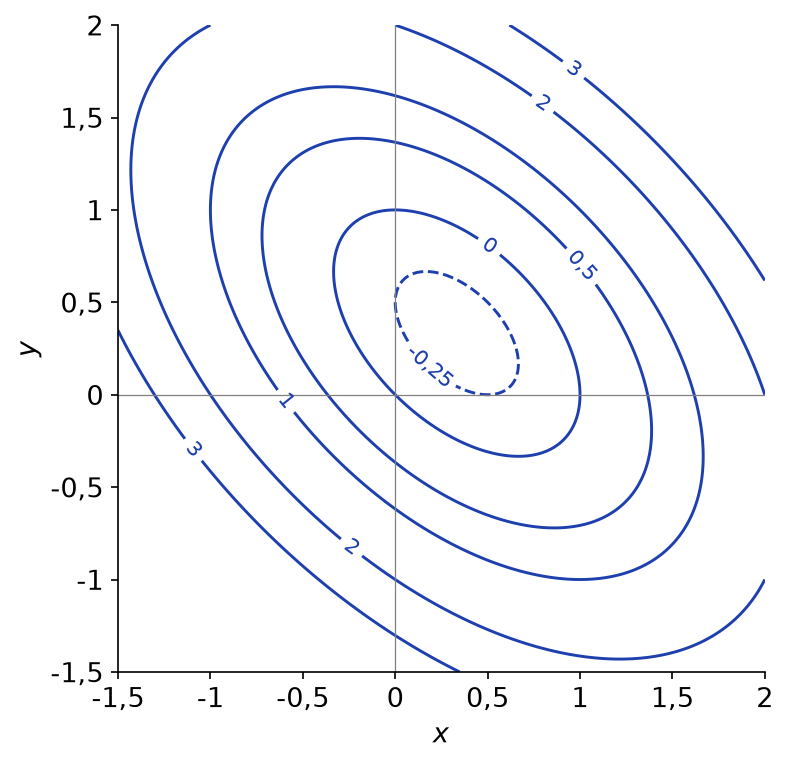
Soit \(A \in \mathcal{S}_n(\mathbb{R})\), \(b \in \mathbb{R}^n\) et \(f(X) = \frac{1}{2} X^{T} A X – b^{T} X\) pour \(X \in \mathbb{R}^n\).
- Pour \(X, H \in \mathbb{R}^n\), montrer que \(f(X + H) = f(X) + H^{T}(AX – b) + \frac{1}{2} H^{T} A H\).
- On suppose \(A \in \mathcal{S}_n^{++}(\mathbb{R})\). Montrer que \(f\) admet un unique point de minimum \(X_0\), à déterminer, et que \(f(X_0) = -\frac{1}{2} b^{T} A^{-1} b\).
- On suppose que \(A\) possède une valeur propre strictement négative. Montrer que \(f\) n’est pas minorée.
- Application : \(n = 2\), \(A = \begin{pmatrix} 2 1 \\ 1 2 \end{pmatrix}\) et \(b = (1, 1)\). Expliciter \(f(x, y)\), son minimum, et décrire ses lignes de niveau, représentées ci-dessous.
Exercice 19 : Topologie des matrices symétriques positives
On munit \(\mathcal{M}_n(\mathbb{R})\) de la norme subordonnée à la norme euclidienne : \(N(M) = \sup_{\|X\| = 1} \|MX\|\).
- Montrer que \(\mathcal{S}_n^{+}(\mathbb{R})\) et \(\mathcal{S}_n^{++}(\mathbb{R})\) sont des parties convexes de \(\mathcal{S}_n(\mathbb{R})\).
- Montrer que \(\mathcal{S}_n^{+}(\mathbb{R})\) est fermé dans \(\mathcal{S}_n(\mathbb{R})\).
- Soit \(A \in \mathcal{S}_n^{++}(\mathbb{R})\) et \(\lambda_1 > 0\) sa plus petite valeur propre. Montrer que toute \(B \in \mathcal{S}_n(\mathbb{R})\) telle que \(N(B – A) < \lambda_1\) est définie positive. En déduire que \(\mathcal{S}_n^{++}(\mathbb{R})\) est un ouvert de \(\mathcal{S}_n(\mathbb{R})\).
- Montrer que \(\mathcal{S}_n^{+}(\mathbb{R})\) est l’adhérence de \(\mathcal{S}_n^{++}(\mathbb{R})\), et que \(\mathcal{S}_n^{+}(\mathbb{R})\) n’est pas ouvert.
Exercice 20 : Inégalité de Hadamard
Soit \(A = (a_{ij}) \in \mathcal{S}_n^{++}(\mathbb{R})\).
- Montrer que \(a_{ii} > 0\) pour tout \(i\).
- On pose \(D = \operatorname{diag}(a_{11}^{-1/2}, \ldots, a_{nn}^{-1/2})\) et \(C = D A D\). Montrer que \(C \in \mathcal{S}_n^{++}(\mathbb{R})\) et que ses coefficients diagonaux valent 1.
- À l’aide de l’inégalité arithmético-géométrique appliquée aux valeurs propres de \(C\), montrer que \(\det A \leq\, a_{11} a_{22} \cdots a_{nn}\).
- Montrer qu’il y a égalité si et seulement si \(A\) est diagonale.
- En déduire que pour \(M \in \mathcal{M}_n(\mathbb{R})\) de colonnes \(C_1, \ldots, C_n\), on a \(|\det M| \leq\, \|C_1\| \cdots \|C_n\|\).
Exercice 21 : Diagonalisation simultanée
Soit \(A, B \in \mathcal{S}_n(\mathbb{R})\).
- On suppose qu’il existe \(P \in \mathcal{O}_n(\mathbb{R})\) telle que \(P^{T} A P\) et \(P^{T} B P\) soient diagonales. Montrer que \(AB = BA\).
- Réciproquement, on suppose \(AB = BA\). Montrer que chaque sous-espace propre de \(A\) est stable par \(B\), puis qu’il existe une base orthonormée de \(\mathbb{R}^n\) formée de vecteurs propres communs à \(A\) et \(B\).
- En déduire que si \(A, B \in \mathcal{S}_n^{+}(\mathbb{R})\) commutent, alors \(AB \in \mathcal{S}_n^{+}(\mathbb{R})\).
- Application : \(A = \begin{pmatrix} 1 1 \\ 1 1 \end{pmatrix}\) et \(B = \begin{pmatrix} 2 1 \\ 1 2 \end{pmatrix}\). Vérifier que \(A\) et \(B\) commutent et les diagonaliser dans une même base orthonormée.
Exercice 22 : Problème : le laplacien discret
Pour \(n \geq\, 2\), on note \(A_n \in \mathcal{M}_n(\mathbb{R})\) la matrice tridiagonale de coefficients diagonaux égaux à 2, de coefficients sur-diagonaux et sous-diagonaux égaux à \(-1\), et nulle ailleurs. On pose \(\theta_k = \frac{k\pi}{n + 1}\) pour \(1 \leq\, k \leq\, n\).
- Pour \(X = (x_1, \ldots, x_n)\), montrer que \(X^{T} A_n X = x_1^2 + \sum_{i=1}^{n-1} (x_i – x_{i+1})^2 + x_n^2\). En déduire que \(A_n \in \mathcal{S}_n^{++}(\mathbb{R})\).
- Soit \(V_k \in \mathbb{R}^n\) le vecteur de coordonnées \(\sin(j \theta_k)\), \(1 \leq\, j \leq\, n\). Montrer que \(A_n V_k = \lambda_k V_k\) avec \(\lambda_k = 2 – 2\cos\theta_k = 4 \sin^2 \frac{\theta_k}{2}\).
- En déduire le spectre de \(A_n\), puis justifier sans calcul que la famille \((V_1, \ldots, V_n)\) est orthogonale.
- Montrer que \(\|V_k\|^2 = \frac{n + 1}{2}\). On pourra calculer \(\sum_{j=0}^{n} \cos(2 j \theta_k)\).
- Montrer que pour tout \(X \in \mathbb{R}^n\), \(X^{T} A_n X \geq\, 4 \sin^2(\frac{\pi}{2(n + 1)}) \|X\|^2\), et que la constante est optimale. Donner un équivalent de cette constante quand \(n \to +\infty\).
- En développant le déterminant, montrer que \(\det A_n = n + 1\). En déduire la valeur de \(\prod_{k=1}^{n} \sin\frac{k\pi}{2(n + 1)}\).
Le corrigé des exercices
Chaque exercice est corrigé en détail, question par question, sur la page suivante.

Pour aller plus loin en maths spé
- Le cours : théorème spectral, cours de maths spé
- À maîtriser avant : Adjoint et isométries d'un espace euclidien, Diagonalisation, trigonalisation et nilpotence
- Chapitre précédent : Adjoint et isométries d'un espace euclidien
- Chapitre suivant : Équations différentielles linéaires
- Tester vos connaissances : QCM de maths spé par chapitre
- Le sommaire : tous les chapitres de maths spé et les chapitres de maths sup