Ce cours ouvre le semestre 5 par la topologie : il étudie les espaces métriques L3, cadre commun à \(\mathbb{R}^n\), aux espaces de matrices et aux espaces de fonctions. Vous y définissez une distance, les boules, puis les ouverts et les fermés, et vous apprenez à calculer intérieur, adhérence et frontière.
Ensuite, le chapitre relie ces objets aux suites grâce à la caractérisation séquentielle. Il traite aussi la distance induite sur une partie et l’espace produit. Enfin, il présente la continuité par image réciproque d’ouverts, la continuité uniforme, les applications lipschitziennes, les homéomorphismes et la comparaison de deux distances.
Ces notions servent dans toute la suite de l’année : complétude et compacité, espaces vectoriels normés, calcul différentiel, intégration et espaces de Hilbert. Les résultats importants sont démontrés, et de nombreux contre-exemples montrent ce qui change hors de \(\mathbb{R}^n\).
Pour vous entraîner ensuite, travaillez les exercices de maths en L3 sur espaces métriques.
I. Distances et espaces métriques
En analyse, presque tout repose sur une notion de proximité. Dans \(\mathbb{R}\), on mesure l’écart entre deux réels par \(|x – y|\). Cependant, les mêmes raisonnements servent pour des vecteurs, des matrices, des fonctions ou des suites. L’idée des espaces métriques est donc de ne retenir que trois propriétés de la valeur absolue. Tout le reste s’en déduit.
1. Définition d’une distance
Soit \(X\) un ensemble non vide. Une distance sur \(X\) est une application \(d : X \times X \to [0, +\infty[\) telle que, pour tous \(x, y, z \in X\) :
- séparation : \(d(x, y) = 0 \Leftrightarrow x = y\) ;
- symétrie : \(d(x, y) = d(y, x)\) ;
- inégalité triangulaire : \(d(x, z) \leq\, d(x, y) + d(y, z)\).
Le couple \((X, d)\) s’appelle un espace métrique.
De l’inégalité triangulaire, on tire une seconde inégalité très utile. Elle servira en particulier pour prouver que \(x \mapsto d(a, x)\) est continue.
Pour tous \(x, y, z \in X\), on a l’inégalité triangulaire renversée \(|d(x, z) – d(y, z)| \leq\, d(x, y)\).
D’abord, \(d(x, z) \leq\, d(x, y) + d(y, z)\), donc \(d(x, z) – d(y, z) \leq\, d(x, y)\). Ensuite, en échangeant les rôles de \(x\) et \(y\), on obtient \(d(y, z) – d(x, z) \leq\, d(y, x) = d(x, y)\). Les deux inégalités donnent le résultat.
2. Exemples fondamentaux
Voici les exemples à connaître.
- Sur \(\mathbb{R}\) ou \(\mathbb{C}\), \(d(x, y) = |x – y|\) est la distance usuelle.
- Si \(\|\cdot\|\) est une norme sur un espace vectoriel \(E\), alors \(d(x, y) = \|x – y\|\) est une distance. Ainsi, sur \(\mathbb{R}^n\), on dispose de \(d_1(x, y) = \sum_{i} |x_i – y_i|\), de \(d_2(x, y) = \sqrt{\sum_i (x_i – y_i)^2}\) et de \(d_\infty(x, y) = \max_i |x_i – y_i|\).
- Sur tout ensemble \(X\), la distance discrète vaut \(\delta(x, y) = 1\) si \(x \neq y\) et \(\delta(x, x) = 0\).
- Sur \(C([0, 1], \mathbb{R})\), la distance uniforme est \(d_\infty(f, g) = \sup_{t \in [0, 1]} |f(t) – g(t)|\).
Un espace métrique n’est donc pas forcément un espace vectoriel. Par exemple, une partie quelconque de \(\mathbb{R}^n\), comme un cercle, est un espace métrique. En revanche, elle n’a aucune structure linéaire.
Pour montrer qu’une application est une distance, vérifiez d’abord qu’elle est à valeurs positives. Ensuite, traitez la séparation dans les deux sens et la symétrie, qui sont souvent immédiates. Enfin, prouvez l’inégalité triangulaire : c’est le vrai travail. Distinguez des cas si la définition en comporte, et cherchez à vous ramener à une inégalité triangulaire connue.
3. Boules et parties bornées
Soient \(a \in X\) et \(r > 0\). La boule ouverte de centre \(a\) et de rayon \(r\) est \(B(a, r) = \{x \in X : d(a, x) < r\}\). La boule fermée est \(B_f(a, r) = \{x \in X : d(a, x) \leq\, r\}\). La sphère est \(S(a, r) = \{x \in X : d(a, x) = r\}\). Une partie \(A\) est bornée si elle est contenue dans une boule.
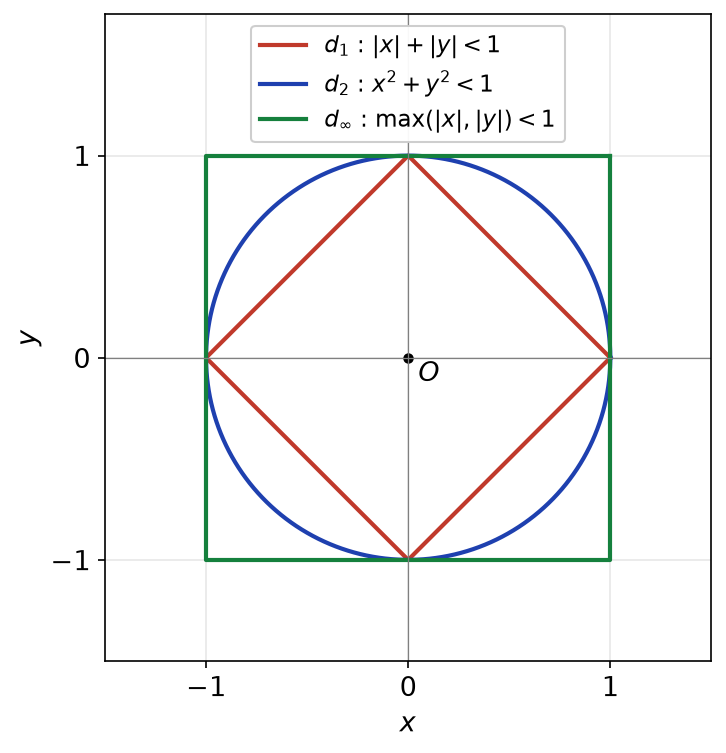
La forme d’une boule dépend fortement de la distance. Dans \(\mathbb{R}^2\), la boule unité de \(d_2\) est un disque. Celle de \(d_1\) est un losange, et celle de \(d_\infty\) est un carré, comme le montre la figure ci-dessous.
Pour la distance discrète, \(B(a, r) = \{a\}\) si \(r \leq\, 1\) et \(B(a, r) = X\) si \(r > 1\). Ainsi, une boule peut être réduite à son centre. De plus, \(B_f(a, 1) = X\) alors que \(B(a, 1) = \{a\}\).
II. Ouverts, fermés et voisinages d’un espace métrique
1. Parties ouvertes
Une partie \(U\) de \(X\) est ouverte si, pour tout \(x \in U\), il existe \(r > 0\) tel que \(B(x, r) \subset U\). Autrement dit, tout point de \(U\) peut bouger un peu sans sortir de \(U\).
Une boule ouverte est une partie ouverte.
Soit \(x \in B(a, r)\). On pose \(\rho = r – d(a, x) > 0\). Pour \(y \in B(x, \rho)\), l’inégalité triangulaire donne \(d(a, y) \leq\, d(a, x) + d(x, y) < d(a, x) + \rho = r\). Donc \(B(x, \rho) \subset B(a, r)\).
L’ensemble vide et \(X\) sont ouverts. Une réunion quelconque d’ouverts est ouverte. Une intersection finie d’ouverts est ouverte.
Le cas de \(\emptyset\) et de \(X\) est immédiat. Si \(x\) appartient à une réunion \(\bigcup_i U_i\), il appartient à un \(U_{i_0}\). Il existe donc \(r > 0\) tel que \(B(x, r) \subset U_{i_0} \subset \bigcup_i U_i\). Enfin, si \(x \in U_1 \cap \cdots \cap U_n\), on choisit \(r_k > 0\) avec \(B(x, r_k) \subset U_k\). Alors \(r = \min(r_1, \ldots, r_n) > 0\) convient pour tous les \(U_k\).
Une intersection infinie d’ouverts n’est pas ouverte en général. Par exemple, dans \(\mathbb{R}\), \(\bigcap_{n \geq\, 1} ] -\frac{1}{n}, \frac{1}{n} [ = \{0\}\), qui n’est pas ouvert. En effet, le minimum d’une infinité de rayons peut valoir \(0\).
2. Parties fermées et voisinages
Une partie \(F\) de \(X\) est fermée si son complémentaire \(X \setminus F\) est ouvert. Une partie \(V\) est un voisinage de \(x\) s’il existe \(r > 0\) tel que \(B(x, r) \subset V\).
Par passage au complémentaire, \(\emptyset\) et \(X\) sont fermés, une intersection quelconque de fermés est fermée et une réunion finie de fermés est fermée. De même, une boule fermée est fermée et un singleton est fermé. Une partie est ouverte si et seulement si elle est voisinage de chacun de ses points.
« Fermé » n’est pas le contraire de « ouvert ». Ainsi, \(\emptyset\) et \(X\) sont à la fois ouverts et fermés. Dans \(\mathbb{R}\), l’intervalle \([0, 1[\) n’est ni ouvert ni fermé. Enfin, pour la distance discrète, toute partie est ouverte, car \(\{x\} = B(x, 1)\) ; par conséquent, toute partie est aussi fermée.
Pour démontrer qu’une partie est ouverte ou fermée, écrivez-la si possible sous la forme \(f^{-1}(V)\), avec \(f\) continue et \(V\) ouvert (ou fermé). C’est le plus rapide : par exemple \(\{(x, y) \in \mathbb{R}^2 : xy > 1\}\) est ouvert. Sinon, revenez à la définition par les boules pour un ouvert, ou utilisez la caractérisation séquentielle pour un fermé. Pour prouver qu’une partie n’est pas ouverte, exhibez un point dont aucune boule n’est contenue dans la partie.
III. Intérieur, adhérence, frontière et densité
1. Intérieur et adhérence
Soit \(A \subset X\). L’intérieur \(\mathring{A}\), aussi noté \(\operatorname{Int}(A)\), est la réunion des ouverts contenus dans \(A\) : c’est le plus grand ouvert contenu dans \(A\). L’adhérence \(\overline{A}\) est l’intersection des fermés contenant \(A\) : c’est le plus petit fermé contenant \(A\). La frontière est \(\operatorname{Fr}(A) = \overline{A} \setminus \mathring{A}\).
Soient \(A \subset X\) et \(x \in X\).
- \(x \in \mathring{A}\) si et seulement s’il existe \(r > 0\) tel que \(B(x, r) \subset A\).
- \(x \in \overline{A}\) si et seulement si, pour tout \(r > 0\), \(B(x, r) \cap A \neq \emptyset\).
- \(X \setminus \overline{A} = \operatorname{Int}(X \setminus A)\) et \(X \setminus \mathring{A} = \overline{X \setminus A}\).
Si \(B(x, r) \subset A\), cette boule est un ouvert contenu dans \(A\), donc \(x \in \mathring{A}\). Réciproquement, \(x\) appartient à un ouvert \(U \subset A\), qui contient une boule centrée en \(x\). Ensuite, le complémentaire d’un fermé contenant \(A\) est un ouvert contenu dans \(X \setminus A\), et inversement. En passant aux complémentaires, on obtient la troisième égalité, puis la deuxième caractérisation : \(x \notin \overline{A}\) si et seulement si une boule centrée en \(x\) est incluse dans \(X \setminus A\).
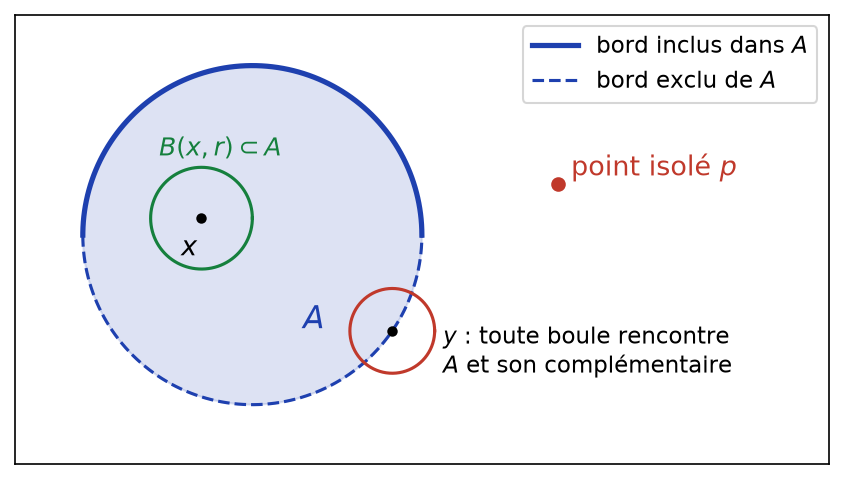
La figure ci-dessous illustre ces notions pour \(A = D \cup \{p\}\), où \(D\) est un disque ouvert auquel on ajoute la moitié supérieure de son bord. Le point \(x\) est intérieur. En revanche, le point \(y\) est sur la frontière : toute boule centrée en \(y\) rencontre \(A\) et son complémentaire. Enfin, le point isolé \(p\) est adhérent à \(A\) sans être intérieur.
Dans \(\mathbb{R}\), pour \(A = [0, 1[ \cup \{2\}\), on trouve \(\mathring{A} = ]0, 1[\), \(\overline{A} = [0, 1] \cup \{2\}\) et \(\operatorname{Fr}(A) = \{0, 1, 2\}\). De plus, \(\overline{\mathbb{Q}} = \mathbb{R}\) et \(\mathring{\mathbb{Q}} = \emptyset\), donc \(\operatorname{Fr}(\mathbb{Q}) = \mathbb{R}\).
On a toujours \(\overline{B(a, r)} \subset B_f(a, r)\), car la boule fermée est un fermé qui contient la boule ouverte. Dans un espace vectoriel normé non nul, il y a égalité. En revanche, pour la distance discrète, \(\overline{B(a, 1)} = \{a\}\) alors que \(B_f(a, 1) = X\).
2. Parties denses
Une partie \(A\) de \(X\) est dense dans \(X\) si \(\overline{A} = X\). De manière équivalente, tout ouvert non vide de \(X\) rencontre \(A\), ou encore toute boule ouverte rencontre \(A\).
Les parties \(\mathbb{Q}\) et \(\mathbb{R} \setminus \mathbb{Q}\) sont denses dans \(\mathbb{R}\). En effet, tout intervalle ouvert non vide contient un rationnel et un irrationnel. Par ailleurs, \(GL_n(\mathbb{R})\) est dense dans \(M_n(\mathbb{R})\), comme vous le montrerez en exercice.
IV. Suites convergentes et caractérisation séquentielle
Une suite \((x_n)\) de \(X\) converge vers \(\ell \in X\) si \(d(x_n, \ell) \to 0\). Autrement dit, pour tout \(\varepsilon > 0\), il existe \(N\) tel que, pour tout \(n \geq\, N\), \(x_n \in B(\ell, \varepsilon)\).
La limite d’une suite convergente est unique.
Si \(x_n \to \ell\) et \(x_n \to \ell^{\prime}\), alors \(d(\ell, \ell^{\prime}) \leq\, d(\ell, x_n) + d(x_n, \ell^{\prime})\) pour tout \(n\). Le membre de droite tend vers \(0\), donc \(d(\ell, \ell^{\prime}) = 0\). Par séparation, \(\ell = \ell^{\prime}\).
Caractérisation séquentielle. Soient \(A \subset X\) et \(x \in X\). Alors \(x \in \overline{A}\) si et seulement s’il existe une suite d’éléments de \(A\) qui converge vers \(x\). Par conséquent, \(A\) est fermée si et seulement si la limite de toute suite convergente d’éléments de \(A\) appartient à \(A\).
Si \(x \in \overline{A}\), la boule \(B(x, \frac{1}{n+1})\) rencontre \(A\) pour tout \(n\). On choisit \(a_n\) dans cette intersection. Ainsi, \(d(a_n, x) < \frac{1}{n+1}\), donc \(a_n \to x\). Réciproquement, si \(a_n \to x\) avec \(a_n \in A\), toute boule \(B(x, r)\) contient \(a_n\) pour \(n\) assez grand. Elle rencontre donc \(A\). Enfin, \(A\) est fermée si et seulement si \(\overline{A} \subset A\), d’où la seconde affirmation.
Pour calculer une adhérence, procédez par double inclusion. D’une part, trouvez un fermé \(F\) contenant \(A\) : alors \(\overline{A} \subset F\). D’autre part, montrez que chaque point de \(F\) est limite d’une suite de points de \(A\). De même, pour calculer un intérieur, trouvez un ouvert \(U \subset A\), puis montrez qu’aucun point de \(A \setminus U\) n’est intérieur.
Dans \(C([0, 1], \mathbb{R})\) muni de \(d_\infty\), la partie \(F = \{f : f(0) = 0\}\) est fermée. En effet, si \(f_n \in F\) et \(d_\infty(f_n, f) \to 0\), alors \(|f(0)| = |f(0) – f_n(0)| \leq\, d_\infty(f, f_n) \to 0\). Donc \(f(0) = 0\).
V. Sous-espaces et espace produit
1. Distance induite
Soit \(Y\) une partie non vide de \((X, d)\). La restriction de \(d\) à \(Y \times Y\) est une distance sur \(Y\), appelée distance induite. Les boules de \(Y\) sont les traces des boules de \(X\) : \(B_Y(y, r) = B(y, r) \cap Y\).
Une partie \(U \subset Y\) est ouverte dans \(Y\) si et seulement s’il existe un ouvert \(O\) de \(X\) tel que \(U = O \cap Y\). De même, les fermés de \(Y\) sont les \(F \cap Y\), avec \(F\) fermé de \(X\).
Si \(U = O \cap Y\) et \(y \in U\), il existe \(r > 0\) tel que \(B(y, r) \subset O\). Donc \(B_Y(y, r) \subset U\). Réciproquement, si \(U\) est ouvert dans \(Y\), on choisit pour chaque \(y \in U\) un \(r_y > 0\) tel que \(B_Y(y, r_y) \subset U\). On pose alors \(O = \bigcup_{y \in U} B(y, r_y)\), qui est ouvert dans \(X\). Ainsi, \(O \cap Y = \bigcup_{y} B_Y(y, r_y) = U\). Le cas des fermés s’obtient par complémentaire.
Dans \(Y = [0, 2[\), la partie \([0, 1[ = ]-1, 1[ \cap Y\) est ouverte dans \(Y\). Pourtant, elle n’est pas ouverte dans \(\mathbb{R}\). Ainsi, la nature d’une partie dépend de l’espace ambiant : il faut toujours préciser « ouvert dans \(Y\) ».
2. Produit d’espaces métriques
Soient \((X, d_X)\) et \((Y, d_Y)\) deux espaces métriques. On munit \(X \times Y\) de la distance produit \(d((x, y), (x^{\prime}, y^{\prime})) = \max(d_X(x, x^{\prime}), d_Y(y, y^{\prime}))\).
Une suite \((x_n, y_n)\) converge vers \((x, y)\) dans \(X \times Y\) si et seulement si \(x_n \to x\) dans \(X\) et \(y_n \to y\) dans \(Y\). De plus, \(B((x, y), r) = B(x, r) \times B(y, r)\), donc un produit de deux ouverts est ouvert.
En effet, un maximum de deux quantités positives tend vers \(0\) si et seulement si chacune tend vers \(0\). On pourrait aussi prendre la somme des deux distances. On obtiendrait les mêmes ouverts, car \(\max(a, b) \leq\, a + b \leq\, 2 \max(a, b)\).
VI. Applications continues entre espaces métriques
1. Continuité en un point et caractérisation par les ouverts
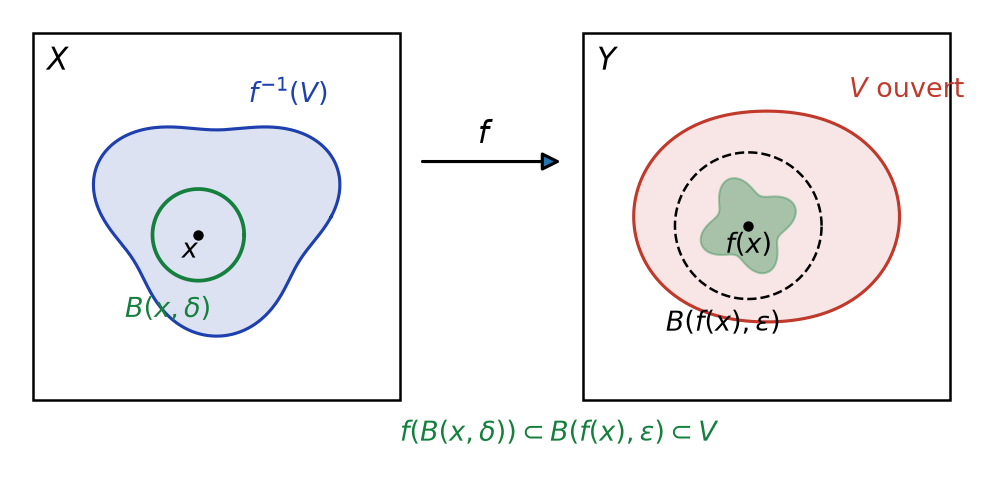
Soit \(f : (X, d) \to (Y, d^{\prime})\). L’application \(f\) est continue en \(a \in X\) si, pour tout \(\varepsilon > 0\), il existe \(\delta > 0\) tel que \(d(a, x) < \delta \Rightarrow d^{\prime}(f(a), f(x)) < \varepsilon\). Autrement dit, \(f(B(a, \delta)) \subset B(f(a), \varepsilon)\). Elle est continue si elle l’est en tout point.
Comme dans \(\mathbb{R}\), \(f\) est continue en \(a\) si et seulement si, pour toute suite \(x_n \to a\), on a \(f(x_n) \to f(a)\). Le théorème suivant est cependant plus important : il ne fait intervenir aucune distance.
L’application \(f : X \to Y\) est continue si et seulement si l’image réciproque de tout ouvert de \(Y\) est un ouvert de \(X\). De manière équivalente, l’image réciproque de tout fermé est fermée.
Supposons \(f\) continue et soit \(V\) un ouvert de \(Y\). Soit \(x \in f^{-1}(V)\). Il existe \(\varepsilon > 0\) tel que \(B(f(x), \varepsilon) \subset V\), puis \(\delta > 0\) tel que \(f(B(x, \delta)) \subset B(f(x), \varepsilon)\). Donc \(B(x, \delta) \subset f^{-1}(V)\), qui est ouvert. Réciproquement, soient \(a \in X\) et \(\varepsilon > 0\). La boule \(B(f(a), \varepsilon)\) est ouverte, donc \(f^{-1}(B(f(a), \varepsilon))\) est un ouvert contenant \(a\). Il contient une boule \(B(a, \delta)\), ce qui est exactement la continuité en \(a\). Enfin, le cas des fermés vient de \(f^{-1}(Y \setminus F) = X \setminus f^{-1}(F)\).
La figure ci-dessous résume la preuve. Autour de chaque point \(x\) de \(f^{-1}(V)\), une petite boule est envoyée dans \(V\) ; elle reste donc dans \(f^{-1}(V)\).
L’image directe d’un ouvert par une application continue n’est pas toujours ouverte. Par exemple, l’image de \(]-1, 1[\) par \(x \mapsto x^2\) est \([0, 1[\). De même, l’image du fermé \(\mathbb{R}\) par \(\exp\) est \(]0, +\infty[\), qui n’est pas fermé dans \(\mathbb{R}\).
Pour prouver la continuité par image réciproque, ou pour l’exploiter, décomposez l’ensemble étudié. Par exemple, \(GL_n(\mathbb{R}) = \det^{-1}(\mathbb{R}^*)\) est ouvert, car \(\det\) est polynomiale en les coefficients, donc continue, et \(\mathbb{R}^*\) est ouvert. De même, \(O_n(\mathbb{R}) = \{M : M^{T} M = I_n\}\) est fermé comme image réciproque du fermé \(\{I_n\}\).
2. Continuité uniforme et applications lipschitziennes
L’application \(f\) est uniformément continue si, pour tout \(\varepsilon > 0\), il existe \(\delta > 0\) tel que, pour tous \(x, y \in X\), \(d(x, y) < \delta \Rightarrow d^{\prime}(f(x), f(y)) < \varepsilon\). Elle est \(k\)-lipschitzienne si \(d^{\prime}(f(x), f(y)) \leq\, k\, d(x, y)\) pour tous \(x, y\).
La différence avec la continuité tient à l’ordre des quantificateurs : ici, \(\delta\) ne dépend pas du point. On a les implications suivantes : lipschitzienne \(\Rightarrow\) uniformément continue \(\Rightarrow\) continue. En effet, pour une application \(k\)-lipschitzienne, \(\delta = \varepsilon / k\) convient.
D’après l’inégalité triangulaire renversée, \(x \mapsto d(a, x)\) est \(1\)-lipschitzienne. Dans un espace normé, la norme est aussi \(1\)-lipschitzienne. En revanche, \(x \mapsto x^2\) est continue sur \(\mathbb{R}\) mais pas uniformément continue : avec \(x_n = n + \frac{1}{n}\) et \(y_n = n\), on a \(x_n – y_n \to 0\) alors que \(x_n^2 – y_n^2 \geq\, 2\).
Les réciproques sont fausses. Ainsi, la racine carrée est uniformément continue sur \([0, 1]\), car \(|\sqrt{x} – \sqrt{y}| \leq\, \sqrt{|x – y|}\). Pourtant, elle n’est pas lipschitzienne : la pente de la corde entre \(0\) et \(h\) vaut \(\frac{1}{\sqrt{h}}\), qui n’est pas bornée. La figure ci-dessous montre ces cordes de plus en plus raides.

3. Homéomorphismes et distances équivalentes
Un homéomorphisme est une bijection continue \(f : X \to Y\) dont la réciproque est continue. Deux distances \(d\) et \(d^{\prime}\) sur \(X\) sont topologiquement équivalentes si elles ont les mêmes ouverts. Elles sont équivalentes (ou fortement équivalentes) s’il existe \(\alpha, \beta > 0\) tels que \(\alpha\, d \leq\, d^{\prime} \leq\, \beta\, d\).
Deux distances équivalentes sont topologiquement équivalentes. Plus précisément, \(d\) et \(d^{\prime}\) ont les mêmes ouverts si et seulement si l’identité \((X, d) \to (X, d^{\prime})\) est un homéomorphisme.
L’identité de \((X, d)\) vers \((X, d^{\prime})\) est continue si et seulement si tout ouvert de \(d^{\prime}\) est un ouvert de \(d\), par la caractérisation par les ouverts. De même pour la réciproque. Enfin, si \(\alpha\, d \leq\, d^{\prime} \leq\, \beta\, d\), l’identité est \(\beta\)-lipschitzienne dans un sens et \(\frac{1}{\alpha}\)-lipschitzienne dans l’autre. Elle est donc un homéomorphisme.
Sur \(\mathbb{R}^n\), on a \(d_\infty \leq\, d_2 \leq\, d_1 \leq\, n\, d_\infty\). Les trois distances sont donc équivalentes : elles définissent les mêmes ouverts et les mêmes suites convergentes. En revanche, \(d(x, y) = |\arctan x – \arctan y|\) est topologiquement équivalente à la distance usuelle sur \(\mathbb{R}\), sans lui être équivalente.
Un homéomorphisme transporte tout ce qui s’exprime avec les ouverts : ouverts, fermés, adhérence, densité, suites convergentes, continuité. En revanche, il ne préserve pas le caractère borné. Par exemple, \(\varphi(x) = \frac{x}{1 + |x|}\) est un homéomorphisme de \(\mathbb{R}\) sur \(]-1, 1[\), de réciproque \(y \mapsto \frac{y}{1 – |y|}\). La figure ci-dessous montre qu’il « comprime » la droite entière dans un intervalle borné.
![Graphe de l homéomorphisme x sur 1 plus valeur absolue de x, de R sur l intervalle ouvert ]-1,1[, avec ses deux asymptotes](https://mathovore.fr/wp-content/uploads/sup-maths/l3/espaces-metriques-cours-homeomorphisme.png)
Une bijection continue n’est pas forcément un homéomorphisme. Ainsi, \(t \mapsto (\cos t, \sin t)\) est une bijection continue de \([0, 2\pi[\) sur le cercle unité. Cependant, sa réciproque n’est pas continue au point \((1, 0)\). Nous l’étudierons en exercice.
Ce qu’il faut retenir
- Une distance est positive, séparée, symétrique et vérifie l’inégalité triangulaire ; c’est cette dernière qui demande du travail.
- Un ouvert contient une boule autour de chacun de ses points ; un fermé est le complémentaire d’un ouvert.
- Les réunions quelconques et les intersections finies d’ouverts sont ouvertes ; il y a les énoncés duaux pour les fermés.
- \(x \in \overline{A}\) si et seulement si toute boule centrée en \(x\) rencontre \(A\), si et seulement si \(x\) est limite d’une suite de \(A\).
- Une partie est dense si son adhérence est l’espace entier, c’est-à-dire si elle rencontre tout ouvert non vide.
- Les ouverts d’un sous-espace \(Y\) sont les traces \(O \cap Y\) des ouverts de \(X\).
- Dans un produit, la convergence se lit composante par composante.
- \(f\) est continue si et seulement si l’image réciproque de tout ouvert (ou de tout fermé) est ouverte (ou fermée).
- Lipschitzienne implique uniformément continue, qui implique continue ; les réciproques sont fausses.
- Des distances équivalentes ont les mêmes ouverts ; un homéomorphisme préserve tout ce qui est topologique, mais pas le caractère borné.
Questions fréquentes sur espaces métriques
Une partie peut-elle être à la fois ouverte et fermée ?
Oui. L’ensemble vide et l’espace entier le sont toujours. Pour la distance discrète, toute partie est ouverte et fermée. Dans \(\mathbb{Q}\), la partie \(\mathbb{Q} \cap ]\sqrt{2}, \sqrt{3}[\) l’est aussi, alors qu’elle n’est ni ouverte ni fermée dans \(\mathbb{R}\).
Comment montrer rapidement qu'une partie est ouverte ou fermée ?
Le plus efficace est de l’écrire comme image réciproque d’un ouvert, ou d’un fermé, par une application continue. Par exemple, \(GL_n(\mathbb{R}) = \det^{-1}(\mathbb{R}^*)\) est ouvert. Pour un fermé, la caractérisation séquentielle est une bonne alternative : on vérifie que la limite de toute suite convergente de la partie reste dans la partie.
L'adhérence de la boule ouverte est-elle toujours la boule fermée ?
Non. On a toujours \(\overline{B(a, r)} \subset B_f(a, r)\), avec égalité dans un espace vectoriel normé non nul. Pour la distance discrète, en revanche, \(\overline{B(a, 1)} = \{a\}\) alors que \(B_f(a, 1)\) est l’espace entier.
Quelle différence entre distances équivalentes et topologiquement équivalentes ?
Deux distances sont équivalentes s’il existe \(\alpha, \beta > 0\) avec \(\alpha d \leq\, d^{\prime} \leq\, \beta d\). Elles sont topologiquement équivalentes si elles ont les mêmes ouverts. La première propriété entraîne la seconde, mais la réciproque est fausse : \(|\arctan x – \arctan y|\) a les mêmes ouverts que \(|x – y|\) sans lui être équivalente.
Pour aller plus loin en L3
- Les énoncés : exercices de maths en L3 sur espaces métriques
- Chapitre suivant : Espaces normés et applications linéaires continues
- Tester vos connaissances : QCM de maths en L3 par chapitre
- Le sommaire : tous les chapitres de maths de L3 et la licence de maths de L1 à L3