Ces exercices matrices L1 couvrent tout le chapitre, des calculs directs jusqu’à un problème complet. Vous y entraînez la résolution par le pivot de Gauss, la description paramétrique des solutions et la discussion d’un système selon un paramètre. Les exercices suivants travaillent le produit matriciel, la transposée, les matrices triangulaires et diagonales, puis le calcul de l’inverse et du rang.
La progression va de l’application directe, notée 1, aux questions de partiel, notées 3. Plusieurs énoncés relient les matrices à des situations concrètes : équilibrage d’une réaction chimique, parabole passant par trois points, migrations entre deux villes. Enfin, cherchez chaque exercice sérieusement avant d’ouvrir le corrigé. Écrivez toutes les opérations élémentaires et vérifiez vos inverses par un produit : c’est ainsi que les réflexes se construisent.
Avant de commencer, relisez le cours de maths en L1 sur systèmes linéaires et matrices.
Exercice 1 : Un système à solution unique
Résolvez par la méthode du pivot de Gauss le système suivant, en indiquant chaque opération élémentaire utilisée.
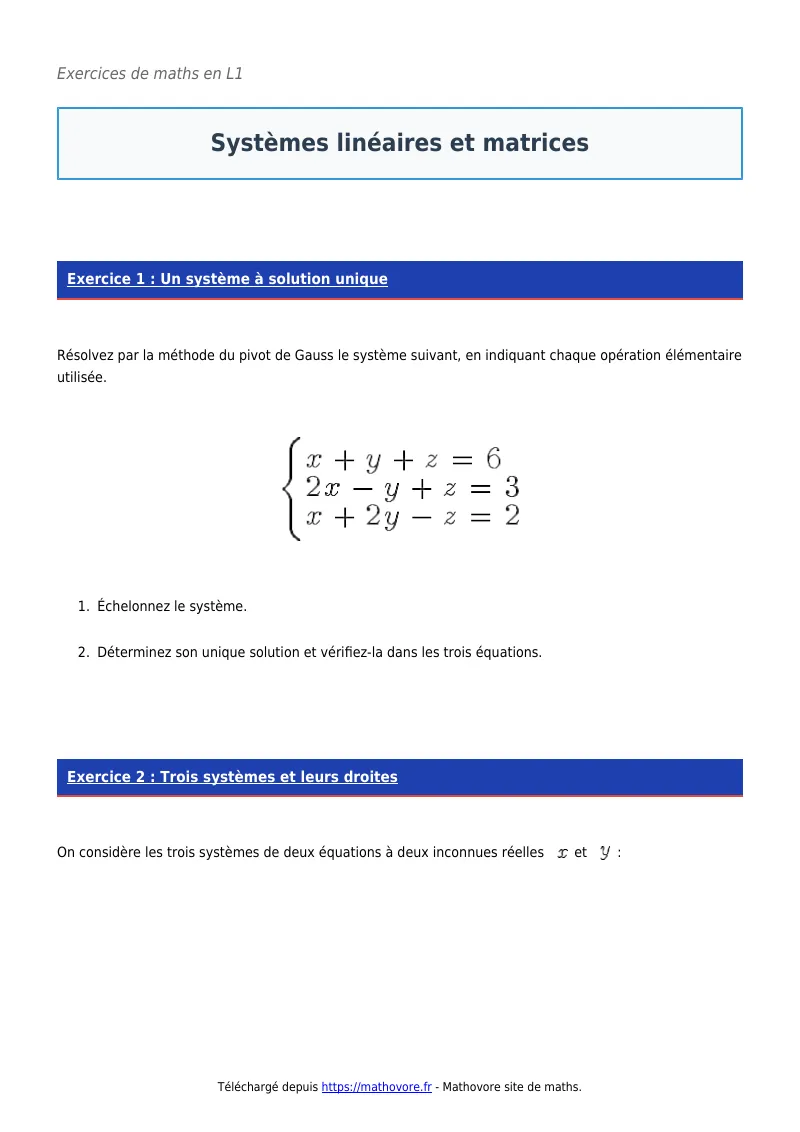
\[\begin{cases} x + y + z = 6 \\ 2x – y + z = 3 \\ x + 2y – z = 2 \end{cases}\]
- Échelonnez le système.
- Déterminez son unique solution et vérifiez-la dans les trois équations.
Exercice 2 : Trois systèmes et leurs droites
On considère les trois systèmes de deux équations à deux inconnues réelles \(x\) et \(y\) :
\[(a)\ \begin{cases} x + 2y = 4 \\ 3x – y = 5 \end{cases} \qquad (b)\ \begin{cases} 2x – 4y = 6 \\ -x + 2y = -3 \end{cases} \qquad (c)\ \begin{cases} x – y = 1 \\ 2x – 2y = 5 \end{cases}\]
- Résolvez chacun des trois systèmes par le pivot.
- Pour le système (b), décrivez l’ensemble des solutions de façon paramétrique.
- Interprétez chaque résultat en termes de position relative de deux droites du plan.
Exercice 3 : Premiers calculs matriciels
On pose
\[A = \begin{pmatrix} 1 & 2 \\ 0 & -1 \\ 3 & 1 \end{pmatrix}, \qquad B = \begin{pmatrix} 2 & -1 & 0 \\ 1 & 1 & 4 \end{pmatrix}.\]
- Précisez la taille de \(AB\) et celle de \(BA\), puis calculez ces deux produits.
- Calculez \(A^{T}\) et \(B^{T}\).
- Calculez \(2A – B^{T}\).
- Vérifiez sur cet exemple l’égalité \((AB)^{T} = B^{T}A^{T}\) en calculant un seul coefficient, celui d’indice \((1, 3)\).
Exercice 4 : Un produit qui ne commute pas
Soient \(A = \begin{pmatrix} 1 & 1 \\ 0 & 0 \end{pmatrix}\) et \(B = \begin{pmatrix} 1 & 0 \\ -1 & 0 \end{pmatrix}\).
- Calculez \(AB\) et \(BA\). Que constatez-vous ?
- Calculez \(A^2\) et \(B^2\).
- Calculez \((A + B)^2\), puis \(A^2 + 2AB + B^2\). Expliquez l’écart en développant \((A + B)^2\) correctement.
- Montrez, à l’aide de la première question, que \(A\) n’est pas inversible.
Exercice 5 : Équilibrer une réaction chimique
On cherche des entiers naturels non nuls \(a\), \(b\), \(c\), \(d\) qui équilibrent la combustion du propane :
\[a\, \mathrm{C_3H_8} + b\, \mathrm{O_2} \to c\, \mathrm{CO_2} + d\, \mathrm{H_2O}.\]
- En écrivant la conservation des atomes de carbone, d’hydrogène et d’oxygène, montrez que \((a, b, c, d)\) est solution d’un système linéaire homogène de trois équations à quatre inconnues.
- Justifiez sans calcul que ce système admet une solution non nulle.
- Résolvez-le en prenant \(a\) comme inconnue secondaire.
- Donnez la plus petite solution formée d’entiers naturels non nuls.
Exercice 6 : Solutions paramétriques d’un système à quatre inconnues
On considère le système d’inconnues réelles \(x\), \(y\), \(z\), \(t\) :
\[\begin{cases} x + 2y – z + t = 1 \\ 2x + 4y – z + 3t = 4 \\ x + 2y + z + 3t = 5 \end{cases}\]
- Échelonnez le système et donnez son rang.
- Précisez les inconnues principales et les inconnues secondaires.
- Décrivez l’ensemble des solutions sous la forme d’une solution particulière plus une combinaison de vecteurs fixes.
- Donnez la solution pour laquelle \(y = t = 1\) et vérifiez-la.
Exercice 7 : Inverse d’une matrice d’ordre 3 par le pivot
Soit \(A = \begin{pmatrix} 1 & 2 & 1 \\ 0 & 1 & 1 \\ 1 & 2 & 2 \end{pmatrix}\).
- Par la méthode du pivot appliquée au tableau \((A \mid I_3)\), montrez que \(A\) est inversible et calculez \(A^{-1}\).
- Vérifiez le résultat en calculant \(AA^{-1}\).
- Déduisez-en la solution du système \(x + 2y + z = 1\), \(y + z = 2\), \(x + 2y + 2z = 3\).
Exercice 8 : Matrices diagonales et triangulaires
- Soit \(D = \mathrm{diag}(2, -1, 3)\). Calculez \(D^n\) pour tout entier \(n \geq\, 0\).
- Soit \(\Delta = \mathrm{diag}(1, 2, 3)\). Montrez qu’une matrice \(M \in \mathcal{M}_3(\mathbb{R})\) vérifie \(M\Delta = \Delta M\) si et seulement si \(M\) est diagonale.
- Soit \(T = \begin{pmatrix} 2 & 1 & 3 \\ 0 & 1 & -1 \\ 0 & 0 & 4 \end{pmatrix}\). Justifiez que \(T\) est inversible, puis calculez \(T^{-1}\). Quelle forme a-t-elle ?
- Justifiez que la matrice \(U = \begin{pmatrix} 1 & 2 & 3 \\ 0 & 0 & 5 \\ 0 & 0 & 6 \end{pmatrix}\) n’est pas inversible.
Exercice 9 : Rang de trois matrices
On considère les matrices
\[M_1 = \begin{pmatrix} 1 & 2 & 3 \\ 2 & 4 & 6 \\ 1 & 0 & -1 \end{pmatrix}, \quad M_2 = \begin{pmatrix} 1 & 1 & 1 & 1 \\ 1 & 2 & 3 & 4 \\ 2 & 3 & 4 & 5 \end{pmatrix}, \quad M_3 = \begin{pmatrix} 1 & 0 & 1 \\ 1 & 1 & 0 \\ 0 & 1 & 1 \end{pmatrix}.\]
- Calculez le rang de chacune de ces matrices par échelonnement.
- Parmi \(M_1\) et \(M_3\), laquelle est inversible ?
- Trouvez une colonne non nulle \(X\) telle que \(M_1 X = 0\).
- Calculez l’inverse de la matrice inversible trouvée à la question 2.
Exercice 10 : Écriture matricielle et combinaisons de colonnes
- Écrivez sous la forme \(AX = B\) le système \(x – 2y + 3z = 5\), \(2x + y – z = 0\). Précisez les tailles de \(A\), \(X\) et \(B\).
- Soit \(A = \begin{pmatrix} 1 & 2 \\ 1 & -1 \\ 2 & 1 \end{pmatrix}\), de colonnes \(C_1\) et \(C_2\). Écrivez le système \(AX = B\) avec \(B = \begin{pmatrix} 4 \\ 1 \\ 5 \end{pmatrix}\), puis résolvez-le.
- Déduisez-en une écriture de \(B\) comme combinaison linéaire de \(C_1\) et \(C_2\).
- Montrez que \(B^{\prime} = \begin{pmatrix} 1 \\ 0 \\ 0 \end{pmatrix}\) n’est pas combinaison linéaire de \(C_1\) et \(C_2\).
Exercice 11 : Condition de compatibilité d’un système
Soient \(a\), \(b\), \(c\) trois réels. On considère le système
\[\begin{cases} x + 2y – z = a \\ 2x + 5y + z = b \\ x + 3y + 2z = c \end{cases}\]
- Échelonnez le système sans diviser par une expression en \(a\), \(b\), \(c\).
- Donnez une condition nécessaire et suffisante sur \(a\), \(b\), \(c\) pour que le système soit compatible.
- Lorsque cette condition est remplie, décrivez les solutions en prenant \(z\) comme paramètre.
- La matrice du système est-elle inversible ? Quel est son rang ?
Exercice 12 : Discussion d’un système selon un paramètre
Soit \(m\) un réel. Discutez, suivant les valeurs de \(m\), le système
\[\begin{cases} x + y + mz = 1 \\ x + my + z = 1 \\ mx + y + z = 1 \end{cases}\]
- Échelonnez le système en choisissant des pivots indépendants de \(m\) tant que c’est possible.
- Résolvez le système lorsque \(m \neq 1\) et \(m \neq -2\).
- Résolvez-le lorsque \(m = 1\), puis lorsque \(m = -2\).
- Pour quelles valeurs de \(m\) la matrice du système est-elle inversible ?
Exercice 13 : Inverse par un polynôme annulateur
Soit \(A = \begin{pmatrix} 0 & 1 & 1 \\ 1 & 0 & 1 \\ 1 & 1 & 0 \end{pmatrix}\).
- Calculez \(A^2\) et vérifiez que \(A^2 = A + 2I_3\).
- Déduisez-en que \(A\) est inversible et exprimez \(A^{-1}\) comme combinaison de \(A\) et \(I_3\).
- Résolvez le système \(y + z = 1\), \(x + z = 2\), \(x + y = 3\) à l’aide de \(A^{-1}\).
- Exprimez \(A^3\) comme combinaison de \(A\) et \(I_3\).
Exercice 14 : Matrices élémentaires et factorisation LU
Soit \(A = \begin{pmatrix} 1 & 2 & 1 \\ 2 & 5 & 4 \\ -1 & 1 & 4 \end{pmatrix}\).
- Échelonnez \(A\) par les trois opérations \(L_2 arrow L_2 – 2L_1\), puis \(L_3 arrow L_3 + L_1\), puis \(L_3 arrow L_3 – 3L_2\). On note \(U\) la matrice obtenue.
- Écrivez les matrices élémentaires \(E_1\), \(E_2\), \(E_3\) associées à ces opérations, ainsi que leurs inverses.
- Justifiez que \(E_3E_2E_1A = U\) et déduisez-en que \(A = LU\) avec \(L = E_1^{-1}E_2^{-1}E_3^{-1}\).
- Calculez \(L\) et vérifiez l’égalité \(A = LU\).
- La matrice \(A\) est-elle inversible ?
Exercice 15 : Transposée et trace
Pour \(M \in \mathcal{M}_n(\mathbb{R})\), on appelle trace de \(M\) la somme de ses coefficients diagonaux : \(\mathrm{tr}(M) = \sum_{i=1}^{n} m_{ii}\). La trace n’est pas au programme ; elle est définie ici pour l’exercice.
- Soient \(A \in \mathcal{M}_{n,p}(\mathbb{R})\) et \(B \in \mathcal{M}_{p,n}(\mathbb{R})\). Montrez que \(\mathrm{tr}(AB) = \mathrm{tr}(BA)\).
- Déduisez-en qu’il n’existe aucun couple \((A, B)\) de matrices de \(\mathcal{M}_n(\mathbb{R})\) tel que \(AB – BA = I_n\).
- Soit \(A \in \mathcal{M}_{n,p}(\mathbb{R})\). Montrez que \(A^{T}A\) est symétrique.
- Montrez que \(\mathrm{tr}(A^{T}A)\) est la somme des carrés de tous les coefficients de \(A\). Déduisez-en que \(A^{T}A = 0\) entraîne \(A = 0\).
Exercice 16 : Parties symétrique et antisymétrique
- Montrez que toute matrice \(M \in \mathcal{M}_n(\mathbb{R})\) s’écrit d’une unique façon \(M = S + K\), avec \(S\) symétrique et \(K\) antisymétrique.
- Montrez que les coefficients diagonaux d’une matrice antisymétrique sont nuls.
- Déterminez \(S\) et \(K\) pour \(M = \begin{pmatrix} 1 & 2 & 0 \\ 4 & 3 & -1 \\ 2 & 5 & 0 \end{pmatrix}\).
Exercice 17 : Parabole passant par trois points
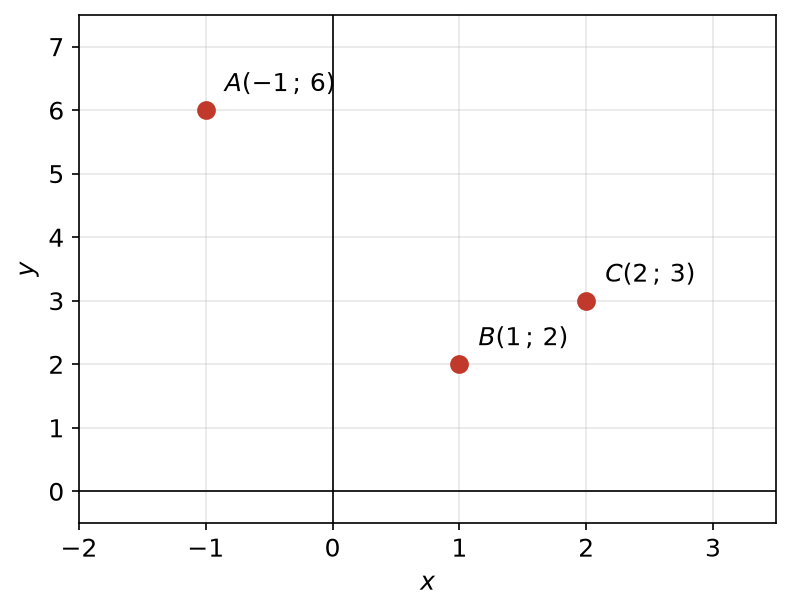
On cherche une fonction \(f : x \mapsto ax^2 + bx + c\) dont la courbe passe par les points \(A(-1\,;\,6)\), \(B(1\,;\,2)\) et \(C(2\,;\,3)\), placés sur la figure ci-dessous.
- Traduisez les trois conditions par un système linéaire d’inconnues \(a\), \(b\), \(c\), puis écrivez-le sous forme matricielle.
- Résolvez ce système et donnez \(f\).
- Existe-t-il une fonction affine \(x \mapsto \alpha x + \beta\) dont la droite passe par les trois points ? Interprétez le système obtenu.
Exercice 18 : Puissances par la formule du binôme
Soit \(A = \begin{pmatrix} 2 & 1 & 0 \\ 0 & 2 & 1 \\ 0 & 0 & 2 \end{pmatrix}\). On pose \(N = A – 2I_3\).
- Calculez \(N\), \(N^2\) et \(N^3\).
- Justifiez que la formule du binôme s’applique à \(A = 2I_3 + N\).
- Calculez \(A^n\) pour tout entier \(n \geq\, 2\), sous forme d’une matrice explicite.
- Vérifiez que la formule obtenue reste valable pour \(n = 0\) et \(n = 1\).
Exercice 19 : Inverse d’une matrice à paramètre
Pour \(t \in \mathbb{R}\), on pose \(M_t = \begin{pmatrix} 1 & t & 0 \\ 0 & 1 & t \\ t & 0 & 1 \end{pmatrix}\).
- Échelonnez \(M_t\) et déterminez les valeurs de \(t\) pour lesquelles \(M_t\) est inversible.
- Pour ces valeurs, calculez \(M_t^{-1}\) par la méthode du pivot.
- Pour la valeur exclue, déterminez le rang de \(M_t\) et une colonne non nulle \(X\) telle que \(M_t X = 0\).
- Pour \(t = 1\), résolvez le système \(M_1 X = \begin{pmatrix} 2 \\ 2 \\ 2 \end{pmatrix}\).
Exercice 20 : Discussion à deux paramètres
Soient \(a\) et \(b\) deux réels. On considère le système
\[\begin{cases} x + y + z = 1 \\ x + 2y + az = 2 \\ 2x + 3y + 4z = b \end{cases}\]
- Échelonnez le système.
- Montrez que, si \(a \neq 3\), le système admet une unique solution, que l’on exprimera en fonction de \(a\) et \(b\).
- Étudiez le cas \(a = 3\) : pour quelle valeur de \(b\) le système est-il compatible ? Décrivez alors ses solutions.
- Représentez dans le plan des paramètres \((a, b)\) les trois situations rencontrées.
Exercice 21 : Matrices nilpotentes et inverse de I + N
Une matrice carrée \(N\) est dite nilpotente s’il existe un entier \(q \geq\, 1\) tel que \(N^q = 0\).
- Soit \(N\) nilpotente avec \(N^q = 0\). Calculez \((I_n – N)(I_n + N + N^2 + \cdots + N^{q-1})\). Déduisez-en que \(I_n – N\) est inversible et donnez son inverse.
- Montrez de même que \(I_n + N\) est inversible, d’inverse \(\sum_{k=0}^{q-1} (-1)^k N^k\).
- Montrez que toute matrice \(N \in \mathcal{M}_3(\mathbb{R})\) triangulaire supérieure à diagonale nulle vérifie \(N^3 = 0\).
- Application : calculez l’inverse de \(T = \begin{pmatrix} 1 & 2 & 3 \\ 0 & 1 & 4 \\ 0 & 0 & 1 \end{pmatrix}\) sans pivot, puis vérifiez-le.
Exercice 22 : Problème : migrations entre deux villes
Deux villes A et B échangent chaque année une partie de leurs habitants. Chaque année, \(80\,\%\) des habitants de A restent en A et \(20\,\%\) partent en B. De même, \(70\,\%\) des habitants de B restent en B et \(30\,\%\) partent en A. Le graphe ci-dessous résume ces échanges. La population totale est constante.
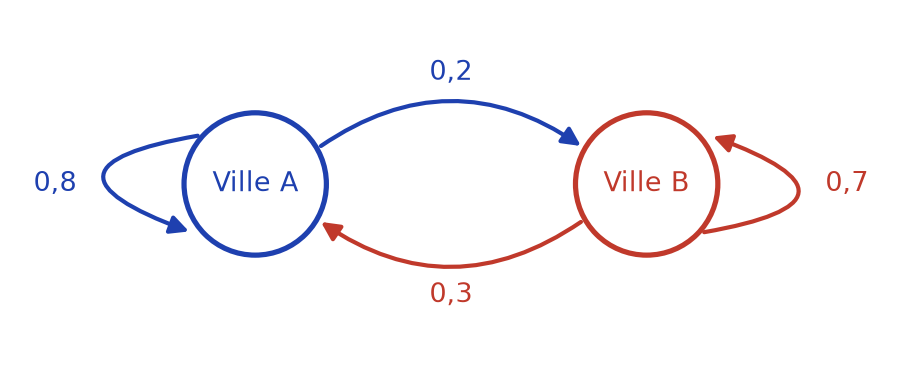
On note \(x_n\) et \(y_n\) les populations de A et de B l’année \(n\), en milliers, et \(X_n = \begin{pmatrix} x_n \\ y_n \end{pmatrix}\). Au départ, \(x_0 = 500\) et \(y_0 = 1500\).
- Montrez que \(X_{n+1} = AX_n\) avec \(A = \begin{pmatrix} 0{,}8 & 0{,}3 \\ 0{,}2 & 0{,}7 \end{pmatrix}\), puis que \(X_n = A^n X_0\).
- Soit \(P = \begin{pmatrix} 3 & 1 \\ 2 & -1 \end{pmatrix}\). Calculez \(P^{-1}\) par la méthode du pivot.
- Calculez \(D = P^{-1}AP\). Que remarquez-vous ?
- Montrez par récurrence que \(A^n = PD^nP^{-1}\), puis calculez \(A^n\) explicitement.
- Déduisez-en \(x_n\) et \(y_n\) en fonction de \(n\), ainsi que leurs limites.
- Montrez que, pour toute population initiale \((x_0, y_0)\), les limites ne dépendent que du total \(x_0 + y_0\).
Le corrigé des exercices
Chaque exercice est corrigé en détail, question par question, sur la page suivante.

Pour aller plus loin en L1
- Le cours : systèmes linéaires et matrices, cours de maths en L1
- À maîtriser avant : Logique, raisonnement et ensembles
- Chapitre précédent : Polynômes et fractions rationnelles
- Chapitre suivant : Intégrale de Riemann et calcul de primitives
- Tester vos connaissances : QCM de maths en L1 par chapitre
- Le sommaire : tous les chapitres de maths de L1 et la licence de maths de L1 à L3