Ces exercices Jordan L3 couvrent tout le chapitre, des calculs directs aux problèmes de partiel. Les premiers entraînent le lemme des noyaux, les projecteurs spectraux et la décomposition de Dunford sur des matrices d’ordre 2, 3 et 4. Viennent ensuite les nilpotents : noyaux itérés, tableaux de Young et classification en petite dimension.
Plusieurs énoncés demandent une réduite de Jordan avec sa matrice de passage, ou de décider si deux matrices sont semblables grâce aux rangs et aux invariants de similitude. D’autres portent sur l’exponentielle de matrice, les systèmes différentiels et la base duale. Les derniers exercices, plus longs, étudient les racines carrées, le commutant et l’exponentielle diagonalisable. Cherchez chaque exercice sérieusement avant de consulter le corrigé : c’est en construisant vous-même une base de Jordan que la méthode devient naturelle.
Avant de commencer, relisez le cours de maths en L3 sur réduction de Jordan.
Exercice 1 : Polynôme minimal et lemme des noyaux
On considère la matrice \[A = \begin{pmatrix} 0 1 0 \\ -1 2 0 \\ 1 -1 2 \end{pmatrix} \in \mathcal{M}_3(\mathbb{R}).\]
- Calculer le polynôme caractéristique \(\chi_A\).
- Calculer \(\ker(A – I_3)\). La matrice \(A\) est-elle diagonalisable ?
- En déduire le polynôme minimal \(\pi_A\).
- Déterminer une base de chacun des sous-espaces \(F_1 = \ker(A – I_3)^2\) et \(F_2 = \ker(A – 2I_3)\), puis vérifier que \(\mathbb{R}^3 = F_1 \oplus F_2\).
Exercice 2 : Projecteurs spectraux par Bézout
On reprend la matrice \(A\) de l’exercice 1 et les sous-espaces \(F_1\), \(F_2\).
- Vérifier l’identité \(1 = (X – 1)^2 – X(X – 2)\).
- En déduire que le projecteur \(P_2\) sur \(F_2\) parallèlement à \(F_1\) est \((A – I_3)^2\), puis le calculer.
- Calculer le projecteur \(P_1 = I_3 – P_2\) et vérifier que \(P_1 = A(2I_3 – A)\).
- Vérifier que \(P_1^2 = P_1\) et que \(P_1 P_2 = 0\).
Exercice 3 : Dunford d’une matrice d’ordre 2
Soit \(B = \begin{pmatrix} 3 1 \\ -1 1 \end{pmatrix}\).
- Calculer \(\chi_B\) et montrer que \(B\) n’est pas diagonalisable.
- Déterminer la décomposition de Dunford \(B = D + N\).
- Calculer \(B^k\) pour tout entier \(k \geq\, 0\).
Exercice 4 : Dunford et puissances d’une matrice d’ordre 3
On reprend \(A\), \(P_1\) et \(P_2\) des exercices 1 et 2.
- Justifier que la partie diagonalisable de la décomposition de Dunford de \(A\) est \(D = P_1 + 2P_2\), et la calculer.
- Calculer \(N = A – D\), puis vérifier que \(N^2 = 0\) et \(DN = ND\).
- Calculer \(P_1 N\) et \(P_2 N\).
- En déduire une expression de \(A^k\) pour \(k \in \mathbb{N}\), puis écrire \(A^k\) sous forme matricielle.
Exercice 5 : Un piège classique de Dunford
Soit \(A = \begin{pmatrix} 1 1 \\ 0 2 \end{pmatrix}\), et posons \(D_0 = \begin{pmatrix} 1 0 \\ 0 2 \end{pmatrix}\), \(N_0 = \begin{pmatrix} 0 1 \\ 0 0 \end{pmatrix}\).
- Montrer que \(A\) est diagonalisable.
- Donner la décomposition de Dunford de \(A\).
- Calculer \(D_0 N_0\) et \(N_0 D_0\). Pourquoi \(A = D_0 + N_0\) n’est-elle pas la décomposition de Dunford ?
- Soit \(C = \begin{pmatrix} 1 1 0 \\ 0 1 0 \\ 0 0 2 \end{pmatrix}\). Montrer que \(C = \mathrm{diag}(1, 1, 2) + E_{12}\) est bien sa décomposition de Dunford, où \(E_{12}\) est la matrice élémentaire.
Exercice 6 : Premiers pas avec les nilpotents
Soit \(N = \begin{pmatrix} 0 1 2 3 \\ 0 0 1 2 \\ 0 0 0 1 \\ 0 0 0 0 \end{pmatrix}\).
- Calculer \(N^2\), \(N^3\) et \(N^4\). Quel est l’indice de nilpotence de \(N\) ?
- Montrer que \(I_4 – N\) est inversible et calculer son inverse.
- Soit \(v\) un endomorphisme nilpotent d’indice \(n = \dim E\). Montrer qu’il existe \(x \in E\) tel que \((v^{n-1}(x), \ldots, v(x), x)\) soit une base de \(E\), et donner la matrice de \(v\) dans cette base.
- Montrer qu’un endomorphisme à la fois nilpotent et diagonalisable est nul.
Exercice 7 : Noyaux itérés et tableau de Young
Soit \(v\) un endomorphisme nilpotent d’un espace \(E\) de dimension \(7\). Les dimensions de ses noyaux itérés sont données par la figure ci-dessous : \(\dim \ker v = 3\), \(\dim \ker v^2 = 5\), \(\dim \ker v^3 = 6\) et \(\dim \ker v^4 = 7\).
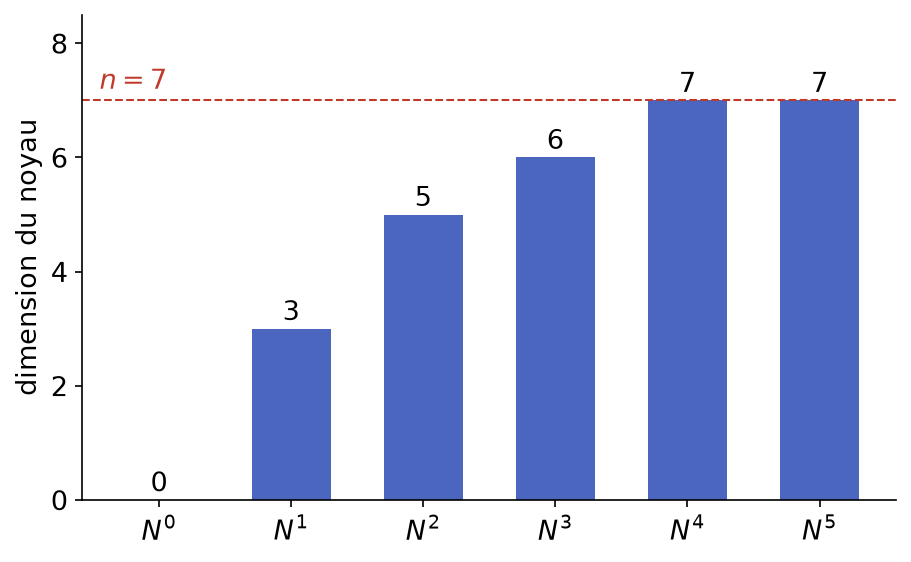
- Quel est l’indice de nilpotence de \(v\) ?
- Calculer les nombres \(d_j = \dim \ker v^j – \dim \ker v^{j-1}\) et dessiner le tableau de Young correspondant.
- En déduire la réduite de Jordan de \(v\), ainsi que les rangs de \(v\), \(v^2\) et \(v^3\).
- Existe-t-il un nilpotent en dimension \(6\) tel que \(\dim \ker v = 3\), \(\dim \ker v^2 = 4\) et \(\dim \ker v^3 = 6\) ?
Exercice 8 : Classes de nilpotents en dimension 4
- Dresser la liste des partitions de \(4\). En déduire le nombre de classes de similitude de matrices nilpotentes dans \(\mathcal{M}_4(\mathbb{C})\).
- Pour chaque classe, donner l’indice de nilpotence et le rang.
- Montrer qu’en dimension \(4\), le couple (indice, rang) caractérise la classe d’un nilpotent.
- En dimension \(7\), comparer les nilpotents de blocs \((3, 2, 2)\) et \((3, 3, 1)\). Le couple (indice, rang) suffit-il encore ? Quel invariant les distingue ?
Exercice 9 : Réduite de Jordan d’un bloc unique
Soit \(B = \begin{pmatrix} 0 1 1 \\ -1 2 2 \\ 0 0 1 \end{pmatrix}\).
- Calculer \(\chi_B\).
- On pose \(N = B – I_3\). Calculer \(N^2\) et \(N^3\), puis \(\pi_B\).
- Construire une base \((v_1, v_2, v_3)\) telle que \(Nv_1 = 0\), \(Nv_2 = v_1\) et \(Nv_3 = v_2\). En déduire \(P\) inversible telle que \(P^{-1}BP = J_3(1)\).
- Calculer \(B^k\) pour tout \(k \in \mathbb{N}\).
Exercice 10 : Réduite de Jordan en dimension 4
Soit \(C = \begin{pmatrix} 1 1 0 1 \\ 0 1 0 0 \\ 0 1 1 1 \\ 0 0 0 -1 \end{pmatrix}\).
- Calculer \(\chi_C\).
- Déterminer \(\ker(C – I_4)\), \(\ker(C – I_4)^2\) et \(\ker(C + I_4)\).
- En déduire \(\pi_C\) et la réduite de Jordan \(J\) de \(C\).
- Déterminer une matrice \(P\) inversible telle que \(P^{-1}CP = J\).
Exercice 11 : Semblables ou non : nilpotents d’ordre 4
On considère les matrices \[M_1 = \begin{pmatrix} 0 1 0 0 \\ 0 0 0 0 \\ 0 0 0 1 \\ 0 0 0 0 \end{pmatrix},\quad M_2 = \begin{pmatrix} 0 1 0 0 \\ 0 0 0 0 \\ 0 0 0 0 \\ 0 0 0 0 \end{pmatrix},\quad M_3 = \begin{pmatrix} 0 0 1 0 \\ 0 0 0 1 \\ 0 0 0 0 \\ 0 0 0 0 \end{pmatrix}.\]
- Calculer le polynôme caractéristique, le polynôme minimal et le rang de chacune.
- Lesquelles sont semblables ? Pour les matrices semblables, donner une matrice de passage.
- Montrer que, dans \(\mathcal{M}_n(\mathbb{C})\) avec \(n \leq\, 3\), deux matrices ayant même polynôme caractéristique et même polynôme minimal sont semblables.
Exercice 12 : Une matrice est semblable à sa transposée
Soit \(k \geq\, 1\) et \(W \in \mathcal{M}_k(\mathbb{K})\) la matrice dont les coefficients valent \(1\) sur l’antidiagonale (\(w_{i, k+1-i} = 1\)) et \(0\) ailleurs.
- Montrer que \(W^2 = I_k\) et que, pour tous \(i, j\), \((WMW)_{ij} = m_{k+1-i,\, k+1-j}\).
- En déduire que \(W J_k(\lambda) W = J_k(\lambda)^{\top}\).
- Montrer que toute matrice \(A \in \mathcal{M}_n(\mathbb{C})\) est semblable à \(A^{\top}\).
- Expliquer pourquoi le résultat reste vrai pour \(A \in \mathcal{M}_n(\mathbb{R})\), avec une matrice de passage réelle.
Exercice 13 : Invariants de similitude et classes
- Déterminer les invariants de similitude de \(M = \mathrm{diag}(J_3(2), J_1(2), J_2(-1)) \in \mathcal{M}_6(\mathbb{C})\).
- La suite \(\big((X – 1)^2,\ (X – 1)(X – 2)\big)\) peut-elle être la suite des invariants de similitude d’une matrice de \(\mathcal{M}_4(\mathbb{C})\) ?
- Dresser la liste des classes de similitude de \(\mathcal{M}_4(\mathbb{C})\) de polynôme caractéristique \((X – 1)^3(X – 2)\). Pour chacune, donner la réduite de Jordan et les invariants de similitude.
- Parmi ces classes, lesquelles sont formées de matrices cycliques ?
Exercice 14 : Décider la similitude
- Parmi \(A = \begin{pmatrix} 1 1 0 \\ 0 1 0 \\ 0 0 1 \end{pmatrix}\), \(B = \begin{pmatrix} 1 0 1 \\ 0 1 0 \\ 0 0 1 \end{pmatrix}\) et \(C = \begin{pmatrix} 1 1 1 \\ 0 1 1 \\ 0 0 1 \end{pmatrix}\), lesquelles sont semblables ?
- Les matrices \(S_1 = \begin{pmatrix} 2 1 0 \\ 0 2 0 \\ 0 0 3 \end{pmatrix}\) et \(S_2 = \begin{pmatrix} 3 0 0 \\ 1 2 0 \\ 0 1 2 \end{pmatrix}\) sont-elles semblables ?
- Montrer que \(R_1 = \begin{pmatrix} 0 -1 \\ 1 0 \end{pmatrix}\) et \(R_2 = \begin{pmatrix} 1 -2 \\ 1 -1 \end{pmatrix}\) sont semblables dans \(\mathcal{M}_2(\mathbb{R})\), et donner une matrice de passage réelle.
Exercice 15 : Exponentielle de blocs de Jordan
- Calculer \(\exp(tJ_3(\lambda))\) pour \(t, \lambda \in \mathbb{R}\).
- Calculer \(\exp(N)\) pour \(N = \begin{pmatrix} 0 1 2 \\ 0 0 3 \\ 0 0 0 \end{pmatrix}\).
- Soit \(K = \begin{pmatrix} 0 -1 \\ 1 0 \end{pmatrix}\). Calculer \(K^2\), puis \(\exp(\theta K)\) pour \(\theta \in \mathbb{R}\). Interpréter géométriquement.
Exercice 16 : Systèmes différentiels et exponentielle
- Avec la matrice \(B\) de l’exercice 3, calculer \(\exp(tB)\) pour \(t \in \mathbb{R}\).
- Résoudre le système \(x^{\prime} = 3x + y\), \(y^{\prime} = -x + y\) avec \(x(0) = 1\) et \(y(0) = 0\). Déterminer la limite de la solution quand \(t \to -\infty\).
- Avec la matrice \(A\) de l’exercice 1 et les résultats de l’exercice 4, calculer \(\exp(tA)\).
- En déduire la solution de \(X^{\prime} = AX\) telle que \(X(0) = (1, 0, 0)\).
Exercice 17 : Exponentielle et commutation
Soient \(A = \begin{pmatrix} 0 1 \\ 0 0 \end{pmatrix}\) et \(B = \begin{pmatrix} 0 0 \\ 1 0 \end{pmatrix}\).
- Calculer \(\exp(A)\), \(\exp(B)\), \(\exp(A)\exp(B)\) et \(\exp(B)\exp(A)\).
- Calculer \((A + B)^2\), puis \(\exp(A + B)\). Conclure.
- Montrer que, pour toute \(M \in \mathcal{M}_n(\mathbb{C})\), \(\det \exp(M) = e^{\mathrm{tr}(M)}\).
Exercice 18 : Base duale dans le plan et l’espace
Dans \(\mathbb{R}^2\), on considère \(e_1 = (2, 1)\), \(e_2 = (1, 1)\) et le vecteur \(w = (3, 4)\), représentés ci-dessous.
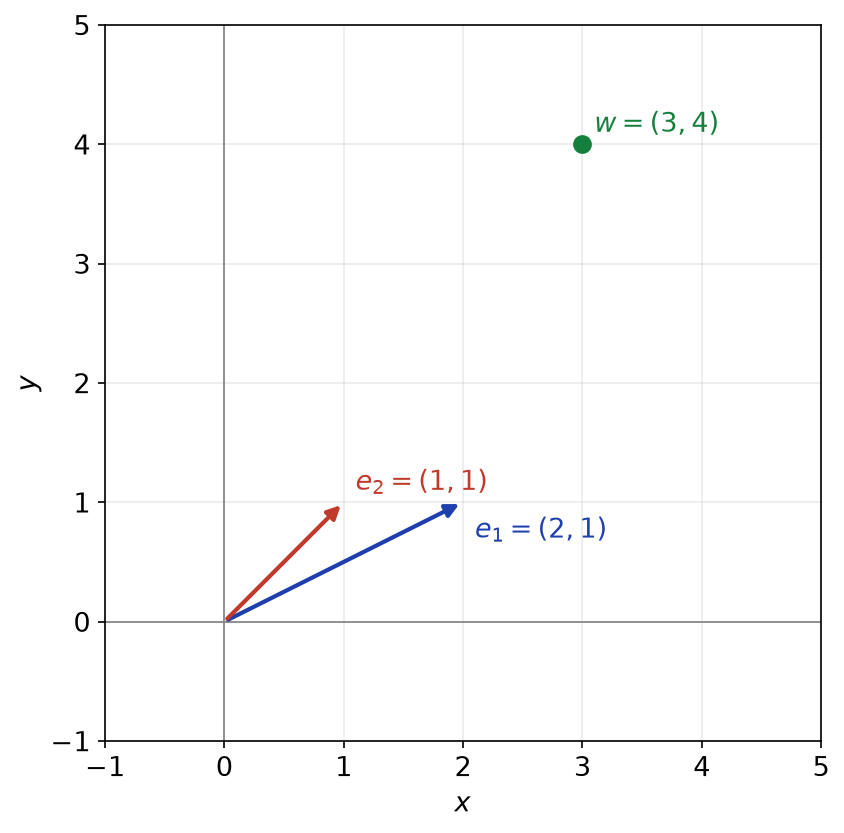
- Montrer que \((e_1, e_2)\) est une base et déterminer sa base duale \((e_1^*, e_2^*)\).
- En déduire les coordonnées de \(w\) dans la base \((e_1, e_2)\).
- Dans \(\mathbb{R}^3\), soient \(u_1 = (1, 0, 1)\), \(u_2 = (1, 1, 0)\) et \(u_3 = (0, 1, 1)\). Déterminer la base duale de \((u_1, u_2, u_3)\).
- Donner les coordonnées de \((2, 3, 5)\) dans la base \((u_1, u_2, u_3)\), puis une équation du plan \(\mathrm{Vect}(u_1, u_2)\).
Exercice 19 : Base duale et interpolation de Lagrange
Soit \(E = \mathbb{R}_2[X]\). Pour \(i \in \{0, 1, 2\}\), on note \(\varphi_i \in E^*\) la forme \(P \mapsto P(i)\).
- Montrer que \((\varphi_0, \varphi_1, \varphi_2)\) est une base de \(E^*\).
- Déterminer la base \((L_0, L_1, L_2)\) de \(E\) dont elle est la base duale.
- Soit \(\psi : P \mapsto \int_0^2 P(x)\,\mathrm{d}x\). Décomposer \(\psi\) dans la base \((\varphi_0, \varphi_1, \varphi_2)\). Quelle formule obtient-on ?
- Soit \(F = \{P \in E : P(1) = 0\}\). Déterminer \(F^{\perp}\).
Exercice 20 : Transposée, orthogonal et rang
Soit \(u \in \mathcal{L}(E)\) avec \(E\) de dimension finie \(n\).
- Montrer que \(\ker u^{\top} = (\mathrm{Im}\,u)^{\perp}\) et en déduire que \(\mathrm{rg}\,u^{\top} = \mathrm{rg}\,u\).
- Montrer qu’un sous-espace \(F\) est stable par \(u\) si et seulement si \(F^{\perp}\) est stable par \(u^{\top}\).
- En déduire qu’un hyperplan \(H = \ker \varphi\) (avec \(\varphi \neq 0\)) est stable par \(u\) si et seulement si \(\varphi\) est un vecteur propre de \(u^{\top}\).
- Application : déterminer tous les plans de \(\mathbb{R}^3\) stables par la matrice \(A\) de l’exercice 1.
Exercice 21 : Racines carrées de matrices
On note \(N = J_3(0)\).
- Montrer qu’il n’existe aucune matrice \(R \in \mathcal{M}_3(\mathbb{C})\) telle que \(R^2 = N\).
- Déterminer des réels \(a\) et \(b\) tels que \(R = I_3 + aN + bN^2\) vérifie \(R^2 = I_3 + N\).
- Soient \(\lambda \in \mathbb{C}^*\) et \(k \geq\, 1\). Montrer que \(J_k(\lambda)\) admet une racine carrée qui est un polynôme en \(J_k(\lambda)\).
- En déduire que toute matrice de \(\mathrm{GL}_n(\mathbb{C})\) admet une racine carrée.
Exercice 22 : Commutant d’un nilpotent cyclique
Soit \(v\) un endomorphisme nilpotent d’indice \(n = \dim E\), et \(x\) tel que \(\mathcal{B} = (v^{n-1}(x), \ldots, v(x), x)\) soit une base (voir l’exercice 6). On note \(\mathcal{C}(v) = \{w \in \mathcal{L}(E) : wv = vw\}\).
- Montrer que \(\mathcal{C}(v)\) est une sous-algèbre de \(\mathcal{L}(E)\) contenant \(\mathbb{K}[v]\).
- Soit \(w \in \mathcal{C}(v)\). En écrivant \(w(x) = \sum_{k=0}^{n-1} c_k v^k(x)\), montrer que \(w = \sum_{k=0}^{n-1} c_k v^k\).
- En déduire que \(\mathcal{C}(v) = \mathbb{K}[v]\) et que \(\dim \mathcal{C}(v) = n\).
- Décrire les matrices qui commutent avec \(J_3(0)\).
Exercice 23 : Matrices semblables à leur double
Soit \(A \in \mathcal{M}_n(\mathbb{C})\). On veut montrer que \(A\) est semblable à \(2A\) si et seulement si \(A\) est nilpotente.
- On suppose \(A\) semblable à \(2A\). Montrer que si \(\lambda\) est valeur propre de \(A\), alors \(2^j\lambda\) l’est aussi pour tout \(j \in \mathbb{N}\). Conclure.
- Soit \(\Delta = \mathrm{diag}(1, 2, 4, \ldots, 2^{k-1})\). Calculer \(\Delta^{-1} J_k(0) \Delta\).
- En déduire la réciproque.
- Montrer plus généralement que, pour tout \(\mu \in \mathbb{C}^*\), une matrice nilpotente \(A\) est semblable à \(\mu A\).
Exercice 24 : Problème : exponentielle diagonalisable
Soit \(A \in \mathcal{M}_n(\mathbb{C})\), de décomposition de Dunford \(A = D + N\). On veut montrer que \(\exp(A)\) est diagonalisable si et seulement si \(A\) l’est.
- Montrer que \(\exp(A) = \exp(D)\exp(N)\) et que \(\exp(D)\) est diagonalisable.
- Montrer que \(\exp(N) – I_n = NS\), où \(S = \sum_{k=0}^{n-1} \frac{N^k}{(k+1)!}\) est inversible et commute avec \(N\).
- En déduire que la décomposition de Dunford de \(\exp(A)\) est \(\exp(D) + \exp(D)\big(\exp(N) – I_n\big)\).
- Conclure. Montrer au passage que \(\exp(N) = I_n\) si et seulement si \(N = 0\).
- Soit \(A = \begin{pmatrix} 0 -2\pi \\ 2\pi 0 \end{pmatrix}\). Calculer \(\exp(A)\). Le résultat reste-t-il vrai si l’on remplace « diagonalisable » par « diagonalisable sur \(\mathbb{R}\) » pour une matrice réelle ?
Le corrigé des exercices
Chaque exercice est corrigé en détail, question par question, sur la page suivante.

Pour aller plus loin en L3
- Le cours : réduction de Jordan, cours de maths en L3
- Chapitre précédent : Corps, extensions et corps finis
- Chapitre suivant : Calcul différentiel dans les espaces normés
- Tester vos connaissances : QCM de maths en L3 par chapitre
- Le sommaire : tous les chapitres de maths de L3 et la licence de maths de L1 à L3